Sur cette page
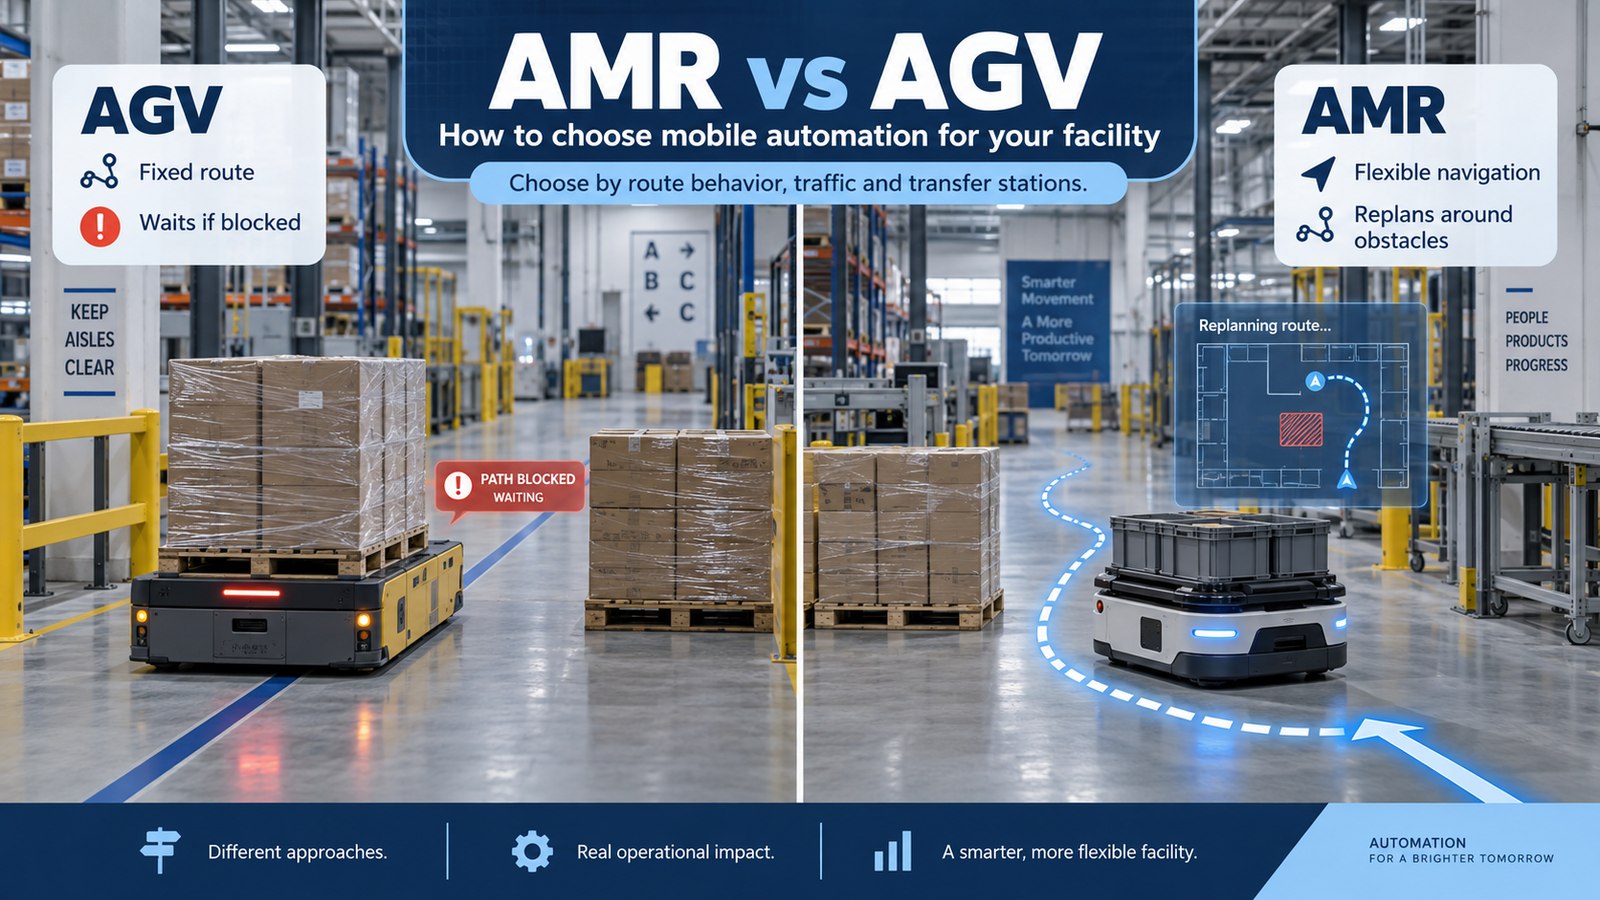
En bref : AGV et AMR désignent des approches différentes de l’automatisation mobile, mais l’appellation ne garantit pas qu’un véhicule attende, se déroute ou demande de l’aide lorsqu’une allée est bloquée. Comparez le comportement réel de planification, les règles de circulation et les interfaces de transfert sur votre site. La technologie de navigation seule ne détermine pas la réussite du service.
Ce que les deux étiquettes décrivent réellement
Un véhicule à guidage automatique (AGV) suit généralement un réseau de trajets prédéfini, tandis qu’un robot mobile autonome (AMR) ajoute souvent une planification locale plus souple. Les produits se recoupent : un système guidé peut se localiser grâce à des éléments naturels, et un AMR peut être volontairement limité à des voies fixes ou devoir attendre plutôt que contourner. Ne classez pas un véhicule uniquement d’après son lidar, une bande magnétique ou son nom commercial. Faites démontrer le comportement autorisé, y compris lorsqu’un trajet approuvé est obstrué.
De nombreux AGV naviguent aujourd’hui sans infrastructure au sol, et de nombreuses flottes d’AMR sont volontairement limitées à des voies définies et à des sens uniques. Demandez à chaque fournisseur comment le véhicule se localise, ce qu’il fait lorsqu’il est bloqué et lesquels de ces comportements vous pouvez configurer, plutôt que de vous fier à l’étiquette.
Pourquoi prévisibilité et flexibilité tirent en sens opposés
Des trajets fixes facilitent la répétabilité des arrivées, des priorités de circulation et des positions d’accostage. En contrepartie, ils offrent moins de liberté : sans alternative approuvée, une palette laissée sur le trajet peut immobiliser le service jusqu’au retrait de l’obstacle.
La navigation souple peut absorber obstacles et changements d’implantation dans son domaine d’utilisation autorisé. Le détour a toutefois un coût : temps de trajet variables, passage possible dans une zone non souhaitée et localisation par caractéristiques naturelles perturbée par de grandes modifications de l’environnement.
Cartographier les flux et les croisements avant de comparer les véhicules
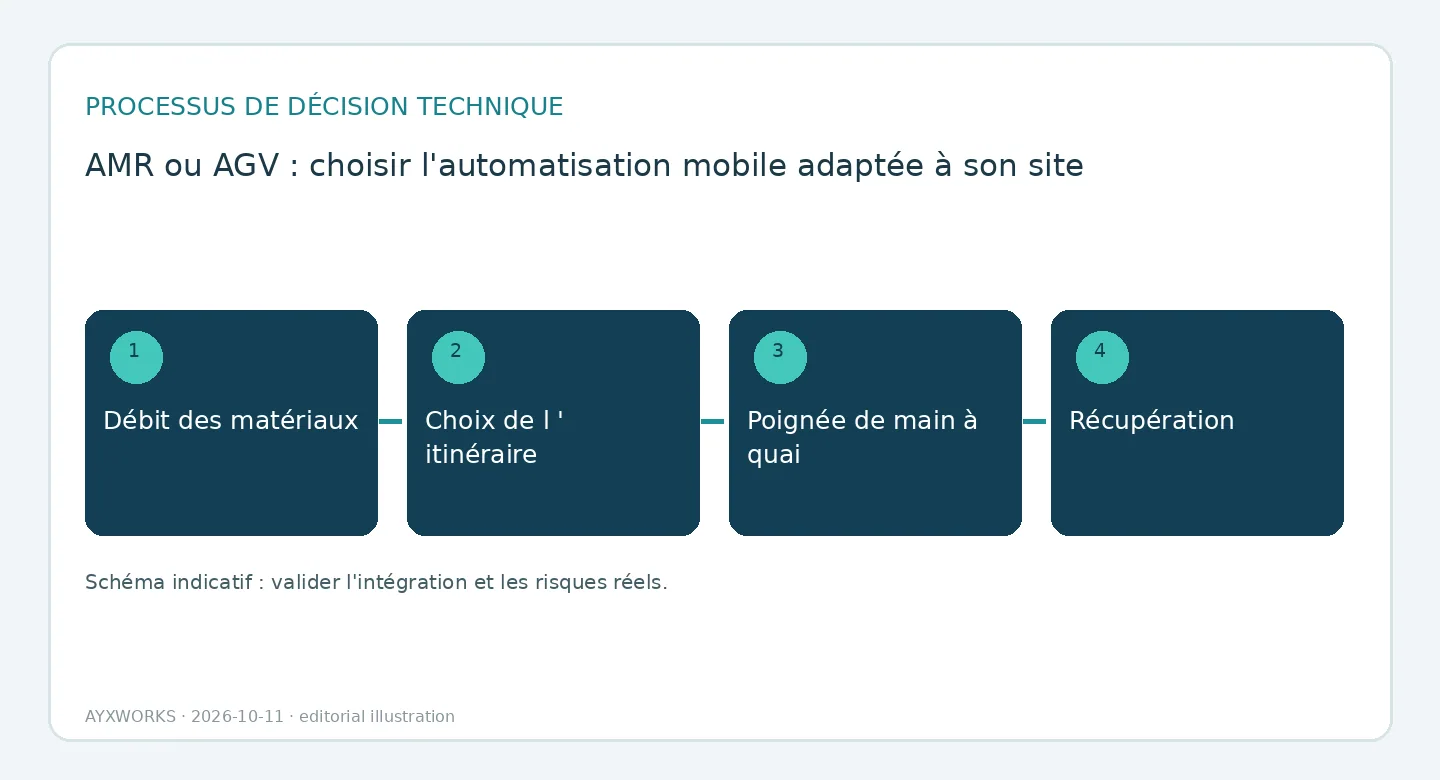
Dressez la liste de chaque couple origine-destination avec son nombre maximal de transports par heure, le type de charge et la hauteur de transfert. Un plan sans chronologie du trafic n’est pas un modèle de flotte : deux véhicules qui se rencontrent dans une allée à une seule voie créent un interblocage qu’aucune des deux méthodes de navigation ne résout à elle seule.
L’intégration et la sécurité ne dépendent pas du sigle
Une grande partie de l’effort du projet se situe autour du véhicule plutôt que dans celui-ci : les ordres de transport issus du WMS ou du MES, l’échange de signaux (handshake) avec les convoyeurs et les postes de transfert, les portes automatiques, les élévateurs, les portes coupe-feu, la stratégie de recharge et de batteries, et la procédure à suivre pour un véhicule immobilisé.
La norme ISO 3691-4:2023 fixe les exigences de sécurité et leur vérification pour les chariots de manutention sans conducteur et leurs systèmes, et son domaine d’application cite comme exemples aussi bien les véhicules à guidage automatique que les robots mobiles autonomes. L’évitement d’obstacles utilisé pour naviguer n’est pas automatiquement une fonction qui protège les personnes. Quelles fonctions sont des fonctions de sécurité, et dans quelles zones : la réponse doit venir de la documentation du fournisseur et de l’évaluation des risques de votre site.
Contexte de marché, à la date d’octobre 2026
Le 30 septembre 2026, la Fédération internationale de la robotique (IFR) a annoncé une hausse de 24 % de ses chiffres de ventes de robots de service professionnels, à près de 250 000 unités en 2025. Transport et logistique arrivaient en tête avec environ 117 000 unités. Ces chiffres sont issus d’une enquête, pas d’un recensement exhaustif du secteur ; le communiqué ne les répartit pas entre AMR et AGV.
Liste de contrôle avant d’engager un budget ou un périmètre
Menez le projet pilote aussi les jours difficiles, et pas seulement les jours bien rangés, et disposez d’abord par écrit des éléments suivants :
- Une matrice des flux de matières : origine, destination, charge et nombre maximal de transports par heure pour chaque itinéraire.
- Un plan de circulation avec les largeurs d’allée, les croisements, les tronçons à sens unique et les zones d’attente.
- Les dimensions, la masse et le centre de gravité de la charge, ainsi que la tolérance d’accostage à chaque poste de transfert.
- Un responsable désigné pour chaque interface : WMS ou MES, portes, élévateurs, convoyeurs, alarme incendie et réseau sans fil.
- Un concept de recharge confronté au cycle de service réel, y compris le poste le plus chargé.
- Des essais d’itinéraire bloqué et de véhicule immobilisé réalisés avec les personnes qui travailleront à côté des véhicules.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Il ne classe pas des produits, ne présente pas de résultats d’essais, n’évalue pas la conformité et ne remplace pas l’évaluation des risques de votre application. Les performances de navigation, les fonctions de sécurité et les interfaces doivent être vérifiées sur les véhicules réels, dans votre bâtiment, par des intervenants dûment qualifiés.
Sources et vérifications complémentaires
- IFR — Global Sales of Professional Service Robots Surge 24% (communiqué de presse, 2026-09-30 ; chiffres de 2025 ; consulté le 2026-10-12).
- ISO — ISO 3691-4:2023, Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems (publiée en 2023-06 ; page de catalogue, le texte complet est payant ; consulté le 2026-10-11).
- IFR — Présentation publique World Robotics 2026 : méthode d’enquête (page 28) (2026-10-14).
Prochaine étape utile
Apportez votre matrice des flux de matières, un plan avec les largeurs d’allée, les données de charge et la liste des interfaces sur la page Robotique et automatisation. Le portfolio AYXWORKS présente la démarche d’ingénierie qui sous-tend ces guides. Tout projet qui en découle est défini et réalisé par l’intermédiaire d’Eurobots/ReBots, et il commence par la faisabilité et les limites de responsabilité, non par une installation clé en main supposée.
Crédit photo: ayxworks — Original / rights held.


