AYXWORKS utilise des cookies nécessaires à son fonctionnement. Les cookies de mesure d’audience et de publicité, y compris les cookies tiers de Google, ne se chargent que si vous les autorisez. Vous pouvez modifier ce choix à tout moment via « Paramètres des cookies » en bas de page.
Des premières expériences à l’ingénierie concrète.
Développez des compétences STEAM concrètes avec des projets, des robots de bureau, des postes modulaires et des cellules pédagogiques industrielles. Trouvez un point de départ pour vous, votre famille, votre classe ou votre équipe de recherche.
Des points de départ différents. Des apprentissages concrets.
Profitez des idées de projets gratuites, explorez les équipements ou apportez un défi pédagogique à un échange technique. Inutile d’acheter un laboratoire complet pour commencer.
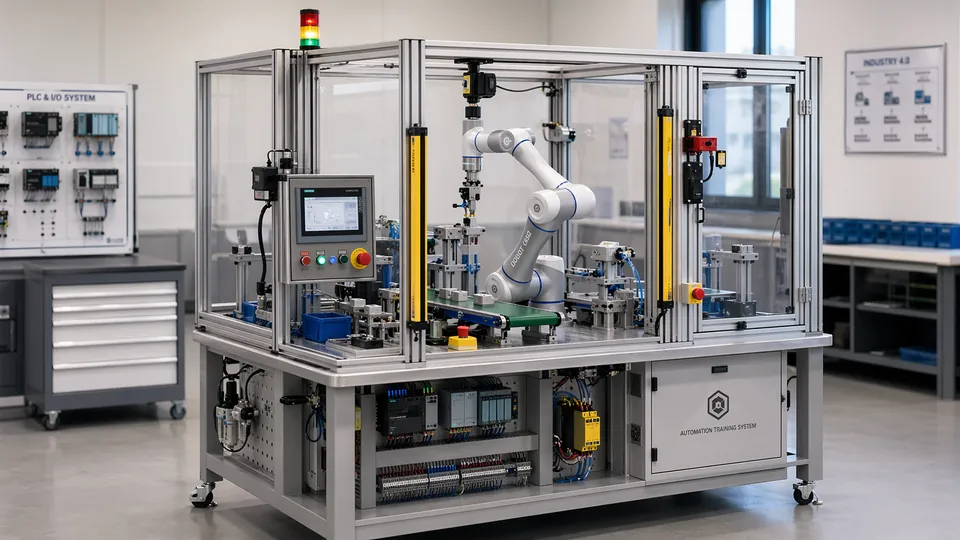
Illustrations pédagogiques générées par IA, et non photographies de produits ou conceptions de cellules approuvées.
Étudiants et élèves
Construisez quelque chose que vous saurez expliquer.
Transformez un dessin, une règle de tri ou une séquence robotique en petit projet de portfolio. Conservez le code, les tests et vos modifications, pas seulement une vidéo du bras en mouvement.
Donnez vie à votre prochaine idée avec un prototype fonctionnel.
Explorez le mouvement créatif, les capteurs et l’automatisation de bureau. Commencez par une tâche maîtrisable, puis vérifiez outil, logiciel et interface avant d’acheter des accessoires.
Commencez par la curiosité, pas par une liste d’achats.
Essayez ensemble une activité sans robot avant de choisir le matériel. Adaptez la suite aux capacités, à l’intérêt et à l’encadrement adulte, pas à une promesse valable pour tous les âges.
Reliez sciences, programmation, mathématiques et création par des projets aux acquis observables. Prévoyez les postes partagés, la préparation des enseignants et un premier trimestre réaliste.
Réunissez logique d’automate, conduite sur IHM, E/S, outillage et reprise après défaut dans un exercice documenté. Renseignez-vous sur les postes modulaires et les cellules pédagogiques proches de l’industrie.
Choisissez la plateforme à partir de la question de recherche.
Définissez d’abord l’expérience, la méthode de mesure et l’interface logicielle. Abordez étalonnage, vision, manipulation ou robotique mobile sans supposer que tous les robots acceptent tous les SDK.
Choisissez d’abord l’objectif pédagogique. Chaque parcours propose des projets pratiques, avec un volet enseignant et une approche sans équipement motorisé.
Étudiez l’étalonnage, les trajectoires et la perception à partir de résultats reproductibles.
Je peux concevoir une expérience mesurable.
À vous de jouer
Le robot suit les instructions. À vous de construire la logique.
Déplacez le bloc de A vers B. Le programme initial comporte une erreur : prédisez le résultat, lancez-le, puis changez l’ordre. Le vérificateur explique la première condition manquante avant tout mouvement.
Une même tâche, une autre question
Pouvez-vous prévoir le prochain mouvement ?
Le robot ne sait pas que vous vouliez saisir le bloc. Il lui faut la bonne action au bon endroit. Expliquez les quatre commandes à quelqu’un avant de lancer la séquence.
À votre avis : déplacer une pince ouverte déplace-t-il le bloc ?
Quelles conditions doivent être réunies avant un mouvement ?
Une séquence réelle nécessite aussi des signaux et une gestion des défauts. Le schéma ajoute un capteur/contrôleur conceptuel : pièce présente → demande → occupé → terminé. Le défi vérifie uniquement l’ordre ; il n’implémente ni automate ni système de sécurité.
À votre avis : quel équipement est responsable de chaque signal et que se passe-t-il si « terminé » n’arrive jamais ?
Comment vérifier que le résultat est répétable ?
Les axes et la zone cible en pointillés représentent des repères et une incertitude de mesure. Ce sont des illustrations, pas des données mesurées. Définissez conditions initiales, tolérance cible et preuves attendues avant de comparer les expériences.
À votre avis : un robot peut-il très bien répéter une position tout en manquant la cible voulue ?
Cet exercice reste dans votre navigateur. Il ne recueille ni noms, ni réponses, ni coordonnées d’apprenants.
Le laboratoire de prise et déposeA → B
X 105 · Y 130Unités du schéma, pas des millimètres
Simulation simplifiée. Aucun robot réel, compte ou connexion requis.
Prêt. Le bloc est en A et la pince est ouverte.
Lire la solution et ce qu’elle enseigne
Aller à la prise → Fermer la pince → Aller à la cible → Ouvrir la pince. Une commande exige les bonnes conditions pour fonctionner. Aller en B avec la pince ouverte déplace le robot, pas le bloc. Ce modèle vérifie l’ordre ; il ne simule ni forces, ni collisions, ni fonctions de sécurité.
La progression des apprentissages
Construisez la compréhension, pas seulement des programmes plus longs.
Passez d’une étape à l’autre selon le projet. Un repère définit comment les positions sont mesurées ; la cinématique relie la géométrie du robot et le mouvement de ses articulations à la position de l’outil.
01
Bouger et créer
Expliquez une coordonnée, dessinez un motif et reliez code et conception.
02
Détecter et décider
Transformez une entrée en décision et apprenez à traiter une observation incertaine.
03
Programmer et tester
Prévoyez une séquence, observez son résultat et expliquez une correction.
04
Intégrer et reprendre
Reliez outils, signaux et personnes avec une procédure de reprise documentée.
05
Explorer
Maîtrisez les conditions d’essai, mesurez les résultats et exposez les limites.
Créer quelque chose. Apprendre quelque chose.
Huit projets où la robotique a une vraie raison d’être.
Il s’agit de propositions pédagogiques, pas de formations accréditées ni de programmes universels du fabricant. Ouvrez le volet enseignant pour les prérequis, le matériel, les étapes, l’évaluation, la sécurité et l’inclusion.
Les photos montrent des exemples d’équipements ; les illustrations sont signalées. Elles ne définissent pas une fourniture et ne certifient aucune installation. Les projets peuvent commencer sur papier ou en simulation. Sélectionnez une image pour l’agrandir.
Découvrir · STEAM à l’école
Commencez par la prédiction, la créativité et un échange guidé par l’enseignant. Adaptez l’activité aux apprenants : tous les niveaux scolaires ne correspondent pas aux mêmes capacités.
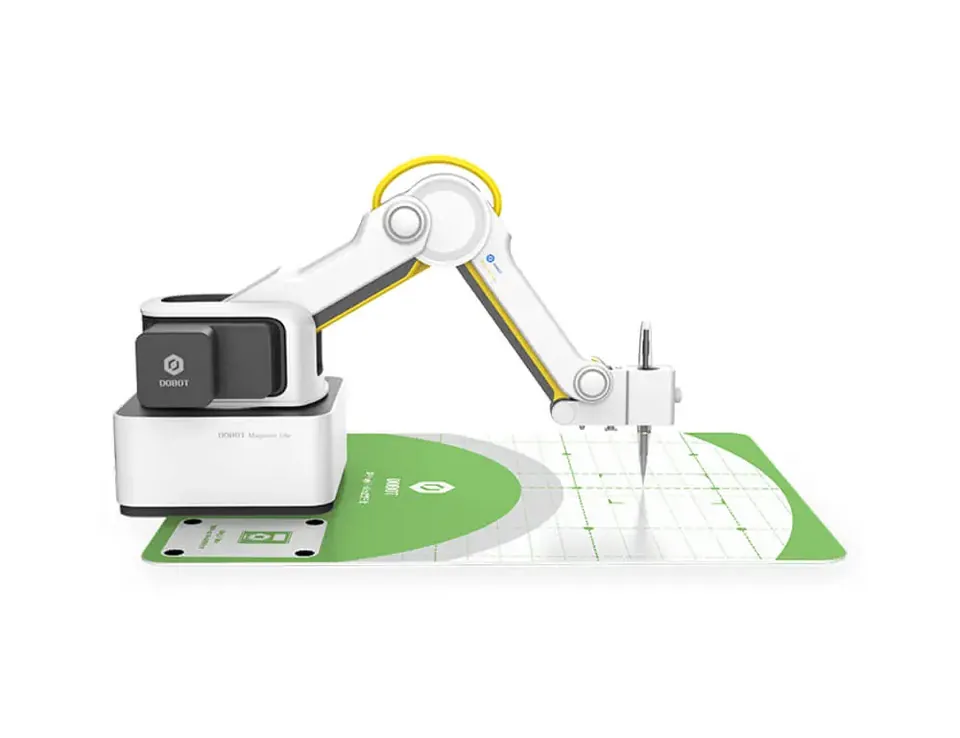
Un stylo transforme les coordonnées en un tracé visible. Le support et l’outil illustrent une activité ; leur présence sur l’image ne garantit pas qu’ils soient inclus dans le kit.Source de l’image : ReBots
Projet 01
Dessiner une histoire avec le robot
Traduisez le parcours d’un personnage en coordonnées, puis comparez le trajet prévu au dessin.
Volet enseignant : Dessiner une histoire avec le robot
Point de départ
Pour des apprenants capables de suivre une courte séquence et de comparer des positions. Commencez sur papier ; introduisez les couples de coordonnées au moment adapté.
Objectifs pédagogiques / STEAM
Associez arts et design, mathématiques et informatique : décrivez une forme par des instructions ordonnées, testez une prédiction et expliquez une révision.
Matériel minimum
Papier quadrillé, crayon, cartes de commandes et partenaire jouant le robot. Aucun robot motorisé n’est nécessaire.
Matériel en option
Robot de bureau encadré par l’enseignant, avec porte-stylo approuvé par le fabricant et logiciel de dessin ; vérifiez la combinaison exacte robot/kit.
Activité guidée
Imaginez une histoire avec trois repères. Fixez une origine commune et écrivez le trajet. Un partenaire suit uniquement les instructions. Comparez dessin et plan, corrigez une instruction ambiguë, puis recommencez.
Preuves et discussion
Conservez les programmes initial et corrigé avec les deux dessins. Demandez : quelle instruction a changé le résultat et pourquoi fallait-il partager la même origine ?
Sécurité et encadrement
Commencez sans robot. L’enseignant définit les limites du matériel et la zone d’exclusion ; les apprenants ne tiennent jamais papier ou stylo dans l’espace d’un robot en mouvement.
Accessibilité et participation
Proposez des quadrillages agrandis, des cartes tactiles ou des instructions orales ; alternez conception, programmation et observation. Aucun geste précis à la souris n’est nécessaire.
Pour aller plus loin
Déplacez le dessin vers une autre origine ou changez son échelle. Que faut-il modifier et que peut-on conserver ?
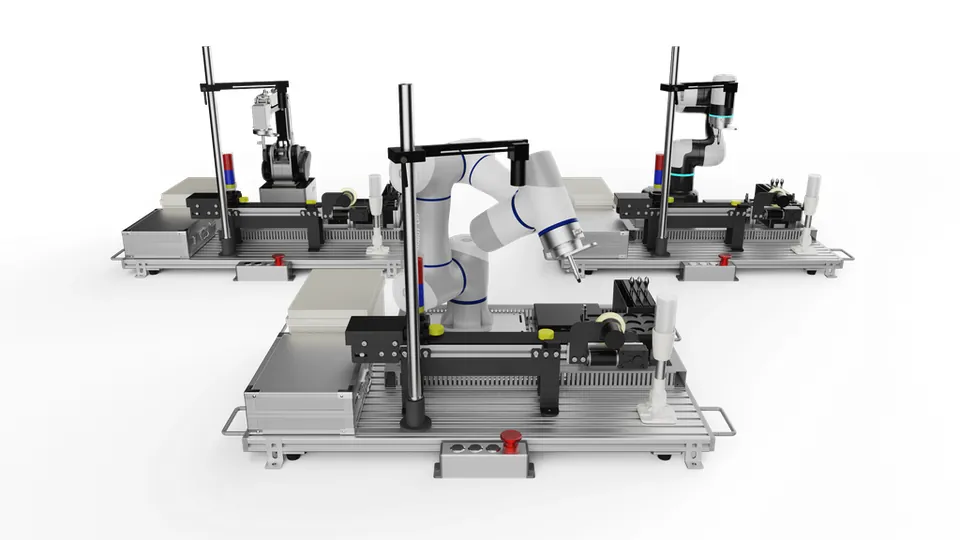
Agencement illustratif d’un démonstrateur : les pièces circulent entre les stations pour rendre le processus compréhensible.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Projet 02
Créer une règle de tri
Décidez quoi faire lorsqu’une pièce est présente, absente ou difficile à identifier.
Volet enseignant : Créer une règle de tri
Point de départ
Pour des apprenants à l’aise avec « si… alors ». Des cartes de formes ou de symboles étiquetés évitent de dépendre des couleurs ou de textes longs.
Objectifs pédagogiques / STEAM
Reliez sciences, conception et pensée informatique : définissez une règle, repérez une entrée incertaine et expliquez pourquoi « inconnu » demande une réponse spécifique.
Matériel minimum
Cartes d’objets étiquetées, deux zones de destination, une zone « inconnu » et un tableau papier d’entrées/sorties.
Matériel en option
Robot de classe compatible, pince et kit de détection ou de vision approuvé. L’enseignant valide la détection avant tout mouvement autonome.
Activité guidée
Convenez d’une règle de tri et prévoyez la destination de chaque carte. Une personne rapporte seulement le symbole détecté, une autre applique la règle. Introduisez une carte absente et une illisible. Révisez la règle pour s’arrêter et demander de l’aide.
Preuves et discussion
Présentez une table de décision et expliquez un tri incorrect. Demandez : aller plus vite est-il utile si l’entrée est erronée ?
Sécurité et encadrement
Utilisez des objets pédagogiques légers et sans arêtes vives. Les défauts réels se discutent ou se simulent ; n’introduisez aucun obstacle dans un robot en mouvement.
Accessibilité et participation
Associez formes, textures et texte plutôt que la couleur seule. Le rôle de détection peut être tenu à l’oral ou avec un gros bouton.
Pour aller plus loin
Comptez les classements corrects, incorrects et inconnus. Étudiez comment une modification de la règle fait évoluer ces trois nombres.
Construire · Formation professionnelle
Passez d’un mouvement robot réussi à une séquence de cellule documentée, avec les conditions nécessaires au démarrage, à l’arrêt et à la reprise.
Concept de cellule issu de la présentation : ni installation réalisée, ni schéma de câblage, ni conception de sécurité validée.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Projet 01
Construire un échange de signaux d’E/S
Faites partager au contrôleur et au robot les états prêt, demande, occupé, terminé et défaut.
Volet enseignant : Construire un échange de signaux d’E/S
Point de départ
Pour des apprenants formés aux bases de la logique, au déplacement manuel du robot et à la sécurité électrique ; utilisez un modèle logiciel avant de raccorder les appareils.
Objectifs pédagogiques / STEAM
Mettez en pratique l’automatique et la documentation technique : définissez les responsables des signaux, les transitions et les temporisations. Un automate est un contrôleur programmable, pas une garantie de sécurité.
Matériel minimum
Machine à états sur papier ou logiciel, table de signaux et entrée simulée de présence pièce.
Matériel en option
Cellule pédagogique évaluée, contrôleur robot et automate compatibles, E/S correctement isolées et pince bien spécifiée. Les interfaces électriques doivent être vérifiées.
Activité guidée
Attribuez l’écriture de chaque signal. Modélisez demande/acquittement et fin/réinitialisation. Testez un cycle normal en simulation. Maintenez un signal actif et simulez une pièce absente. Définissez temporisation et reprise manuelle avant tout essai sur du matériel autorisé.
Preuves et discussion
Remettez un chronogramme, une liste d’E/S et une table des défauts. Montrez qu’une ancienne demande ne peut déclencher un second cycle et expliquez qui acquitte chaque défaut.
Sécurité et encadrement
Les E/S d’un automate standard et les contrôles logiciels ne sont pas des fonctions de sécurité. L’analyse des risques, les protections et la mise en service du matériel relèvent d’une personne qualifiée.
Accessibilité et participation
Utilisez un diagramme de signaux étiqueté, des indicateurs d’état visibles et une simulation au clavier. Permettez d’expliquer la séquence sans réaliser de câblage.
Pour aller plus loin
Comparez un échange à quatre signaux avec un mot de commande/état. Quels défauts deviennent plus faciles ou plus difficiles à diagnostiquer ?
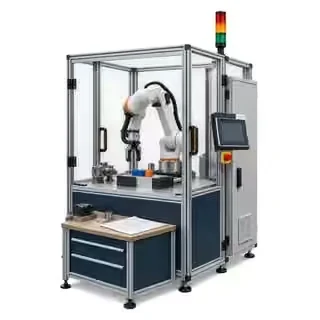
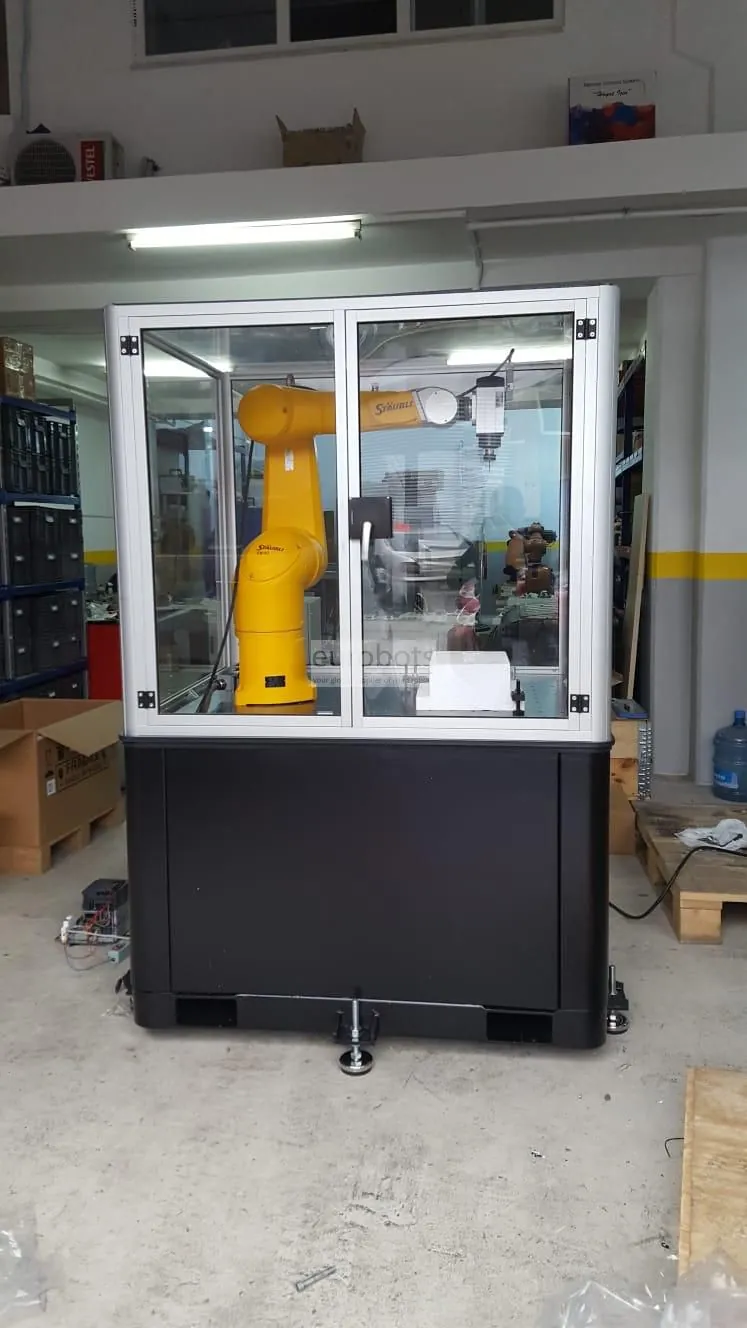
Exemple réel de cellule pédagogique fermée. Robot, armoire et protection des accès forment un système, pas seulement un bras.Source de l’image : Eurobots
Projet 02
Mettre en service, arrêter et reprendre
Rédigez une procédure de démarrage et de reprise qu’un autre apprenant puisse suivre sans deviner.
Volet enseignant : Mettre en service, arrêter et reprendre
Point de départ
Pour des apprenants techniques connaissant déjà les repères, le réglage des outils et la procédure autorisée de la cellule.
Objectifs pédagogiques / STEAM
Associez mécanique, commande et conception centrée sur l’humain : distinguez fonctionnement normal, diagnostic de défaut et redémarrage autorisé.
Matériel minimum
Cellule simulée, dessins d’outil et de pièce, scénario de défaut et liste de mise en service vierge.
Matériel en option
Cellule pédagogique documentée, protections validées et formateur autorisé à superviser la mise en service.
Activité guidée
Vérifiez en simulation les repères outil et pièce. Listez les conditions de départ et la procédure de cycle à vide. Simulez une pièce absente, diagnostiquez l’état et consignez la reprise. Échangez les listes et relevez les précisions nécessaires à la seconde équipe.
Preuves et discussion
Remettez la liste annotée, le journal des défauts et les preuves d’un retour répétable à l’état initial connu. Demandez : qu’est-ce qui empêche un redémarrage inattendu ?
Sécurité et encadrement
Ne contournez pas les interverrouillages, ne forcez pas les signaux de sécurité et ne provoquez pas de collision. Intervention physique et consignation suivent la procédure approuvée du site.
Accessibilité et participation
Utilisez des consignes claires avec schémas ; répartissez observation, documentation et conduite. N’évaluez pas uniquement la vitesse ou l’aisance physique.
Pour aller plus loin
Comparez deux consignes de reprise avec une autre équipe. Mesurez les ambiguïtés et vérifications oubliées, pas seulement le temps d’exécution.
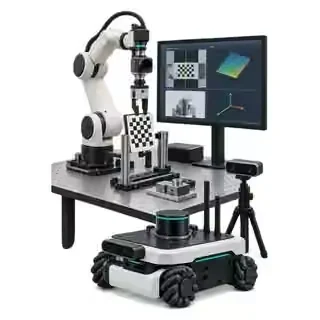
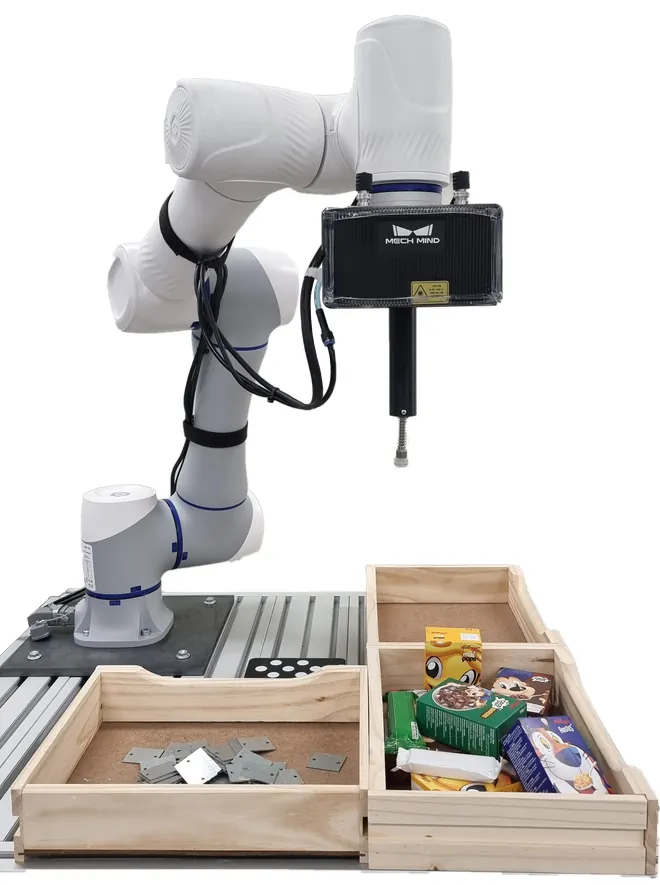
La caméra aide à localiser les pièces. La détection et les coordonnées doivent être vérifiées avant tout mouvement du robot.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Projet 03
Contrôler une pièce par vision industrielle
Reliez éclairage, acquisition d’image et décision claire d’acceptation ou de rejet à un cycle robotisé documenté.
Volet enseignant : Contrôler une pièce par vision industrielle
Point de départ
Pour des apprenants connaissant les bases du séquencement et du tableur ; commencez avec des images enregistrées avant de connecter une caméra.
Objectifs pédagogiques / STEAM
Définissez un défaut visible, maîtrisez l’éclairage et comparez un détecteur à règles avec un classificateur d’IA optionnel. Séparez les images d’entraînement de celles réservées au test.
Matériel minimum
Des images annotées de pièces acceptables, défectueuses et incertaines, ainsi qu’un tableau de contrôle. Aucun équipement en mouvement n’est nécessaire.
Matériel en option
Un ensemble caméra, éclairage et robot ou automate évalué, avec des interfaces vérifiées et une séquence convenue pour gérer les pièces rejetées.
Activité guidée
Définissez la règle de contrôle et annotez un échantillon. Testez des images inédites, relevez les acceptations et rejets erronés et soumettez les résultats incertains à une vérification. Simulez l’échange avec le contrôleur avant les essais matériels.
Preuves et discussion
Remettez le jeu de test annoté, la matrice de confusion et la table des signaux. Expliquez quels changements d’éclairage perturbent le résultat et pourquoi une prédiction très confiante peut être fausse.
Sécurité et encadrement
Le résultat d’un système de vision standard n’est pas un signal de sécurité. Vérifiez les risques liés à l’éclairage, la fixation de la caméra et la protection de l’espace de travail avant tout essai avec du matériel en fonctionnement.
Accessibilité et participation
Associez forme, texte et contraste ; fournissez des descriptions d’images et des tableaux de résultats accessibles au clavier.
Pour aller plus loin
Modifiez une seule condition d’éclairage ou de pose de la pièce. Comparez les approches par règles et par IA sur les mêmes exemples réservés au test.
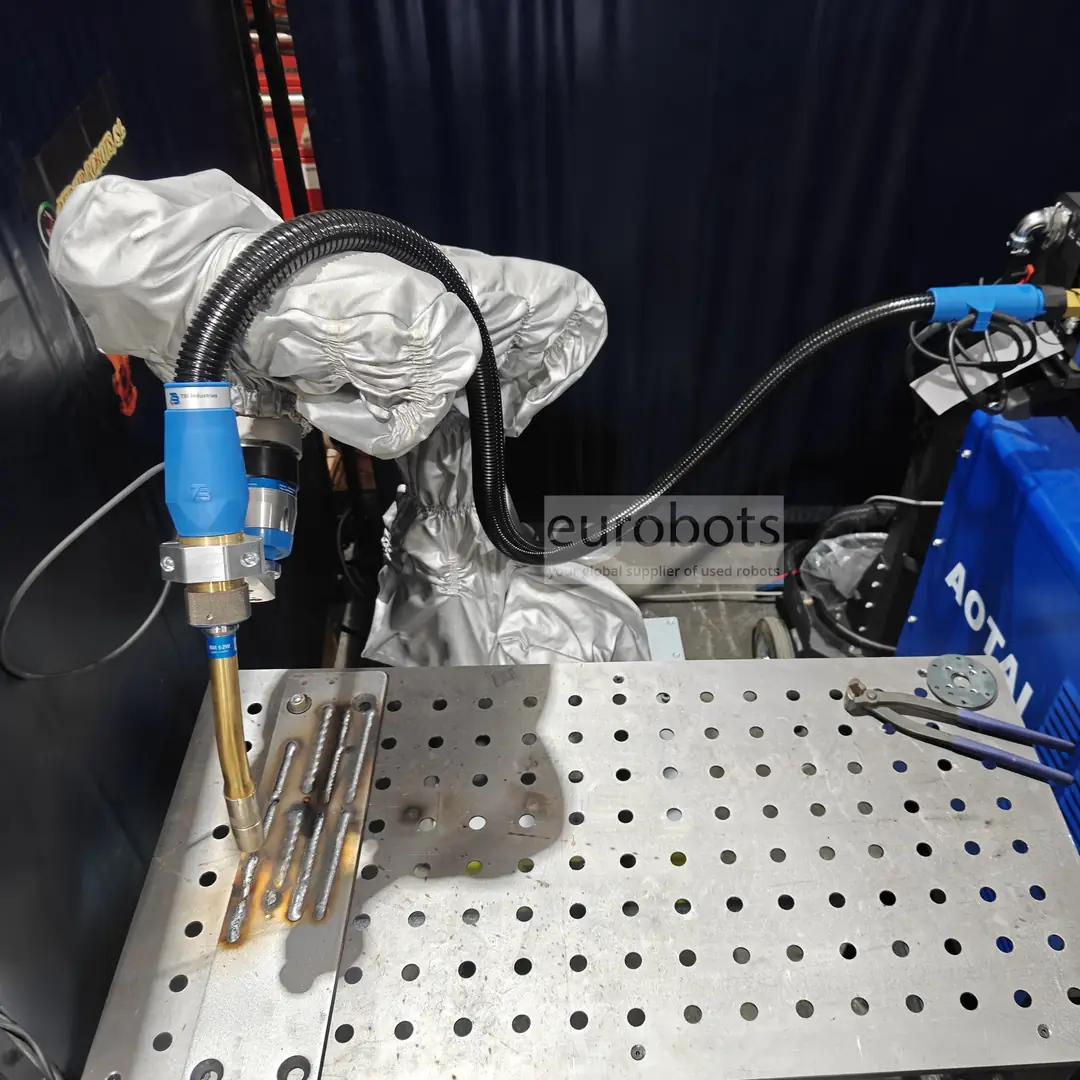
Démonstration de soudage industriel. Enseignez d’abord la planification des trajectoires en simulation ; les essais réels nécessitent une évaluation des risques et une supervision adaptée.Source de l’image : Eurobots
Projet 04
Préparer et contrôler une soudure robotisée
Reliez préparation de l’assemblage, orientation de l’outil, trajectoire de soudage simulée et preuves de contrôle.
Volet enseignant : Préparer et contrôler une soudure robotisée
Point de départ
Pour des apprenants de la voie professionnelle possédant des bases en dessin technique et en sécurité d’atelier ; commencez par la simulation et des images d’échantillons.
Objectifs pédagogiques / STEAM
Expliquez l’influence du maintien de la pièce, du point central de l’outil, de l’approche, de la trajectoire du cordon et des critères de contrôle sur un soudage reproductible.
Matériel minimum
Un plan de l’assemblage, un modèle de cellule hors ligne et des photos annotées d’échantillons soudés. Une activité sans amorçage de l’arc permet d’apprendre la séquence sans souder.
Matériel en option
Une cellule conçue pour le soudage, un formateur qualifié, un mode opératoire de soudage approuvé et du matériel de contrôle adapté. Définissez ces éléments séparément de l’achat du robot.
Activité guidée
Choisissez un assemblage et un critère de contrôle. Modélisez le montage et le repère outil, comparez deux approches hors ligne et documentez un cycle à vide sans arc. Évaluez les photos d’échantillons et notez les limites du contrôle visuel.
Preuves et discussion
Remettez le croquis de l’assemblage, la trajectoire simulée, la liste des conditions de départ et le rapport de contrôle. Expliquez pourquoi un beau cordon ne suffit pas à prouver la résistance de l’assemblage.
Sécurité et encadrement
Le soudage avec arc exige une analyse des risques spécifique, une aspiration des fumées, des écrans contre le rayonnement de l’arc, des mesures de prévention incendie, des protections adaptées et un encadrement autorisé. Ne contournez jamais les interverrouillages et ne prenez pas une photo de robot pour une conception de sécurité.
Accessibilité et participation
Fournissez des simulations rejouables et des rapports de contrôle accessibles ; les apprenants peuvent évaluer le procédé sans entrer dans une zone de soudage.
Pour aller plus loin
Comparez le contrôle manuel et le contrôle assisté par caméra sur des échantillons documentés. Distinguez les défauts visibles des propriétés nécessitant d’autres essais.
Explorer · Université et recherche
Considérez le robot comme une plateforme expérimentale. Définissez la question, maîtrisez les conditions et conservez des preuves qu’un autre groupe puisse reproduire.
La caméra aide à localiser les pièces. La détection et les coordonnées doivent être vérifiées avant tout mouvement du robot.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Projet 01
Où est passée l’erreur d’étalonnage ?
Suivez une cible à travers les repères et distinguez le biais de la variation entre essais.
Volet enseignant : Où est passée l’erreur d’étalonnage ?
Point de départ
Pour des étudiants connaissant les transformations de coordonnées, les statistiques de base et la tenue d’un journal expérimental.
Objectifs pédagogiques / STEAM
Mettez en pratique les mathématiques et la métrologie : formulez une hypothèse, documentez les repères et distinguez exactitude et répétabilité.
Matériel minimum
Coordonnées synthétiques image/robot, transformation documentée et tableur ou carnet de calcul numérique.
Matériel en option
Système robot/caméra compatible, cible d’étalonnage et méthode de mesure indépendante adaptée. Vérifiez les versions exactes du SDK et des interfaces caméra.
Activité guidée
Formulez une hypothèse sur un biais connu de transformation. Réservez des points de contrôle indépendants. Introduisez le biais dans la transformation synthétique et calculez les résidus. Comparez avec des essais répétés à conditions fixes. Rapportez décalage moyen et dispersion.
Preuves et discussion
Remettez la convention de coordonnées, les données, le code et sa version, le graphique des résidus et les limites. Demandez : un système très répétable peut-il être systématiquement faux ?
Sécurité et encadrement
Testez d’abord les changements de coordonnées hors ligne. Les essais réels demandent un espace vérifié, des vitesses autorisées et un encadrement ; les limites logicielles ne constituent pas à elles seules une protection.
Accessibilité et participation
Fournissez les données sous forme de tableau accessible et une description textuelle des graphiques. Distinguez le travail d’analyse de l’accès physique au laboratoire.
Pour aller plus loin
Modifiez l’éclairage ou la position de la cible, une variable à la fois. Identifiez les sources d’incertitude que la méthode de mesure ne permet pas de séparer.
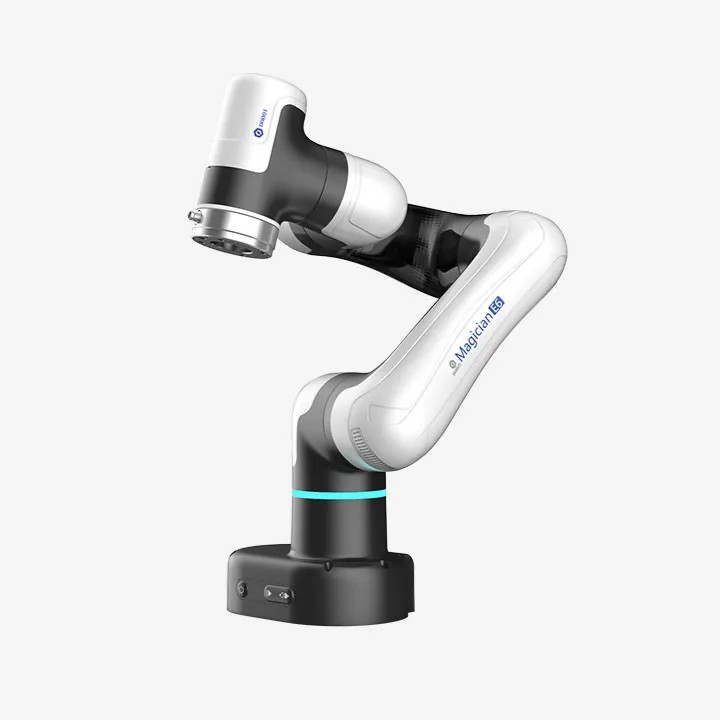
Un bras à six axes peut modifier l’orientation de l’outil aussi bien que sa position. Il s’agit de l’E6, pas du Lite.Source de l’image : ReBots
Projet 02
Comparer les trajectoires équitablement
Concevez un test répétable pour deux stratégies de mouvement, sans confondre une belle trajectoire avec une meilleure expérience.
Volet enseignant : Comparer les trajectoires équitablement
Point de départ
Pour des apprenants connaissant la cinématique, les trajectoires, la journalisation et les bases du plan expérimental.
Objectifs pédagogiques / STEAM
Reliez ingénierie et méthodes de recherche : choisissez des résultats mesurables, maîtrisez les facteurs de confusion et rapportez aussi les essais infructueux.
Matériel minimum
Simulateur hors ligne ou trajectoires enregistrées, conditions initiales et cibles identiques, et format de résultats convenu.
Matériel en option
Cellule de recherche avec interface de mouvement vérifiée, synchronisation temporelle et outils de mesure et de journalisation adaptés. La prise en charge ROS/ROS 2 se vérifie par contrôleur et pilote ; elle ne se suppose pas.
Activité guidée
Définissez la réussite et les bornes de chronométrage avant l’essai. Gardez charge, état initial et cible constants. Exécutez les deux stratégies sur les mêmes essais documentés. Consignez échecs et réinitialisations. Comparez les distributions et expliquez ce que les mesures ne prouvent pas.
Preuves et discussion
Remettez le descriptif de l’expérience, des résultats techniques anonymisés et une analyse reproductible. Demandez : la trajectoire la plus rapide respectait-elle aussi les mêmes contraintes ?
Sécurité et encadrement
Comparez d’abord hors ligne. Une trajectoire sans collision en simulation ne certifie pas une cellule réelle et n’autorise pas à dépasser les limites approuvées.
Accessibilité et participation
Fournissez des journaux rejouables et une analyse accessible au clavier. L’équipe doit pouvoir reproduire les résultats sans assister à chaque essai matériel.
Pour aller plus loin
Ajoutez une incertitude contrôlée sur la cible ou modifiez la charge. Identifiez les conclusions qui restent généralisables.
Plateformes expérimentales pour la vision, l’IA et la robotique incarnée
Choisissez la question de recherche avant la plateforme. Les exemples distinguent les descriptions des fabricants des expériences proposées ; disponibilité, interfaces, licences et intégration sûre doivent être vérifiées pour chaque projet.
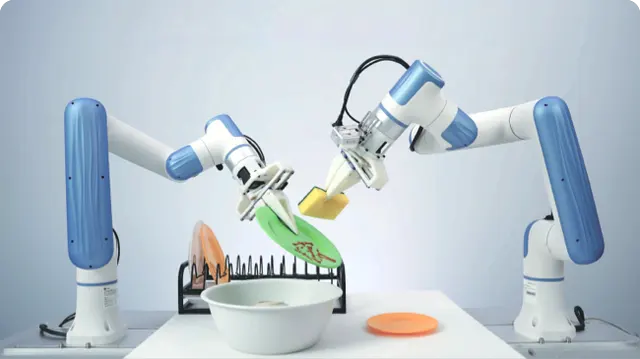
Démonstration du fabricant d’un apprentissage à deux bras. La tâche montrée est un exemple, pas une preuve d’autonomie générale.Source de l’image : DOBOT
DOBOT X-Trainer
DOBOT décrit un système de collecte de données et d’entraînement d’IA avec téléopération, données articulaires et de pince, accès aux images RGB et de profondeur, et SDK pour l’entraînement et l’inférence.
Expérience suggérée : enregistrez une démonstration de manipulation, réservez de nouvelles poses d’objets au test et comparez la relecture avec une politique apprise. Rapportez les échecs et les reprises, pas seulement des vidéos réussies.
À vérifier avant de choisir : Vérifiez les bras et caméras livrés, le format des données, les ressources de calcul nécessaires et la version du SDK. La réussite d’une tâche ne prouve pas une autonomie généraliste.
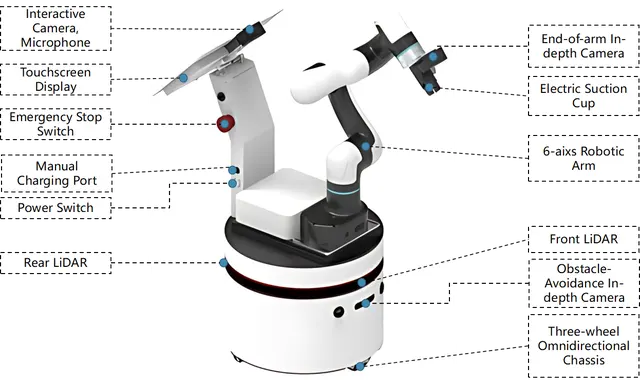
Informations du fabricant ↗E6 ROS Mobile Platform : un exemple précis de manipulation mobile. Les annotations d’origine sont en anglais ; la version de ROS reste à confirmer.Source de l’image : DOBOT
Manipulation mobile sous ROS 2 / AMM
Un manipulateur mobile autonome associe une base mobile, un bras et de la perception. DOBOT documente la plateforme mobile E6 ROS pour la reconnaissance, la navigation et la préhension mobile, avec un développement basé sur ROS.
Expérience ROS 2 suggérée : reliez cartographie et navigation à une tâche de planification du bras avec Nav2 et MoveIt 2, puis mesurez l’erreur d’accostage au poste et le taux de réussite de la prise après chaque déplacement.
À vérifier avant de choisir : La page E6 liée ne précise aucune distribution ROS 2. Exigez des pilotes fonctionnels pour la base, le bras et la caméra, ainsi que des transformations et des horodatages, avant de choisir une configuration ROS 2.
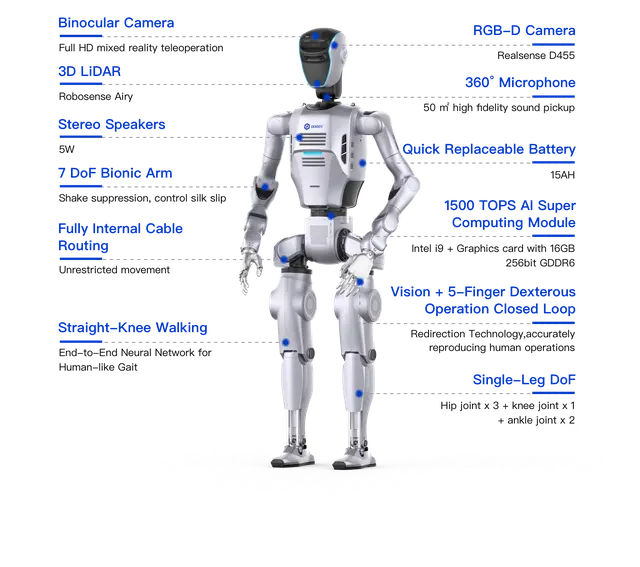
Informations du fabricant ↗La configuration illustrée est ATOM Max. Les annotations d’origine sont en anglais ; le matériel livré et les possibilités de développement doivent être précisés.Source de l’image : DOBOT
Recherche humanoïde / DOBOT ATOM
DOBOT présente ATOM pour la recherche sur la manipulation et la locomotion humanoïdes, avec des configurations distinctes pour la collecte de données et le développement avancé.
Expérience suggérée : étudiez la perception et la manipulation du haut du corps dans une tâche contrôlée avant de les associer à la locomotion. Comparez téléopération, relecture et comportement appris dans les mêmes conditions.
À vérifier avant de choisir : Confirmez la version exacte d’ATOM, le niveau de commande autorisé, l’accès aux données et les outils de développement fournis. Prévoyez la protection contre les chutes, la zone d’exclusion et une reprise encadrée ; ne supposez pas l’existence d’une interface ROS 2 ouverte.
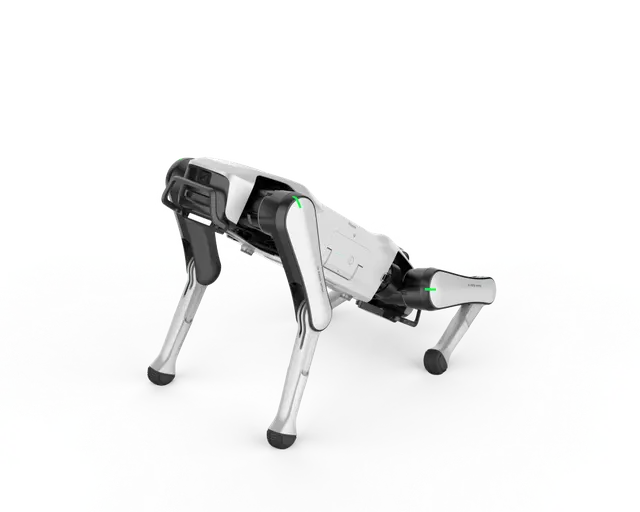
Informations du fabricant ↗Rover X1 illustre une plateforme à pattes. Confirmez l’édition EDU et les possibilités de développement avant de planifier des travaux de recherche.Source de l’image : INFFNI
INFFNI Rover X1
INFFNI présente Rover X1 comme un robot quadrupède. N’envisagez des expériences encadrées de mobilité et de perception que si les accès de développement nécessaires sont fournis.
Expérience suggérée : consignez des observations de caméra ou de mouvement sur un parcours encadré, comparez plusieurs passages et évaluez la reprise après un défaut de localisation simulé.
À vérifier avant de choisir : INFFNI réserve la prise en charge du SDK aux versions EDU. Confirmez édition, licence, firmware, accès aux capteurs et modes de commande ; ne présumez ni d’une prise en charge ROS 2 ni d’un contrôle sans restriction de la locomotion.
Descriptions des plateformes vérifiées le 14 octobre 2026. Les expériences suggérées sont des propositions pédagogiques originales, pas des capacités garanties, des formations accréditées ou des offres de stock confirmées.
D’une table à un environnement complet de formation
Investissez dans le prochain apprentissage, pas simplement dans un plus gros robot.
Explorez cinq parcours d’équipement. Produits du catalogue, cellules configurables et idées sur mesure sont distingués ; le devis définit ce qui est fourni.
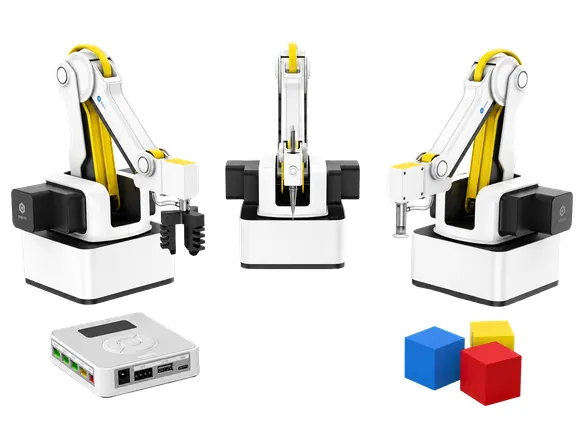
Exemple de la présentation : plusieurs vues d’un même robot, et non trois robots fournis dans un kit.Source de l’image : ReBots / Eurobots · Présentation pédagogique
01 / Commencer sur une table
Robots de bureau et kits de démarrage
Abordez dessin, coordonnées, programmation et manipulation simple avec un bras compact. Magician Lite, Magician et E6 répondent à des objectifs différents ; leurs kits ne sont pas interchangeables.
Demandez un périmètre détaillé incluant robot, outils autorisés, prérequis logiciels et première activité pratique.
Voir les robots éducatifs →Agencement illustratif d’un démonstrateur : les pièces circulent entre les stations pour rendre le processus compréhensible.Source de l’image : ReBots / Eurobots · Présentation pédagogique
02 / Rendre le processus visible
Maquettes didactiques et mini-lignes de production
Concevez des activités autour du convoyage, du tri, des capteurs, de la vision et du flux de pièces. Ajoutez un processus à la fois pour montrer la contribution de chaque composant.
Le catalogue ReBots présente des accessoires de convoyage, de rail et d’IA/vision. La compatibilité et la maquette assemblée demandent une spécification distincte.
Explorez les accessoires pédagogiques →Concept de cellule issu de la présentation : ni installation réalisée, ni schéma de câblage, ni conception de sécurité validée.Source de l’image : ReBots / Eurobots · Présentation pédagogique
03 / Apprendre l’intégration
Postes de formation automate et IHM
Définissez un poste modulaire pour travailler la responsabilité des signaux, les séquences, les alarmes et la reprise. Associez robot ou maquette de procédé, automate, interface opérateur et E/S documentées.
Il s’agit d’une configuration à définir, pas d’un kit fixe du catalogue : convenez des versions de contrôleur, protocoles, licences et exercices encadrés.
Parlons d’un poste modulaire →Exemple réel de cellule pédagogique fermée. Robot, armoire et protection des accès forment un système, pas seulement un bras.Source de l’image : Eurobots
04 / Se former sur du matériel industriel
Cellules pédagogiques industrielles
Eurobots décrit des cellules pédagogiques configurables avec robots industriels neufs ou reconditionnés, contrôleurs et outillage. Elles ouvrent la voie des mouvements isolés aux exercices de mise en service et de maintenance.
Définissez enceinte, protection des accès, utilités, modes de fonctionnement et essais de réception pour la tâche réelle. L’intégration automate/IHM et la validation de sécurité doivent figurer explicitement dans le périmètre convenu.
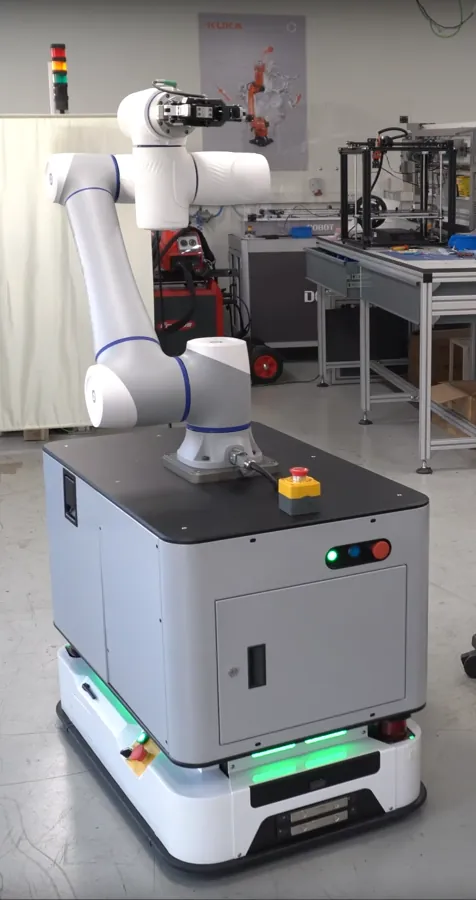
Voir l’offre de cellule pédagogique industrielle →Un manipulateur mobile associe une base mobile et un bras. La photo ne démontre pas une compatibilité avec ROS 2.Source de l’image : ReBots / Eurobots · Présentation pédagogique
05 / Explorer une vraie question
Plateformes de recherche et robotique avancée
Définissez une plateforme pour la vision, l’étalonnage, l’interaction en force, la mobilité autonome ou la manipulation. Commencez par un test d’interface reproductible et les mesures nécessaires à l’expérience.
Il s’agit d’un échange sur un projet sur mesure : vérifiez contrôleur, pilotes, accès aux données et responsabilités d’intégration avant de choisir le matériel.
Catalogue public et descriptions des cellules pédagogiques consultés le 14 octobre 2026. Disponibilité, équipements inclus, services et prix doivent être confirmés dans un devis à jour.
Trois étapes, une approche modulaire
Commencez avec un robot. Évoluez vers un laboratoire pédagogique.
Adaptez l’équipement au programme, à l’espace et au budget. Commencez par une base, ajoutez un démonstrateur ou définissez une cellule pédagogique complète : chaque projet n’exige pas l’achat d’un laboratoire entier.
Exemple de la présentation : plusieurs vues d’un même robot, et non trois robots fournis dans un kit.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Configuration de base
Lancez les premiers travaux pratiques.
Définissez le robot ou cobot et les accessoires nécessaires à la première tâche, avec une mise en service initiale et des premiers exercices de programmation.
Agencement illustratif d’un démonstrateur : les pièces circulent entre les stations pour rendre le processus compréhensible.Source de l’image : ReBots / Eurobots · Présentation pédagogique
Module démonstrateur
Rendez un procédé automatisé concret.
Associez robot, outillage et accessoires de procédé pour les travaux pratiques de mécatronique, d’électricité et de fabrication. L’intégration de la vision et du circuit de sécurité est définie selon la démonstration.
Exemple réel de cellule pédagogique fermée. Robot, armoire et protection des accès forment un système, pas seulement un bras.Source de l’image : Eurobots
Cellule pédagogique complète
Enseignez une application intégrée.
Définissez une cellule avec robot, outillage, protections et PLC, ainsi qu’une IHM et de la vision si elles sont prévues. La proposition de cellule complète comprend une formation initiale des enseignants.
Il s’agit de niveaux de solution configurables, pas de kits identiques prêts à l’achat. Le devis en vigueur précise le matériel, la formation, l’intégration, les protections, la livraison et les responsabilités de réception. Les protections nécessaires ne sont jamais une option pédagogique.
Choisissez un procédé que vos élèves peuvent reconnaître.
Découvrez ces familles d’applications ReBots. Les pistes pédagogiques servent à préciser votre projet ; le matériel, les interfaces et les exercices sont définis au cas par cas et ne constituent pas des formations accréditées.
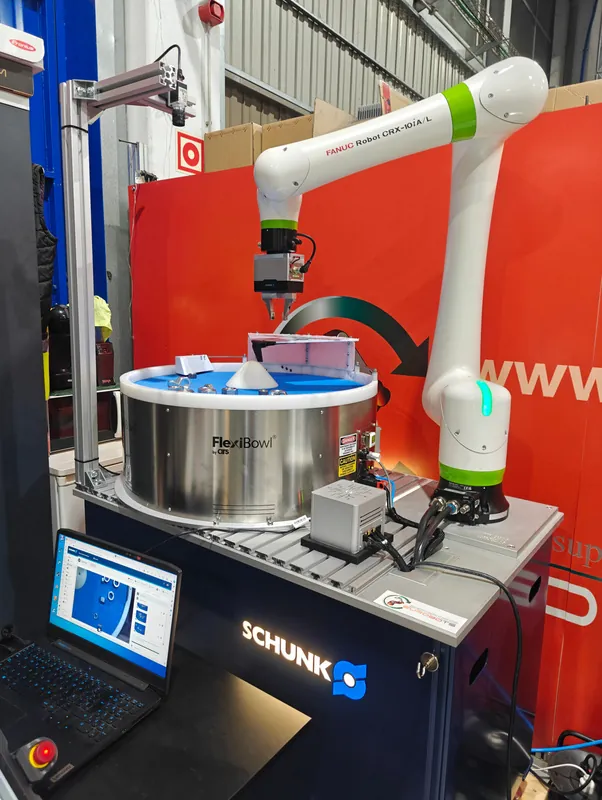
L’alimentateur présente les pièces, l’outil les saisit et l’ordinateur sert à programmer et à observer le processus.Source de l’image : ReBots / Eurobots · Présentation pédagogique EduCell Manipulation
Piste pédagogique : reliez préhension, maintien de la pièce et repères de coordonnées à une tâche de manipulation reproductible.
Exemple de préhension industrielle : localiser une pièce, s’en approcher et la transférer avec l’outil adapté.Source de l’image : EurobotsEduCell Pick&Place
Piste pédagogique : reliez détection des pièces, séquencement et transfert ; expliquez ce qui se passe lorsqu’une pièce manque.
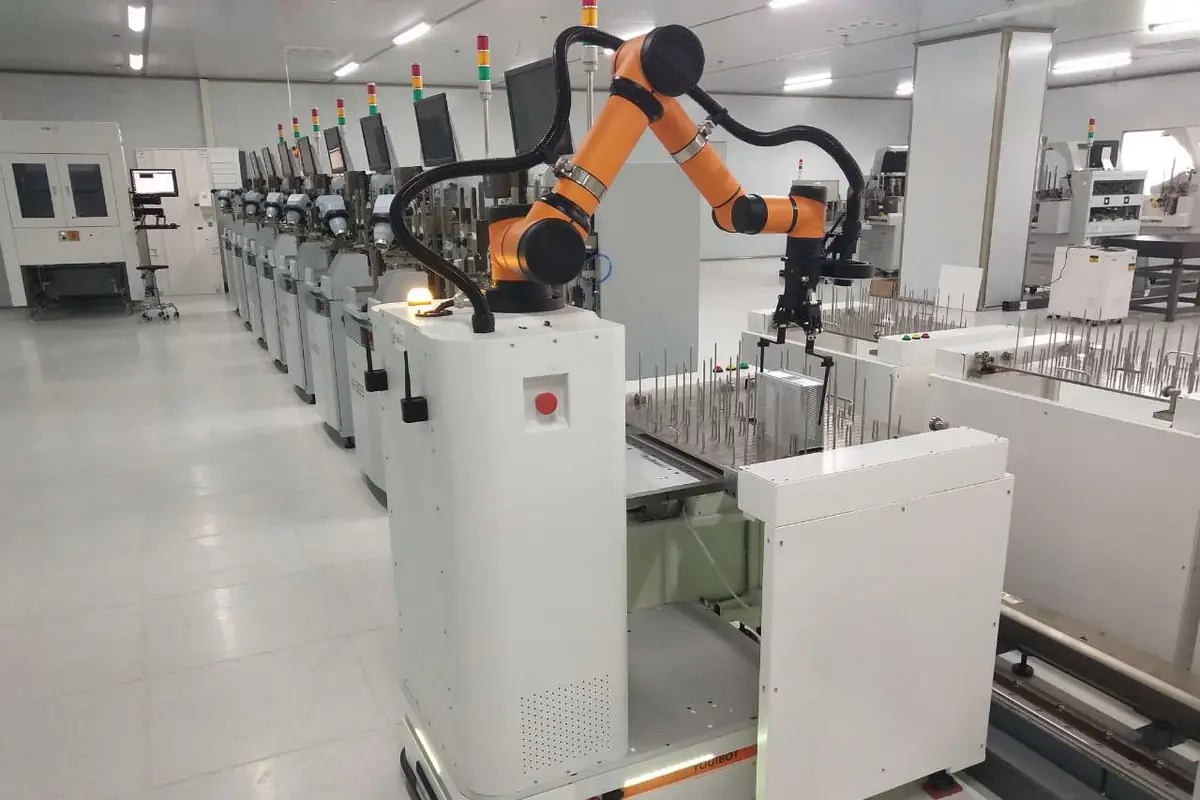
Exemple de chargement de machines proposé par un partenaire et publié par ReBots, sans le présenter comme une installation dans un établissement scolaire.Source de l’image : ReBots / YOUIBOTEduCell Machine Tending
Piste pédagogique : modélisez le chargement et le déchargement avec des échanges machine-robot, des états de fonctionnement et une procédure de reprise documentée.
La caméra aide à localiser les pièces. La détection et les coordonnées doivent être vérifiées avant tout mouvement du robot.Source de l’image : ReBots / Eurobots · Présentation pédagogique EduCell Vision
Piste pédagogique : étudiez l’étalonnage, la reconnaissance et l’inspection, y compris les résultats incertains ou rejetés.
Démonstration de soudage industriel. Enseignez d’abord la planification des trajectoires en simulation ; les essais réels nécessitent une évaluation des risques et une supervision adaptée.Source de l’image : EurobotsEduCell Soudage
Piste pédagogique : commencez par la simulation et la planification des trajectoires. Le soudage réel exige une évaluation spécifique du procédé, des protections et une supervision compétente.
La palettisation forme un empilement ordonné. Le robot, l’outil de préhension et l’agencement dépendent de la charge.Source de l’image : EurobotsEduCell Palettisation
Piste pédagogique : construisez un motif de couche, suivez les positions occupées et expliquez la logique du cycle avant de tester un équipement sous supervision.
Un manipulateur mobile associe une base mobile et un bras. La photo ne démontre pas une compatibilité avec ROS 2.Source de l’image : ReBots / Eurobots · Présentation pédagogique MiniCell ROS2 / AMR
Piste pédagogique : définissez une expérience de navigation ou de manipulation mobile. Vérifiez la plateforme fournie, les pilotes et les interfaces ROS 2 avant de choisir l’exercice.
Une plateforme. De la valeur pour tout l’établissement.
Les bases de la formation professionnelle
Abordez l’électricité, l’électronique, la manipulation robotisée, la sécurité et la logique d’atelier à travers des tâches visuelles et compréhensibles.
Approfondissement en formation professionnelle
Approfondissez les PLC, les IHM, la vision, le diagnostic, la simulation et la programmation de haut niveau, avec des applications d’IA lorsque le projet s’y prête.
Enseigner avec confiance
Appuyez l’enseignement sur la documentation, la modularité et la formation initiale. Prévoyez du temps de préparation et une évolution par étapes pour que l’équipement reste utile après sa première démonstration.
Un établissement connecté à l’industrie
Utilisez la même plateforme pour les travaux pratiques, les démonstrations, les portes ouvertes et les échanges avec les entreprises locales, plutôt que comme un simple équipement d’exposition.
La pratique industrielle pensée pour enseigner
Enseignez commande, sécurité et reprise comme des responsabilités distinctes.
Une bonne cellule de formation rend tout le système compréhensible. Définissez ces lots lors de la conception du poste : ce ne sont pas des instructions pour câbler ou contourner une machine en service.
Concept de cellule issu de la présentation : ni installation réalisée, ni schéma de câblage, ni conception de sécurité validée.Source de l’image : ReBots / Eurobots · Présentation pédagogique
La commande du procédé
Contrôleur robot, automate, IHM, capteurs et actionneurs : étudiez modes de marche, échanges de signaux, logique du cycle, diagnostic et reprise documentée après défaut.
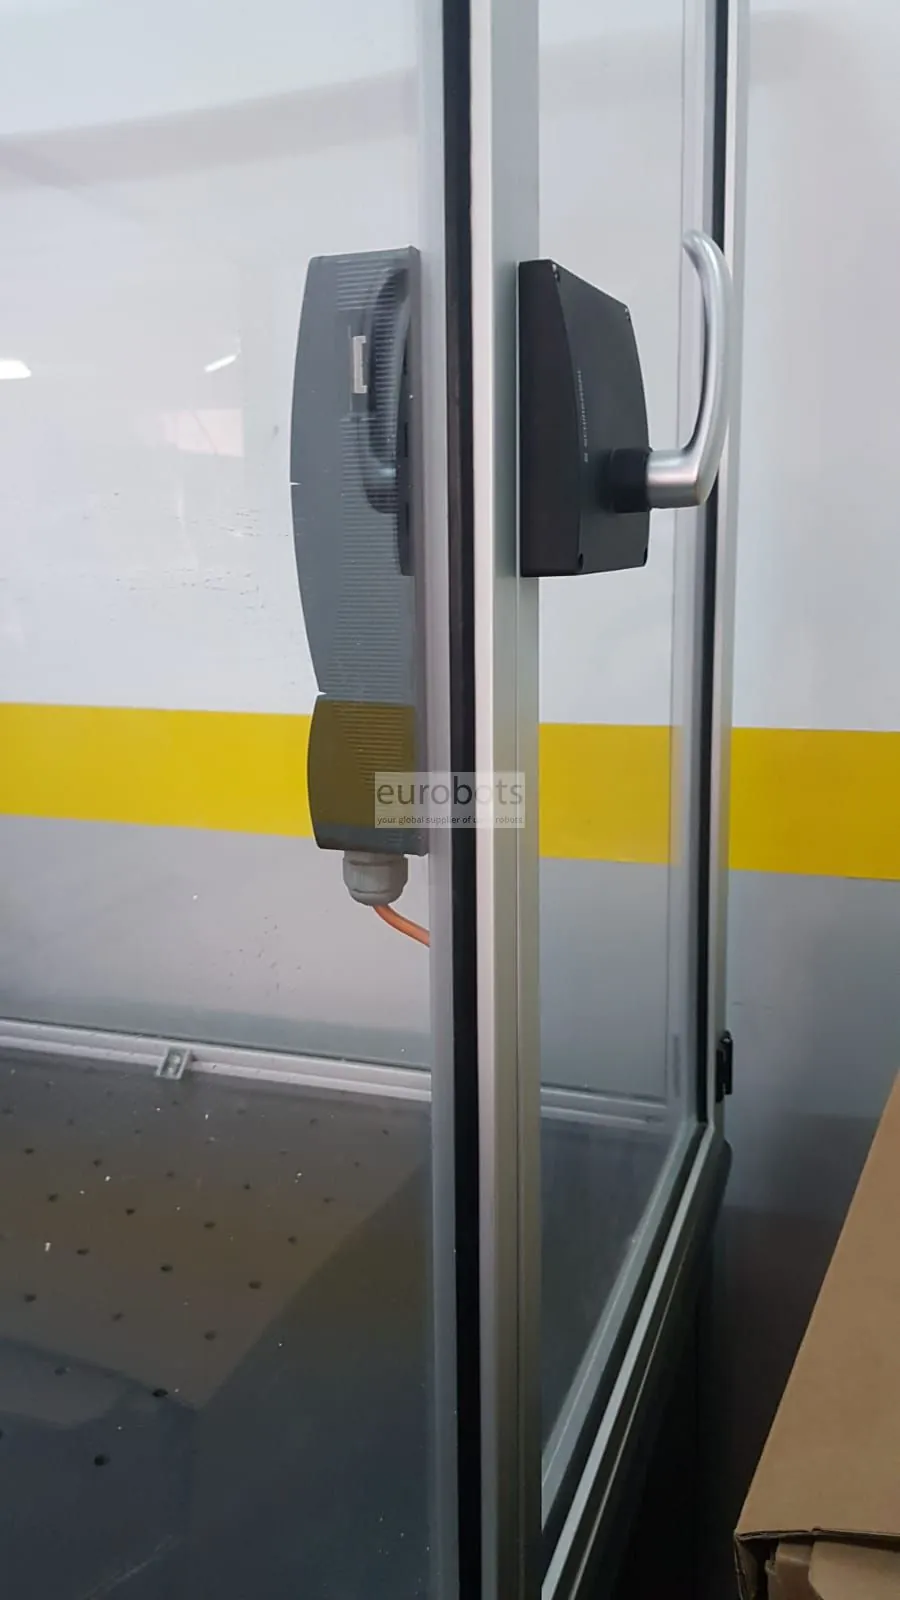
La protection des accès fait partie de la conception de la cellule. Une photo ne permet pas de vérifier la fonction de sécurité ni sa validation.Source de l’image : Eurobots
Les fonctions de sécurité évaluées
Définissez protecteurs, accès interverrouillés, arrêts d’urgence, arrêt sûr, prévention du redémarrage et consignation des énergies à partir de l’analyse des risques. Des personnes compétentes spécifient et valident les capteurs, la logique et les sorties de sécurité adaptés ; le code d’un automate standard ne les remplace pas.
L’alimentateur présente les pièces, l’outil les saisit et l’ordinateur sert à programmer et à observer le processus.Source de l’image : ReBots / Eurobots · Présentation pédagogique
La documentation, la formation et la remise
Prévoyez documentation électrique, listes d’E/S, sauvegardes, notices, exercices encadrés, prise en main des enseignants, maintenance et preuves de réception. Simulez les défauts ; ne neutralisez jamais les protections pour créer un exercice.
Ce sont des points à spécifier, pas un circuit certifié ni la promesse que tout est inclus. Le projet doit nommer les responsables de l’intégration, de l’évaluation de conformité et de la validation finale.
Choisissez une plateforme, pas seulement un robot impressionnant.
Ces exemples documentés par les fabricants répondent à des besoins différents. Les chiffres sont des références techniques, pas une preuve d’adéquation à votre application. Confirmez la version livrée, les accessoires, l’assistance et la disponibilité.
Un stylo transforme les coordonnées en un tracé visible. Le support et l’outil illustrent une activité ; leur présence sur l’image ne garantit pas qu’ils soient inclus dans le kit.Source de l’image : ReBots
Premières expériences en classe
DOBOT Magician Lite
4 axes · charge utile de 250 g · portée de 340 mm
Un bras de bureau pour des activités de mouvement, de dessin et de tri encadrées par l’enseignant. DOBOT présente la programmation par blocs avec DobotLab et des accessoires optionnels de dessin, de préhension, de détection et de vision.
À vérifier avant de choisir : Vérifiez la Magic Box, les outils, la compatibilité du système d’exploitation et le contenu exact du kit pédagogique. Ce n’est pas un bras industriel à six axes.
La pince est l’outil placé à l’extrémité du bras. Chaque tâche exige des outils compatibles.Source de l’image : ReBots
Robotique de bureau et projets créatifs
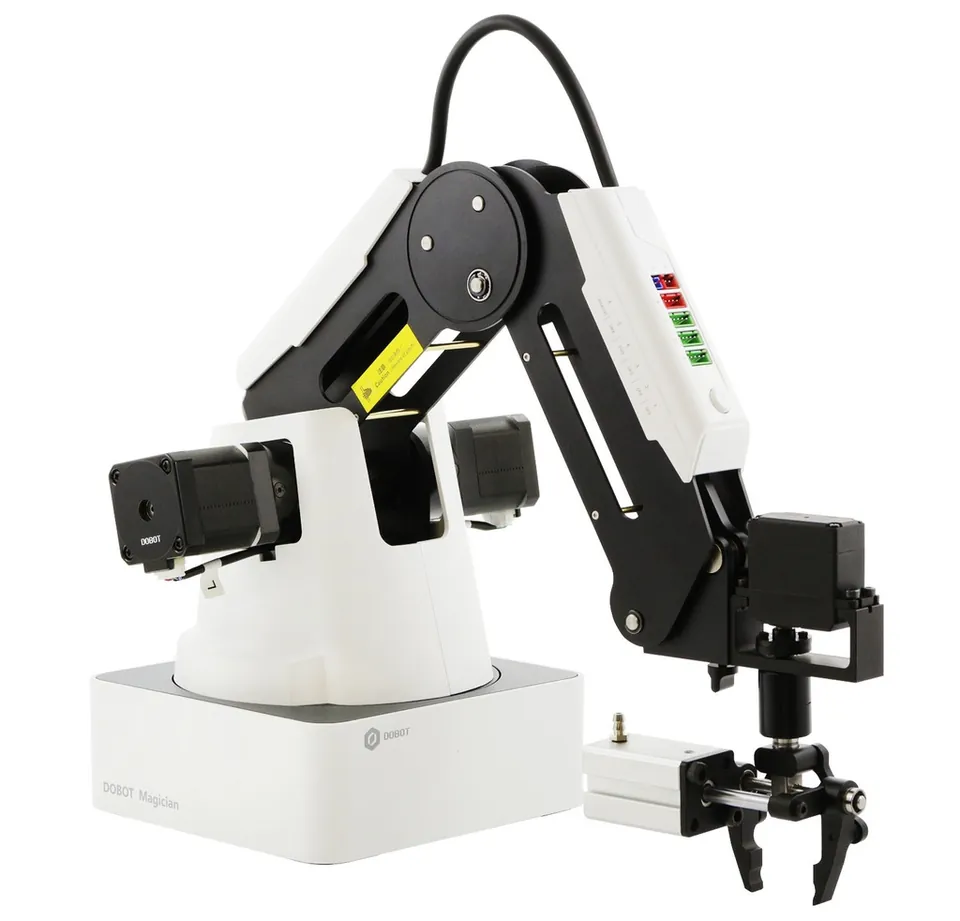
DOBOT Magician
4 axes · charge utile de 500 g · portée de 320 mm
Un bras pédagogique de bureau avec dessin, préhension et accessoires configurables. La documentation du fabricant distingue les parcours d’apprentissage utilisant DobotLab et DobotStudio.
À vérifier avant de choisir : Vérifiez ensemble la génération du robot, le contenu du kit et le logiciel. Un exercice avec convoyeur ou vision nécessite des accessoires compatibles spécifiques, non inclus par défaut.
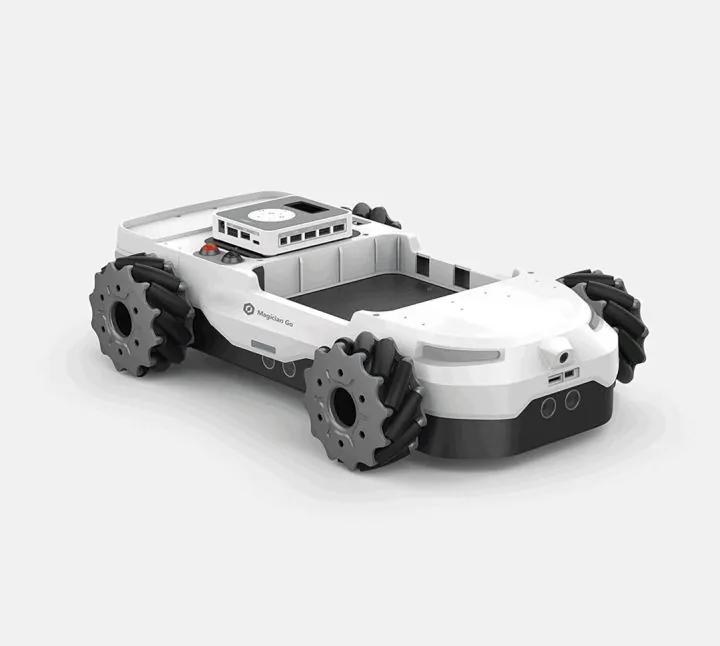
La base mobile déplace la plateforme ; le bras est un élément distinct d’une configuration définie.Source de l’image : ReBots
Découvrir la robotique mobile
DOBOT Magician GO
Plateforme mobile à roues Mecanum
DOBOT présente GO comme une plateforme mobile associable à Magician Lite. Elle permet d’aborder les directions de déplacement, l’odométrie et la différence entre le repère du bras et celui de la base mobile.
À vérifier avant de choisir : Vérifiez l’association Lite/base, le kit caméra et la version logicielle. Ne supposez pas qu’elle peut porter un E6, un bras CR ou une charge quelconque.
Un bras à six axes peut modifier l’orientation de l’outil aussi bien que sa position. Il s’agit de l’E6, pas du Lite.Source de l’image : ReBots
Enseignement et recherche sur six axes
DOBOT Magician E6
6 axes · charge utile de 750 g · portée de 450 mm
Un cobot pédagogique de bureau pour travailler l’orientation, les repères et l’automatisation. DOBOT mentionne la programmation graphique, l’apprentissage par guidage manuel et DobotStudio Pro.
À vérifier avant de choisir : L’outillage, la commande externe et la perception nécessitent une interface définie et une conception de cellule revue. Vérifiez les versions du contrôleur et du logiciel au lieu de reprendre les instructions du Lite.
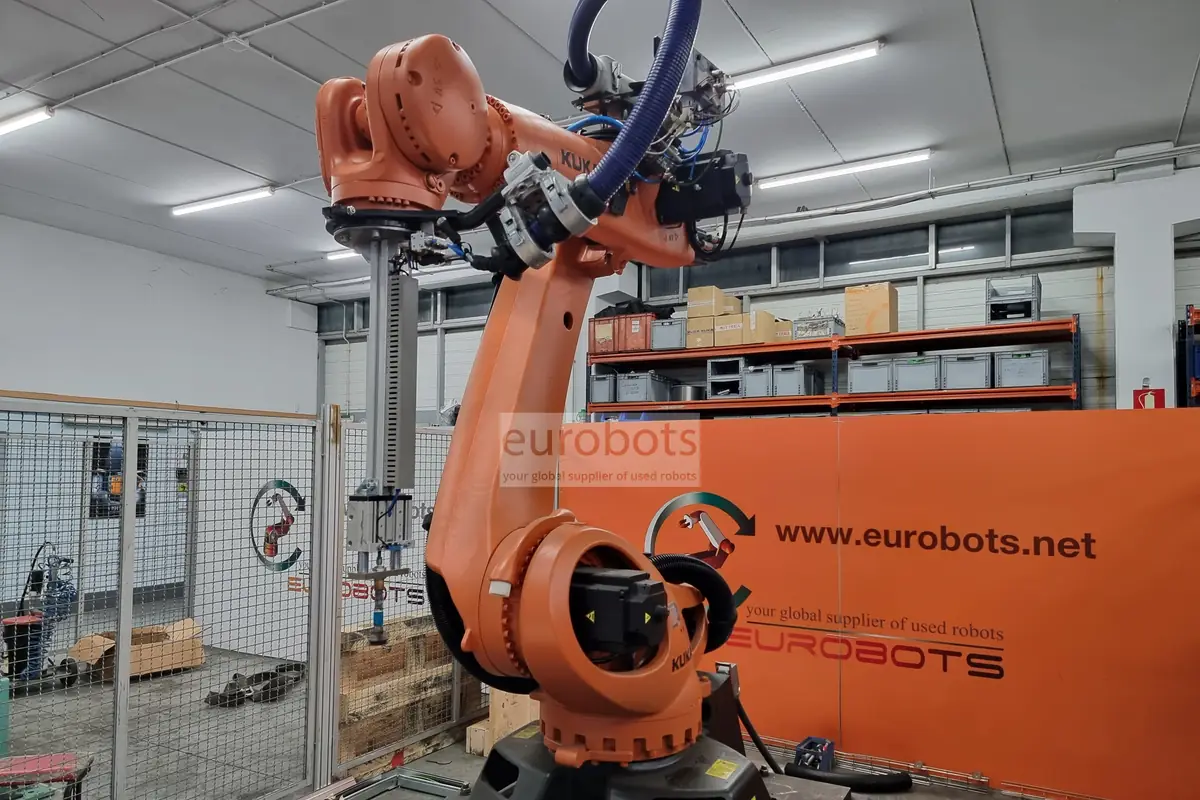
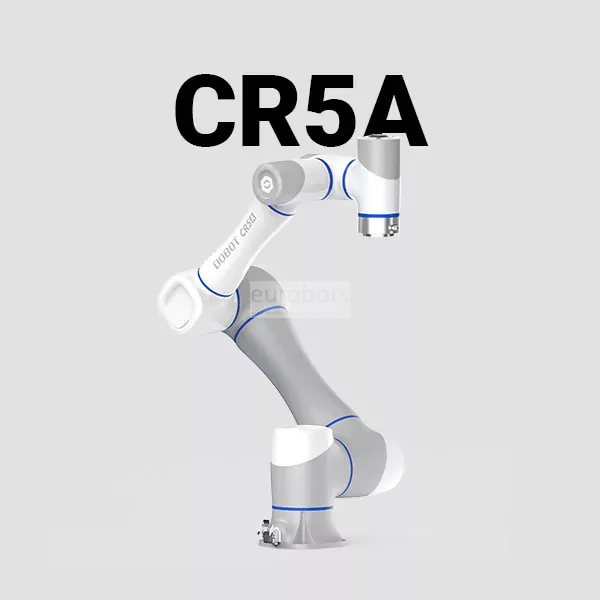
Un bras industriel de plus grande taille exige une installation, des outils et des protections adaptés à l’application.Source de l’image : Eurobots
Option pour concevoir une cellule avancée
DOBOT CR5A
Famille CRA à 6 axes · charge utile de 5 kg · portée de 900 mm
Un cobot industriel documenté par le fabricant, à envisager lorsqu’une formation professionnelle ou une recherche demande une cellule plus grande. La documentation CRA décrit la programmation par blocs et en Lua dans DobotStudio Pro.
À vérifier avant de choisir : Ce n’est ni un kit scolaire standard ni une offre de stock confirmée. Définissez avec l’équipe projet le montage, l’outillage, les options du contrôleur et les protections ; l’adéquation et la disponibilité restent à confirmer.
Sources consultées le 13 octobre 2026. Les fiches peuvent être dans différentes langues. Portée et charge utile sont des contraintes distinctes ; outils et pièces doivent être évalués selon les spécifications réelles du robot.
Quatre démonstrations. Observez le système autour du robot.
Ces vidéos de leurs éditeurs respectifs illustrent des équipements et des procédés. Elles ne remplacent ni les instructions fournies, ni une séquence pédagogique, ni une évaluation de sécurité.
Les vidéos ne se chargent que lorsque vous le choisissez. Le chargement établit une connexion à YouTube, qui peut traiter des informations sur votre appareil. Vous pouvez aussi ouvrir la vidéo sur YouTube. L’audio et les sous-titres dépendent de la chaîne.
Chaîne : Top 3D Shop Inc.
Découvrez un robot de bureau
Observez les mouvements et les changements d’outil d’un bras de bureau. Comparez la démonstration à votre objectif pédagogique et au kit réellement fourni.
Découvrez une ligne d’assemblage pédagogique avec des robots Magician et un automate Siemens. Observez les stations et la coordination des signaux, pas seulement les bras.
Regardez une démonstration de palettisation de ReBots. L’agencement et les protections montrés concernent cet exemple, pas toutes les cellules proposées.
Partez de la tâche pédagogique et définissez l’ensemble. Il s’agit d’une liste de planification conceptuelle, pas d’un schéma électrique ni d’une architecture de sécurité approuvée.
01
Robot et outil
Manipulateur, effecteur, fixation, charge utile et tâche accessible, pas seulement la portée maximale.
02
Pièces et perception
Maintien et présentation des pièces, capteurs et vision en option, avec une réponse définie en cas de pièce absente.
03
Commande et logiciels
Contrôleur, automate éventuel, E/S ou réseaux vérifiés, ordinateurs, logiciels et programmes reproductibles.
04
Personnes et protections
Dangers évalués, protections adaptées, consignation des énergies, encadrement, procédures et postes accessibles.
L’appellation « collaboratif » ou « éducatif » ne dispense pas d’une analyse des risques. Les fonctions de sécurité, arrêts d’urgence et conditions de redémarrage doivent être définis et validés pour l’installation réelle par les personnes compétentes responsables.
Avant d’acheter
Sept questions pour bien cadrer un achat.
Un périmètre pédagogique et opérationnel clair distingue le prix du robot du coût d’un poste d’enseignement réellement utilisable et maintenable.
01
Que savent déjà faire les apprenants et que devront-ils démontrer à la fin du cours ?
02
Combien d’apprenants partageront chaque poste, avec quel encadrement, quel espace et quelles conditions d’accessibilité ?
03
Quels robot, outil, dispositifs de maintien, capteurs et composants de sécurité sont réellement inclus ?
04
Les ordinateurs de l’établissement prennent-ils en charge les logiciels, comptes, autorisations et usages hors ligne nécessaires ?
05
Python, les protocoles d’automate, les API ou ROS sont-ils nécessaires et vérifiés pour le contrôleur et les versions livrés ?
06
Quels temps et budgets prévoir pour la formation des enseignants, la préparation, les consommables, les licences, la maintenance et les pièces de rechange ?
07
Qui assume l’analyse des risques, l’installation, les protections, la mise en service, la réception et l’assistance dans la durée ?
Transformez une ambition pédagogique en projet concret.
Je suis Alex Ye Xu. Sur AYXWORKS, je partage des idées concrètes pour apprendre la robotique. Pour les équipements et projets techniques, je travaille avec Eurobots et ReBots afin de relier objectifs pédagogiques, robot, outillage et périmètre d’intégration.
Eurobots apporte son expérience en robotique industrielle, reconditionnement et assistance technique ; ReBots la prolonge dans la R&D, l’éducation STEAM et les démonstrateurs pédagogiques modulaires.
Expliquez ce que les apprenants doivent savoir démontrer. Échangeons sur une sélection d’équipements, une démonstration, un laboratoire par étapes, la préparation des enseignants et l’assistance. Avant toute proposition convenue, nous définirons les services possibles et les responsables de l’installation, des protections et de la réception.
La réponse dépend de l’activité, des utilisateurs et de la configuration réelle du matériel.
À quels âges un robot éducatif convient-il ?
Il n’existe pas d’âge universel valable pour tous les robots et activités. Partez des capacités des apprenants, de la tâche, des instructions du fabricant, de l’encadrement et de l’analyse des risques. Papier et navigateur permettent d’apprendre les séquences avant que l’usage d’un équipement motorisé soit adapté.
Un kit robotique équivaut-il à une cellule pédagogique complète ?
Non. Le bras peut encore nécessiter un effecteur, des dispositifs de maintien, des capteurs, des interfaces de commande, des logiciels, une fixation et des protections. Demandez un périmètre détaillé séparant équipements, ingénierie, formation et réception.
Peut-on passer des blocs à Python ?
C’est un objectif pédagogique pertinent, mais la prise en charge dépend du modèle. DOBOT documente des activités par blocs et en Python dans une partie de l’écosystème DobotLab ; E6 et CRA utilisent d’autres environnements de commande et logiciels. Vérifiez robot, système, interface et exemples compatibles avant de choisir le cours.
Les apprenants peuvent-ils étudier les communications industrielles ?
Oui, en commençant par modéliser un échange de signaux d’E/S, puis en utilisant un poste de formation vérifié. Les protocoles et options dépendent du contrôleur et du logiciel. Des E/S standard, Modbus ou une connexion réseau ne constituent pas une fonction de commande de sécurité.
Non. Les risques dépendent de la tâche, de l’outil, de la pièce, des équipements voisins et des utilisateurs. L’encadrement, les protections et les procédures validées doivent être adaptés ; une appellation commerciale ou une simulation dans le navigateur n’approuve pas une installation réelle en classe.
Le robot fonctionnera-t-il avec ROS, ROS 2 ou notre code de recherche ?
Confirmez le modèle, la génération du contrôleur, le firmware, la version du pilote et le système d’exploitation. Demandez un petit test d’interface reproductible avant de retenir une plateforme de recherche. Un pilote destiné à une famille DOBOT ne prend pas nécessairement en charge une autre.
Quelles informations fournir pour un projet de laboratoire ?
Indiquez les objectifs pédagogiques, le niveau, l’effectif, l’équipement et l’espace disponibles, les logiciels et interfaces requis, le budget indicatif et le calendrier. Ne transmettez aucune donnée personnelle d’élève. La suite est un échange technique cadré, pas une recommandation d’achat automatique.
De la curiosité à un environnement pédagogique
Qu’aimeriez-vous construire ou aider à apprendre ?
Pour un projet d’équipement ou de laboratoire, précisez objectif, effectif, matériel existant, espace, budget indicatif et calendrier. Le premier échange définit le bon périmètre, pas le plus gros robot. N’envoyez aucune donnée personnelle d’élève.