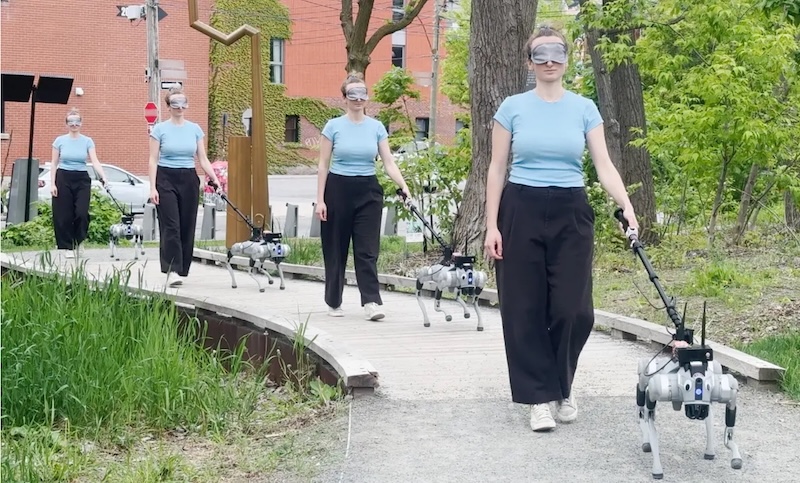
Sur cette page
En bref : Milo est une plateforme de recherche open source consacrée au guidage robotisé des personnes aveugles ou malvoyantes. Ses chercheurs décrivent une navigation avec calcul embarqué et sans carte préalable, mais signalent aussi des collisions, des hypothèses restrictives sur le terrain et l’impossibilité de traverser une rue. Il ne faut pas le présenter comme un remplacement éprouvé du chien-guide ou d’une aide à la mobilité reconnue.
Un robot peut trouver un passage libre pour lui-même et pourtant conduire la personne qui l’accompagne contre un obstacle. C’est ce problème d’ingénierie qui rend Milo intéressant. Guider quelqu’un ne consiste pas à ajouter une poignée à un robot autonome : la trajectoire doit prendre en compte les deux corps et leur interaction.
Ce que les chercheurs ont construit
Florian Golemo, Joanna Wolski, Joel Ruben Antony Moniz et Christopher Pal présentent Milo dans une prépublication déposée le 21 juillet 2026. Le système repose sur un Unitree Go2 modifié, équipé de calcul embarqué supplémentaire, de capteurs et d’une poignée. La perception alimente une politique de navigation apprise dans un simulateur. Le traitement s’effectue sur le robot, sans dépendre du cloud ni d’un relevé tridimensionnel préalable.
Les auteurs présentent les instructions matérielles et le logiciel comme ouverts via le projet Milo. Cette disponibilité permet à d’autres équipes d’examiner et de reproduire le dispositif. Elle ne certifie pas sa sécurité et ne prouve pas que chaque configuration publiée a été validée indépendamment.
La personne fait partie du problème de navigation
L’idée distinctive consiste à considérer la position de la personne guidée, et pas seulement l’espace libre autour du robot. Un passage assez large pour un quadrupède peut être trop étroit pour la personne qui tient sa poignée. Les virages, les piétons et les changements d’allure rendent cette relation dynamique.
Il en découle un principe essentiel : atteindre la destination ne suffit pas. Il faut aussi mesurer les distances autour de la personne, les interventions, les mouvements inconfortables et les conséquences d’une perte de confiance dans la perception. Une trajectoire rapide n’est pas meilleure si l’utilisateur doit constamment la compenser.
Ce que les expériences montrent — et ne montrent pas
Les sections consacrées aux expériences et aux limites comparent Milo à une navigation de référence fondée sur une carte de coûts. Les auteurs rapportent une meilleure protection de la personne dans leurs scénarios, mais aussi des collisions entre le robot et son environnement. Ils décrivent également des difficultés avec les piétons qui dépassent et une répétabilité limitée de l’expérience piétonne.
Ces réserves sont plus instructives que l’affirmation générale « le robot évite les obstacles ». Des parcours sélectionnés ne démontrent pas des déplacements indépendants fiables dans des rues inconnues, par tous les temps, au milieu des foules et des situations quotidiennes. Cet article n’a vérifié ni publication évaluée par les pairs, ni essais utilisateurs de longue durée, ni validation indépendante de sécurité.
Traverser la rue et gérer le terrain restent hors du périmètre démontré
Les auteurs indiquent explicitement que le système actuel ne peut pas traverser les rues. La projection au sol suppose un terrain plat ; les pentes et les rampes sont laissées à des travaux futurs. Le détecteur de surface praticable suppose aussi que le robot démarre sur une telle surface, orienté vers elle.
Ce sont des limites d’utilisation, pas de petits détails manquants. Elles déterminent où étudier le prototype et comment superviser les essais. Une démonstration sur un chemin adapté ne doit pas devenir une recommandation d’utilisation autonome sur la voie publique.
Le faible coût annoncé demande une mise en contexte
L’article scientifique annonce un coût de plateforme d’environ 2 000 dollars américains. Il s’agit d’une estimation de recherche attribuée aux auteurs, pas d’un prix de vente vérifié pour une aide à la mobilité livrée avec son assistance. Configuration, approvisionnement, entretien, formation, réparations et service comptent pour un éventuel utilisateur.
Comparer une estimation matérielle au coût total de formation et de suivi d’un chien-guide ne démontre ni une capacité équivalente ni une valeur identique sur la durée. L’accessibilité dépend aussi d’un support fiable et d’un comportement réellement utilisable. Un appareil bon marché nécessitant fréquemment un expert peut rester peu accessible en pratique.
Ce qu’une prochaine évaluation utile devrait établir
- Les environnements et situations autorisés, et ceux que le système doit refuser.
- La manière dont des utilisateurs représentatifs participent à la conception et à l’évaluation, au-delà d’une démonstration.
- L’enregistrement des échecs, interventions, contacts et inconforts, et pas seulement des parcours terminés.
- La réaction aux défaillances de perception, de calcul, d’alimentation ou d’interprétation du chemin.
- Les responsables de la formation, de l’entretien et de l’assistance pour tout usage envisagé hors recherche.
Ces questions relèvent d’un programme de recherche et de validation correctement supervisé, avec une expertise adaptée en mobilité. Ce n’est pas un mode d’emploi de déploiement artisanal destiné à une personne qui dépend d’un guidage sûr.
Une contribution utile sans promesse commerciale prématurée
Milo apporte une approche examinable à un problème difficile : planifier ensemble les mouvements du robot et de la personne. L’intérêt du travail ne tient pas à une promesse spectaculaire, mais à l’association d’une méthode fonctionnelle et de limites documentées que d’autres équipes peuvent étudier.
Il s’agit d’un article fondé sur la recherche, pas d’un essai pratique d’AYXWORKS ni d’une recommandation médicale. Ne remplacez pas un accompagnement de mobilité établi sur cette seule base. Pour le contexte technique, consultez les guides robotiques d’AYXWORKS ; pour les preuves concernant Milo, commencez par la publication et les ressources des auteurs.