本页内容
要点:AGV 与 AMR 代表不同的移动自动化思路,但名称不能保证通道堵塞后车辆会等待、绕行还是求助。应在实际场地比较路径规划行为、交通规则和交接接口。单靠导航技术,无法判断整套运输服务是否可行。
这两个名称实际描述的是什么
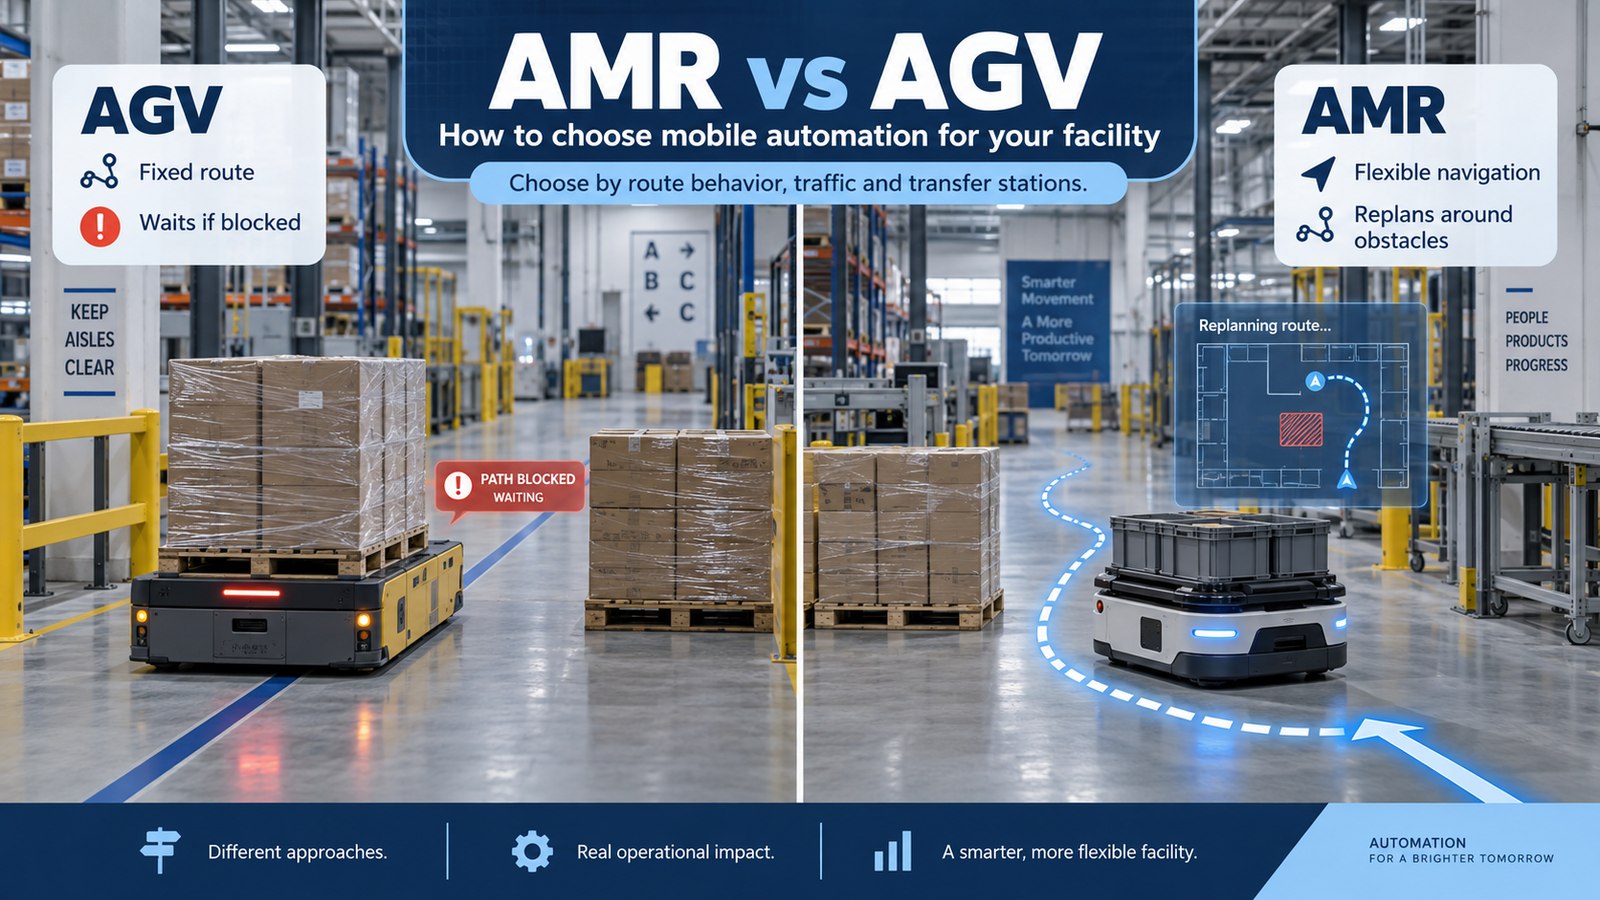
自动导引车(AGV)通常沿预先定义的路线网络运行,自主移动机器人(AMR)通常增加更灵活的局部路径规划。实际产品之间存在重叠:导引系统也可以采用自然特征定位,AMR 也可能被有意限制在固定通道,或被要求等待而不是绕行。不要只凭激光雷达、磁条或营销名称分类。应让供应商演示允许的行为,包括批准路线受阻时系统如何变化。
如今许多 AGV 已不需要地面设施就能导航,而许多 AMR 车队又被有意限制在规定的车道和单行规则之内。与其相信名称,不如向每家供应商问清楚:车辆如何定位,被堵住时怎么做,其中哪些行为可以由您来配置。
为什么可预测性与灵活性难以兼得
固定路线便于重复安排到达时间、通行优先级和对接位置,代价是绕行自由度较小。在没有获准替代路线时,挡路的托盘可能让运输服务暂停,直到障碍被移除。
灵活导航可在允许的运行条件内应对障碍和布局变化,但绕行并非没有代价:行程时间会变化,新路线可能进入场地不希望使用的区域,而较大的环境变化也可能影响自然特征定位。
先画出物流和交叉点,再比较车辆
列出每一对起点和终点,以及各自每小时的峰值运输次数、货物类型和交接高度。没有交通时序的地图不能算车队模型:两台车在只容一车通过的过道里相遇,就会形成死锁,无论哪种导航方式都无法单靠自身解决。
集成和安全与缩写无关
项目的大部分工作量在车辆周边而不在车辆本身:来自 WMS 或 MES 的运输任务,与输送线和交接站之间的握手信号,自动门、升降机、防火门,充电与电池策略,以及车辆被困时的处理流程。
ISO 3691-4:2023 规定了无人驾驶工业车辆及其系统的安全要求和验证方法,其适用范围把自动导引车和自主移动机器人都列为示例。用于导航的避障功能并不自动等同于保护人员的功能。哪些功能属于安全相关功能、在哪些区域有效,必须以供应商的文件和您现场的风险评估为依据。
市场背景(截至 2026 年 10 月)
2026 年 9 月 30 日,国际机器人联合会(IFR)报告,其专业服务机器人销售数据在 2025 年增长 24%,接近 250,000 台;运输与物流最大,约 117,000 台。这些是基于调查的报告数字,不是行业全面普查,公告也没有将这一总数拆分成 AMR 和 AGV。
确定预算或范围之前的检查清单
试点不要只在秩序良好的日子进行,也要安排在困难的日子;在此之前,请先把以下内容形成书面文件:
- 物料流矩阵:每条路线的起点、终点、货物和每小时峰值运输次数。
- 交通图:包含过道宽度、交叉点、单行路段和等待位置。
- 货物的尺寸、质量和重心,以及每个交接站的停靠公差。
- 每个接口的指定负责人:WMS 或 MES、门、升降机、输送线、火灾报警和无线网络。
- 按实际工作循环核对过的充电方案,其中包括最繁忙的班次。
- 与将来在车辆旁边工作的人员一起完成的路线被堵和车辆被困试验。
本指南不能确定的内容
本指南只是规划辅助工具。它不对产品排名,不报告测试结果,不评估合规性,也不能取代对您的应用所做的风险评估。导航性能、安全功能和接口必须由具备相应资质的人员,在您的建筑内用实际车辆加以验证。
资料来源与进一步核实
- IFR — Global Sales of Professional Service Robots Surge 24%(新闻稿,2026-09-30;数据年份为 2025 年;访问日期 2026-10-12)。
- ISO — ISO 3691-4:2023, Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems(2023-06 发布;标准目录页面,全文需付费获取;访问日期 2026-10-11)。
- IFR — World Robotics 2026 公开演示:调查方法(第 28 页) (2026-10-14).
下一步建议
请带上您的物料流矩阵、标有过道宽度的平面图、货物数据和接口清单,前往机器人与自动化页面。AYXWORKS 作品集展示了这些指南背后的工程方法。后续的任何项目都通过 Eurobots/ReBots 确定范围并交付,而且从可行性和责任边界开始,而不是预设一个交钥匙安装项目。
图片来源: ayxworks — Original / rights held.


