En esta página
En resumen: AGV y AMR describen enfoques diferentes de automatización móvil, pero la etiqueta no garantiza si el vehículo espera, busca otra ruta o necesita ayuda cuando se bloquea un pasillo. Compara el comportamiento real de planificación, las reglas de tráfico y las interfaces de transferencia en tu planta. La tecnología de navegación, por sí sola, no decide si el servicio de transporte funcionará.
Qué describen realmente las dos etiquetas
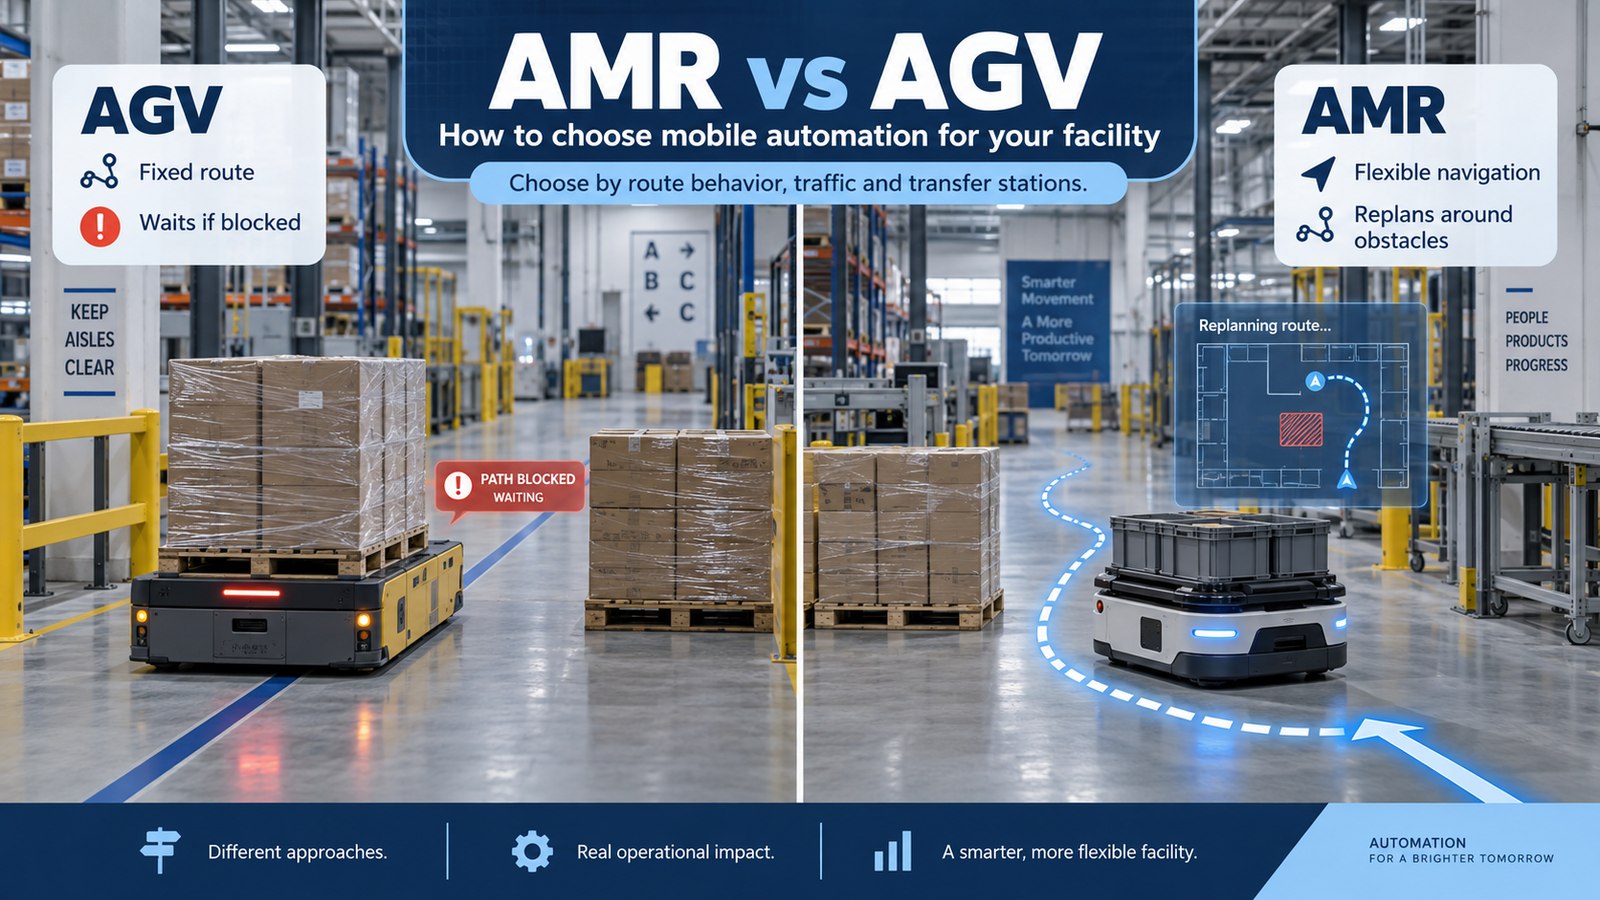
Un vehículo de guiado automático (AGV) suele seguir una red de rutas predefinida; un robot móvil autónomo (AMR) suele añadir planificación local más flexible. Los productos reales se solapan: un sistema guiado puede localizarse mediante elementos naturales y un AMR puede estar limitado deliberadamente a carriles o recibir la orden de esperar, no de desviarse. No clasifiques un vehículo solo por su lidar, una banda magnética o el nombre comercial. Pide que el proveedor demuestre el comportamiento permitido, incluido qué cambia si una ruta aprobada queda obstruida.
Muchos AGV navegan hoy sin infraestructura en el suelo, y muchas flotas de AMR se restringen a propósito a carriles definidos y a sentidos únicos. Pregunte a cada proveedor cómo se localiza el vehículo, qué hace cuando queda bloqueado y cuáles de esos comportamientos puede configurar usted, en lugar de fiarse de la etiqueta.
Por qué previsibilidad y flexibilidad tiran en sentidos opuestos
Las rutas fijas facilitan repetir la planificación de llegadas, las prioridades y las posiciones de acoplamiento. La contrapartida es una menor libertad de desvío: donde no existe una alternativa aprobada, un palé abandonado puede detener el servicio hasta retirar el obstáculo.
La navegación flexible puede adaptarse a obstáculos y cambios de distribución dentro de sus condiciones permitidas. El desvío no es gratuito: varían los tiempos de viaje, la nueva ruta puede entrar en una zona que la planta no quiere utilizar y los cambios importantes del entorno pueden afectar a la localización por elementos naturales.
Trace los flujos y los cruces antes de comparar vehículos
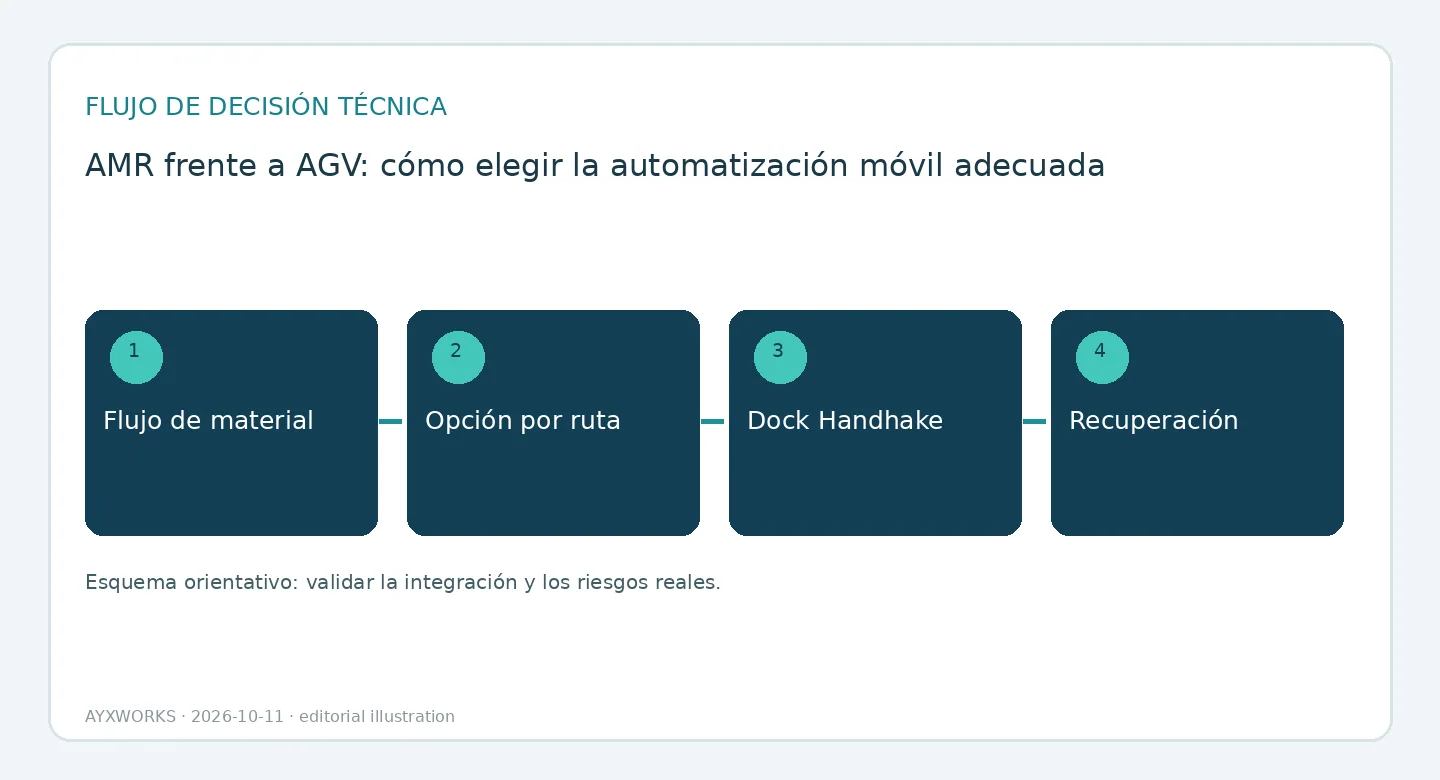
Enumere cada par de origen y destino con su número máximo de transportes por hora, el tipo de carga y la altura de transferencia. Un mapa sin tiempos de tráfico no es un modelo de flota: dos vehículos que se encuentran en un pasillo de un solo ancho crean un bloqueo mutuo que ninguno de los dos métodos de navegación resuelve por sí solo.
La integración y la seguridad no dependen de la sigla
Buena parte del esfuerzo del proyecto está alrededor del vehículo y no dentro de él: las órdenes de transporte del WMS o del MES, el intercambio de señales (handshake) con transportadores y estaciones de transferencia, las puertas automáticas, los elevadores, las puertas cortafuegos, la estrategia de carga y de baterías, y el procedimiento para un vehículo inmovilizado.
La norma ISO 3691-4:2023 establece los requisitos de seguridad y su verificación para las carretillas industriales sin conductor y sus sistemas, y su campo de aplicación cita como ejemplos tanto los vehículos de guiado automático como los robots móviles autónomos. La evitación de obstáculos que se usa para navegar no es automáticamente una función que proteja a las personas. Qué funciones son de seguridad, y en qué zonas, debe salir de la documentación del proveedor y de la evaluación de riesgos de su planta.
Contexto de mercado, a fecha de octubre de 2026
El 30 de septiembre de 2026, la Federación Internacional de Robótica (IFR) comunicó un aumento del 24% en sus cifras de ventas de robots de servicio profesional, hasta casi 250.000 unidades en 2025. Transporte y logística fue la mayor aplicación, con unas 117.000 unidades. Son datos declarados basados en una encuesta, no un censo completo del sector; el comunicado no divide esa cifra entre AMR y AGV.
Lista de comprobación antes de comprometer presupuesto o alcance
Haga el proyecto piloto también en días difíciles y no solo en los ordenados, y antes tenga por escrito lo siguiente:
- Una matriz de flujo de materiales: origen, destino, carga y transportes máximos por hora de cada ruta.
- Un mapa de tráfico con anchos de pasillo, cruces, tramos de sentido único y zonas de espera.
- Dimensiones, masa y centro de gravedad de la carga, y tolerancia de atraque en cada estación de transferencia.
- Un responsable designado para cada interfaz: WMS o MES, puertas, elevadores, transportadores, alarma de incendios y red inalámbrica.
- Un concepto de carga de baterías contrastado con el ciclo de trabajo real, incluido el turno de mayor actividad.
- Ensayos de ruta bloqueada y de vehículo inmovilizado realizados con las personas que trabajarán junto a los vehículos.
Lo que esta guía no establece
Esta guía es una ayuda para la planificación. No clasifica productos, no presenta resultados de ensayos ni evalúa la conformidad, y no sustituye la evaluación de riesgos de su aplicación. El rendimiento de la navegación, las funciones de seguridad y las interfaces deben verificarse en los vehículos reales, en su edificio, por partes debidamente cualificadas.
Fuentes y verificación adicional
- IFR — Global Sales of Professional Service Robots Surge 24% (nota de prensa, 2026-09-30; cifras de 2025; consultado el 2026-10-12).
- ISO — ISO 3691-4:2023, Industrial trucks — Safety requirements and verification — Part 4: Driverless industrial trucks and their systems (publicada en 2023-06; página de catálogo, el texto completo es de pago; consultado el 2026-10-11).
- IFR — Presentación pública World Robotics 2026: metodología de la encuesta (página 28) (2026-10-14).
Siguiente paso útil
Lleve su matriz de flujo de materiales, un plano con los anchos de pasillo, los datos de carga y la lista de interfaces a la página de Robótica y Automatización. El portafolio de AYXWORKS muestra el enfoque de ingeniería que hay detrás de estas guías. Cualquier proyecto posterior se define y se ejecuta a través de Eurobots/ReBots, y empieza por la viabilidad y los límites de responsabilidad, no por una supuesta instalación llave en mano.
Crédito de la imagen: ayxworks — Original / rights held.


