Sur cette page
En bref : Un robot adapté peut charger un brut dans une machine. La fiabilité du chargement automatique dépend du bridage, de la commande de porte, des copeaux et du lubrifiant, de la détection de pièce et de la reprise après un transfert incomplet. Vérifiez ces interfaces avant de choisir le bras.
Pourquoi le robot est rarement le problème
La plupart des robots six axes peuvent faire passer une pièce brute par la porte d’une machine. Ce qui décide ensuite si la cellule tourne sans surveillance, c’est tout ce sur quoi le robot doit s’accorder avec les autres équipements. Où est la pièce ? Le mandrin ou le montage s’est-il réellement ouvert ou serré ? La machine a-t-elle terminé son programme ? Chaque réponse est un signal ou une hypothèse mécanique qui a un responsable : le constructeur de la machine, le fournisseur du bridage, l’intégrateur ou l’usine elle-même. Et chacune peut être fausse d’une manière qu’une démonstration avec dix pièces propres ne révélera pas.
Décrivez un cycle complet, signal par signal
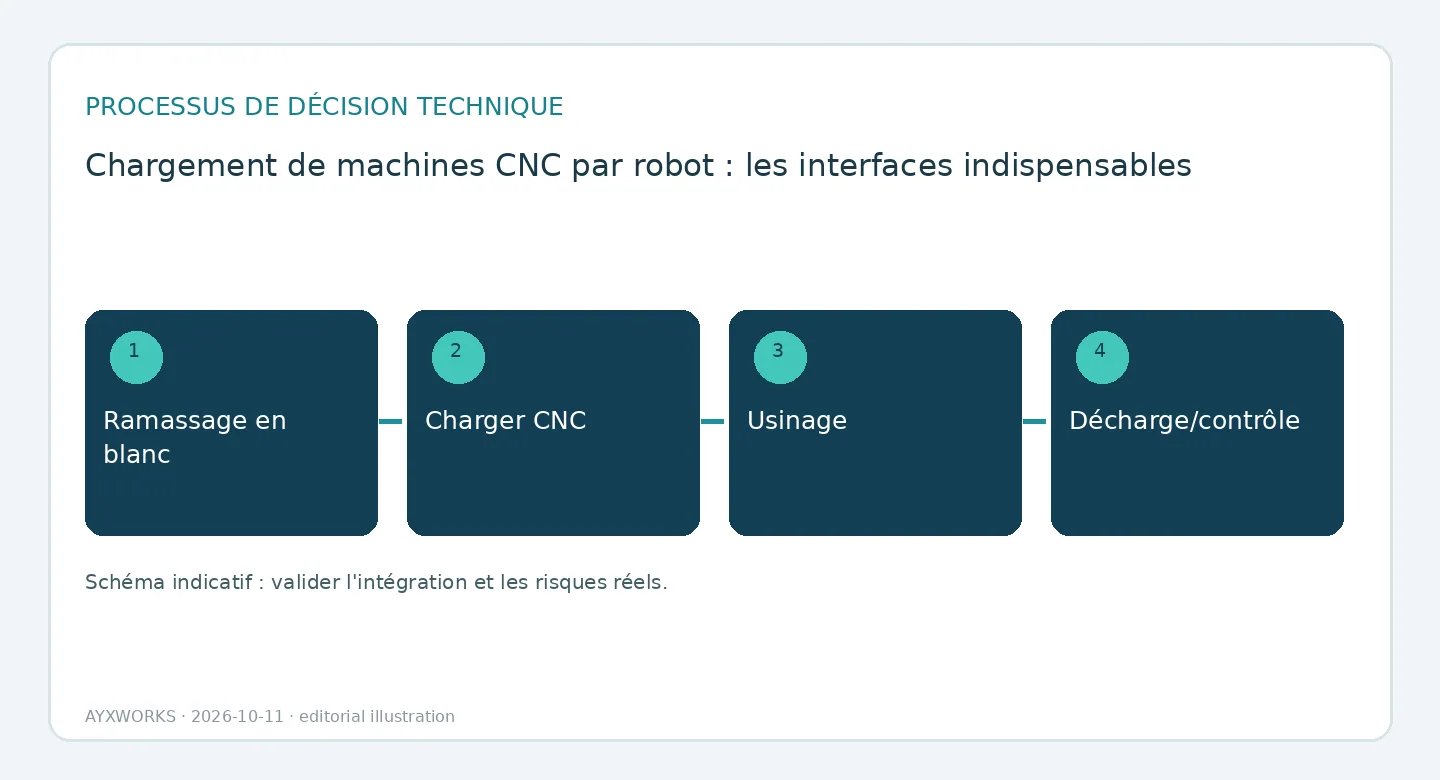
Rédigez le cycle sous forme d’une liste d’étapes et, pour chacune, la confirmation qui autorise la suivante : pièce brute disponible au point de prise, pièce saisie, porte ouverte, bridage ouvert, pièce en appui, bridage serré, robot dégagé de la machine, porte fermée, départ cycle, fin de cycle. Pour chaque confirmation, indiquez sa source (un capteur, une sortie de la CNC, un bit de l’automate) et ce que fait la cellule si elle n’arrive jamais.
Reprenez les noms des signaux et le câblage dans la documentation d’interface du constructeur pour cette machine et cette option de commande précises. Les interfaces robot diffèrent d’un constructeur à l’autre et d’un modèle à l’autre : ne supposez donc pas qu’un code M, une porte automatique ou une confirmation de serrage existe parce qu’une autre machine en disposait. Si une fonction manque, c’est un poste du périmètre, avec son coût, et non un détail à régler pendant la mise en service.
Concevez le préhenseur et le bridage pour la mauvaise pièce
Une pièce usinée quitte la broche mouillée de liquide de coupe, chargée de copeaux, parfois chaude et souvent avec des bavures, tandis que la pièce brute présente une dispersion dimensionnelle plus large que la pièce finie. Le préhenseur doit tenir les deux ; vérifiez donc les faces et l’effort de préhension dans le cas le plus défavorable plutôt que sur le plan nominal. Décidez comment la cellule détecte une pièce tombée, une pièce chargée à l’envers, un copeau sous la face d’appui et une pièce restée dans le mandrin quand la suivante arrive.
Traitez la reprise comme une séquence conçue
Une cellule arrêtée en plein chargement ne peut pas simplement repartir de la première étape, car la pièce peut se trouver dans le préhenseur, dans le mandrin ou au sol. Définissez pour chaque étape l’état qu’enregistrent le robot et la machine, la façon dont un opérateur établit où se trouve réellement la pièce, et ce qui doit être réarmé avant le retour en automatique. La page de synthèse de l’OSHA sur la robotique relève que de nombreux accidents avec des robots surviennent dans des conditions de fonctionnement non routinières, telles que la programmation, la maintenance, les essais, le réglage ou l’ajustement, et les opérations de reprise correspondent à cette description. Les protecteurs et les fonctions de sécurité relèvent d’une conception distincte et validée, issue de l’évaluation des risques de l’application robotisée complète, qui est l’objet de la norme ISO 10218-2:2025.
Liste de contrôle avant d’engager un budget ou un périmètre
- La famille de pièces, la tolérance de la pièce brute et le mode de présentation sont définis, y compris le réapprovisionnement en pièces brutes.
- L’interface de la machine et les fonctions de porte et de bridage sont confirmées dans la documentation du constructeur pour la machine et la commande exactes.
- Le préhenseur a été vérifié sur des pièces mouillées, couvertes de copeaux et hors tolérance, et la détection de pièce perdue et de mauvais chargement est définie.
- Une matrice des responsabilités couvre le robot, le préhenseur, l’automate, l’interface CNC, la porte, la sécurité, les montages et les FAT/SAT.
- Des essais en présence du client sont convenus pour le mauvais chargement, le réarmement, le changement de série et la reprise avec une pièce restée dans le mandrin, et pas seulement pour le cycle normal.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Il ne rapporte aucun essai, ne décrit aucune installation particulière et n’avance aucune performance pour un robot, une machine-outil ou un préhenseur. Il ne remplace ni l’évaluation des risques, ni la validation de la sécurité, ni le travail de conformité de votre cellule, qui doivent être menés sur le système réel par des personnes dûment qualifiées.
Sources et vérifications complémentaires
- OSHA — Robotics : page de synthèse indiquant que de nombreux accidents avec des robots surviennent dans des conditions de fonctionnement non routinières (non daté ; consulté le 2026-10-12).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (applications de robots industriels et cellules robotisées) (page du catalogue ; 2025-02 ; consulté le 2026-10-11).
Prochaine étape utile
Si vous définissez une cellule de chargement/déchargement, notez la famille de pièces, le modèle de machine et de commande, le temps de cycle visé et la liste d’interfaces ci-dessus, puis consultez la page Robotique et automatisation. Les projets qui partent de là sont définis et livrés par l’intermédiaire d’Eurobots/ReBots, et l’évaluation commence par la faisabilité et la répartition des responsabilités, non par une installation clés en main tenue pour acquise. Le parcours d’ingénierie à l’origine de ces guides figure dans le portfolio AYXWORKS.
Crédit photo: ayxworks — Original / rights held.


