本页内容
要点:合适的机器人可以将毛坯装入机床。但可靠的自动上下料取决于夹紧状态、门控制、切屑与冷却液、工件检测,以及交接未完成后的恢复。选择机械臂之前,先检查这些接口。
为什么问题很少出在机器人上
大多数六轴机器人都能把毛坯送进机床的门。此后工作站能否无人值守运行,取决于机器人必须与其他设备达成一致的每一件事。工件在哪里?卡盘或夹具是否真的已经松开或夹紧?机床是否已经执行完程序?每一个答案都是一个信号或一项机械假设,并且各有责任方:机床制造商、夹持装置供应商、集成商或工厂自身。每一个都可能出错,而用十个干净工件做的演示不会暴露这些错误。
逐个信号梳理一个完整循环
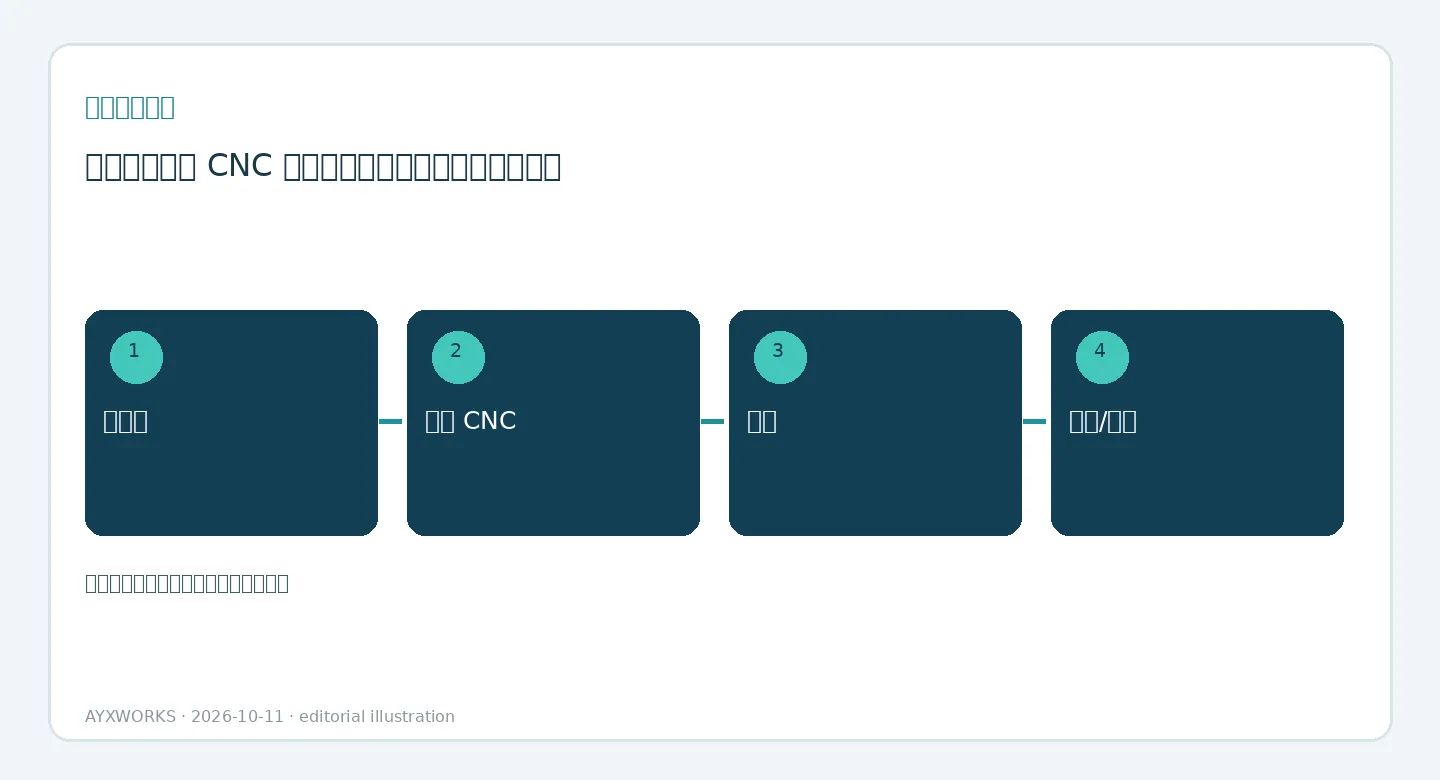
把循环写成步骤清单,并为每一步写明允许进入下一步的确认条件:取料位有毛坯、工件已抓取、门已打开、夹持装置已松开、工件已贴合到位、夹持装置已夹紧、机器人已退出机床、门已关闭、循环启动、循环完成。对每一项确认,注明其来源(传感器、CNC 输出、PLC 位),并说明如果确认始终不到,工作站该怎么做。
信号名称和接线应取自机床制造商针对该型号机床和该控制系统选项的接口文档。不同制造商、不同型号的机器人接口各不相同,因此不要因为另一台机床有 M 代码、自动门或夹紧确认信号,就假定这台也有。如果缺少某项功能,那就是一项有成本的供货范围内容,而不是留到调试阶段再解决的细节。
按“坏工件”来设计夹爪和夹持
加工后的工件离开主轴时沾着切削液和切屑,有时还带着余温,并且常有毛刺;而毛坯的尺寸分散又比成品更大。夹爪必须两种状态都能夹住,因此应按最不利的情况而不是名义图纸来核对夹持面和夹持力。要确定工作站如何检测掉落的工件、装反的工件、定位面下的切屑,以及下一件到达时仍留在卡盘里的工件。
把恢复当作一段需要设计的流程
工作站在上料中途停止后,不能简单地从第一步重新开始,因为工件可能在夹爪里、在卡盘里,也可能在地上。要为每一步规定机器人和机床记录什么状态,操作员如何确认工件的实际位置,以及恢复自动运行前必须复位哪些内容。OSHA 的机器人概览页面指出,许多机器人事故发生在非常规运行条件下,例如编程、维护、测试、设置或调整,恢复作业正属于这种情形。安全防护和安全功能是一项独立的、经过确认的设计,它源自对整个机器人应用的风险评估,这正是 ISO 10218-2:2025 的主题。
确定预算或范围之前的检查清单
- 已明确工件族、毛坯公差和供料方式,包括毛坯如何补充。
- 已对照制造商针对该机床和该控制系统的文档,确认机床接口、门和夹持功能。
- 已用带切削液、带切屑和超差的工件检验夹爪,并已规定丢件检测和错误上料检测。
- 责任矩阵覆盖机器人、夹爪、PLC、CNC 接口、门、安全、夹具以及 FAT/SAT。
- 已约定对错误上料、复位、换型以及工件遗留在卡盘中时的恢复进行见证测试,而不只是测试正常循环。
本指南不能确定的内容
本指南是一份规划辅助材料。它不报告任何测试,不描述任何具体安装,也不对任何机器人、机床或夹爪的性能作出断言。它不能替代贵方工作站的风险评估、安全确认或合规工作,这些工作必须由具备相应资质的人员针对实际系统完成。
资料来源与进一步核实
- OSHA — Robotics:概览页面,其中说明许多机器人事故发生在非常规运行条件下(未注明日期;访问日期 2026-10-12)。
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(工业机器人应用和机器人工作单元)(目录页面;2025-02;访问日期 2026-10-11)。
下一步建议
如果您正在界定一个上下料工作站的范围,请先写下工件族、机床和控制系统型号、目标节拍以及上面的接口清单,然后查看机器人与自动化页面。从该页面发起的项目通过 Eurobots/ReBots 界定范围并交付,评估从可行性和责任边界开始,而不是预设一个交钥匙安装。这些指南背后的工程背景见 AYXWORKS 作品集。
图片来源: ayxworks — Original / rights held.


