Auf dieser Seite
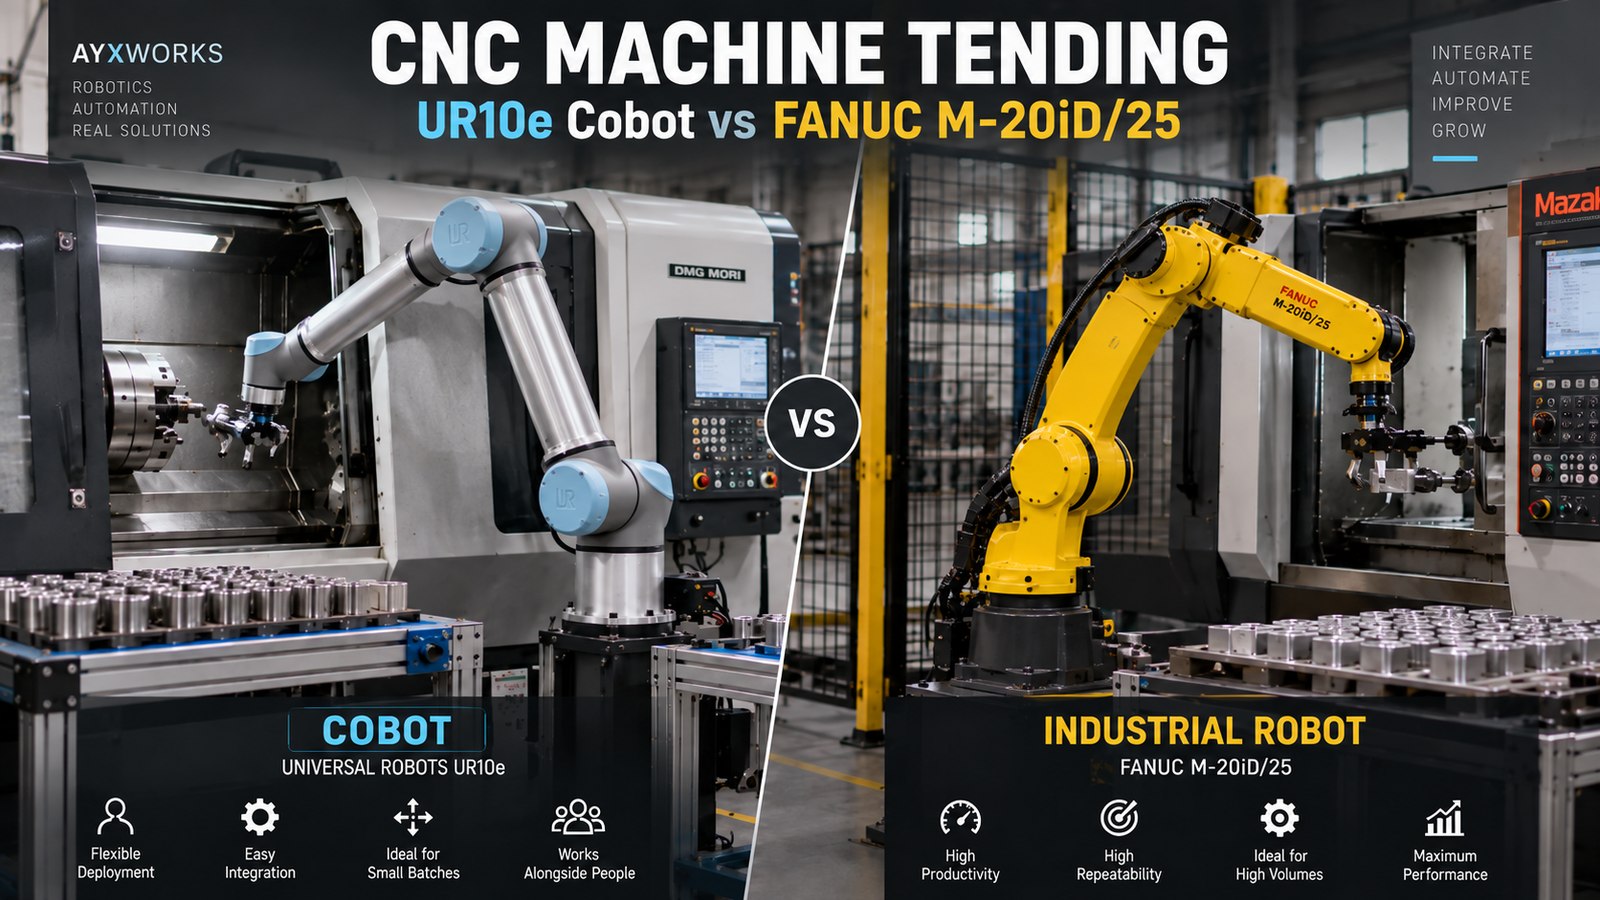
Kurz gesagt: Ein geeigneter Roboter kann einen Rohling in eine Maschine einlegen. Zuverlässige automatische Maschinenbeschickung hängt jedoch von Spannzustand, Türsteuerung, Spänen und Kühlschmierstoff, Teileerkennung sowie der Wiederaufnahme nach einer unvollständigen Übergabe ab. Prüfen Sie diese Schnittstellen, bevor Sie einen Roboterarm auswählen.
Warum der Roboter selten das eigentliche Problem ist
Die meisten Sechsachsroboter können einen Rohling durch eine Maschinentür bewegen. Ob die Zelle danach unbeaufsichtigt läuft, entscheidet sich an der Abstimmung mit der übrigen Ausrüstung. Wo ist das Teil? Hat das Futter oder die Vorrichtung tatsächlich geöffnet beziehungsweise gespannt? Ist das Maschinenprogramm beendet? Hinter jeder Antwort steckt ein Signal oder eine mechanische Annahme mit einem Verantwortlichen: Maschinenhersteller, Spannmittelanbieter, Integrator oder Betrieb. Jede davon kann auf eine Weise falsch sein, die eine Vorführung mit zehn sauberen Teilen nicht zeigt.
Einen vollständigen Zyklus Signal für Signal beschreiben
Schreiben Sie den Zyklus als Schrittfolge auf und ordnen Sie jedem Schritt die Bestätigung zu, die den nächsten erlaubt: Rohling an der Abholstelle vorhanden, Teil gegriffen, Tür offen, Spannmittel offen, Teil korrekt eingelegt, Spannmittel gespannt, Roboter aus dem Maschinenraum, Tür geschlossen, Zyklusstart und Zyklusende. Benennen Sie für jede Bestätigung ihre Quelle — Sensor, CNC-Ausgang oder SPS-Bit — und die Reaktion der Zelle, wenn sie ausbleibt.
Signalnamen und Verdrahtung müssen aus der Schnittstellendokumentation des Maschinenherstellers für die genaue Maschine und Steuerungsoption stammen. Roboterschnittstellen unterscheiden sich zwischen Herstellern und Modellen. Gehen Sie nicht davon aus, dass ein M-Code, eine automatische Tür oder eine Spannbestätigung vorhanden ist, nur weil eine andere Maschine darüber verfügte. Eine fehlende Funktion ist ein kostenrelevanter Bestandteil des Projektumfangs, kein Detail für die Inbetriebnahme.
Greifer und Spannmittel für das ungünstige Teil auslegen
Ein bearbeitetes Teil verlässt die Spindel mit Kühlschmierstoff und Spänen, mitunter warm und häufig mit Graten. Der Rohling hat wiederum eine größere Maßstreuung als das Fertigteil. Der Greifer muss beide halten. Prüfen Sie Greifflächen und Greifkraft deshalb am ungünstigsten Fall statt nur an der Nennzeichnung. Definieren Sie, wie die Zelle ein heruntergefallenes Teil, eine falsche Einlegerichtung, einen Span unter der Anlagefläche oder ein noch im Futter befindliches Teil erkennt, bevor der nächste Rohling ankommt.
Die Wiederaufnahme als eigenen Ablauf entwickeln
Eine während des Beladens gestoppte Zelle kann nicht einfach beim ersten Schritt beginnen: Das Teil kann im Greifer, im Futter oder auf dem Boden liegen. Legen Sie für jeden Schritt fest, welchen Zustand Roboter und Maschine speichern, wie eine Bedienperson die tatsächliche Teileposition feststellt und was vor der Rückkehr in den Automatikbetrieb zurückgesetzt werden muss. OSHA weist in seiner Robotikübersicht darauf hin, dass viele Unfälle während nicht routinemäßiger Zustände wie Programmierung, Wartung, Prüfung, Einrichtung oder Justage passieren. Auch Störungsbeseitigung fällt in diese Kategorie. Schutzeinrichtungen und Sicherheitsfunktionen benötigen eine separate, validierte Auslegung aus der Risikobeurteilung der vollständigen Roboteranwendung, dem Gegenstand von ISO 10218-2:2025.
Checkliste vor Budget- oder Auftragsfreigabe
- Teilefamilie, Rohlingstoleranzen und Bereitstellung einschließlich Nachfüllen der Rohlinge festlegen.
- Maschinenschnittstelle, Tür- und Spannfunktionen in der Herstellerdokumentation der konkreten Maschine und Steuerung bestätigen.
- Greifer an nassen, spanbehafteten und außerhalb der Toleranz liegenden Teilen prüfen; Teileverlust und Fehlbeladung erkennbar machen.
- Zuständigkeiten für Roboter, Greifer, SPS, CNC-Schnittstelle, Tür, Sicherheit, Vorrichtungen sowie FAT und SAT zuordnen.
- Bezeugte Tests für Fehlbeladung, Rücksetzen, Umrüsten und Wiederaufnahme mit einem Teil im Futter vereinbaren — nicht nur für den Normalzyklus.
Was dieser Leitfaden nicht nachweist
Dies ist eine Planungshilfe. Sie berichtet keine Tests, beschreibt keine konkrete Installation und macht keine Leistungszusage für Roboter, Werkzeugmaschinen oder Greifer. Sie ersetzt weder Risikobeurteilung noch Sicherheitsvalidierung oder Konformitätsarbeit für Ihre Zelle. Diese Aufgaben müssen qualifizierte Personen am realen System übernehmen.
Quellen und weitere Prüfung
- OSHA — Robotik: Übersicht mit dem Hinweis, dass viele Roboterunfälle während nicht routinemäßiger Betriebszustände auftreten (ohne Datum; abgerufen am 2026-10-12).
- ISO — ISO 10218-2:2025, Robotik — Sicherheitsanforderungen — Teil 2: Industrieroboteranwendungen und Roboterzellen (Katalogseite; 2025-02; abgerufen am 2026-10-11).
Der nächste sinnvolle Schritt
Für die Planung einer Beschickungszelle sollten Sie Teilefamilie, Maschinen- und Steuerungsmodell, Zieltaktzeit und die obige Schnittstellenliste festhalten. Weitere Orientierung bietet die Seite Robotik und Automation. Daraus entstehende Projekte werden über Eurobots/ReBots abgegrenzt und umgesetzt. Eine Bewertung beginnt mit Machbarkeit und klaren Verantwortungsgrenzen, nicht mit einer vorausgesetzten schlüsselfertigen Installation. Den technischen Hintergrund dieser Leitfäden finden Sie im AYXWORKS-Portfolio.
Bildnachweis: ayxworks — eigene Darstellung, Rechte beim Herausgeber.