En esta página
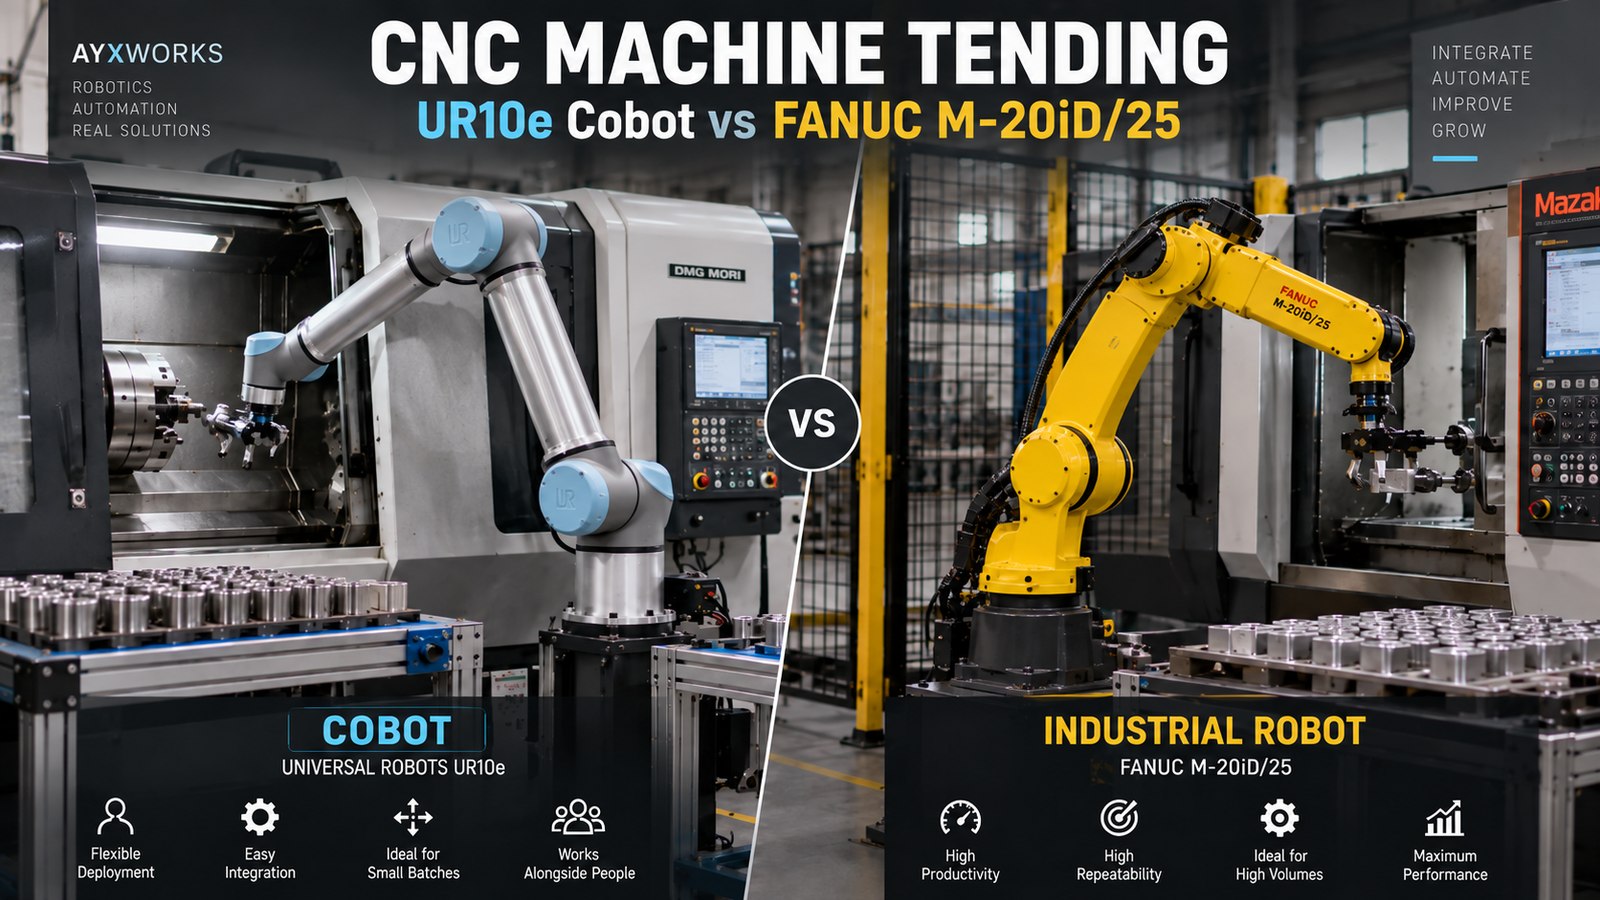
En resumen: Un robot adecuado puede cargar un bruto en una máquina. La atención automática fiable depende del estado de amarre, la puerta, las virutas y el refrigerante, la detección de piezas y la recuperación tras una transferencia incompleta. Comprueba estas interfaces antes de elegir el brazo.
Por qué el robot rara vez es el problema
La mayoría de los robots de seis ejes puede introducir una pieza en bruto por la puerta de una máquina. Que después la célula trabaje sin vigilancia depende de todo aquello en lo que el robot tiene que ponerse de acuerdo con los demás equipos. ¿Dónde está la pieza? ¿Se ha abierto o cerrado de verdad el plato o el utillaje? ¿Ha terminado la máquina su programa? Cada respuesta es una señal o una hipótesis mecánica que tiene un responsable: el fabricante de la máquina, el proveedor del sistema de sujeción, el integrador o la propia planta. Y cada una puede ser errónea de un modo que una demostración con diez piezas limpias no pondrá de manifiesto.
Describa un ciclo completo, señal a señal
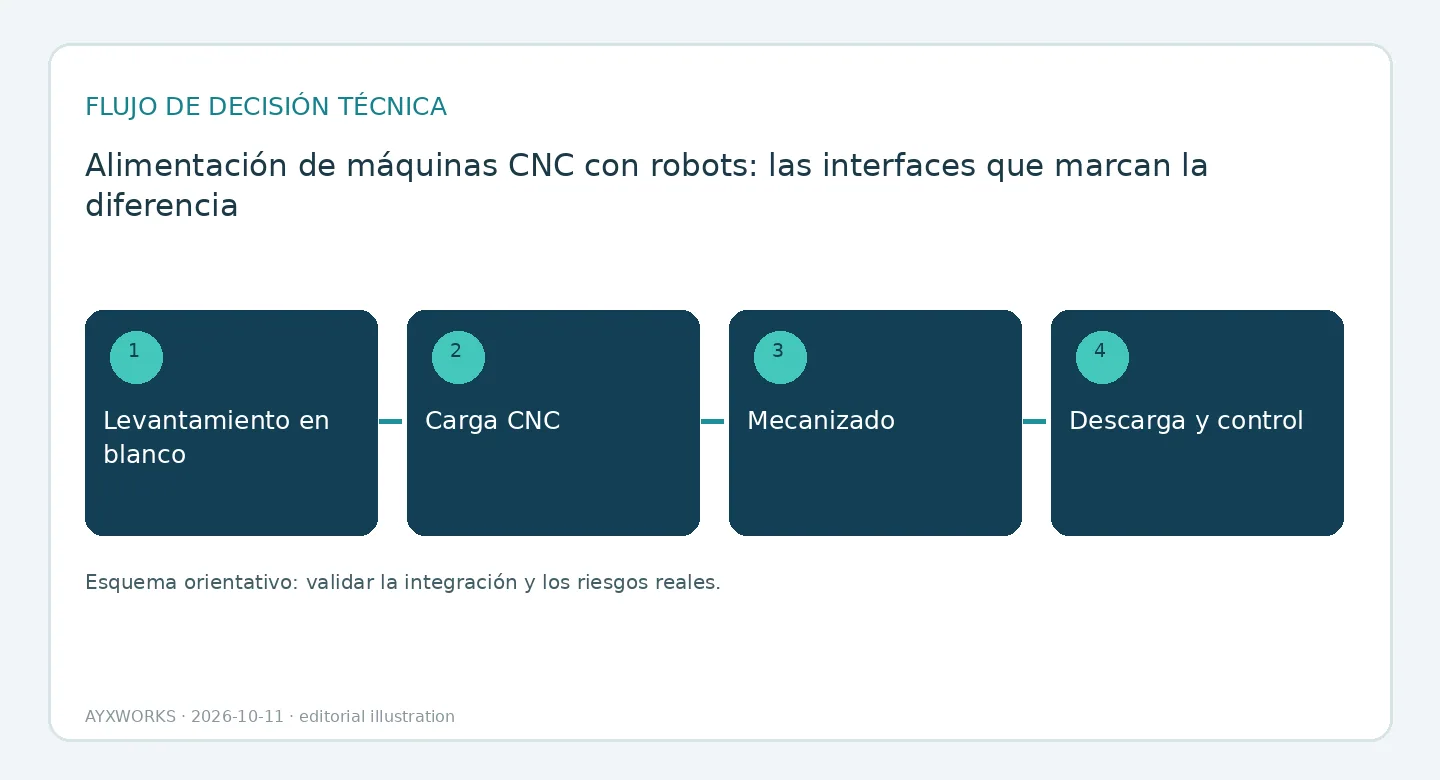
Escriba el ciclo como una lista de pasos y, para cada paso, la confirmación que autoriza el siguiente: pieza en bruto disponible en el punto de recogida, pieza agarrada, puerta abierta, sujeción abierta, pieza asentada, sujeción cerrada, robot fuera de la máquina, puerta cerrada, inicio de ciclo, fin de ciclo. Para cada confirmación, indique su origen (un sensor, una salida del CNC, un bit del PLC) y qué hace la célula si no llega nunca.
Tome los nombres de las señales y el cableado de la documentación de interfaz del fabricante para esa máquina y esa opción de control concretas. Las interfaces para robot varían entre fabricantes y entre modelos, así que no dé por hecho que existe un código M, una puerta automática o una confirmación de amarre porque otra máquina los tenía. Si falta una función, es una partida del alcance con su coste, no un detalle que resolver durante la puesta en marcha.
Diseñe la pinza y la sujeción pensando en la pieza mala
Una pieza mecanizada sale del husillo mojada de refrigerante, con virutas, a veces caliente y a menudo con rebabas, mientras que la pieza en bruto presenta una dispersión dimensional mayor que la pieza terminada. La pinza tiene que sujetar ambas, de modo que conviene comprobar las caras y la fuerza de agarre frente al caso más desfavorable y no frente al plano nominal. Decida cómo detecta la célula una pieza caída, una pieza cargada al revés, una viruta bajo la cara de apoyo y una pieza que sigue en el plato cuando llega la siguiente.
Trate la recuperación como una secuencia diseñada
Una célula detenida a mitad de la carga no puede reanudarse sin más desde el primer paso, porque la pieza puede estar en la pinza, en el plato o en el suelo. Defina para cada paso qué estado registran el robot y la máquina, cómo determina un operario dónde está realmente la pieza y qué debe rearmarse antes de volver al funcionamiento automático. La página general de OSHA sobre robótica señala que muchos accidentes con robots ocurren en condiciones de funcionamiento no rutinarias, como la programación, el mantenimiento, las pruebas, la preparación o el ajuste, y los trabajos de recuperación encajan en esa descripción. Los resguardos y las funciones de seguridad son un diseño independiente y validado que se deriva de la evaluación de riesgos de la aplicación robótica completa, que es el objeto de la norma ISO 10218-2:2025.
Lista de comprobación antes de comprometer presupuesto o alcance
- La familia de piezas, la tolerancia de la pieza en bruto y el método de presentación están definidos, incluida la reposición de piezas en bruto.
- La interfaz de la máquina y las funciones de puerta y de sujeción están confirmadas en la documentación del fabricante para la máquina y el control exactos.
- La pinza se ha comprobado con piezas mojadas, con virutas y fuera de tolerancia, y está definida la detección de pieza perdida y de carga incorrecta.
- Una matriz de responsabilidades cubre robot, pinza, PLC, interfaz con el CNC, puerta, seguridad, utillaje y FAT/SAT.
- Se han acordado pruebas presenciadas de carga incorrecta, rearme, cambio de referencia y recuperación con una pieza olvidada en el plato, no solo del ciclo normal.
Lo que esta guía no establece
Esta guía es una ayuda para la planificación. No recoge ensayos, no describe ninguna instalación concreta y no hace ninguna afirmación sobre el rendimiento de ningún robot, máquina-herramienta o pinza. No sustituye la evaluación de riesgos, la validación de la seguridad ni el trabajo de conformidad de su célula, que deben realizar sobre el sistema real personas debidamente cualificadas.
Fuentes y verificación adicional
- OSHA — Robotics: página general que indica que muchos accidentes con robots ocurren en condiciones de funcionamiento no rutinarias (sin fecha; consultado el 2026-10-12).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (aplicaciones de robots industriales y células robotizadas) (página del catálogo; 2025-02; consultado el 2026-10-11).
Siguiente paso útil
Si está definiendo una célula de carga y descarga, anote la familia de piezas, el modelo de máquina y de control, el tiempo de ciclo objetivo y la lista de interfaces anterior, y consulte después la página de Robótica y Automatización. Los proyectos que parten de ahí se definen y se entregan a través de Eurobots/ReBots, y la evaluación empieza por la viabilidad y el reparto de responsabilidades, no por una instalación llave en mano dada por supuesta. La trayectoria de ingeniería que hay detrás de estas guías está en el portafolio de AYXWORKS.
Crédito de la imagen: ayxworks — Original / rights held.


