本页内容
要点:NVIDIA 在 2026 年发布的公告,介绍的是用于机器人仿真、生成训练数据和训练机器人模型的工具。这些是厂商公告:它们并不能说明已有工厂在运行可投入生产的自主工作站。
截至 2026 年 10 月。下文关于产品的说法出自 NVIDIA 的两篇新闻稿,发布日期分别为 2026-03-16 和 2026-05-31,并已于 2026-10-12 重新核对;名称、版本和供货情况此后可能已有变化。
NVIDIA 宣布了什么
在 2026-03-16 的新闻稿中,NVIDIA 宣布了 Cosmos 3,并将其描述为用于合成世界生成、视觉推理和动作仿真的世界基础模型;宣布了处于早期试用阶段的机器人学习框架 Isaac Lab 3.0;还宣布了以早期试用方式提供并附带商业许可的机器人基础模型 GR00T N1.7。它还预告了后续模型 GR00T N2,并称该模型计划在年底前推出。在 2026-05-31,它宣布了 Isaac GR00T Reference Humanoid Robot,这是一款面向学术研究的开放参考设计,把 Unitree H2 Plus 人形机器人与 Jetson Thor 机载计算平台结合在一起;新闻稿称,它将于 2026 年晚些时候由 Unitree 供货。
公告不等于部署
3 月公告列出了多家合作伙伴,但措辞很重要。NVIDIA 称 FANUC、ABB Robotics、YASKAWA 和 KUKA 正将 Omniverse 库及 Isaac 仿真工具用于虚拟调试,并将 Jetson 模块集成到控制器中。这是 NVIDIA 对制造商工作的描述,没有给出工厂数量、周期时间或失败率,也不能证明今天购买的某款机器人已经包含这些功能。应将当前发布状态、报价配置与应用验证分开核查:正式可用不证明适合你的工艺,成功演示也不会改变产品的官方发布状态。
这是一条开发流程,而不是机器人控制器
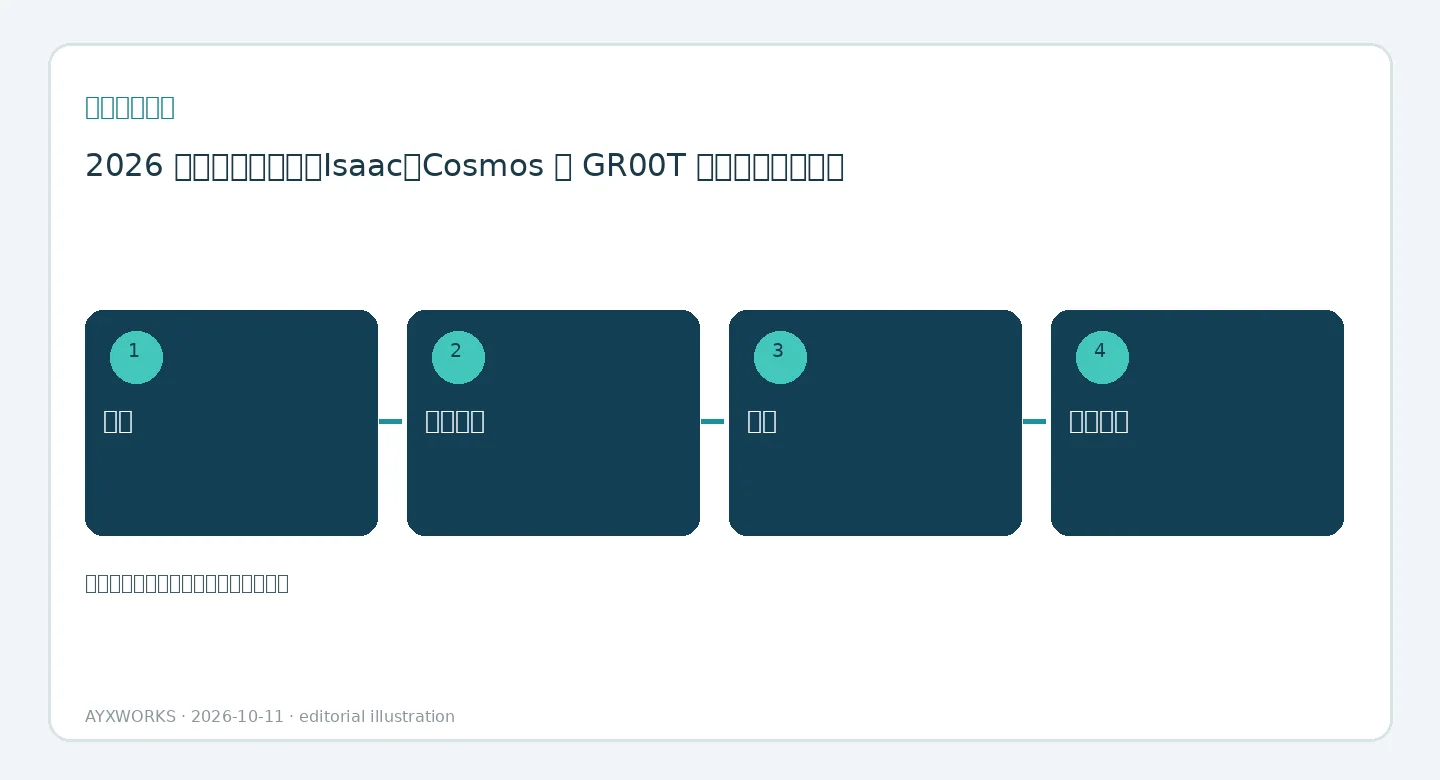
这些工具针对的是机器人在工厂里动起来之前的各个阶段:搭建仿真工作站、生成合成数据或采集示教演示、训练策略、在仿真中评估,然后迁移到硬件上。每一次迁移都会增加不确定性,因为仿真中的摩擦、接触、照明和工件差异与真实情况并不相同,所以仍然需要来自真实工艺的验证数据。在机器上,学习得到的策略仍只是众多组成部分之一:顺序控制、联锁和安全功能仍由 PLC(可编程逻辑控制器)、机器人控制器和安全系统负责,并由风险评估确定。
它可能在哪些地方有用,以及试点时应要求什么
对于重复工件和完善夹具,传统编程通常是更容易检查、维护的基线;学习策略的收益应与它实测比较。较有可能的用途包括混合或柔性工件以及无序来料。虚拟调试可以在硬件建成前发现布局和可达性问题。试点应展示陌生工件成功率、失败后的恢复、周期波动、受控模型发布与回滚,以及谁负责数据和模型维护。
在确定预算或范围之前的检查清单
- 报价中提到的每一款产品所处的状态:已宣布、早期试用还是正式供货,并注明日期。
- 来自供应商自身可比应用的证据,并与厂商的新闻材料分开。
- 覆盖您的工件、照明和公差的真实条件验证数据集,而不只是仿真结果。
- 学习得到的策略受 PLC、机器人控制器和独立安全功能的约束。
- 明确的恢复方式、操作人员接管方式,以及更新和回滚流程。
- 试点结束后,数据、模型和维护有指定的负责人。
本指南不能确立的内容
本文概述的是截至 2026 年 10 月的厂商公告。本文没有测试、对比或推荐任何 NVIDIA 产品,AYXWORKS 也没有核实新闻稿中提到的任何合作伙伴部署。新闻稿中有关性能的说法均出自 NVIDIA 自身。本文的任何内容都不能取代实际工作站的风险评估、功能安全设计或验收测试。
资料来源与进一步核实
- NVIDIA — NVIDIA and Global Robotics Leaders Take Physical AI to the Real World(新闻稿;2026-03-16;访问日期 2026-10-12)。
- NVIDIA — NVIDIA Announces NVIDIA Isaac GR00T Reference Humanoid Robot for Academic Research(新闻稿;2026-05-31;访问日期 2026-10-12)。
下一步建议
请把这则公告转化为一个工程问题:在您的工厂里找出一项因工件差异而让常规编程难以应付的任务。然后,把您的需求与机器人与自动化页面上的应用领域进行对照。从那里开始的项目通过 Eurobots/ReBots 确定范围并交付,并且从可行性入手,而不是预设一套交钥匙安装。AYXWORKS 作品集介绍了这些指南背后的工程背景。
图片来源: Prototyperspective — Wikimedia Commons (CC0; cropped to 16:9).



