Sur cette page
En bref : Les annonces de NVIDIA en 2026 décrivent des outils pour simuler des robots, générer des données d’entraînement et entraîner des modèles pour robots. Ce sont des annonces de fournisseur : elles ne montrent pas qu’une usine exploite une cellule autonome prête pour la production.
Situation en octobre 2026. Les affirmations sur les produits qui suivent proviennent de deux communiqués de presse de NVIDIA, datés du 16 mars 2026 et du 31 mai 2026, relus le 12 octobre 2026 ; les noms, les versions et la disponibilité ont pu changer depuis.
Ce que NVIDIA a annoncé
Dans le communiqué du 16 mars 2026, NVIDIA a annoncé Cosmos 3, que l’entreprise décrit comme un modèle de fondation du monde pour la génération de mondes synthétiques, le raisonnement visuel et la simulation d’actions ; Isaac Lab 3.0, un cadre d’apprentissage pour robots, en accès anticipé ; et GR00T N1.7, un modèle de fondation pour robots, en accès anticipé avec licence commerciale. Elle a aussi présenté en avant-première un modèle ultérieur, GR00T N2, dont elle dit qu’il devrait être disponible d’ici la fin de l’année. Le 31 mai 2026, elle a annoncé l’Isaac GR00T Reference Humanoid Robot, une conception de référence ouverte destinée à la recherche universitaire, qui associe un humanoïde Unitree H2 Plus à un calculateur embarqué Jetson Thor ; selon le communiqué, il sera disponible auprès d’Unitree fin 2026.
Une annonce n’est pas un déploiement
Le communiqué de mars cite de nombreux partenaires, mais sa formulation compte. Il indique que FANUC, ABB Robotics, YASKAWA et KUKA intègrent les bibliothèques Omniverse et les outils Isaac à la mise en service virtuelle, ainsi que des modules Jetson aux contrôleurs. C’est le récit de NVIDIA sur les travaux des fabricants. Il ne chiffre ni usines, ni cycles, ni taux d’échec, et ne prouve pas qu’un robot acheté aujourd’hui comporte ces fonctions. Vérifiez séparément le statut actuel de publication, la configuration proposée et la validation de l’application : une disponibilité générale ne prouve pas l’adéquation à votre processus, et une démonstration réussie ne modifie pas le statut officiel du produit.
Une chaîne de développement, pas un contrôleur de robot
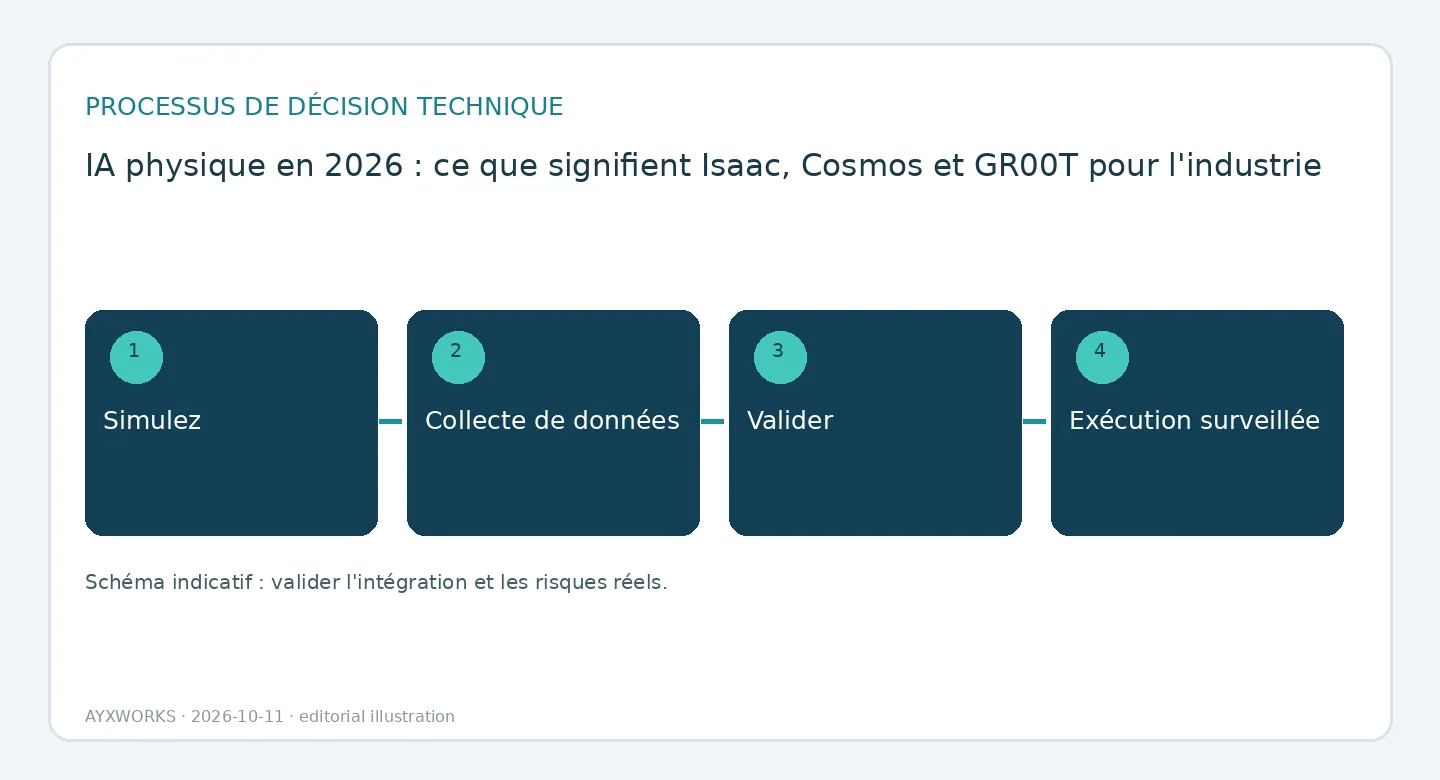
Ces outils couvrent les étapes qui précèdent le moment où un robot bouge dans une usine : construire une cellule simulée, générer des données synthétiques ou collecter des démonstrations, entraîner une politique, l’évaluer en simulation, puis la transférer sur le matériel. Chaque transfert ajoute de l’incertitude, car le frottement, le contact, l’éclairage et la variation des pièces simulés diffèrent de la réalité ; des données de validation issues du procédé réel restent donc nécessaires. Sur la machine, la politique apprise reste un composant parmi d’autres : le séquencement, les verrouillages et les fonctions de sécurité restent du ressort de l’automate programmable (PLC), du contrôleur du robot et du système de sécurité, tels que les définit l’évaluation des risques.
Où cela peut aider, et ce qu’il faut demander dans un projet pilote
Avec des pièces répétitives et de bons montages, la programmation classique constitue souvent une référence plus facile à examiner et à maintenir ; mesurez l’apport d’une politique apprise par rapport à celle-ci. Les possibilités plausibles concernent notamment les pièces mélangées ou déformables et les présentations non structurées. La mise en service virtuelle peut révéler les problèmes d’implantation et de portée avant le montage. Le pilote doit montrer les réussites sur pièces inconnues, la reprise après échec, la variabilité du cycle, la publication et le retour arrière contrôlés des modèles, ainsi que les responsables des données et de leur maintenance.
Liste de contrôle avant d’engager un budget ou un périmètre
- Pour chaque produit cité dans une offre, son statut : annoncé, en accès anticipé ou en disponibilité générale, avec la date.
- Des preuves tirées d’une application comparable du fournisseur lui-même, distinctes des documents de presse de l’éditeur de la technologie.
- Un jeu de validation en conditions réelles couvrant vos pièces, votre éclairage et vos tolérances, et pas seulement des résultats de simulation.
- Une politique apprise bornée par l’automate, le contrôleur du robot et des fonctions de sécurité indépendantes.
- Une reprise définie, une possibilité de reprise en main par l’opérateur et une procédure de mise à jour et de retour à la version antérieure.
- Un responsable désigné pour les données, le modèle et la maintenance après le pilote.
Ce que ce guide n’établit pas
Cet article résume des annonces de fournisseur à la date d’octobre 2026. Il ne teste, ne compare ni ne cautionne aucun produit NVIDIA, et AYXWORKS n’a vérifié aucun déploiement de partenaire mentionné dans les communiqués. Les affirmations de performance des communiqués sont celles de NVIDIA. Rien ici ne remplace l’évaluation des risques, la conception de la sécurité fonctionnelle ni les essais de réception d’une cellule réelle.
Sources et vérifications complémentaires
- NVIDIA — NVIDIA and Global Robotics Leaders Take Physical AI to the Real World (communiqué de presse ; 2026-03-16 ; consulté le 2026-10-12).
- NVIDIA — NVIDIA Announces NVIDIA Isaac GR00T Reference Humanoid Robot for Academic Research (communiqué de presse ; 2026-05-31 ; consulté le 2026-10-12).
Prochaine étape utile
Transformez l’annonce en question d’ingénierie : nommez une tâche de votre usine où la variation des pièces met en échec la programmation conventionnelle. Comparez ensuite vos exigences aux domaines d’application de la page Robotique et automatisation. Les projets qui partent de là sont cadrés et réalisés par l’intermédiaire d’Eurobots/ReBots, et ils commencent par la faisabilité, non par une installation clés en main supposée acquise. Le portfolio AYXWORKS présente le parcours d’ingénierie qui sous-tend ces guides.
Crédit photo: Prototyperspective — Wikimedia Commons (CC0; cropped to 16:9).



