En esta página
En resumen: Los anuncios de NVIDIA de 2026 describen herramientas para simular robots, generar datos de entrenamiento y entrenar modelos para robots. Son anuncios de un proveedor: no demuestran que ninguna fábrica esté operando una célula autónoma lista para producción.
Situación a octubre de 2026. Las afirmaciones sobre productos que siguen proceden de dos notas de prensa de NVIDIA, fechadas el 16 de marzo de 2026 y el 31 de mayo de 2026, y se releyeron el 12 de octubre de 2026; los nombres, las versiones y la disponibilidad pueden haber cambiado desde entonces.
Qué anunció NVIDIA
En la nota del 16 de marzo de 2026, NVIDIA anunció Cosmos 3, que describe como un modelo fundacional del mundo para la generación de mundos sintéticos, el razonamiento visual y la simulación de acciones; Isaac Lab 3.0, un marco de aprendizaje para robots, en acceso anticipado; y GR00T N1.7, un modelo fundacional para robots, en acceso anticipado con licencia comercial. También mostró un avance de un modelo posterior, GR00T N2, del que dice que está previsto que esté disponible antes de final de año. El 31 de mayo de 2026 anunció el Isaac GR00T Reference Humanoid Robot, un diseño de referencia abierto para la investigación académica que combina un humanoide Unitree H2 Plus con computación a bordo Jetson Thor; según la nota, estará disponible a través de Unitree a finales de 2026.
Un anuncio no es un despliegue
El comunicado de marzo cita numerosos socios, pero importa cómo lo expresa. Dice que FANUC, ABB Robotics, YASKAWA y KUKA están integrando bibliotecas Omniverse y herramientas de simulación Isaac en la puesta en marcha virtual, y módulos Jetson en controladores. Es la descripción de NVIDIA sobre trabajos de fabricantes. No cuantifica fábricas, tiempos de ciclo ni tasas de fallo, y no demuestra que un robot comprado hoy incluya esas funciones. Comprueba el estado actual de publicación y la configuración ofertada por separado de la validación de la aplicación: la disponibilidad general no prueba idoneidad para tu proceso, y una demostración lograda no cambia el estado oficial del producto.
Una cadena de desarrollo, no un controlador de robot
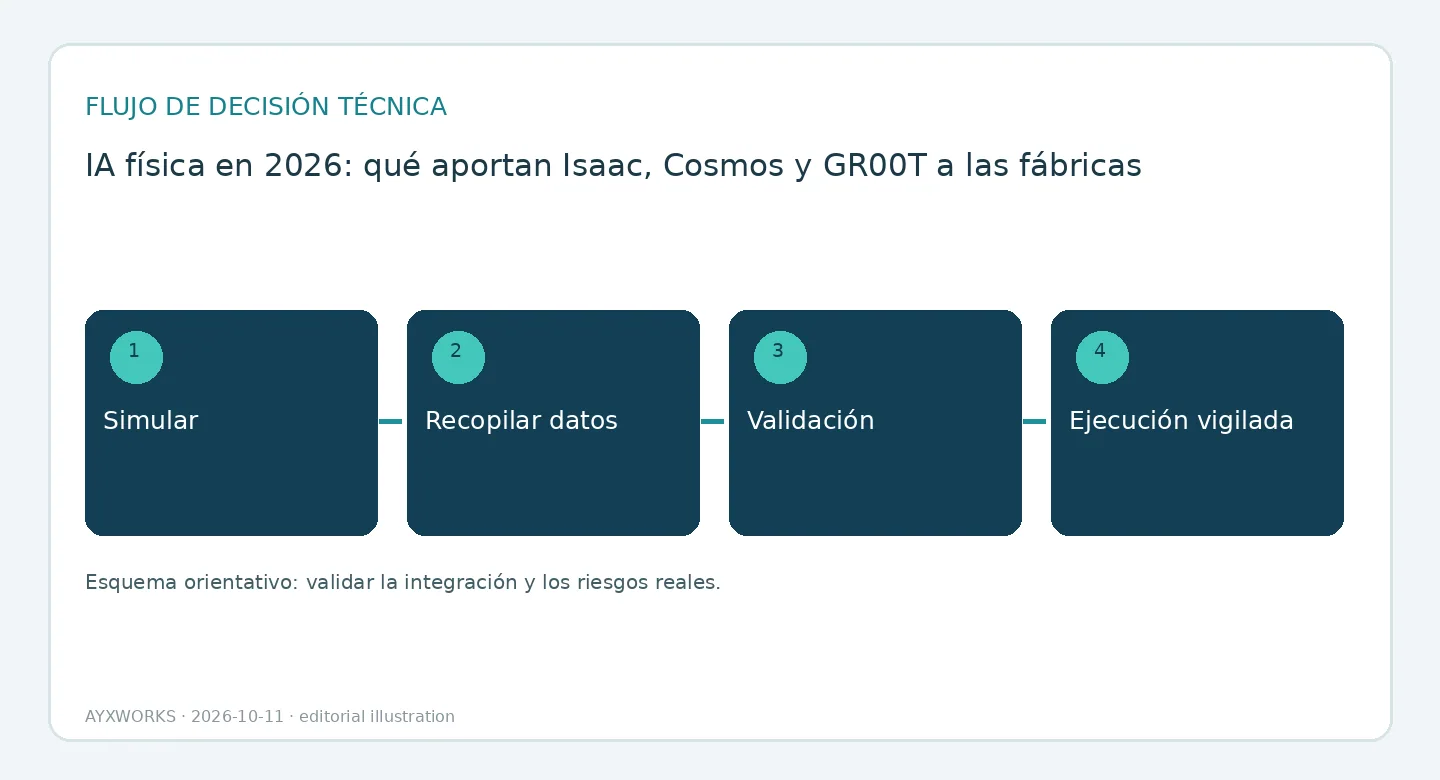
Estas herramientas cubren las etapas previas a que un robot se mueva en una planta: construir una célula simulada, generar datos sintéticos o recoger demostraciones, entrenar una política, evaluarla en simulación y, después, transferirla al hardware. Cada transferencia añade incertidumbre, porque la fricción, el contacto, la iluminación y la variación de las piezas simulados difieren de los reales, de modo que siguen haciendo falta datos de validación del proceso real. En la máquina, la política aprendida sigue siendo un componente más: la secuencia, los enclavamientos y las funciones de seguridad siguen en manos del PLC, del controlador del robot y del sistema de seguridad, tal como los define la evaluación de riesgos.
Dónde puede ayudar y qué pedir en un proyecto piloto
Con piezas repetitivas y buenos utillajes, la programación convencional suele ser una referencia más fácil de revisar y mantener; mide frente a ella la mejora de una política aprendida. Las oportunidades plausibles incluyen piezas mezcladas o deformables y presentaciones no estructuradas. La puesta en marcha virtual puede revelar problemas de distribución y alcance antes de construir el sistema. Pide que el piloto demuestre éxito con piezas no conocidas, recuperación tras fallos, variación del ciclo, aprobación y reversión controladas de modelos, y responsables del mantenimiento de datos y modelos.
Lista de comprobación antes de comprometer presupuesto o alcance
- Para cada producto citado en una oferta, su estado: anunciado, en acceso anticipado o disponible de forma general, con la fecha.
- Evidencias de una aplicación comparable del propio proveedor, separadas del material de prensa del fabricante de la tecnología.
- Un conjunto de validación en condiciones reales que cubra sus piezas, su iluminación y sus tolerancias, y no solo resultados de simulación.
- Una política aprendida acotada por el PLC, el controlador del robot y funciones de seguridad independientes.
- Recuperación definida, anulación por parte del operario y un procedimiento de actualización y de vuelta a la versión anterior.
- Un responsable designado para los datos, el modelo y el mantenimiento después del piloto.
Lo que esta guía no establece
Este artículo resume anuncios de un proveedor a octubre de 2026. No ensaya, compara ni avala ningún producto de NVIDIA, y AYXWORKS no ha verificado ningún despliegue de socios mencionado en las notas. Las afirmaciones de rendimiento de las notas son de la propia NVIDIA. Nada de lo aquí expuesto sustituye a la evaluación de riesgos, al diseño de la seguridad funcional ni a las pruebas de aceptación de una célula real.
Fuentes y verificación adicional
- NVIDIA — NVIDIA and Global Robotics Leaders Take Physical AI to the Real World (nota de prensa; 2026-03-16; consultado el 2026-10-12).
- NVIDIA — NVIDIA Announces NVIDIA Isaac GR00T Reference Humanoid Robot for Academic Research (nota de prensa; 2026-05-31; consultado el 2026-10-12).
Siguiente paso útil
Convierta el anuncio en una pregunta de ingeniería: nombre una tarea de su planta en la que la variación de las piezas desborde a la programación convencional. Después, compare sus requisitos con las áreas de aplicación de la página de Robótica y Automatización. Los proyectos que parten de ahí se definen y se ejecutan a través de Eurobots/ReBots, y comienzan por la viabilidad, no por una instalación llave en mano dada por supuesta. El portafolio de AYXWORKS muestra la trayectoria de ingeniería que hay detrás de estas guías.
Crédito de la imagen: Prototyperspective — Wikimedia Commons (CC0; cropped to 16:9).



