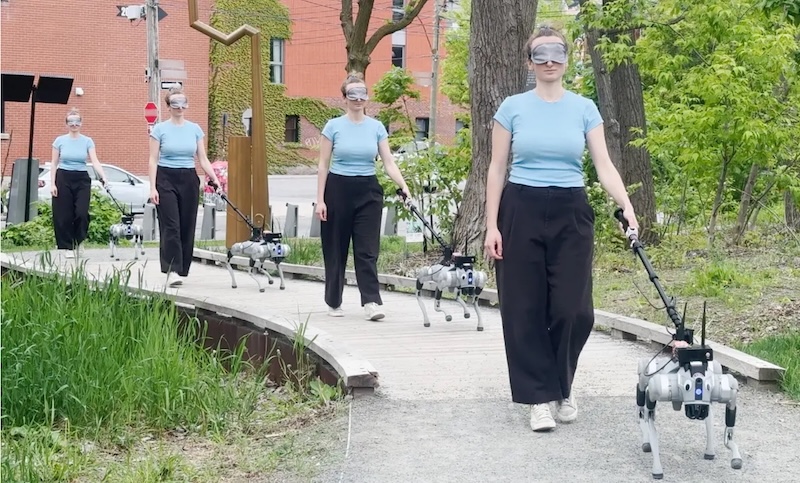
本页内容
要点:Milo 是一项开源研究平台,探索如何用机器人引导盲人及低视力人群。研究者描述了机载计算、无需预先地图的导航,同时也报告了碰撞、受限的地形假设,以及无法过马路的边界。它不应被描述成经过验证的导盲犬替代品或成熟的出行辅助工具。
机器人能为自己找到一条畅通的路,却仍可能把身旁的人带向障碍物。这正是 Milo 值得关注的工程问题。引导一个人,并不是给自主机器人装上把手就够了:路线必须同时考虑机器人、使用者以及两者之间的互动。
研究团队做出了什么
Florian Golemo、Joanna Wolski、Joel Ruben Antony Moniz 和 Christopher Pal 在 2026 年 7 月 21 日提交的预印本中介绍了 Milo。平台以改装的 Unitree Go2 为基础,加装计算设备、传感器和把手。感知结果输入在仿真中训练的导航策略;导航计算在机器人本地进行,不依赖云连接或事先完成的三维环境扫描。
作者通过 Milo 项目将硬件说明和软件作为开源材料提供。公开设计有助于其他研究者检查和复现,但不等于安全认证,也不能证明每一种发布配置都经过独立验证。
使用者也是导航问题的一部分
这项工作的特点,是考虑被引导者的位置,而不只计算机器人自己的避障间距。对四足机器人足够宽的通道,对握着把手的人可能仍然太窄。转弯、经过的行人和步速变化,让这种关系不断改变。
因此,评价系统不能只看是否到达目的地,还应测量使用者周围的净空、需要多少次干预、是否出现不舒适的动作,以及感知不确定时会产生什么后果。如果人必须反复补偿机器人动作,更快的路线也未必是进步。
实验说明了什么,又没有说明什么
论文的实验和局限章节将该系统与基于代价地图的导航基线进行了比较。作者报告,在所测场景中,系统对使用者的保护有所改善,但机器人自身仍与环境发生了碰撞。他们也指出了应对从后方超越的行人时存在困难,以及行人实验的可重复性有限。
这些限定比一句“能够避障”更重要。在选定路线上的结果,不能证明系统能在陌生街道、不同天气、拥挤人流和日常场景中可靠地支持独立出行。本文未核实其已通过同行评审、开展长期用户试验,或完成独立安全验证。
过马路与地形仍是明确边界
作者明确说明,目前的系统不能过马路。其地面投影方法假设地形平坦,坡道和斜坡仍属于后续工作。可通行表面检测还假设机器人起步时已经位于可通行表面上,并朝向该表面。
这些是运行边界,不是无关紧要的小功能。它们决定了原型可以在哪里研究,以及试验必须如何监督。适合路线上的一次演示,不能被转化为独自在公共道路上使用它的建议。
“低成本”也需要说明口径
论文给出约 2,000 美元的平台成本,应理解为作者报告的研究成本说法,而不是一款已经交付、具备服务支持的出行辅助产品的核实零售价。原型配置、采购、维护、培训、维修和售后安排,都与未来使用者有关。
用硬件估算与导盲犬训练及持续支持的总成本比较,并不能证明能力相同或全生命周期价值相当。无障碍不仅取决于买价,也依赖可靠的服务和真正可用的行为。便宜但频繁需要专家介入的设备,在实践中仍可能很难使用。
下一轮有价值的评估应回答什么
- 系统允许处理哪些环境和情况,遇到哪些情况必须拒绝继续?
- 有代表性的使用者如何参与设计和评价,而不只是出现在演示中?
- 如何记录失败、人工干预、接触事件和不适,而不仅统计完成的路线?
- 感知、计算、供电或路径理解失效时,系统会怎样处理?
- 任何超出研究范围的使用设想,由谁提供培训、维护和支持?
这些问题应由具备相关出行辅助专业知识、受到妥善监督的研究与验证计划回答,而不是给依赖安全引导的人提供自行部署清单。
有价值的研究贡献,不必过早包装成商品
Milo 为一个困难问题提供了可检查的方法:让机器人与使用者的运动共同进入规划。作为研究成果,最值得关注的不是戏剧化的承诺,而是能够运作的方法与明确记录的局限,让其他研究者能够继续检验和改进。
本文是基于研究材料的报道,不是 AYXWORKS 的实测或医疗建议。不要依据本文替换已有的出行支持。进一步的技术背景可见 AYXWORKS 机器人指南;评估 Milo 的证据,应从作者的论文和项目资料开始。