Orri honetan
Laburbilduz: Kamera batek pieza bat aurkitzeak ez dio oraindik robotari esaten tresna non jarri behar duen. Ikusmen bidez gidatutako pieza-hartzearen zailtasuna da irudiaren koordenatuak robotaren beraren erreferentzia-sisteman adierazitako tresnaren pose bihurtzea, errore-marjina ezagun batekin, eta erabakitzea zer egiten duen zelulak marjina hori gainditzen denean.
Detekzio bat ez da heltze bat
Ikusmen-sistema batek pieza bat ezagutu dezake eta, hala ere, haren orientazioa hartzeko behar adinako zehaztasunez ez jakin. Robotak helburuko pose bat behar du, definitutako erreferentzia-sistema batean adierazita. Horrez gain, tresnak jarrai dezakeen hurbiltze-norabide bat behar du, eta ontziarekin, utillajearekin eta ondoko piezekin talkarik ez duen ibilbide bat. Horregatik, sailkapenaren zehaztasunak gutxi esaten du hartzearen arrakastari buruz.
Erreferentzia-sistemen katea, pixeletik tresnara
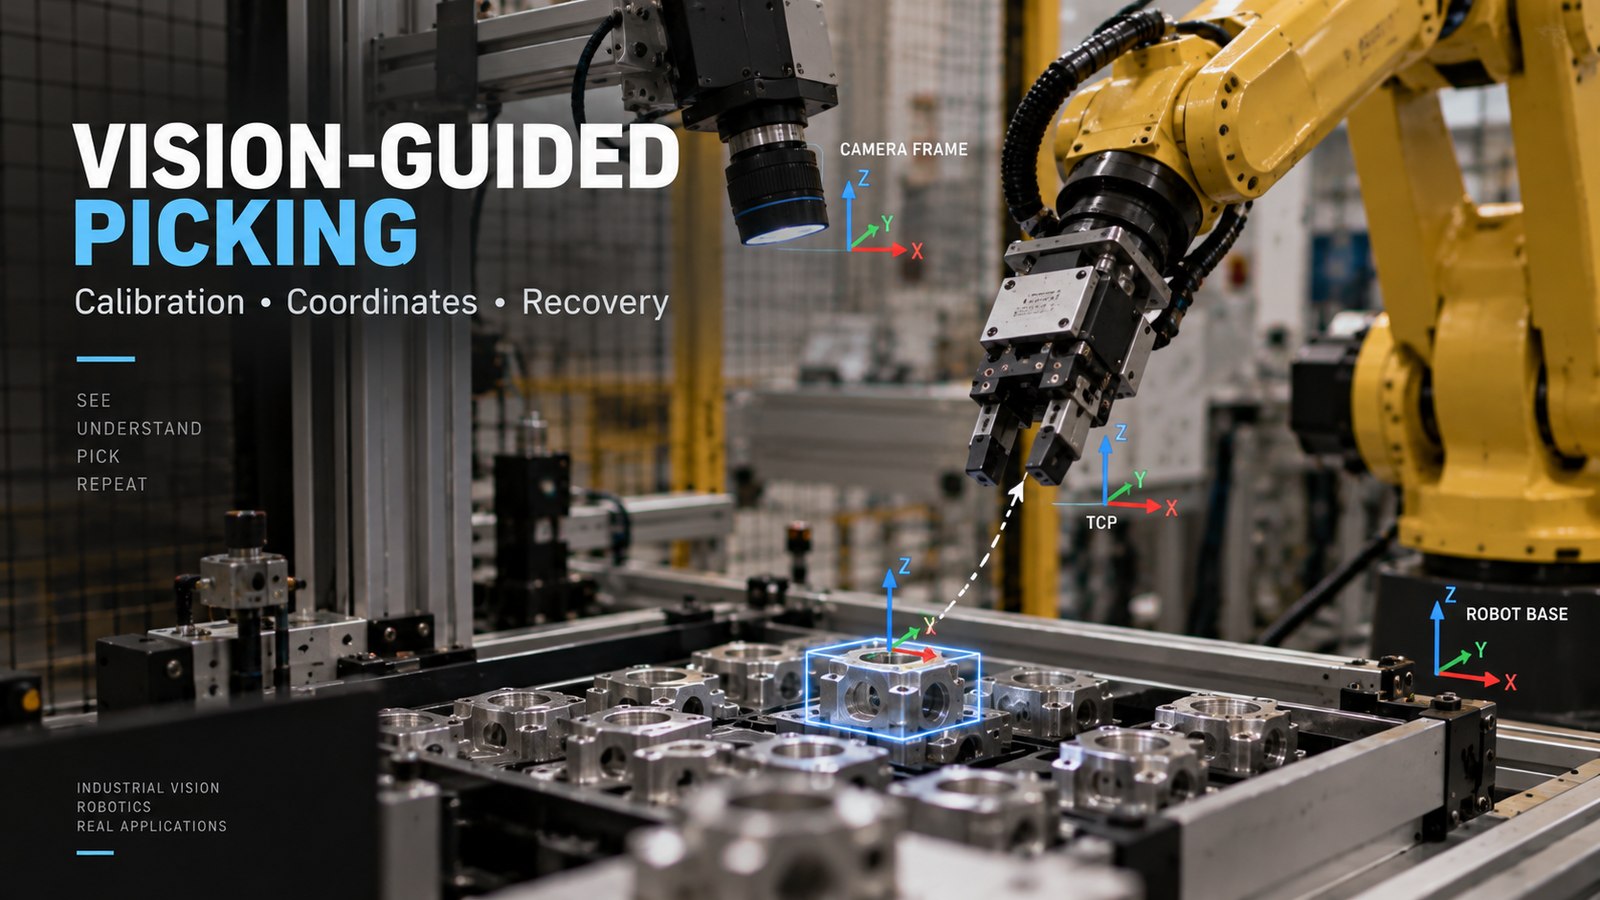
Hartzeko helburua hainbat erreferentzia-sistematatik igarotzen da: irudia, kamera, robotaren oinarria eta tresnaren erdigunea (TCP). Kalibrazio intrintsekoak distantzia fokala, puntu nagusia eta lentearen distortsioa deskribatzen ditu. Muntaketak transformazio estrintsekoa zehazten du: eye-in-hand antolaeran, kamera-bridaren edo kamera-tresnaren erlazio finkoa kalibratzen da, eta robotaren pose aldakorrak oinarriarekin lotzen du. Eye-to-hand kamera finkoarekin, kamera-oinarri erlazioa behar da. Tresnaren/TCPren kalibrazioa beste lotura bat da. OpenCVk bi antolaerak dokumentatzen ditu; zehaztu erreferentzia-sistemen izenak eta transformazioaren noranzkoa, «kamera-robot» desplazamendu anbiguoa erabili beharrean.
Kate-maila guztien erroreak pintzan metatzen dira. Apur bat okerra den TCP batek tresnaren orientazioarekin aldatzen den posizio-errore bat sortzen du, eta erraza da hori ikusmenaren akats batekin nahastea. Idatzi interfaze bakoitzean unitateak eta ardatzen hitzarmenak. Milimetroak espero dituen kontrolagailu bati metrotan bidalitako pose batek, edo biraketa-angeluak beste ordena batean dituenak, ondo osatutako baina okerra den helburu bat ematen du.
Zerk baliogabetzen duen kalibrazio bat
Berriro fokatzeak edo lentea aldatzeak parametro intrintsekoak alda ditzake. Kameraren euskarria mugitzeak haren erlazio estrintsekoa aldatzen du; pintza ordezkatzeak edo TCPa berriro definitzeak tresnaren transformazioa alda dezake. Berrikusi eta egiaztatu eragindako loturak erreferentzia ezagunekin, eta birkalibratu aldatu direnak. TCPa aldatzeak, berez, ez du kameraren parametro intrintsekoak berriro kalibratzea eskatzen. Egiaztatu posizio eta orientazio adierazgarriak ekoizpenera itzuli aurretik.
Egin ziurgabetasuna ikusgai
Gainazal islatzaileek, oklusioak, argiztapen eskasak eta pieza simetrikoek, bakoitzak bere aldetik, hainbat pose sinesgarri sor ditzakete. Ikusmen-sistemak kalitate-neurri bat eman beharko luke pose bakoitzarekin, eta zelulak arau bat behar du balio txikietarako: pieza saltatzea, irudi berri bat hartzea, piezak aurkezteko modua aldatzea edo operadoreari deitzea. Detekzio ziurgabe bat ez da inoiz mugimenduaren helburu gisa transmititu behar. Erabili pintzaren atzeraelikadura, hala nola huts-maila, pieza benetan hartu dela baieztatzeko.
Balioztatu ziklo osoekin
Zenbatu ziklo bat arrakastatsutzat soilik pieza eskatutako orientazioan helmugara iristen denean. Erregistratu bereiz berriro saiatzeak, ez hartzeko erabakiak, eroritako piezak eta horiek kontsumitzen duten denbora, berriro saiatuz arrakasta lortzen duen zelula batek bere ziklo-denbora bete gabe jarrai baitezake. Baieztatu ikusmen-sistemaren eta robotaren kontrolagailuaren arteko interfazea bi hornitzaileen eskuliburuetan; kamera-marka bera izateak ez du bermatzen softwarea bateragarria denik.
Kontrol-zerrenda aurrekontua edo irismena konprometitu aurretik
- Kameraren kalibrazio intrintsekoa, euskarri zurrun batekin eta lentea blokeatuta.
- Koordenatu-transformazio guztiak dokumentatuta, erreferentzia-sistemen izenekin, unitateekin eta ardatzen hitzarmenekin.
- Egiaztatutako TCP bat eta irismenari eta talkei dagokienez egiaztatutako heltze-hurbilketa bat.
- Arau idatziak kalitate-atalaseetarako, berriro saiatzeetarako eta ez hartzeko erabakietarako.
- Birkalibratzea eragiten duten gertaeren zerrenda bat eta egiaztapen-errutina azkar bat.
- Arrakasten, berriro saiatzeen eta hutsegiteen zenbaketak ziklo osoetan, benetako piezekin.
Gida honek ezartzen ez duena
Gida hau plangintzarako laguntza bat da. Ez du saiakuntzarik aurkezten, ez du inongo kameraren edo roboten zehaztasunik adierazten eta ez du adostasuna ebaluatzen. ISO 10218-2:2025 arauak segurtasun-eskakizunak ezartzen ditu robot industrialen aplikazioetarako eta zelula robotizatuetarako; ikusmena gehitzeak ez du zure zelularen arriskuen ebaluazioa ordezkatzen, eta ikusmenaren emaitza bat ez da segurtasun-funtzio bat, halakotzat diseinatu eta balioztatu ez bada. Lor dezakezun hartze-zehaztasuna zure piezekin eta zure ekipoarekin neurtu behar da, behar bezala kualifikatutako alderdien eskutik.
Iturriak eta egiaztapen osagarria
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (2025-02an argitaratua; katalogo-orria, testu osoa ordainpekoa da; kontsulta-data: 2026-10-11).
- OpenCV — Camera Calibration and 3D Reconstruction (calib3d modulua, 4.x dokumentazioa) (datarik gabeko API erreferentzia; guneak sarbide automatizatua blokeatu zuen, eta, horregatik, edukia 2026-10-12an egiaztatu zen OpenCVren iturburu-kodearen biltegiko moduluaren goiburu-fitxategiarekin).
Hurrengo urrats erabilgarria
Eraman pieza adierazgarriak edo haien irudiak, aurkezten diren moduan, kameraren eta pintzaren datu-orriak, eskatutako kokatze-tolerantzia eta ziklo-denboraren helburua Robotika eta Automatizazioa orrira. AYXWORKSen portfolioak gida hauen atzean dagoen ingeniaritza-ikuspegia erakusten du. Ondoren datorren edozein proiektu Eurobots/ReBots bidez zehazten eta gauzatzen da, eta bideragarritasunetik eta erantzukizun-mugetatik abiatzen da, ez ustezko «giltza eskuan» instalazio batetik.
Irudiaren kreditua: ayxworks — Original / rights held.


