Orri honetan
Laburbilduz: PLCaren eta robotaren arteko interfaze fidagarria adostutako egoera-makina bat da: eskaera orok berrespena jasotzen du, lan oro «osatuta» edo «hutsegitea» egoeran amaitzen da, itxaronaldi orok denbora-muga du eta berrabiarazte orok baldintza esplizituak ditu. Denborak gutxi gorabehera doituta dituzten bit gutxi batzuek lehen etenaldira arte funtzionatzen dute.
Zergatik huts egiten duten bit solteek
Seinaleak trukatzen dituzten bi kontrolagailuk ez dute ez erloju bera ez programa-ziklo bera. PLCak eta robotaren kontrolagailuak sarrerak irakurri, logika exekutatu eta irteerak idazten dituzte, bakoitzak bere erritmoan, eta bien arteko eremu-busak bere eguneratze-tartea gehitzen du. Alde batek azkar aktibatu eta desaktibatzen duen seinalea besteak agian ez du inoiz ikusiko; aktibatuta uzten den seinalea, berriz, bi aldiz irakur daiteke. Funtzionamendu arruntean efektu horiek bakanak dira, eta horregatik «hasi» bit batekin eta «eginda» bit batekin eraikitako interfaze batek demostrazio bat gaindi dezake. Arazoa geldialdi, berrezartze edo komunikazio-galera baten ondoren dator, bi kontrolagailuak jada bat ez datozenean zer eskatu zen eta zer amaitu zen.
Definitu kontratua egoera gisa
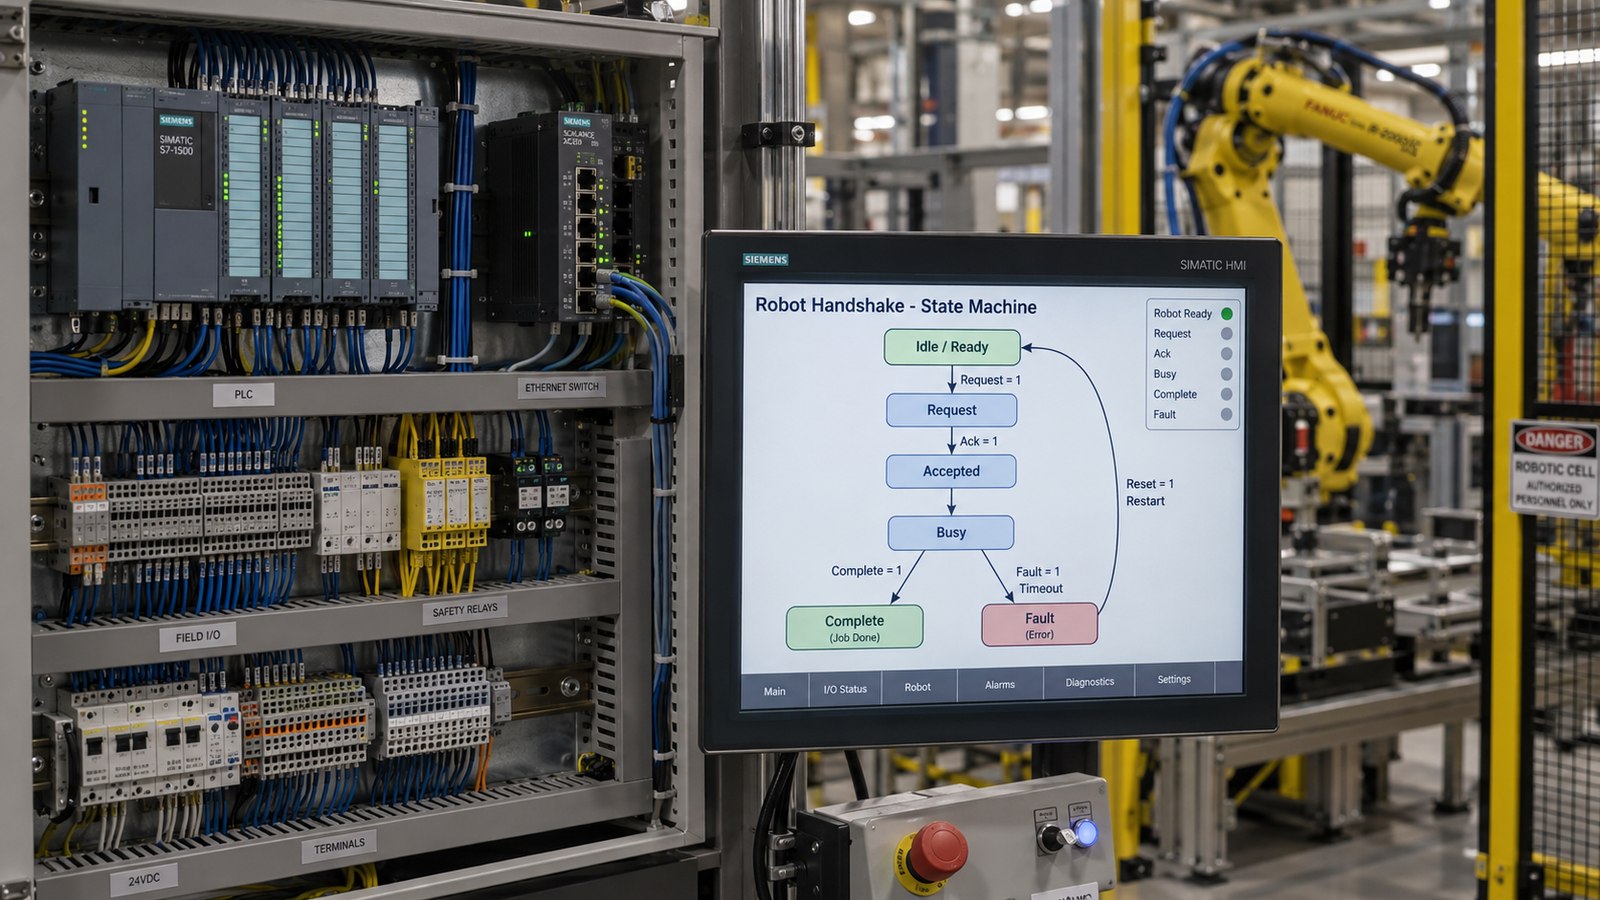
Deskribatu trukea jabea duten egoera gisa, ez aldagai-zerrenda gisa. Sekuentzia ilustratibo bat hau da: atsedenean/prest, eskaera, onartuta, lanean, osatuta eta hutsegitea. Izen horiek adibide didaktikoak dira; ez dira arau bat, ezta fabrikatzaile baten seinale-zerrenda ere. Trantsizio bakoitzerako, idatzi zein kontrolagailuk eragiten duen, zein baldintzak egiten duen baliozko, beste aldeak zenbat denbora duen erantzuteko eta zer gertatzen den denbora hori agortzen denean.
Oinarrizko eredua lau urratsekoa da: PLCak eskaera aktibatzen du, robotak berresten du, PLCak eskaera kentzen du eta robotak berrespena kentzen du. Erantzuna jaso arte egoera mantentzeak pultsu labur bat atzematearen menpekotasuna saihesten du. Ez ditu denbora-baldintzak kentzen: definitu komunikazio-zikloak, watchdogak, berrespen-epeak eta trukeak aurrera egiten ez badu alde bakoitzak egingo duena.
Saihestu agindu zaharkituak eta bikoiztuak
Berrezartzean aktibo geratzen den eskaera agindu berritzat har daiteke berrabiaraztean. Eskatu atseden-egoerara itzultzeko sekuentzia definitua beste eskaera bat onartu aurretik. Itzuli lanaren edo errezetaren identifikatzailea eskatutako eragiketa argitzeko, baina ez erabili exekuzio baten identitate bakar gisa: pieza errepikatuek errezeta bera erabil dezakete. Interfazeak uzten badu, gehitu agindu-sekuentziaren identifikatzailea eta definitu iraunkortasuna, kontagailuaren itzulera eta berrabiarazte edo saioko arauak. Zehaztu bikoiztuak eta amaiera zalantzazkoak nola argitu. Berrabiarazi ondoren, egiaztatu ekipoaren eta piezaren benetako egoera —pintza beteta edo hutsik, tresneria kargatuta edo ez— automatikoari ekin aurretik. Identifikatzaileek bakarrik ez dute frogatzen eragiketa fisikoa behin bakarrik amaitu denik.
Bereizi segurtasuna eta kontrol arrunta
Interfaze estandarretik doan «prest» bit bat, bizi-seinale bat (heartbeat) edo «sartzeko segurua» izeneko adierazle bat kontrol-datu arrunta da. Ez da segurtasun-funtzio bat, edozein izen duela ere. Babes-geldialdiak, sarbideen babesa eta gainerako segurtasun-funtzioak bereiz diseinatzen eta balidatzen dira, robot-aplikazio osoaren arriskuen ebaluazioan oinarrituta, eta hori da ISO 10218-2:2025 arauaren gaia. Hala ere, seinale-trukeak segurtasun-gertaerak informazio gisa jakinarazi behar ditu, operadoreak prozesu-hutsegite bat eta segurtasun-geldialdi bat bereizi eta berreskurapen egokia aukera dezan. Eskuzko berreskurapena ohiz kanpoko lana da, eta OSHAk adierazten du robotekin gertatzen diren istripu asko ohiz kanpoko funtzionamendu-baldintzetan gertatzen direla.
Probatu eten diren kasuak
Funtzionamendu arrunta baino gehiago ikusi behar da: eskaerak bata bestearen atzetik azkar, komunikazio-eten bat, kontrolagailu bakoitza lan baten erdian itzali eta berriro piztea, pintzaren berrespen-seinalea falta izatea eta eskuzko berreskurapen kontrolatu bat. Erregistratu gertaerak denbora-zigiluarekin bi kontrolagailuetan, haien ordena berreraiki ahal izateko. Hiztegiari dagokionez, PackML (ISA-TR88.00.02), OMACek garatua eta ISAk onartua, argitaratutako makina-egoeren eredu bat da. Makinaren egoerak deskribatzen ditu, ez robotaren seinaleak.
Egiaztapen-zerrenda, aurrekontua edo irismena konprometitu aurretik
- Seinaleen jabetza-taula bat eta egoera-trantsizioen diagrama bat, bi programatzaileek adostuak.
- Denbora-muga bat eta erreakzio zehaztu bat itxaronaldi bakoitzerako.
- Eskaera zaharkituetarako eta bikoiztuetarako arau bat, lan-identifikatzaile batekin komeni denean.
- Berrabiarazte-prozedura bat, kontrolagailuetako bat, edo biak, berrabiarazi ondoren erabiltzeko.
- Segurtasun-funtzioak seinale-truketik bereiz ebaluatuta eta balidatuta.
- Eten diren kasuen FAT erregistro bat, alarmekin eta operadorearen ekintzekin.
Gida honek ezartzen ez duena
Gida hau plangintzarako laguntza da. Ez du seinale-zerrenda estandarrik definitzen, ez du robot edo PLC jakinik deskribatzen eta ez du saiakuntzarik jasotzen. Irteerek geldialdi batean, busa galtzean eta berrabiaraztean duten portaera produktu batetik bestera aldatzen da, eta fabrikatzaileen dokumentaziotik hartu behar da. Hemen esandako ezerk ez ditu ordezkatzen arriskuen ebaluazioa eta segurtasun-funtzioen balidazioa; horiek behar bezala kualifikatutako pertsonek egin behar dituzte benetako sisteman.
Iturriak eta egiaztapen osagarria
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (robot industrialen aplikazioak eta zelula robotizatuak; katalogoko orria; 2025-02; 2026-10-11n kontsultatua).
- OMAC — PackML: orri orokorra; bertan esaten da PackML OMACek garatu zuela eta ISAk TR88.00.02 gisa onartu zuela (datarik gabe; 2026-10-12an kontsultatua).
- OSHA — Robotics: orri orokorra; bertan esaten da robotekin gertatzen diren istripu asko ohiz kanpoko funtzionamendu-baldintzetan gertatzen direla (datarik gabe; 2026-10-12an kontsultatua).
Hurrengo urrats erabilgarria
PLCaren eta robotaren arteko interfaze bat zehazten ari bazara, marraztu egoera-diagrama eta seinale-taula koderik idatzi aurretik, eta ondoren ikusi Robotika eta Automatizazioa orria. Hortik abiatzen diren proiektuak Eurobots/ReBots bidez definitzen eta entregatzen dira, eta ebaluazioa bideragarritasunetik eta erantzukizunen banaketatik hasten da, ez ziurtzat jotako giltza eskurako instalazio batetik. Gida hauen atzean dagoen ingeniaritza-ibilbidea AYXWORKSen portfolioan dago.
Irudiaren kreditua: ayxworks — Original / rights held.


