Orri honetan
Labur esanda: Muturreko tresna egokia kontaktu-geometriaren, gainazalaren egoeraren, prozesuko indarren eta heltzea berresten duten seinaleen arabera aukeratzen da, ez kargaren arabera bakarrik.
Pintza da produktua ukitzen duen robotaren zati bakarra, eta askotan azkena zehazten da. Pieza, gainazal eta ziklo jakin baterako diseinatu behar da, hartzeak huts egiten duen uneak barne. Gida honek azaltzen du eusteko indarrak zer estali behar duen, heltzeko printzipio bakoitza non egokitzen den, eta zer probatu behar den diseinua itxi aurretik.
Bereizi eusteko indarra eta karga
Kargak adierazten du robotaren eskumuturrak zenbat eraman dezakeen. Eusteko indarrak adierazten du pieza heldu zen lekuan geratzen den ala ez. Heltzeak aurre egin behar die grabitateari, robotaren azelerazioari eta balaztatzeari, larrialdiko geldialdi bati eta prozesuko edozein indarri, kalkulatutako tarte batekin. Barailek pieza alboetatik estutzen dutenean, edo bentosek aurpegi bertikal batetik daramatenean, marruskadurak eusten dio kargari, eta marruskadura aldatu egiten da olioarekin, hezetasunarekin eta gainazalaren akaberarekin. Schmalzek bere bentosetarako argitaratzen dituen diseinu-oharrek diote ezin dela marruskadura-koefiziente orokorrik eman eta saiakuntzen bidez zehaztu behar dela; kalkulua karga-kasurik txarrenean oinarritzen dute, eta segurtasun-faktore handiagoa eskatzen dute pieza porotsu, latz edo olioztatuetarako pieza leun eta trinkoetarako baino.
Alderatu lau aukerak, bakoitzaren merezimenduen arabera
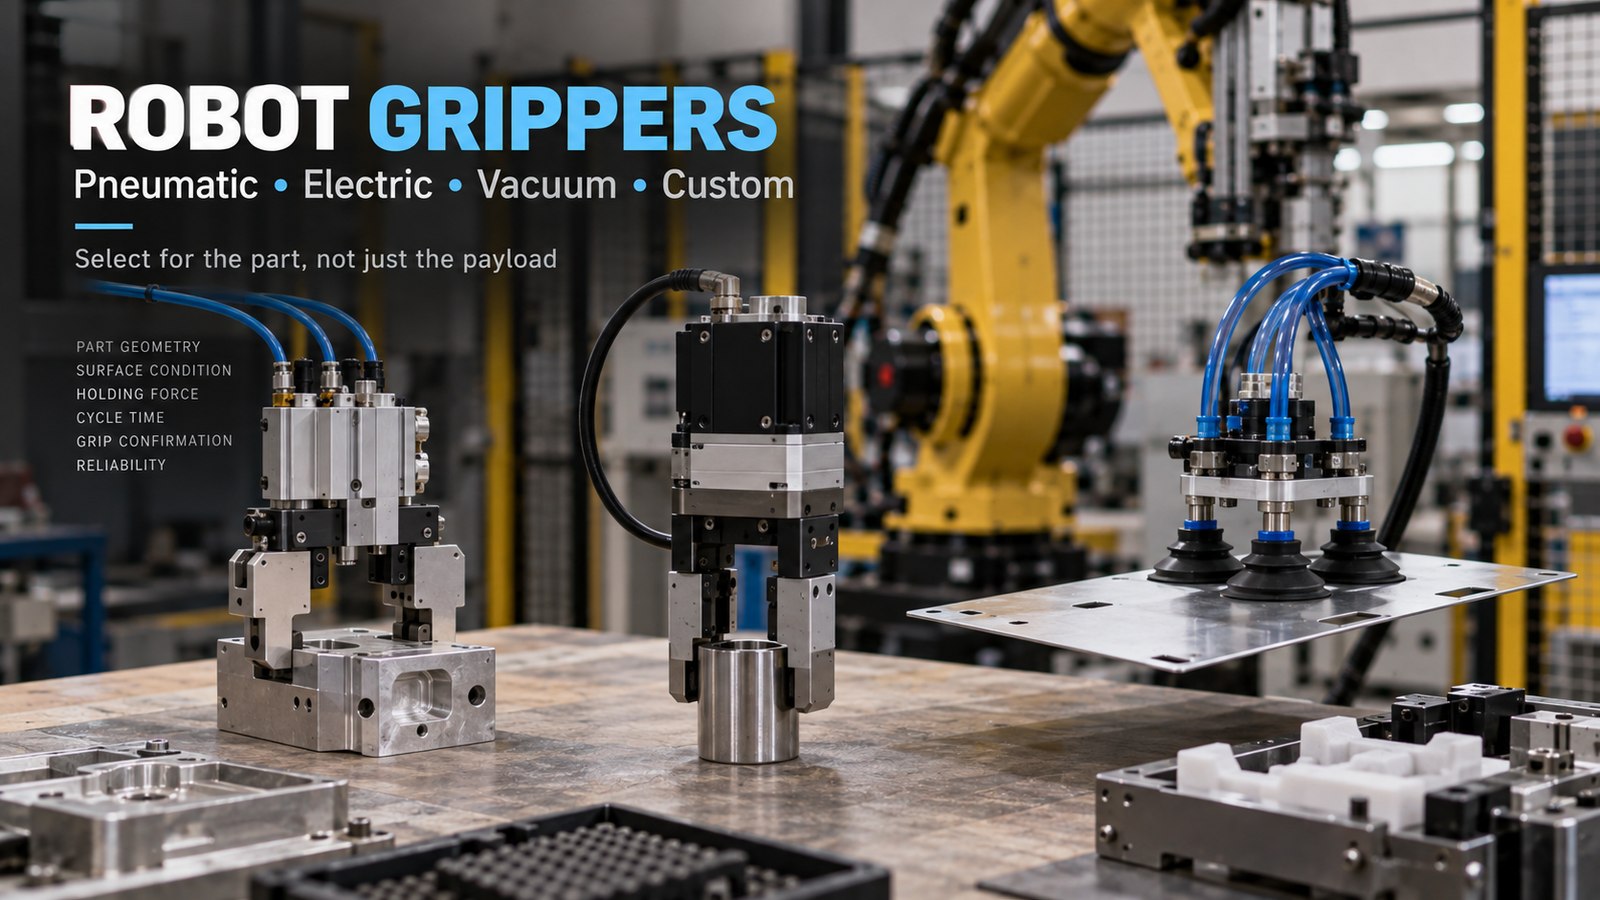
Pintza pneumatikoak mekanikoki sinpleak eta azkarrak dira, eta egokiak dira dagoeneko aire konprimitua duten lantegietarako; heltze-indarra elikatze-presioaren araberakoa da, eta barailak bi muturreko posizioren artean mugitu ohi dira. Pintza elektrikoek, normalean, indarra, posizioa eta abiadura programaz ezartzeko aukera ematen dute, eta barailak non dauden jakinaraz dezakete. Hutsa egokia da zigilatu daitekeen gainazal zabala duten piezetarako, eta zailagoa da gainazal porotsu, oliotsu edo oso kurbatuetan erabiltzea. Neurrira egindako tresna bat da batzuetan erantzun bakarra pieza bero, hauskor edo oso aldakorretarako. Aukera bakoitzak bere mantentze-lanak dakartza: airearen prestaketa eta ihesak, baraila eta bentosa higatuak, eta ziklo bakoitzean tolesten diren kableak eta hodiak.
Diseinatu huts egindako hartzea kontuan hartuta
Zelulak jakin behar du barailak hutsean itxi diren, pieza okertuta dagoen eta lekualdatzean helduta jarraitu duen. Horretarako detekzioa behar da, hala nola barailen posizioa, huts-etengailu bat edo pieza badagoela adierazten duen sentsore bat, bai eta ondoren gertatzen denerako arau zehaztu bat ere: itsu-itsuan egindako bigarren saiakera batek huts egindako hartze bat pieza kaltetu edo talka bihur dezake. Erabaki, halaber, zer egiten duen pintzak airea edo elikadura elektrikoa galtzen denean. Une desegokian askatutako pieza bat arrisku bat da; beraz, portaera hori zelularen arriskuen ebaluazioari dagokio. Eroritako edo trabatutako pieza bat kentzeak, eskuarki, norbait zelulan sartzea dakar, eta OSHAk ohartarazten du azterlanek adierazten dutela roboten istripu asko ohiz kanpoko funtzionamendu-baldintzetan gertatzen direla, hala nola programazioan, mantentze-lanetan, probetan, prestaketan edo doikuntzan.
Egin kasu txarrenen prototipoak, ez pieza nominalarenak bakarrik
Probatu piezaren tolerantziaren muturrak, gainazal higatuak eta kutsatuak, ustekabeko orientazioak, pintzak ekoizpen-kadentzian hartzen duen tenperatura eta helmugako utillajean askatzea. Jaso idatziz, saiakuntzaren aurretik, zer den onargarria irristatzeari, markei, errepikagarritasunari eta higadurari dagokienez, emaitza gainditua edo ez gainditua izan dadin, ez inpresio bat. Pintza bat aukeratzea diseinu mekanikoko proiektu txiki bat da, ez katalogoko lasterbide bat.
Egiaztapen-zerrenda, aurrekontua edo proiektuaren esparrua konprometitu aurretik
- Piezaren geometria, masa, gainazalaren akabera eta kutsadura egoerarik txarrenean, aldaera bakoitzerako.
- Eusteko indarraren kalkulua, azelerazioa, larrialdiko geldialdia eta prozesuko indarrak barne hartuta.
- Heltzeko printzipioa, haren elikadura pneumatikoa edo elektrikoa eta kontrolagailuarekiko interfazea.
- Pieza badagoela, pieza galdu dela eta pieza okertuta dagoela detektatzea, berriro saiatzeko eta akatsari erantzuteko modu zehaztu batekin.
- Airea edo elikadura elektrikoa galtzean duen portaera arriskuen ebaluazioan kontuan hartuta.
- Kable- eta hodi-sortaren ibilbidea, erreferentzia-aldaketa, ordezko piezak eta garbiketa-plana.
Gida honek ezartzen ez duena
Gida hau plangintzarako laguntza bat da. Ez da proba-txosten bat, produktu-ziurtagiri bat, ezta errendimendu-berme bat ere. Behean aipatutako fabrikatzailearen orria adibide bat da, hornitzaile batek bere diseinu-arauak nola argitaratzen dituen erakusteko; beste edozein produkturen faktoreak eta mugak produktu horren dokumentaziotik atera behar dira. Pintza robot-aplikazioaren zati bat da; beraz, haren arriskuak zelula osoaren arriskuen ebaluazioak estali behar ditu, eta behar bezala kualifikatutako pertsonek egiaztatu behar dituzte benetako sisteman. ISO 10218-2 araua ordainpekoa da eta ez da atalez atal laburtzen.
Iturriak eta egiaztapen osagarria
- Schmalz — Theoretical Holding Force of a Suction Cup, Vacuum Knowledge (bentosa baten eusteko indar teorikoa) (datarik gabe; 2026-10-12an kontsultatua).
- OSHA — Robotics: Overview, Safety and Health Topics (robotika: ikuspegi orokorra, segurtasun- eta osasun-gaiak) (datarik gabe; 2026-10-12an kontsultatua).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (robot industrialen aplikazioen eta zelulen segurtasun-eskakizunak) (2025-02; 2026-10-11n kontsultatua).
Hurrengo urrats erabilgarria
Pieza jakin baterako pintza bat aukeratzen ari bazara, eraman lagin-piezak egoerarik txarrenean (oliotsuak, beroak, tolerantzia-mugetan), hartze- eta uzte-posizioak, ziklo-denboraren helburua eta eskuragarri dagoen elikadura pneumatikoa eta elektrikoa Robotika eta Automatizazioa orrira eta bertako irtenbide-bilatzailera. Hortik abiatuta onartzen diren proiektuak Eurobots/ReBots-en bidez definitzen eta entregatzen dira, eta bideragarritasunetik eta erantzukizunen banaketatik hasten dira, ez giltza eskura instalazio bat jakintzat emanda. Gida hauen atzean dagoen ingeniaritza-ibilbidea AYXWORKSen portfolioan dago.
Irudiaren kreditua: ayxworks — Original / rights held.


