En esta página
En resumen: Que una cámara encuentre una pieza no le dice todavía al robot dónde colocar su herramienta. Lo difícil de la recogida guiada por visión es convertir las coordenadas de la imagen en una pose de la herramienta en el sistema de coordenadas del propio robot, con un margen de error conocido, y decidir qué hace la célula cuando ese margen se supera.
Una detección no es un agarre
Un sistema de visión puede reconocer una pieza y, aun así, no conocer su orientación con la precisión necesaria para recogerla. El robot necesita una pose objetivo expresada en un sistema de coordenadas definido. Necesita además una dirección de aproximación que la herramienta pueda seguir y una trayectoria sin colisiones con el contenedor, el utillaje y las piezas vecinas. Por eso la exactitud de la clasificación dice poco sobre el éxito de la recogida.
La cadena de sistemas de coordenadas, del píxel a la herramienta
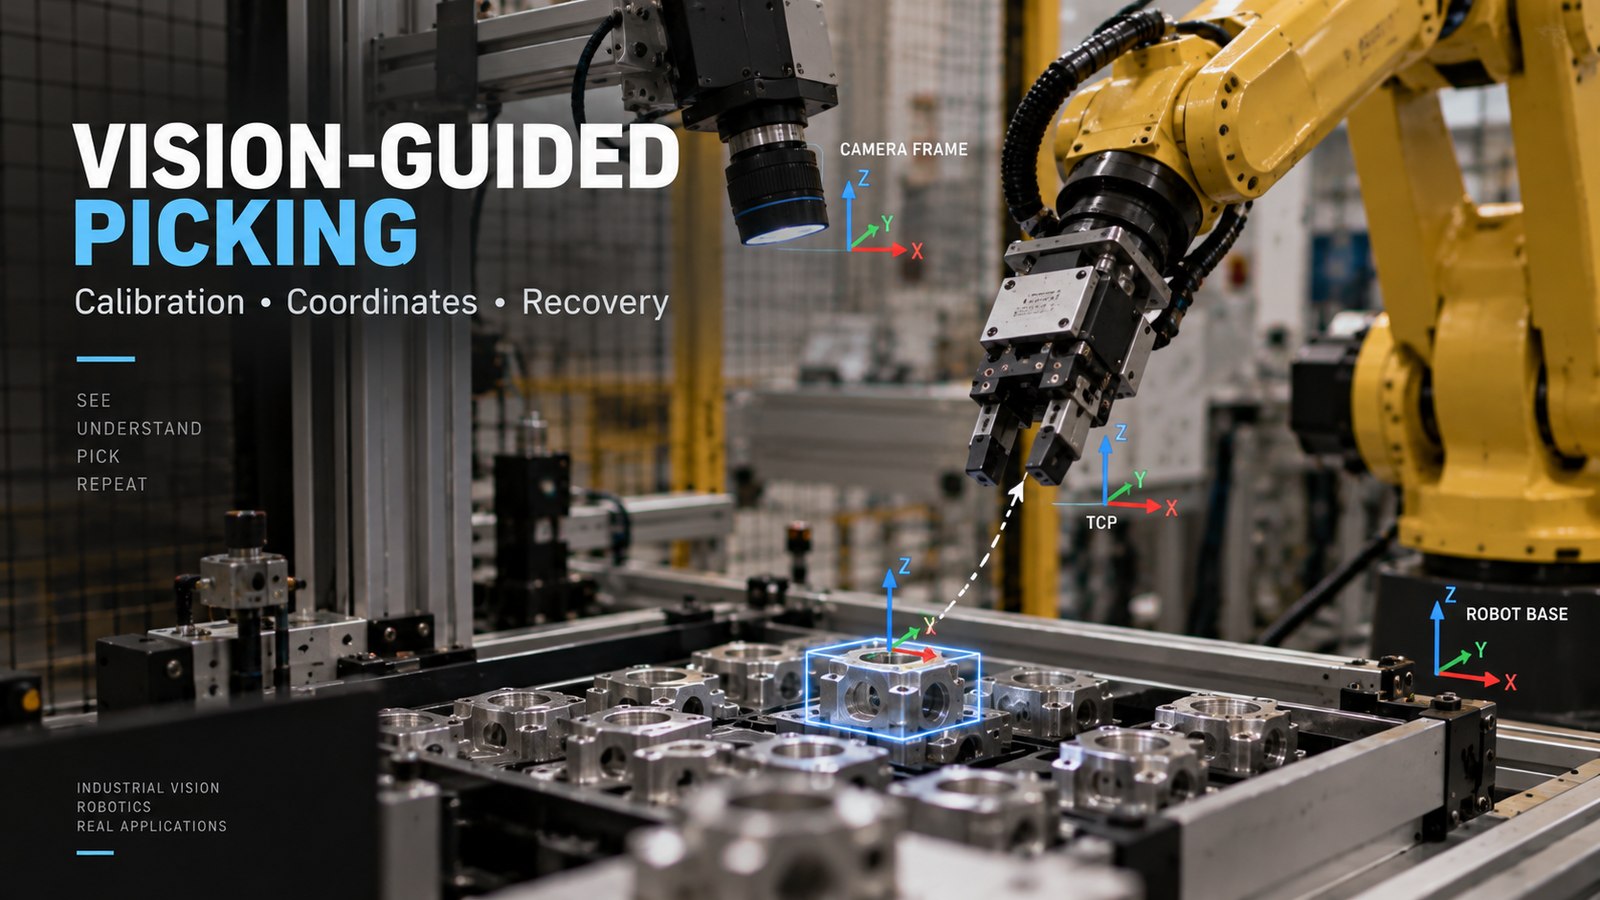
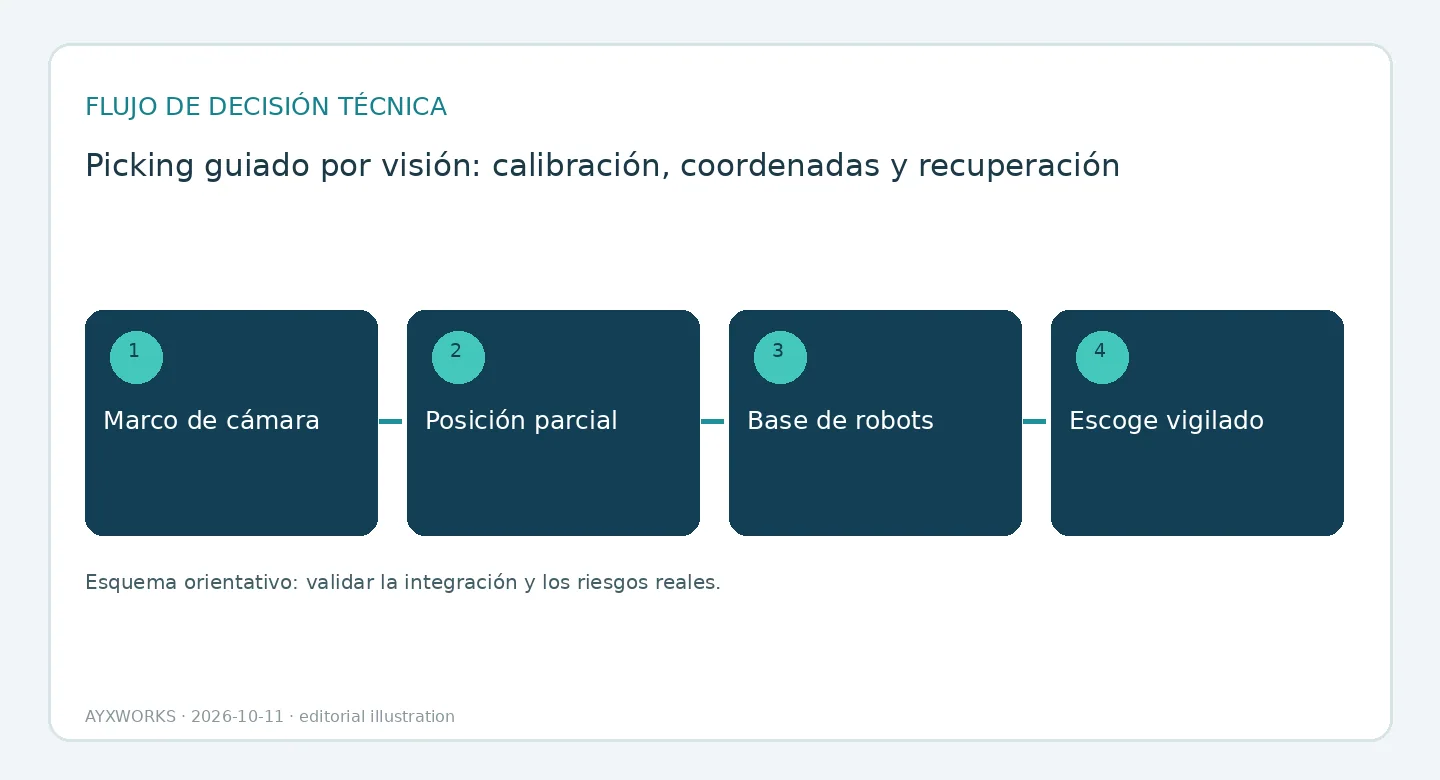
Un objetivo de recogida pasa por varios sistemas de coordenadas: imagen, cámara, base del robot y punto central de la herramienta (TCP). La calibración intrínseca describe la distancia focal, el punto principal y la distorsión. El montaje determina la transformación extrínseca: en eye-in-hand se calibra la relación fija cámara-brida o cámara-herramienta, y la pose variable del robot la conecta con la base. Con una cámara fija eye-to-hand, la relación necesaria es cámara-base. La calibración de herramienta/TCP es otro eslabón de la cadena. OpenCV documenta ambas disposiciones: especifica nombres de sistemas y sentido de transformación, en lugar de un ambiguo desplazamiento «cámara-robot».
Los errores de todos los eslabones se acumulan en la pinza. Un TCP ligeramente erróneo produce un error de posición que cambia con la orientación de la herramienta, y es fácil confundirlo con un fallo de la visión. Deje por escrito las unidades y los convenios de ejes en cada interfaz. Una pose enviada en metros a un controlador que espera milímetros, o con los ángulos de rotación en otro orden, da un objetivo bien formado pero incorrecto.
Qué invalida una calibración
Reenfocar o cambiar la lente puede modificar los parámetros intrínsecos. Mover el soporte altera la relación extrínseca de la cámara; sustituir la pinza o redefinir el TCP puede alterar la transformación de herramienta. Revisa y verifica los eslabones afectados frente a referencias conocidas y recalibra los que hayan cambiado. Cambiar el TCP no exige, por sí solo, recalibrar los parámetros intrínsecos de la cámara. Comprueba posiciones y orientaciones representativas antes de volver a producción.
Haga visible la incertidumbre
Las superficies reflectantes, la oclusión, una iluminación deficiente y las piezas simétricas pueden dar lugar, cada una, a varias poses plausibles. El sistema de visión debería entregar una medida de calidad con cada pose, y la célula necesita una regla para los valores bajos: saltarse la pieza, adquirir una nueva imagen, cambiar la forma de presentar las piezas o avisar al operario. Una detección incierta nunca debe transmitirse como objetivo de movimiento. Use la realimentación de la pinza, como el nivel de vacío, para confirmar que la pieza se ha recogido realmente.
Valide con ciclos completos
Cuente un ciclo como correcto solo cuando la pieza llega a su destino con la orientación exigida. Registre por separado los reintentos, las decisiones de no recoger, las piezas caídas y el tiempo que consumen, porque una célula que acierta a base de reintentos puede seguir sin cumplir su tiempo de ciclo. Confirme la interfaz entre el sistema de visión y el controlador del robot en los manuales de ambos proveedores; compartir marca de cámara no garantiza que el software sea compatible.
Lista de comprobación antes de comprometer presupuesto o alcance
- Calibración intrínseca de la cámara, con un soporte rígido y la lente bloqueada.
- Todas las transformaciones de coordenadas documentadas con nombres de sistemas de coordenadas, unidades y convenios de ejes.
- Un TCP verificado y una aproximación de agarre comprobada en alcance y colisiones.
- Reglas escritas para los umbrales de calidad, los reintentos y las decisiones de no recoger.
- Una lista de sucesos que obligan a recalibrar y una rutina rápida de verificación.
- Recuentos de aciertos, reintentos y fallos en ciclos completos con piezas reales.
Lo que esta guía no establece
Esta guía es una ayuda para la planificación. No presenta ensayos, no indica la exactitud de ninguna cámara ni de ningún robot y no evalúa la conformidad. La norma ISO 10218-2:2025 establece requisitos de seguridad para las aplicaciones de robots industriales y las células robotizadas; añadir visión no sustituye la evaluación de riesgos de su célula, y un resultado de visión no es una función de seguridad salvo que se haya diseñado y validado como tal. La exactitud de recogida que puede alcanzar debe medirse con sus piezas y con su equipo, por partes debidamente cualificadas.
Fuentes y verificación adicional
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (publicada en 2025-02; página de catálogo, el texto completo es de pago; consultado el 2026-10-11).
- OpenCV — Camera Calibration and 3D Reconstruction (módulo calib3d, documentación 4.x) (referencia de API sin fecha; el sitio bloqueó el acceso automatizado, por lo que el contenido se comprobó el 2026-10-12 con el archivo de cabecera del módulo en el repositorio de código fuente de OpenCV).
Siguiente paso útil
Lleve piezas representativas o imágenes de ellas tal como se presentan, las fichas técnicas de la cámara y de la pinza, la tolerancia de colocación exigida y el objetivo de tiempo de ciclo a la página de Robótica y Automatización. El portafolio de AYXWORKS muestra el enfoque de ingeniería que hay detrás de estas guías. Cualquier proyecto posterior se define y se ejecuta a través de Eurobots/ReBots, y empieza por la viabilidad y los límites de responsabilidad, no por una supuesta instalación llave en mano.
Crédito de la imagen: ayxworks — Original / rights held.


