Ikasleak
Eraiki azal dezakezun zerbait.
Bihurtu marrazki bat, sailkapen-arau bat edo robot-sekuentzia bat zure portfoliorako proiektu txiki. Gorde kodea, probak eta aldaketak, ez soilik besoa mugitzen erakusten duen bideoa.
Aurkitu lehen proiektuaSTEAM hezkuntza · Ingeniaritza praktikoa
Garatu STEAM gaitasun praktikoak proiektuekin, mahai gaineko robotekin, estazio modularrekin eta hezkuntza-zelula industrialekin. Aurkitu abiapuntu bat zuretzat, zure familiarentzat, ikasgelarentzat edo ikerketa-taldearentzat.
Ezagutu ekipamenduak eta prestakuntza-zelulakAurkitu hurrengo urratsa
Erabili doako proiektu-ideiak, ezagutu ekipamenduak edo ekarri irakaskuntza-erronka bat elkarrizketa teknikora. Ez da laborategi oso bat erosi behar hasteko.
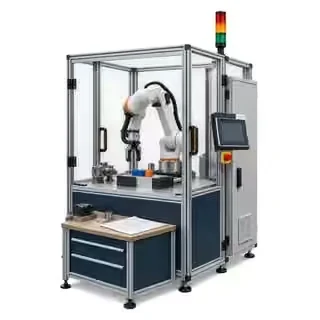
AA bidez sortutako ikaskuntza-ilustrazioak dira, ez produktuen argazkiak edo onartutako zelula-diseinuak.
Ikasleak
Bihurtu marrazki bat, sailkapen-arau bat edo robot-sekuentzia bat zure portfoliorako proiektu txiki. Gorde kodea, probak eta aldaketak, ez soilik besoa mugitzen erakusten duen bideoa.
Aurkitu lehen proiektuaMakerrak eta zaleak
Aztertu sormen-mugimendua, sentsoreak eta mahai gaineko automatizazioa. Hasi zeregin egingarri batekin, eta egiaztatu tresna, softwarea eta interfazea osagarriak erosi aurretik.
Ezagutu mahai gaineko soluzioakGurasoak eta familiak
Probatu elkarrekin robotik gabeko jarduera bat ekipamendua aukeratu aurretik. Egokitu hurrengo urratsa gaitasunari, interesari eta helduen gainbegiratzeari, ez adin guztietarako promesa bati.
Probatu jarduera bat elkarrekinIrakasleak eta zuzendaritza-taldeak
Lotu zientzia, programazioa, matematika eta sormen-diseinua ikaskuntza-emaitza ikusgarriak dituzten proiektuen bidez. Planifikatu postu partekatuak, irakasleen prestaketa eta lehen hiruhileko egingarria.
Planifikatu ikasgelako ezarpenaLanbide Heziketako irakasleak
Bildu PLC logika, HMI erabilera, S/I, tresnak eta akatsen ondorengo berreskuratzea dokumentatutako praktika batean. Galdetu estazio modularrez eta industriakoen antzeko hezkuntza-zelulez.
Definitu prestakuntza-zelula batUnibertsitateko irakasleak eta doktoregoko ikertzaileak
Zehaztu lehenik esperimentua, neurketa-metodoa eta software-interfazea. Landu kalibrazioa, ikusmena, manipulazioa edo robotika mugikorra, robot guztiek edozein SDK onartzen dutela suposatu gabe.
Ezagutu ikerketa-proposamenakZure abiapuntua
Aukeratu lehenik ikaskuntza-helburua. Ibilbide bakoitzak proiektu praktikoak eskaintzen ditu, irakaslearentzako gida eta ekipamendu motorizaturik gabe hasteko aukera barne.
01 / Lehen eta bigarren hezkuntza / STEAM
Aurreikusi mugimendu bat, marraztu istorio bat eta bihurtu ideia bat sekuentzia.
Nire programak zergatik funtzionatzen duen azal dezaket.
02 / Lanbide Heziketa
Konektatu robota, tresnak eta seinaleak. Ikasi zelula oso batek nola jokatzen duen.
Ziklo bat eta akats baten ondorengo berreskuratzea dokumenta ditzaket.
03 / Unibertsitatea eta ikerketa
Aztertu kalibrazioa, ibilbideak eta pertzepzioa, emaitza errepikagarriekin.
Neur daitekeen esperimentu bat diseina dezaket.
Probatu zeuk
Eraman blokea A-tik B-ra. Hasierako programak akats bat du: aurreikusi zer gertatuko den, exekutatu eta aldatu ordena. Egiaztatzaileak falta den lehen baldintza azaltzen du ezer mugitu aurretik.
Zeregin bera, beste galdera bat
Robotak ez daki blokea hartu nahi zenuenik. Ekintza egokia behar du leku egokian. Azaldu lau aginduak beste pertsona bati Exekutatu sakatu aurretik.
Pentsatu: pintza irekia mugitzeak blokea mugitzen al du?
Benetako sekuentzia batek seinaleak eta akatsen kudeaketa ere behar ditu. Eskemak sentsore/kontrolagailu kontzeptual bat gehitzen du: pieza presente → eskaera → lanean → amaituta. Erronkak ordena soilik egiaztatzen du; ez du PLCrik edo segurtasun-sistemarik inplementatzen.
Pentsatu: zer gailuk kontrolatzen du seinale bakoitza, eta zer gertatzen da «amaituta» inoiz iristen ez bada?
Ardatzek eta marra eteneko helburu-eremuak koordenatu-sistemak eta neurketaren ziurgabetasuna irudikatzen dituzte. Ilustrazioak dira, ez neurtutako datuak. Zehaztu hasierako baldintzak, helburuko tolerantzia eta ebidentziak esperimentuak alderatu aurretik.
Pentsatu: robot batek posizio bat oso ondo errepikatu eta, hala ere, nahi zen helburua huts egin al dezake?
Ariketa hau zure nabigatzailean egiten da. Ez ditu ikasleen izenak, erantzunak edo harremanetarako datuak biltzen.
Simulazio sinplifikatua. Ez du benetako robotik, konturik edo konexiorik behar.
Prest. Blokea A-n dago eta pintza irekita dago.
Joan hartzeko gunera → Itxi pintza → Joan helmugara → Ireki pintza. Agindu batek baldintza egokiak behar ditu funtzionatzeko. Pintza irekiarekin B-ra joateak robota mugitzen du, ez blokea. Eredu honek ordena egiaztatzen du; ez ditu indarrak, talkak edo segurtasun-funtzioak simulatzen.
Ikaskuntzaren progresioa
Mugitu etapa hauen artean proiektuak eskatzen duen heinean. Koordenatu-sistemak posizioak nondik neurtzen diren definitzen du; zinematikak robotaren geometria eta artikulazioen mugimendua tresnaren posizioarekin lotzen ditu.
Azaldu koordenatu bat, marraztu eredu bat eta lotu kodea diseinuarekin.
Bihurtu sarrera bat erabaki, eta ikasi behaketa ziurgabeak kudeatzen.
Aurreikusi sekuentzia bat, aztertu emaitza eta azaldu zuzenketa bat.
Konektatu tresnak, seinaleak eta pertsonak dokumentatutako berreskuratze-prozedura batekin.
Kontrolatu probaren baldintzak, neurtu emaitzak eta azaldu mugak.
Sortu zerbait. Ikasi zerbait.
Irakaskuntza-proposamenak dira, ez ikastaro akreditatuak edo fabrikatzailearen plan unibertsalak. Ireki irakaslearen gida aurrebaldintzak, materialak, urratsak, ebaluazioa, segurtasuna eta inklusioa ikusteko.
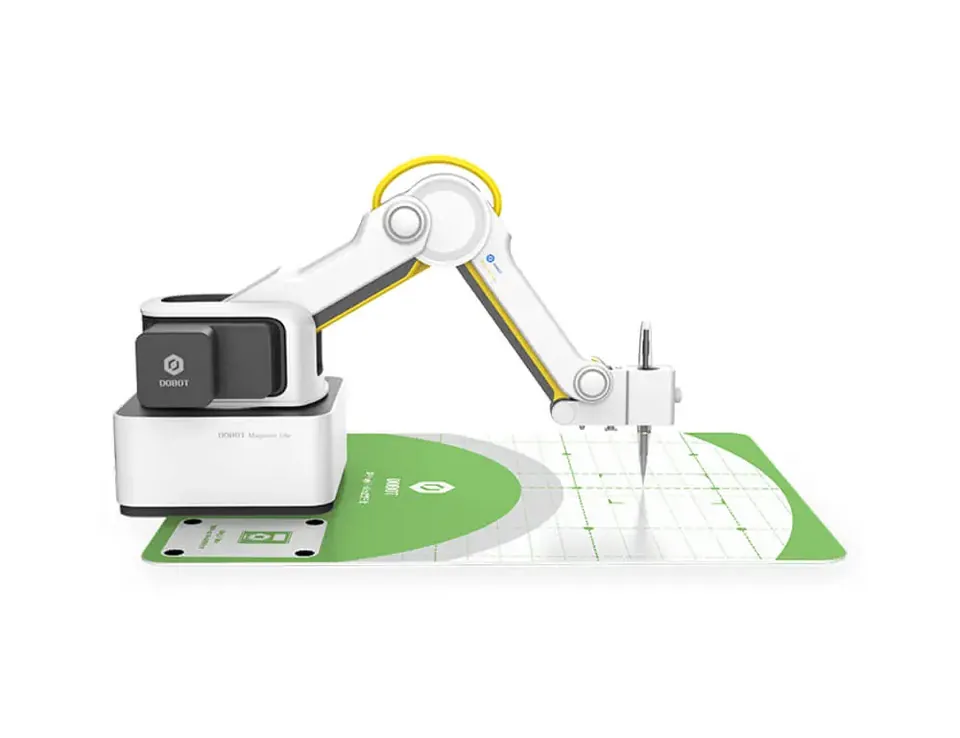
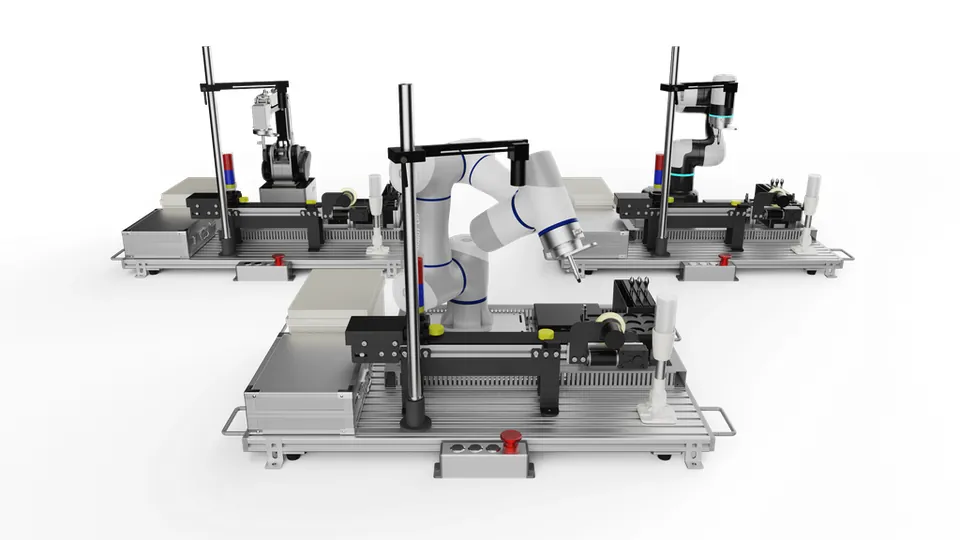
Argazkiek ekipamendu-adibideak erakusten dituzte; ilustrazioak identifikatuta daude. Ez dute hornidura-paketerik zehazten, ezta instalaziorik ziurtatzen ere. Proiektuak paperean edo simulazioan has daitezke. Hautatu irudia handiago ikusteko.
Hasi aurreikuspenetik, sormenetik eta irakasleak gidatutako elkarrizketatik. Egokitu jarduera ikasleei: lehen eta bigarren hezkuntzak ez dute gaitasun-maila bakarra adierazten.
01. proiektua
Adierazi pertsonaiaren ibilbidea koordenatuen bidez, eta alderatu aurreikusitako bidea marrazkiarekin.
02. proiektua
Erabaki zer gertatu behar den pieza bat presente dagoenean, falta denean edo identifikatzeko zaila denean.
Pasa robotaren mugimendu zuzen batetik dokumentatutako zelula-sekuentziara, abiarazteko, gelditzeko eta prozesua berreskuratzeko baldintzekin.
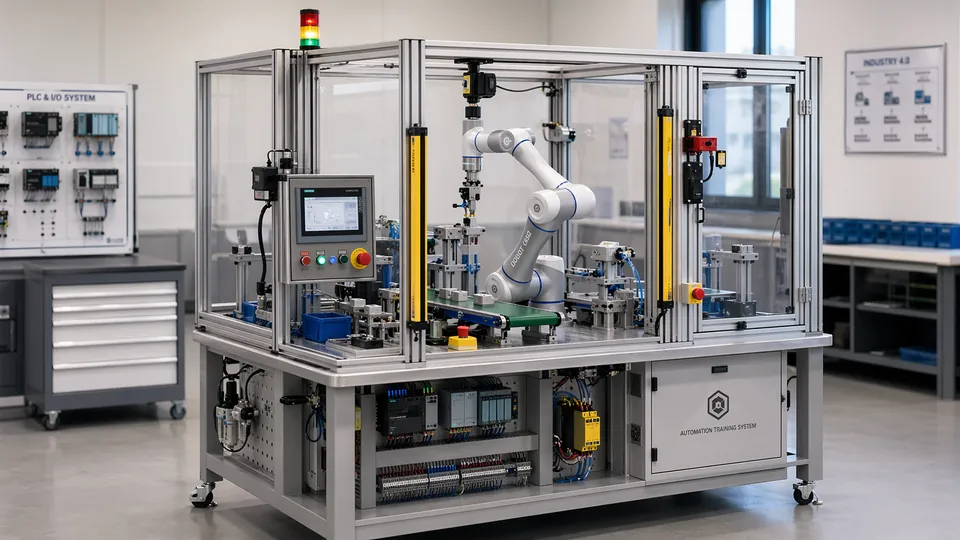
01. proiektua
Adostu kontrolagailuaren eta robotaren artean prest, eskaera, lanean, amaituta eta akatsa egoerak.
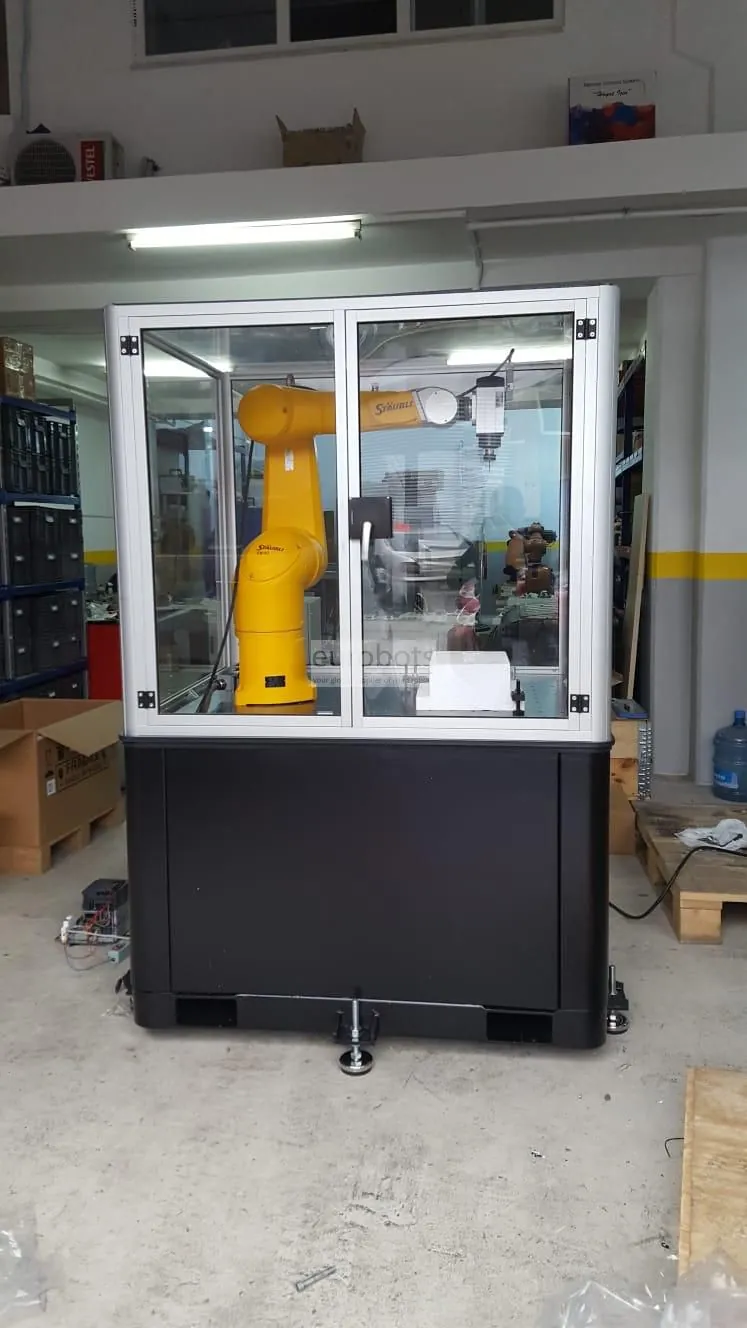
02. proiektua
Idatzi beste pertsona batek urratsak asmatu gabe jarrai dezakeen abiarazte- eta berreskuratze-prozedura.
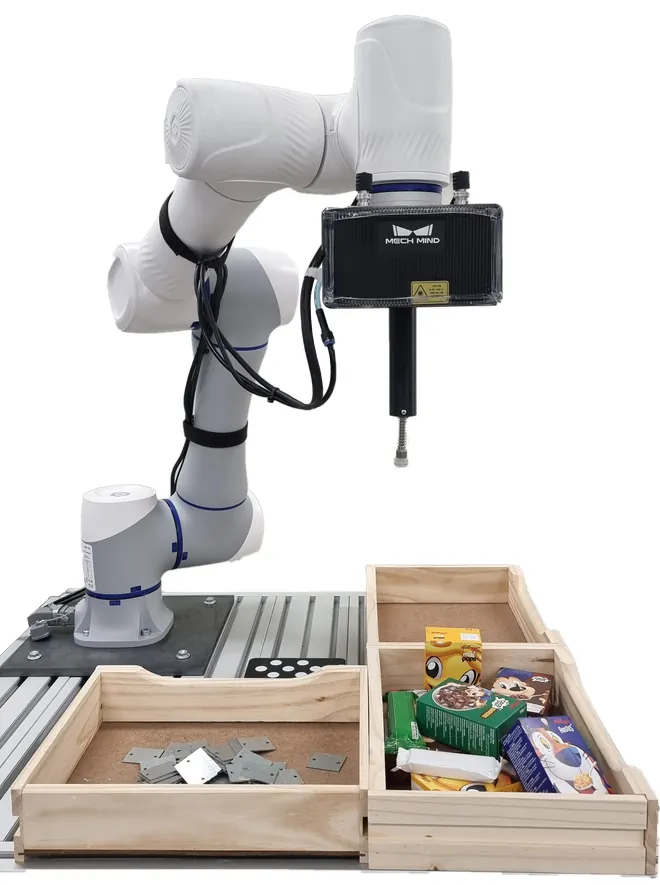
03. proiektua
Lotu argiztapena, irudi-hartzea eta onartu edo baztertzeko erabaki argia dokumentatutako robot-ziklo batekin.
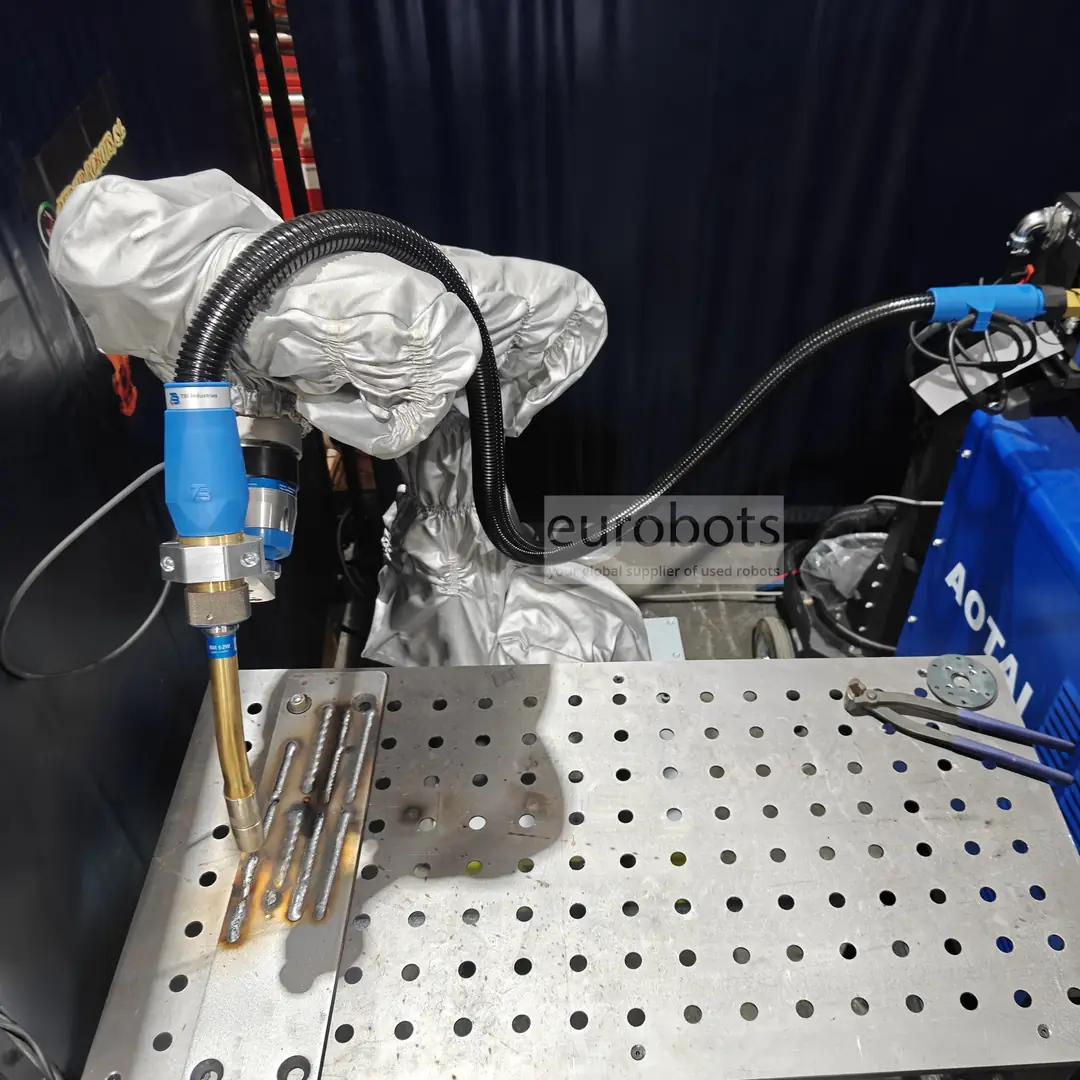
04. proiektua
Lotu loturaren prestaketa, tresnaren orientazioa, soldadura-ibilbide simulatua eta ikuskapen-ebidentziak.
Erabili robota plataforma esperimental gisa. Zehaztu galdera, kontrolatu baldintzak eta gorde beste talde batek erreproduzi ditzakeen ebidentziak.
01. proiektua
Jarraitu helburu bat koordenatu-sistemetan zehar eta bereizi alborapena saiakeren arteko aldakortasunetik.
02. proiektua
Diseinatu proba errepikagarri bat bi mugimendu-estrategiarentzat, ibilbide ikusgarria esperimentu hobearekin nahastu gabe.
Aukeratu ikerketa-galdera plataforma baino lehen. Adibideek fabrikatzailearen deskribapenak eta proposatutako esperimentuak bereizten dituzte; eskuragarritasuna, interfazeak, lizentziak eta integrazio segurua proiektu bakoitzerako egiaztatu behar dira.
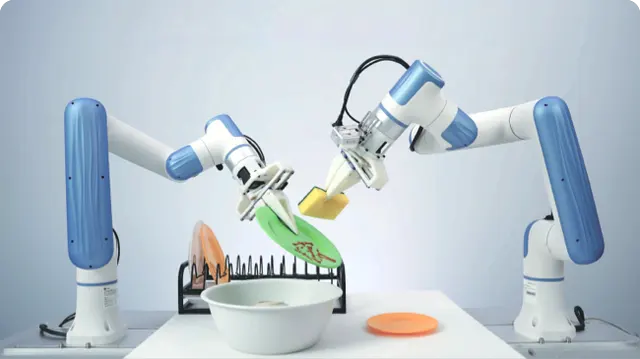
DOBOTek AA entrenatzeko eta datuak biltzeko sistema deskribatzen du: teleoperazioa, artikulazioen eta pintzen datuak, RGB eta sakonera-irudietarako sarbidea eta entrenamendu eta inferentziarako SDKa.
Iradokitako esperimentua: grabatu manipulazio-erakustaldi bat, gorde objektuen posizio eta orientazio berriak probarako eta alderatu erreprodukzioa ikasitako kontrol-politika batekin. Jaso akatsak eta berreskuratzea, ez arrakasta-bideoak soilik.
Aukeratu aurretik egiaztatu: Egiaztatu emandako besoak eta kamerak, datu-formatua, konputazio-eskakizunak eta SDKaren bertsioa. Zeregin bat erakusteak ez du helburu orokorreko autonomia frogatzen.
Fabrikatzailearen informazioa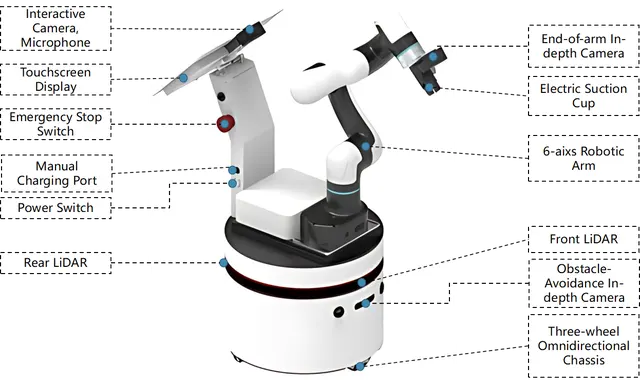
Manipulagailu mugikor autonomo batek oinarri mugikorra, besoa eta pertzepzioa uztartzen ditu. DOBOTek E6 ROS Mobile Platform dokumentatzen du ezagutzarako, nabigaziorako eta heltze mugikorrerako, ROSen oinarritutako garapenarekin.
Iradokitako ROS 2 esperimentua: lotu kartografia eta nabigazioa besoaren plangintza-zeregin batekin, Nav2 eta MoveIt 2 erabiliz; ondoren neurtu estazioan kokatzeko errorea eta heltze-arrakasta desplazamendu bakoitzaren ondoren.
Aukeratu aurretik egiaztatu: Lotutako E6 orriak ez du ROS 2 banaketarik zehazten. Eskatu oinarriaren, besoaren eta kameraren driver funtzionalak, eraldaketak eta denbora-markak ROS 2 konfigurazioa aukeratu aurretik.
Fabrikatzailearen informazioa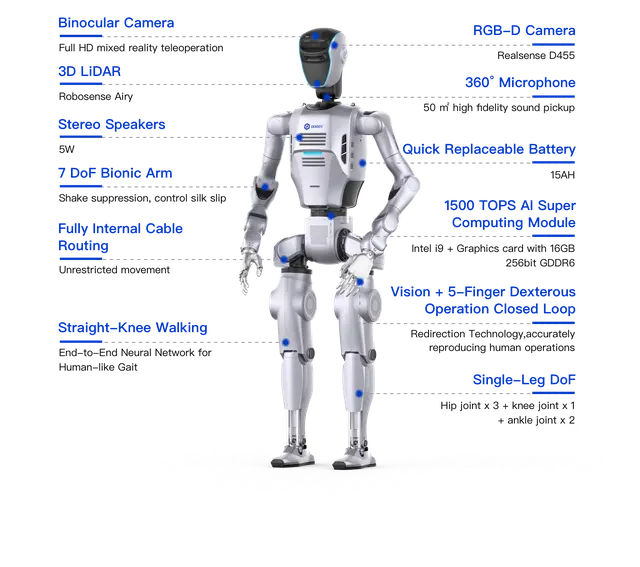
DOBOTek ATOM aurkezten du manipulazio eta lokomozio humanoidea ikertzeko, datuak biltzeko eta garapen aurreraturako konfigurazio desberdinekin.
Iradokitako esperimentua: ikertu pertzepzioa eta gorputzaren goiko aldeko manipulazioa zeregin kontrolatu batean, lokomozioarekin konbinatu aurretik. Alderatu teleoperazioa, erreprodukzioa eta ikasitako portaera baldintza beretan.
Aukeratu aurretik egiaztatu: Baieztatu ATOMen bertsio zehatza, baimendutako kontrol-maila, datuetarako sarbidea eta emandako garapen-tresnak. Planifikatu erorketen aurkako babesa, bazterketa-eremua eta gainbegiratutako berreskuratzea; ez suposatu ROS 2 interfaze irekia duenik.
Fabrikatzailearen informazioa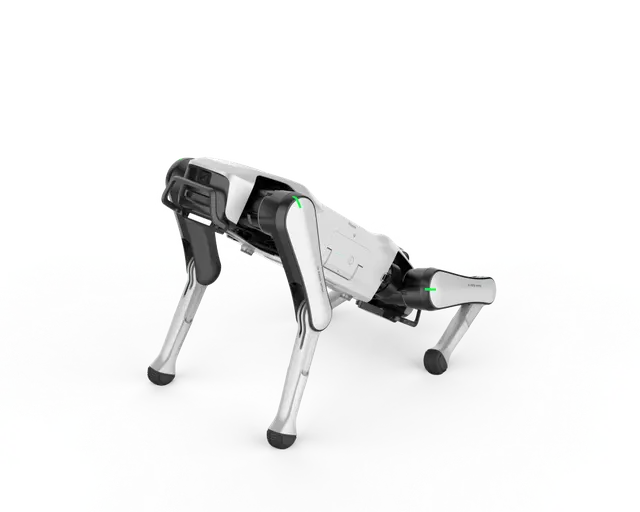
INFFNIk Rover X1 lau-hankako robot gisa aurkezten du. Mugikortasuneko eta pertzepzioko esperimentu gainbegiratuak planteatu, beharrezko garapen-sarbidea eskaintzen denean soilik.
Iradokitako esperimentua: erregistratu kameraren edo mugimenduaren behaketak ibilbide gainbegiratu batean, alderatu errepikapenak eta ebaluatu berreskuratzea simulatutako lokalizazio-akats baten ondoren.
Aukeratu aurretik egiaztatu: INFFNIk EDU bertsioetarako soilik aipatzen du SDK euskarria. Baieztatu edizioa, lizentzia, firmwarea, sentsoreetarako sarbidea eta kontrol-moduak; ez suposatu ROS 2 euskarria edo lokomozio-kontrol mugagabea duenik.
Fabrikatzailearen informazioaPlataformen deskribapenak 2026ko urriaren 14an egiaztatu dira. Iradokitako esperimentuak jatorrizko proposamen didaktikoak dira, ez bermatutako gaitasunak, ikastaro akreditatuak edo stock baieztatuko eskaintzak.
Mahai batetik prestakuntza-ingurune osora
Ezagutu bost ekipamendu-bide. Katalogoko produktuak, zelula konfiguragarriak eta neurrirako ideiak bereizita daude; eskaintzak definitzen du zer hornituko den.
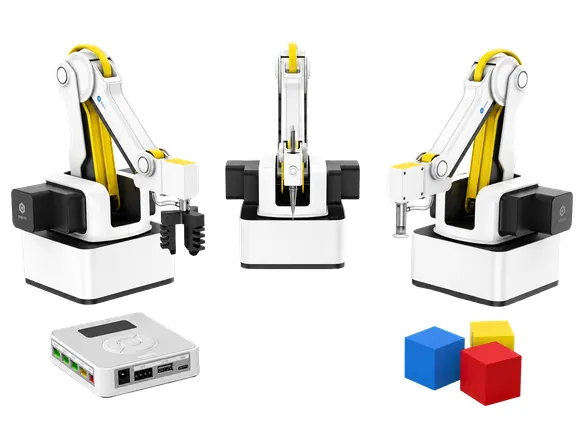
01 / Hasi mahaian
Landu marrazketa, koordenatuak, programazioa eta manipulazio erraza beso trinko batekin. Magician Lite, Magician eta E6k helburu desberdinak dituzte; ez dira elkartrukagarriak diren kitak.
Eskatu robota, onartutako tresnak, software-eskakizunak eta lehen jarduera praktikoa jasotzen dituen irismen xehatua.
Ikusi hezkuntza-robotak
02 / Egin prozesua ikusgarri
Sortu jarduerak garraiatzaileen, sailkapenaren, sentsoreen, ikusmenaren eta piezen fluxuaren inguruan. Gehitu prozesu bana, ikasleek osagai bakoitzak zer ekartzen duen ikus dezaten.
ReBots-en katalogoan zinta, errail eta AA/ikusmen-osagarriak daude. Bateragarritasunak eta muntatutako irakaskuntza-maketak berariazko zehaztapena behar dute.
Ezagutu osagarri didaktikoak
03 / Ikasi integrazioa
Definitu estazio modular bat seinaleen ardurak, sekuentziak, alarmak eta berreskuratzea lantzeko. Konbinatu robota edo prozesu-maketa PLCarekin, operadore-interfazearekin eta dokumentatutako S/Iekin.
Proposatutako konfigurazioa da, ez katalogoko kit finko bat: adostu kontrolagailuaren bertsioak, protokoloak, lizentziak eta gainbegiratutako ariketak.
Galdetu estazio modular bati buruz
04 / Prestatu ekipamendu industrialekin
Eurobotsek robot industrial berriak edo berritutakoak, kontrolagailuak eta tresnak dituzten irakaskuntza-zelula konfiguragarriak aurkezten ditu. Mugimendu isolatuetatik martxan jartzeko eta mantentzeko praktiketara pasatzeko bidea ematen dute.
Zehaztu itxitura, sarbideen babesa, hornidurak, funtzionamendu-moduak eta onarpen-probak benetako zereginerako. PLC/HMI integrazioak eta segurtasun-balioztatzeak espresuki agertu behar dute adostutako irismenean.
Ikusi irakaskuntza-zelula industrialaren eskaintza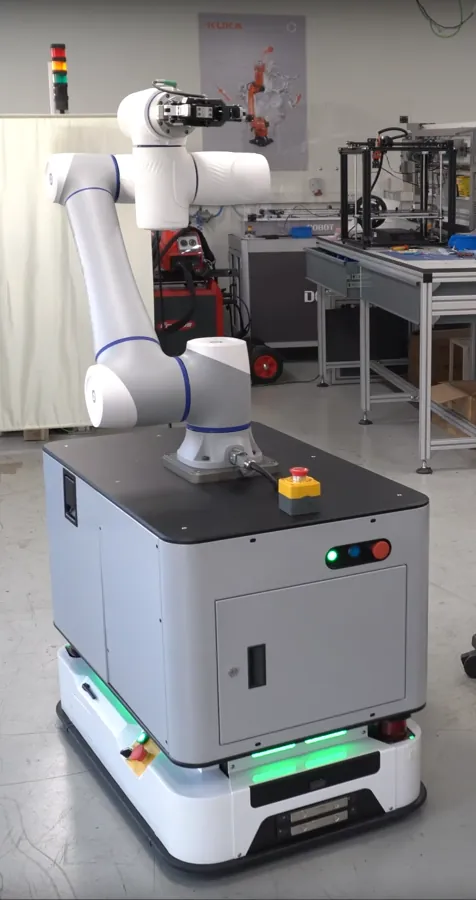
05 / Ikertu benetako galdera bat
Definitu plataforma bat ikusmenerako, kalibraziorako, indar-interakziorako, mugikortasun autonomorako edo manipulaziorako. Hasi interfaze-proba errepikagarri batekin eta esperimentuak behar dituen neurketekin.
Neurrira egindako proiektu bati buruzko elkarrizketa da: egiaztatu kontrolagailua, driverrak, datuetarako sarbidea eta integrazio-ardurak hardwarea aukeratu aurretik.
Hitz egin dezagun zure ikerketa-plataformazKatalogo publikoa eta hezkuntza-zelulen deskribapenak 2026ko urriaren 14an berrikusi dira. Eskuragarritasuna, barneko ekipamenduak, zerbitzuak eta prezioak indarreko eskaintza batean baieztatu behar dira.
Hiru etapa, ikuspegi modular bakarra
Egokitu ekipamendua curriculumera, espaziora eta aurrekontura. Hasi oinarri batekin, gehitu erakusgailu bat edo zehaztu hezkuntza-zelula oso bat: proiektu guztiek ez dute laborategi osoa erostea eskatzen.
Abiatu lehen praktika didaktikoak.
Zehaztu lehen zereginerako robota edo kobota eta beharrezko osagarriak, hasierako martxan jartzearekin eta lehen programazio-praktikekin.
Egin automatizazio-prozesu bat ikusgarri.
Konbinatu robota, tresnak eta prozesuko osagarriak mekatronika, elektrizitate eta fabrikazioko praktiketan. Ikusmenaren eta segurtasun-zirkuituaren integrazioa erakustaldiaren arabera zehazten da.
Irakatsi aplikazio integratu bat.
Zehaztu robota, tresnak, babesak eta PLCa dituen zelula, eta HMIa eta ikusmena, hala aurreikusten bada. Zelula osoaren proposamenak irakasleentzako hasierako prestakuntza jasotzen du.
Konponbide-maila konfiguragarriak dira, ez erosteko prest dauden pakete berdinak. Indarreko eskaintzak zehazten ditu ekipamenduak, prestakuntza, integrazioa, babesak, entrega eta onarpen-erantzukizunak. Beharrezko babesak ez dira inoiz aukerako osagarri didaktikoak.
EduCell eta MiniCell
Aztertu ReBotsen aplikazio-familia hauek. Ikasteko proposamenek zure proiektua zehazten laguntzen dute; ekipamenduak, interfazeak eta praktikak proiektu bakoitzean adosten dira, eta ez dira ikastaro akreditatu gisa aurkezten.
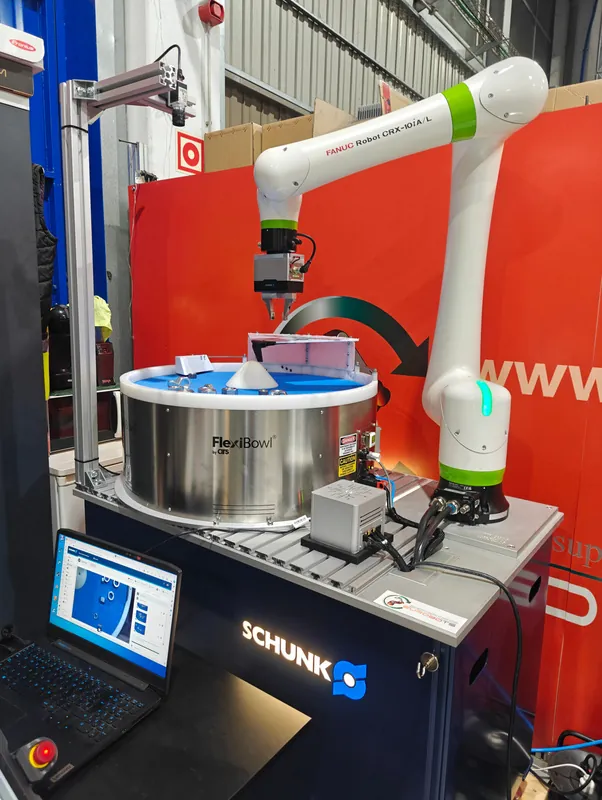
Proposamen didaktikoa: lotu heltzea, piezaren eustea eta koordenatu-sistemak manipulazio-zeregin errepikagarri batekin.
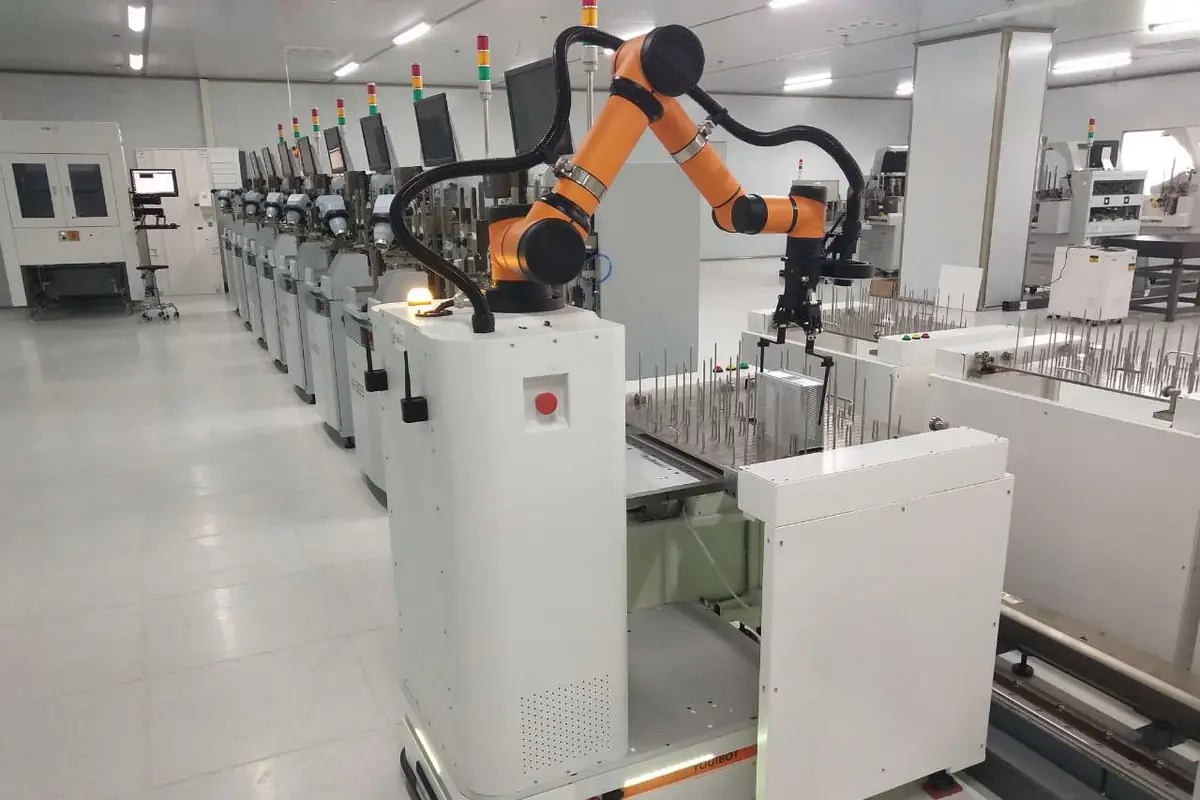
Proposamen didaktikoa: lotu piezen detekzioa, sekuentzia eta lekualdaketa; azaldu zer gertatzen den pieza bat falta denean.
Proposamen didaktikoa: modelatu karga eta deskarga makina-robot koordinazio-seinaleekin, funtzionamendu-egoerekin eta dokumentatutako leheneratze-prozedura batekin.
Proposamen didaktikoa: ikertu kalibrazioa, ezagutza eta ikuskapena, emaitza zalantzagarriak edo baztertuak barne.
Proposamen didaktikoa: hasi simulazioarekin eta ibilbideen plangintzarekin. Benetako soldadurak prozesuaren berariazko ebaluazioa, babesak eta langile gaituen gainbegiratzea eskatzen ditu.
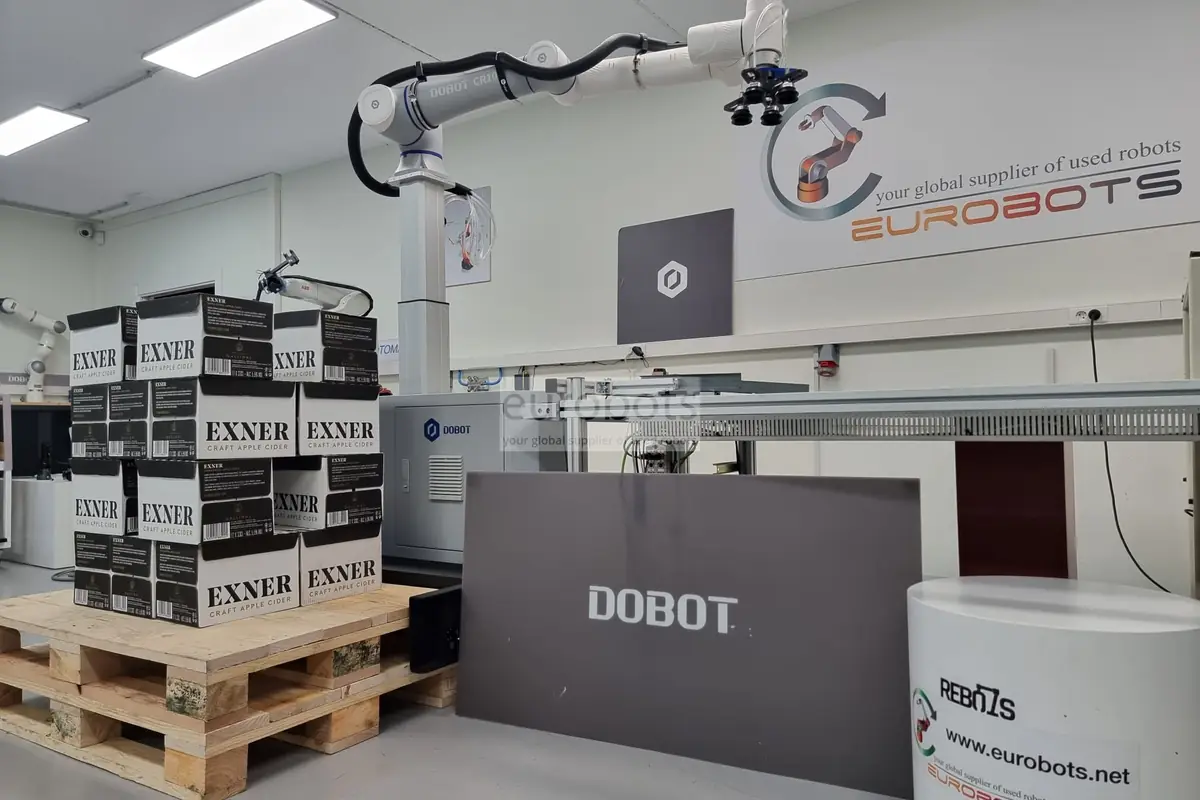
Proposamen didaktikoa: osatu geruza-eredu bat, erregistratu okupatutako posizioak eta azaldu zikloaren logika ekipamendua gainbegiratuta probatu aurretik.
Proposamen didaktikoa: zehaztu nabigazioko edo manipulazio mugikorreko esperimentu bat. Egiaztatu emandako plataforma, kontrolatzaileak eta ROS 2 interfazeak praktika aukeratu aurretik.
Landu elektrizitatea, elektronika, manipulazio robotikoa, segurtasuna eta tailerreko logika zeregin bisual eta ulergarrien bidez.
Sakondu PLC, HMI, ikusmen, diagnostiko, simulazio eta goi-mailako programazioan, proiektuak ahalbidetzen duenean adimen artifizialeko aplikazioak gehituz.
Oinarritu irakaskuntza dokumentazioan, modularitatean eta hasierako prestakuntzan. Aurreikusi prestatzeko denbora eta fasekako hazkundea, ekipamenduak lehen erakustalditik harago ere balio dezan.
Erabili plataforma bera praktiketarako, erakustaldietarako, ate irekietarako eta inguruko enpresekiko elkarrizketetarako, ez soilik erakusketako ekipamendu gisa.
Irakasteko pentsatutako industria-praktika
Prestakuntza-zelula on batek sistema osoa ulertzen laguntzen du. Definitu lan-pakete hauek estazioa planteatzean; ez dira martxan dagoen makina bat kableatzeko edo haren babesak saihesteko argibideak.
Robotaren kontrolagailua, PLCa, HMIa, sentsoreak eta eragingailuak: landu funtzionamendu-moduak, seinale-trukeak, ziklo-logika, diagnostikoa eta akatsen ondorengo berreskuratze dokumentatua.
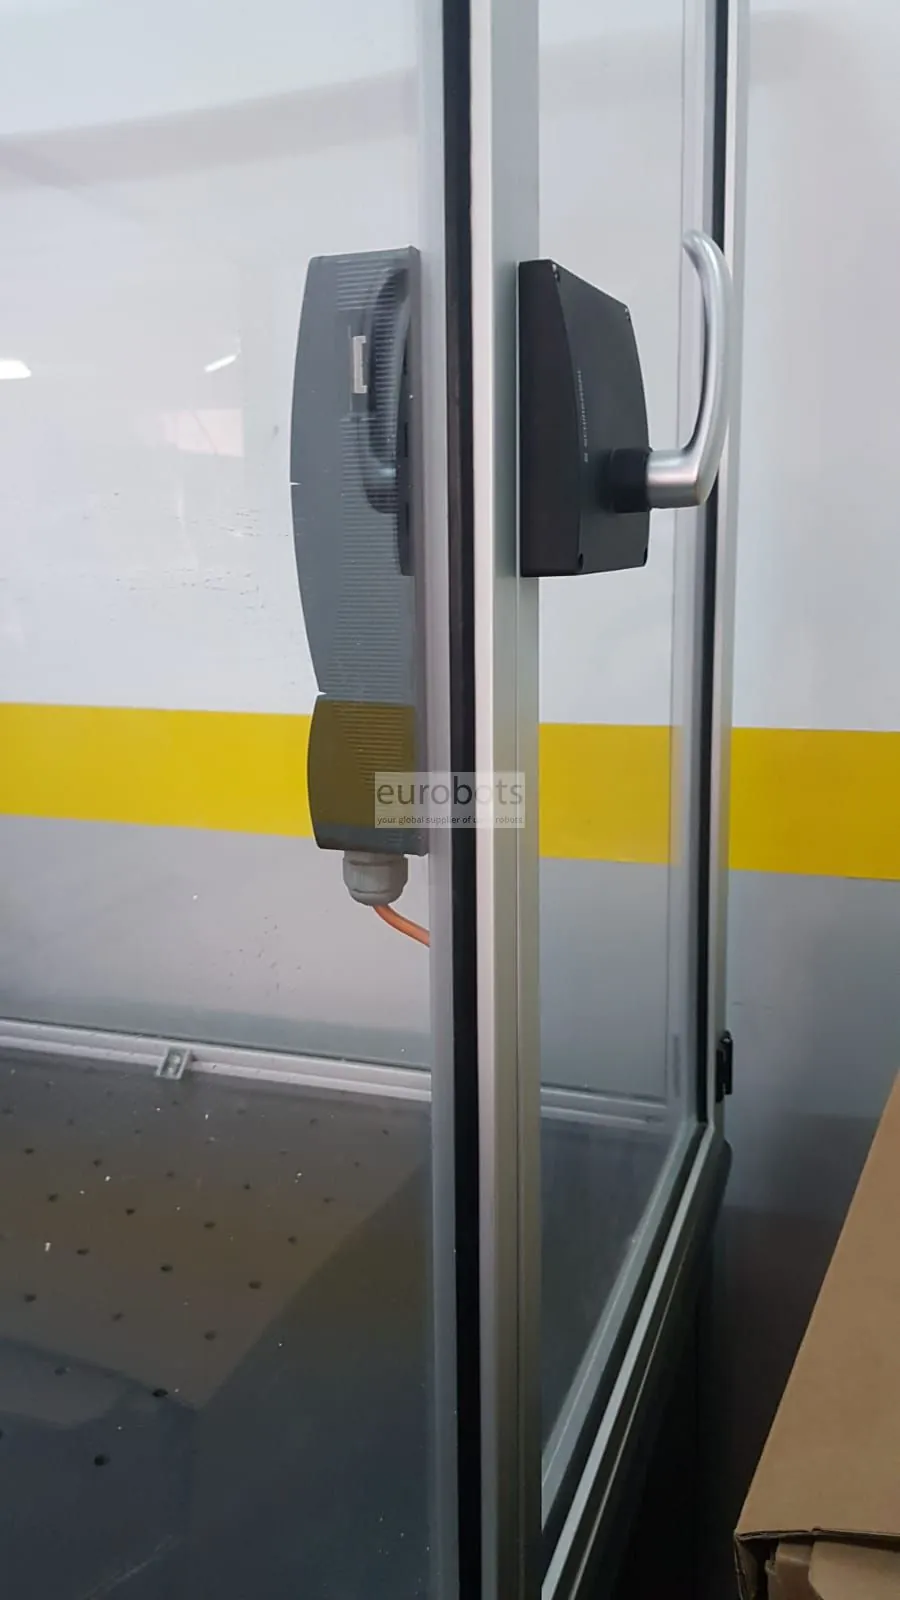
Definitu babesak, blokeatutako sarbideak, larrialdi-geldialdiak, geldialdi segurua, berrabiaraztea prebenitzea eta energien isolamendua arriskuen ebaluazioaren bidez. Pertsona gaituek zehaztu eta balioztatu behar dituzte segurtasun-maila egokiko detekzioa, logika eta irteerak; PLC arruntaren programak ez ditu ordezkatzen.
Adostu dokumentazio elektrikoa, S/I zerrendak, segurtasun-kopiak, erabilera-argibideak, gainbegiratutako ariketak, irakasleen prestakuntza, mantentzea eta onarpen-ebidentziak. Simulatu akatsak; inoiz ez baliogabetu babesak eskola bat prestatzeko.
Zehaztu beharreko gaiak dira, ez zirkuitu ziurtatu bat edo dena barne dagoen promesa. Proiektuak arduradun izendatuak behar ditu integraziorako, adostasunaren ebaluaziorako eta azken balioztapenerako.
Ikaskuntza-helburutik ekipamendura
Fabrikatzaileek dokumentatutako adibide hauek behar desberdinei erantzuten diete. Datuak erreferentzia teknikoak dira, ez zure aplikaziorako egokitasun-frogak. Baieztatu hornitutako bertsioa, osagarriak, laguntza eta eskuragarritasuna.
Ikasgelako lehen esperimentuak
4 ardatz · 250 g-ko karga erabilgarria · 340 mm-ko irismena
Irakasleak gidatutako mugimendu-, marrazketa- eta sailkapen-jardueretarako mahai gaineko besoa. DOBOTek DobotLab bidezko bloke-programazioa eta marrazteko, heltzeko, sentsoreetarako eta ikusmenerako aukerako osagarriak aipatzen ditu.
Aukeratu aurretik egiaztatu: Egiaztatu Magic Box, amaierako tresnak, sistema eragilearen bateragarritasuna eta hezkuntza-kitaren eduki zehatza. Ez da sei ardatzeko beso industrial bat.
Fabrikatzailearen informazioa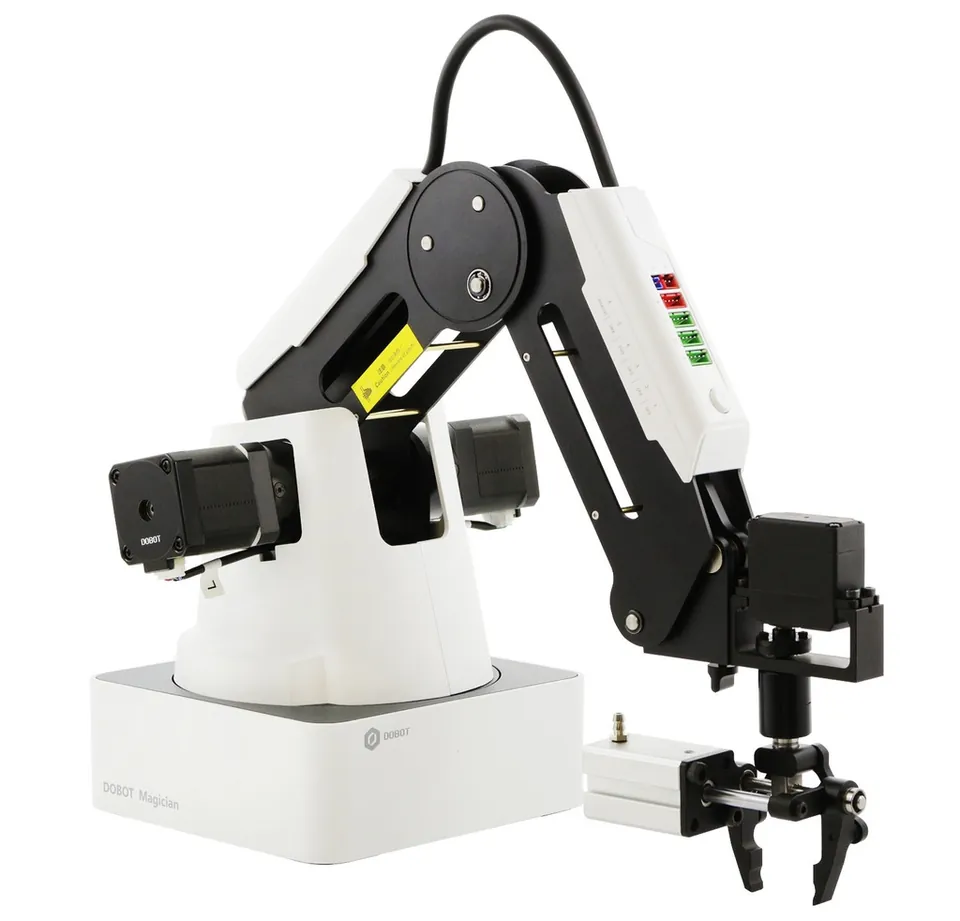
Mahai gaineko robotika eta sormen-proiektuak
4 ardatz · 500 g-ko karga erabilgarria · 320 mm-ko irismena
Marrazteko, heltzeko eta osagarriak konfiguratzeko aukerak dituen mahai gaineko irakaskuntza-besoa. Fabrikatzailearen dokumentazioak DobotLab eta DobotStudio bidezko ikaskuntza-inguruneak bereizten ditu.
Aukeratu aurretik egiaztatu: Egiaztatu batera robotaren belaunaldia, kitaren edukia eta softwarea. Zinta garraiatzailea edo ikusmena erabiltzeko ariketek osagarri bateragarri propioak behar dituzte; ez daude berez barne.
Fabrikatzailearen informazioa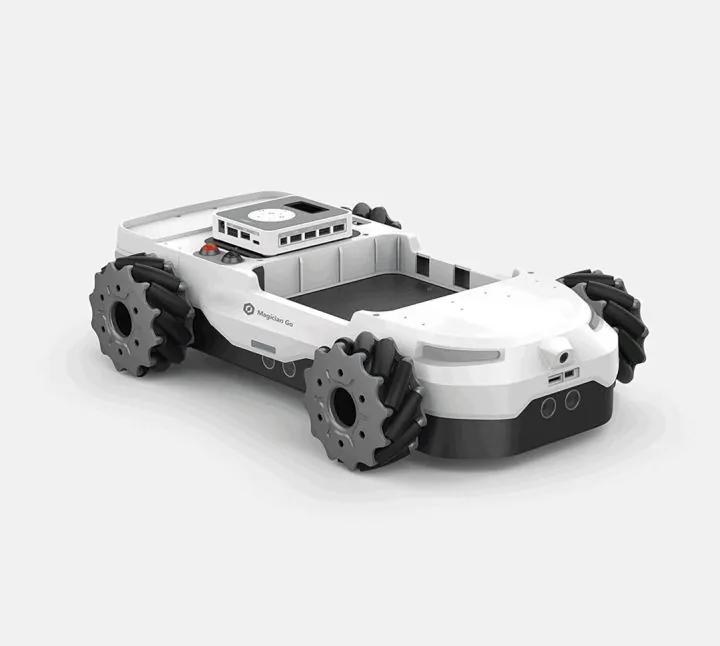
Ezagutu robotika mugikorra
Mecanum gurpildun plataforma mugikorra
DOBOTek GO Magician Lite-rekin konbina daitekeen plataforma mugikor gisa aurkezten du. Mugimenduaren norabidea, odometria eta besoaren eta oinarri mugikorraren koordenatu-sistemen arteko aldea lantzeko erabil daiteke.
Aukeratu aurretik egiaztatu: Egiaztatu Lite eta oinarriaren konbinazioa, kamera-paketea eta softwarearen bertsioa. Ez jo ontzat E6 bat, CR beso bat edo edozein karga eraman dezakeenik.
Fabrikatzailearen informazioa
Sei ardatzeko irakaskuntza eta ikerketa
6 ardatz · 750 g-ko karga erabilgarria · 450 mm-ko irismena
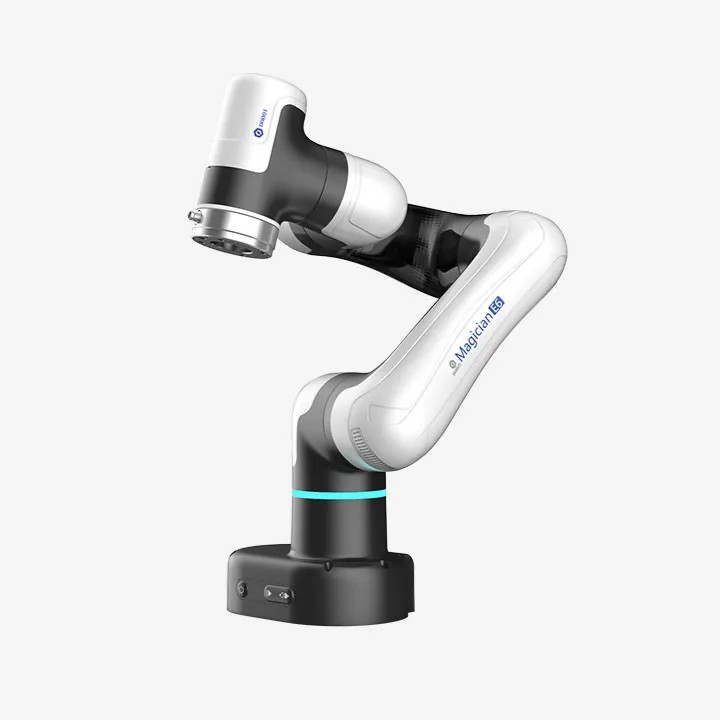
Orientazioa, koordenatu-sistemak eta automatizazioa lantzeko mahai gaineko hezkuntza-kobota. DOBOTek programazio grafikoa, eskuz gidatutako irakaskuntza eta DobotStudio Pro aipatzen ditu.
Aukeratu aurretik egiaztatu: Tresnek, kanpoko kontrolak eta pertzepzioak interfaze zehatzak eta berrikusitako zelula-diseinua behar dituzte. Egiaztatu kontrolagailuaren eta softwarearen bertsioak, Lite-ren argibideak zuzenean erabili beharrean.
Fabrikatzailearen informazioa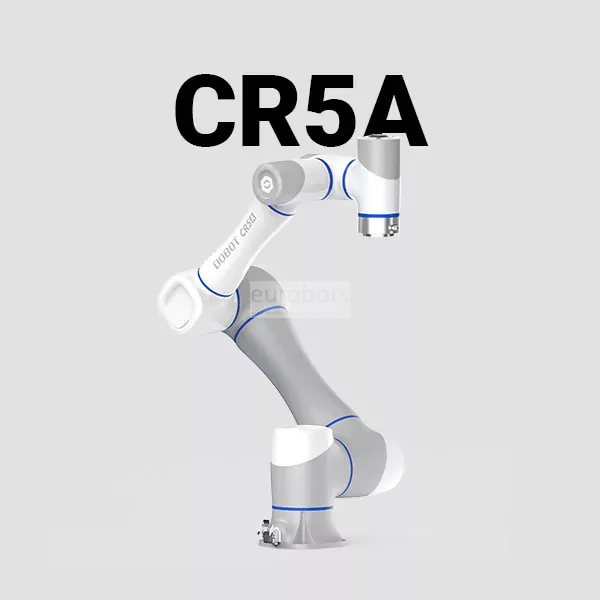
Zelula aurreratu bat planifikatzeko aukera
6 ardatzeko CRA familia · 5 kg-ko karga erabilgarria · 900 mm-ko irismena
Fabrikatzaileak dokumentatutako kobot industriala, lanbide-prestakuntzak edo ikerketak zelula handiagoa behar duenean aztertzeko. CRAren dokumentazioak DobotStudio Pro bidezko bloke- eta Lua-programazioa azaltzen ditu.
Aukeratu aurretik egiaztatu: Ez da ikastetxeetarako kit estandarra, ezta stock baieztatuko eskaintza ere. Zehaztu finkapena, tresnak, kontrolagailuaren aukerak eta babesak proiektu-taldearekin; egokitasuna eta eskuragarritasuna baieztatu behar dira.
Fabrikatzailearen informazioaIturriak 2026ko urriaren 13an berrikusi dira. Produktu-fitxak hizkuntza desberdinetan egon daitezke. Irismena eta karga erabilgarria muga desberdinak dira; tresnak eta piezak robotaren benetako zehaztapenen arabera ebaluatu behar dira.
Ikusi prozesua mugimenduan
Kanal horietako bideoek ekipamenduak eta prozesuak erakusten dituzte. Ez dituzte emandako jarraibideak, plan didaktikoa edo segurtasun-ebaluazioa ordezkatzen.
Bideoak ez dira kargatzen zuk aukeratu arte. Kargatzean YouTubera konektatzen da, eta hark gailuaren informazioa trata dezake. Bideoa YouTuben ere ireki dezakezu. Audioa eta azpitituluak kanalaren araberakoak dira.
Kanala: Top 3D Shop Inc.
Behatu mahaigaineko beso baten mugimenduak eta tresna-aldaketak. Alderatu erakustaldia irakatsi nahi duzun jarduerarekin eta benetako kitarekin.
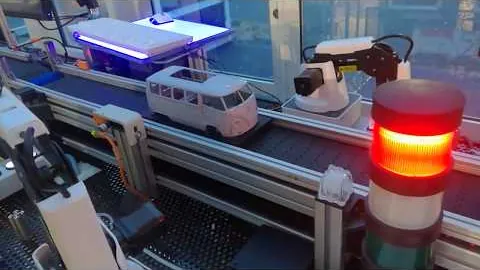
Kanala: Dobot Robotics
Jarraitu Magician robotak eta Siemens PLCa dituen muntaketa-lerro didaktikoa. Erreparatu estazioei eta seinaleen koordinazioari, ez besoei soilik.
Kanala: rebots
Ikusi ReBotsen paletizatze-erakustaldia. Erakutsitako antolamendua eta babesak adibide horretakoak dira, ez proposatutako zelula guztietakoak.
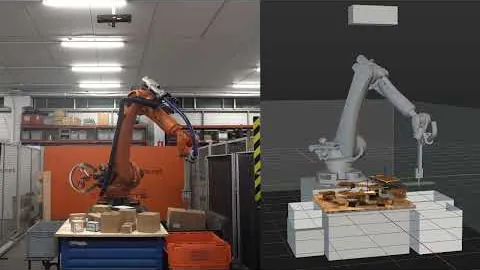
Kanala: Eurobots
Ikusi Eurobotsen ontzi batetik piezak ateratzeko adibide industriala. Galdetu nola kokatzen, heltzen eta lekualdatzen den pieza bakoitza.
Ikaskuntza-ingurune osoa
Hasi irakaskuntza-zereginetik eta definitu multzo osoa. Plangintza-zerrenda kontzeptuala da, ez eskema elektriko bat edo onartutako segurtasun-arkitektura.
Manipulagailua, amaierako tresna, finkapena, karga erabilgarria eta egin daitekeen zeregina; ez soilik gehieneko irismena.
Piezen eustea eta aurkezpena, sentsoreak eta aukerako ikusmena, pieza bat falta denean erantzun zehatz batekin.
Kontrolagailua, aukerako PLCa, egiaztatutako S/I edo sare-interfazeak, ordenagailuak, softwarea eta programa errepikagarriak.
Ebaluatutako arriskuak, babes egokiak, energien isolamendua, gainbegiratzea, prozedurak eta lanpostu irisgarriak.
«Kolaboratibo» edo «hezkuntzako» izendapenak ez du arriskuen ebaluazioa ezabatzen. Segurtasun-funtzioak, larrialdi-geldialdiak eta berrabiaraztearen portaera benetako instalaziorako zehaztu eta balioztatu behar dituzte arduradun gaituek.
Erosi aurretik
Ikaskuntza- eta erabilera-irismen argiak robotaren hasierako prezioa eta benetan erabilgarri eta mantengarri den irakaskuntza-postuaren kostua bereizten laguntzen du.
Zer egiten dakite dagoeneko ikasleek, eta zer erakutsi behar dute ikastaroaren amaieran?
Zenbat ikaslek partekatuko dute postu bakoitza, eta zer gainbegiratze, espazio eta irisgarritasun-baldintza izango dituzte?
Zer robot, amaierako tresna, euste-tresneria, sentsore eta segurtasun-osagai daude benetan barne?
Ikastetxeko ordenagailuek behar diren softwarea, kontuak, baimenak eta konexiorik gabeko lana onartzen al dituzte?
Benetan behar al dira Python, PLC protokoloak, APIak edo ROS, eta egiaztatuta al daude hornituko diren kontrolagailurako eta bertsioetarako?
Zer denbora eta aurrekontu bideratuko dira irakasleen prestakuntzara, prestaketara, kontsumigarrietara, lizentzietara, mantentzera eta ordezko piezetara?
Nor arduratuko da arriskuen ebaluazioaz, instalazioaz, babesez, martxan jartzeaz, onarpenaz eta ondorengo laguntzaz?
Alex Ye Xu naiz. AYXWORKS-en robotika ikasteko ideia praktikoak partekatzen ditut. Ekipamendu eta proiektu teknikoetan Eurobots eta ReBots-ekin lan egiten dut, ikaskuntza-helburua, robota, tresnak eta integrazio-irismena lotzeko.
Eurobotsek robotika industriala, birgaitzea eta laguntza teknikoa eskaintzen ditu; ReBotsek esperientzia hori I+G+b-rekin, STEAM hezkuntzarekin eta erakusgailu didaktiko modularrekin lotzen du.
Azaldu ikasleek zer egiten dakitela erakustea nahi duzun. Galdetu ekipamendu-hautaketaz, erakustaldi batez, fasekako laborategi-planaz, irakasleen prestaketaz eta laguntzaz. Proposamena adostu aurretik, zer zerbitzu eman daitezkeen eta instalazioaz, babesez eta onarpenaz nor arduratuko den zehaztuko dugu.
Ezagutu ekipamenduak ReBots-ekinEgitea merezi duten galderak
Erantzuna jardueraren, erabiltzaileen eta ekipamenduaren benetako konfigurazioaren araberakoa da.
Ez dago robot eta jarduera guztietarako balio duen adin-muga unibertsalik. Kontuan hartu ikasleen gaitasuna, zeregina, fabrikatzailearen argibideak, gainbegiratzea eta arriskuen ebaluazioa. Papereko eta nabigatzaileko ariketek sekuentziak irakats ditzakete ekipamendu motorizatua erabiltzea egokia izan baino lehen.
Ez. Besoak amaierako tresna, euste-tresneria, sentsoreak, kontrol-interfazeak, softwarea, finkapena eta babesak ere behar izan ditzake. Eskatu ekipamendua, ingeniaritza, prestakuntza eta onarpena bereizten dituen irismen xehatua.
Ikaskuntza-helburu baliagarria da, baina softwarearen laguntza modeloaren araberakoa da. DOBOTek bloke- eta Python-jarduerak dokumentatzen ditu DobotLab ekosistemaren zati batean; E6k eta CRAk bestelako kontrolagailu- eta software-inguruneak erabiltzen dituzte. Egiaztatu robota, sistema eragilea, interfazea eta adibide bateragarriak ikastaroa aukeratu aurretik.
Bai, lehenik S/I seinaleen truke kontzeptual bat modelatuz eta ondoren egiaztatutako prestakuntza-postua erabiliz. Protokoloak eta aukerak kontrolagailuaren eta softwarearen araberakoak dira. S/I arruntak, Modbus edo sare-konexio bat ez dira segurtasun-kontrolaren funtzio baten baliokide.
Ez. Arriskuak azken zereginaren, tresnaren, piezaren, inguruko ekipamenduen eta erabiltzaileen araberakoak dira. Dagokion gainbegiratzea, babesak eta balioztatutako prozedurak behar dira; produktu-etiketa batek edo nabigatzaileko simulazio batek ez dute benetako ikasgela-instalazio bat onartzen.
Egiaztatu modeloa, kontrolagailuaren belaunaldia, firmwarea, driverraren bertsioa eta sistema eragilea. Ikerketa-plataforma aukeratu aurretik, eskatu interfaze-proba txiki eta errepikagarri bat. Ez jo ontzat DOBOT familia bateko driverrak beste baterako balio duenik.
Adierazi ikaskuntza-helburuak, maila, taldearen tamaina, dauden ekipamenduak eta espazioa, behar diren softwarea eta interfazeak, aurrekontu-tartea eta epeak. Ez bidali ikasleen datu pertsonalik. Hurrengo urratsa irismen zehatzeko elkarrizketa teknikoa da, ez erosketa-gomendio automatikoa.
Jakin-minetik ikaskuntza-ingurunera
Ekipamendu edo laborategi bati buruz galdetzeko, adierazi ikaskuntza-helburua, taldearen tamaina, dagoen materiala, espazioa, aurrekontu-tartea eta epeak. Lehen elkarrizketak irismen egokia zehazten du, ez robot handiena. Ez bidali ikasleen datu pertsonalik.