本页内容
要点:相机找到了工件,并不等于已经告诉机器人该把工具放到哪里。视觉引导抓取的难点,是把图像坐标换算成机器人自身坐标系中的工具位姿,并且误差范围已知,同时还要确定超出这个范围时工作站该怎么做。
检测到不等于抓得住
视觉系统可能认出了一个工件,却无法足够准确地知道它的姿态,因而无法抓取。机器人需要一个用定义明确的坐标系表示的目标位姿。它还需要一个工具能够执行的接近方向,以及一条不会与料箱、夹具和相邻工件碰撞的路径。因此,分类准确率很难说明抓取是否成功。
从像素到工具的坐标系链
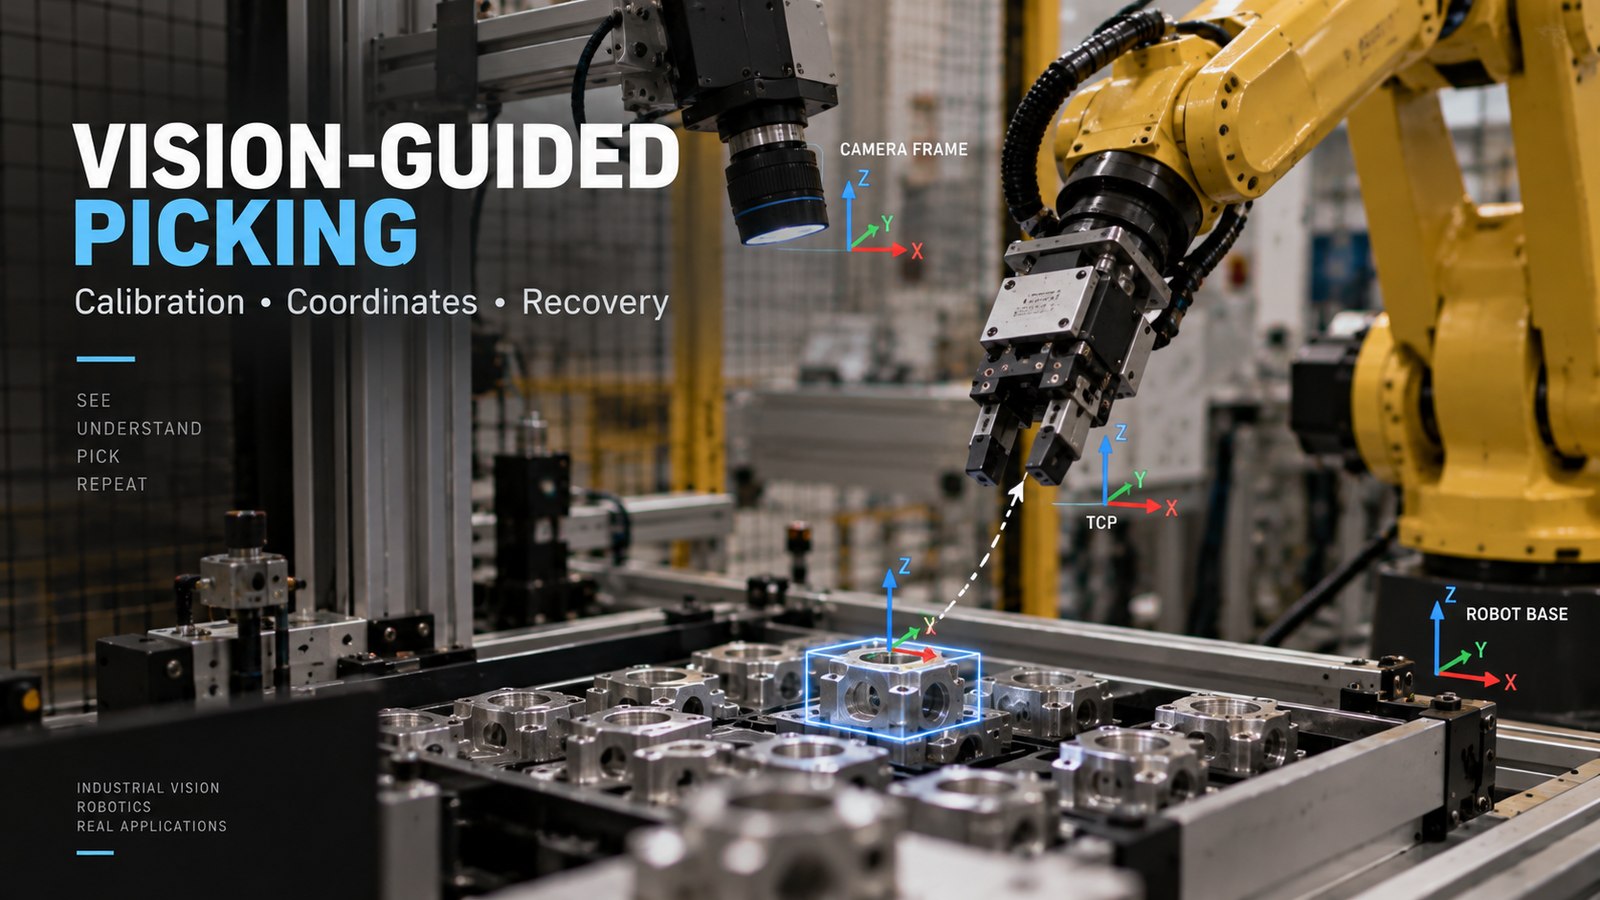
抓取目标要经过图像、相机、机器人基座和工具中心点(TCP)等多个坐标系。内参标定描述焦距、主点和镜头畸变。安装方式决定外参关系:眼在手上(eye-in-hand)时,标定固定的相机到法兰或工具的变换,再通过变化的机器人位姿连接到基座;眼在手外(eye-to-hand)的固定相机则需要相机到基座的关系。工具/TCP 标定是链条中的另一环。OpenCV 说明了两种布置;应写清坐标系名称和变换方向,而不是使用含糊的“相机到机器人偏移”。
每个环节的误差都会累积到夹爪上。TCP 稍有偏差,就会产生随工具姿态变化的位置误差,而这很容易被误认为是视觉的问题。请把每个接口上的单位和坐标轴约定写下来。以米为单位的位姿发给了按毫米接收的控制器,或者旋转角的顺序不同,得到的目标格式正确,却是错的。
哪些情况会让标定失效
重新对焦或更换镜头可能改变内参。移动相机支架会改变外参关系;更换夹爪或重新示教 TCP 可能改变工具变换。应检查受影响的环节,用已知基准验证,并重新标定发生变化的部分。仅改变 TCP 本身,并不要求重新标定相机内参。恢复生产之前,应检查有代表性的位置和姿态。
让不确定性看得见
反光表面、遮挡、照明不良和对称工件,都可能各自产生多个看似合理的位姿。视觉系统应当为每个位姿给出一个质量指标,工作站也需要针对低值制定规则:跳过该工件、重新采集图像、改变工件的呈现方式,或者呼叫操作员。不确定的检测结果绝不能作为运动目标传下去。请利用夹爪的反馈(例如真空度)来确认工件确实已被抓起。
用完整循环来验证
只有当工件以要求的姿态到达目的位置时,才把这个循环算作成功。请分别记录重试、放弃抓取的决定、掉落的工件以及它们耗费的时间,因为靠重试才成功的工作站仍然可能达不到节拍。请在两家供应商的手册中确认视觉系统与机器人控制器之间的接口;相机品牌相同并不保证软件兼容。
确定预算或范围之前的检查清单
- 相机的内参标定,并配有刚性支架和已锁紧的镜头。
- 每一个坐标变换都有文档,写明坐标系名称、单位和坐标轴约定。
- 经过验证的 TCP,以及检查过可达性和碰撞的抓取接近方式。
- 关于质量阈值、重试和放弃抓取的书面规则。
- 一份触发重新标定的事件清单,以及一套快速验证流程。
- 用真实工件在完整循环中统计的成功、重试和失败次数。
本指南不能确定的内容
本指南是一份规划辅助材料。它不报告测试结果,不说明任何相机或机器人的精度,也不评估合规性。ISO 10218-2:2025 规定了工业机器人应用和机器人工作单元的安全要求;增加视觉并不能取代您的工作站的风险评估,而且视觉结果不是安全功能,除非它是按安全功能设计并验证的。您能够达到的抓取精度,必须由具备相应资质的各方用您的工件和您的设备来测量。
资料来源与进一步核实
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(2025-02 发布;标准目录页面,全文需付费获取;访问日期 2026-10-11)。
- OpenCV — Camera Calibration and 3D Reconstruction(calib3d 模块,4.x 文档)(未注明日期的 API 参考;该网站拦截了自动访问,因此于 2026-10-12 对照 OpenCV 源代码仓库中该模块的头文件核对了内容)。
下一步建议
请带上有代表性的工件或它们在实际呈现状态下的图像、相机和夹爪的数据表、要求的放置公差以及节拍目标,前往机器人与自动化页面。AYXWORKS 作品集展示了这些指南背后的工程方法。后续的任何项目都通过 Eurobots/ReBots 确定范围并交付,而且从可行性和责任边界开始,而不是预设一个交钥匙安装项目。
图片来源: ayxworks — Original / rights held.


