Auf dieser Seite
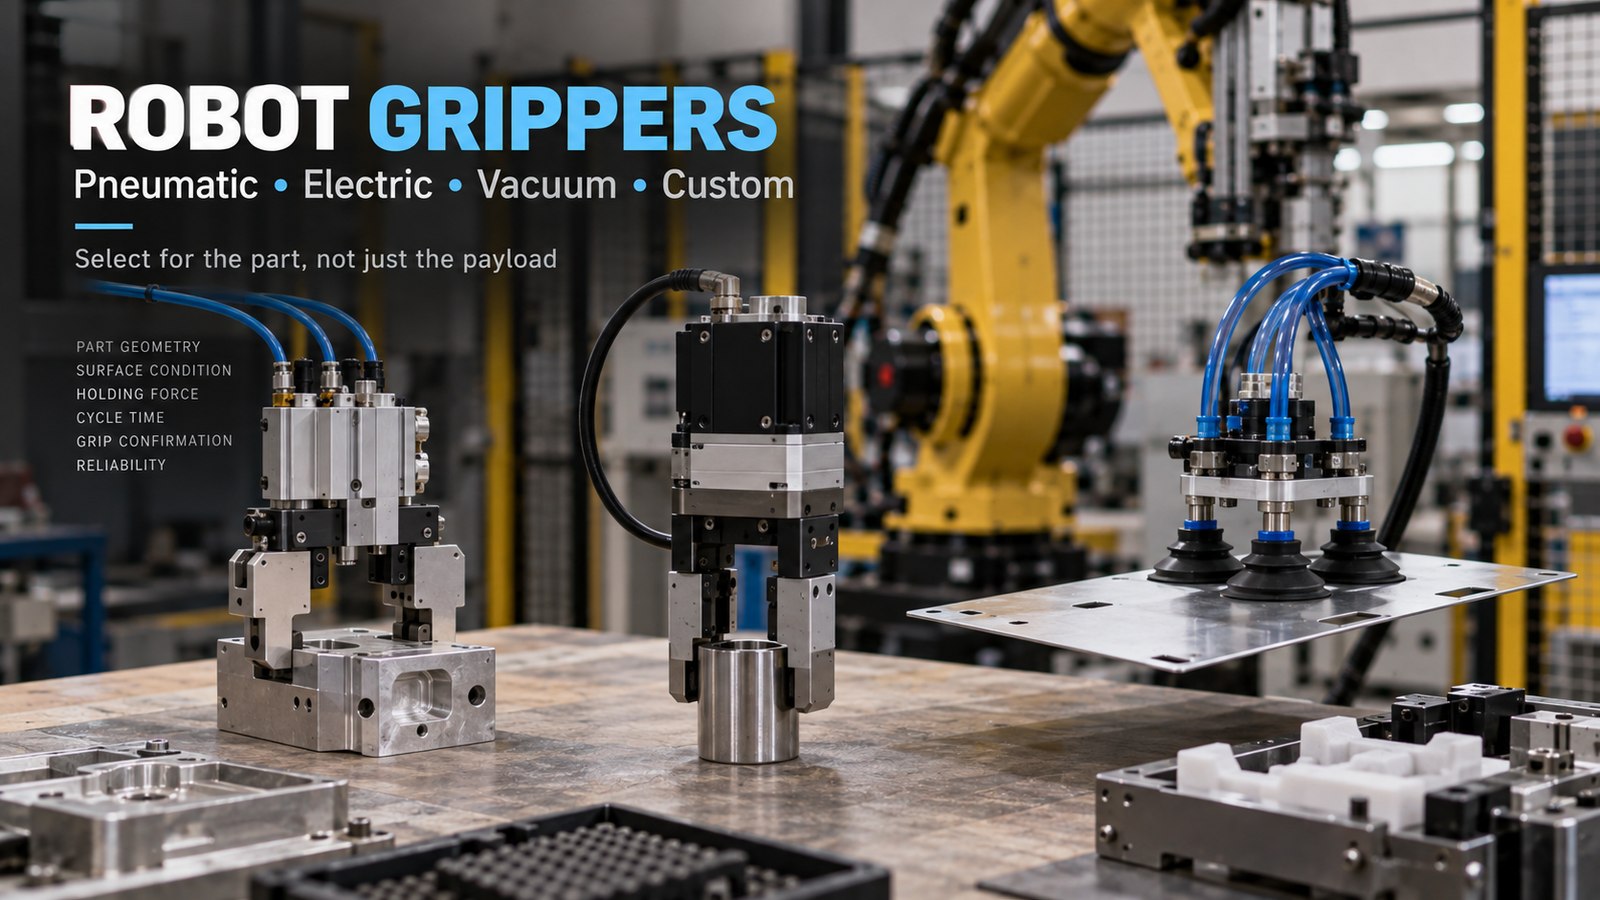
Kurz gesagt: Für die Wahl des passenden Endeffektors sind Kontaktgeometrie, Oberflächenzustand, Prozesskräfte und die Signale zur Greifbestätigung entscheidend — nicht die Traglast allein.
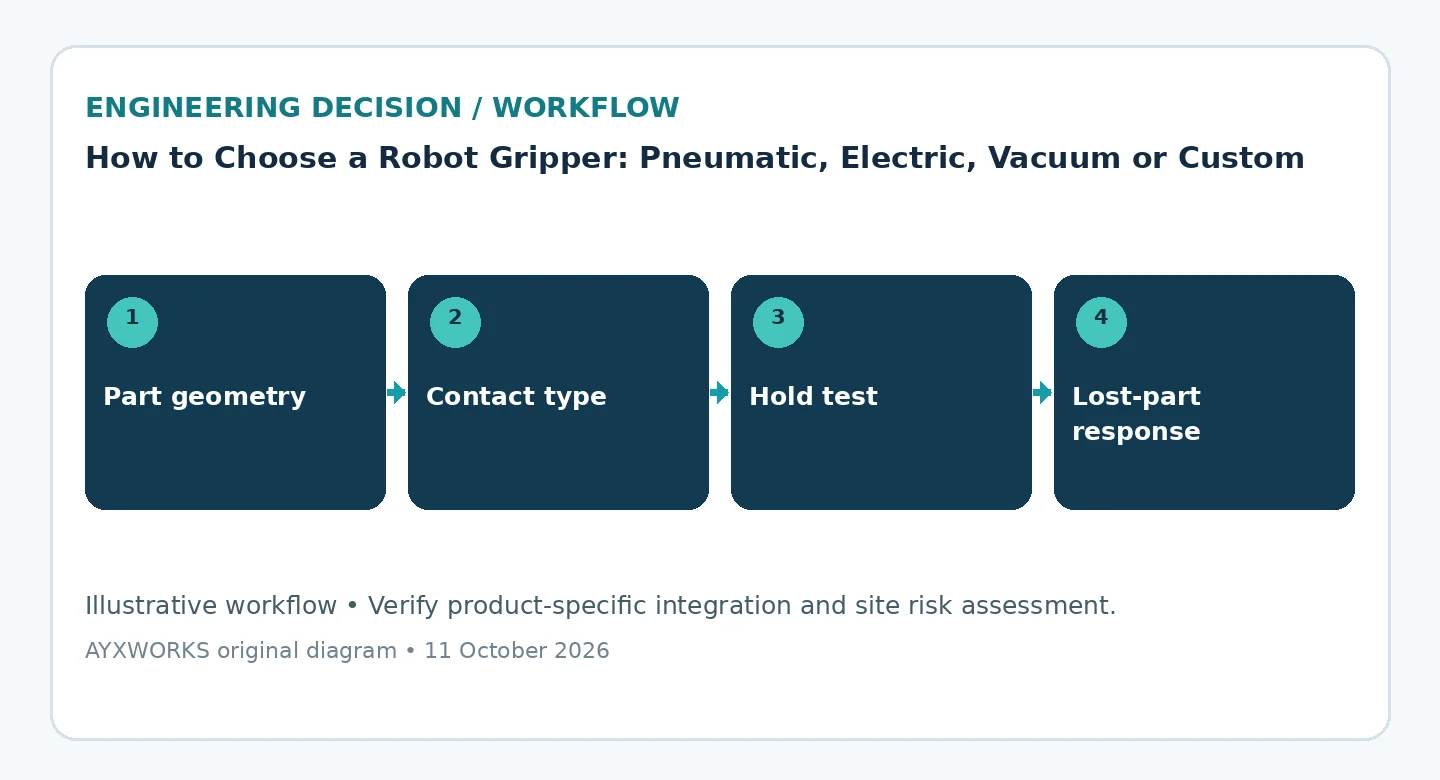
Der Greifer ist das einzige Bauteil des Roboters, das das Produkt berührt. Trotzdem wird er häufig zuletzt spezifiziert. Seine Auslegung muss zu einem bestimmten Teil, dessen Oberfläche und dem geplanten Ablauf passen, einschließlich fehlgeschlagener Greifversuche. Dieser Leitfaden erklärt, welche Belastungen die Haltekraft abdecken muss, wo die verschiedenen Greifprinzipien sinnvoll sind und was vor der Freigabe des Entwurfs zu testen ist.
Haltekraft und Traglast auseinanderhalten
Die Traglast beschreibt, was das Roboterhandgelenk tragen kann. Die Haltekraft entscheidet, ob das Teil an der Greifstelle bleibt. Der Griff muss Schwerkraft, Beschleunigung und Abbremsen des Roboters, einen Not-Halt und mögliche Prozesskräfte mit einer berechneten Reserve aufnehmen. Wenn Backen seitlich klemmen oder Sauggreifer an einer senkrechten Fläche halten, trägt Reibung die Last. Sie verändert sich mit Öl, Feuchtigkeit und Oberflächenbeschaffenheit. Schmalz weist in seinen Auslegungshinweisen für Sauggreifer darauf hin, dass es keinen allgemein gültigen Reibwert gibt und dieser durch Versuche ermittelt werden muss. Die Berechnung soll den ungünstigsten Lastfall zugrunde legen; für poröse, raue oder ölige Werkstücke sind höhere Sicherheitsfaktoren erforderlich als für glatte, dichte Oberflächen.
Die vier Ansätze nach ihren Eigenschaften vergleichen
Pneumatische Greifer sind mechanisch einfach und schnell. Sie passen zu Betrieben mit vorhandener Druckluftversorgung; ihre Greifkraft hängt vom Versorgungsdruck ab, und die Backen bewegen sich typischerweise zwischen zwei Endstellungen. Elektrische Greifer erlauben meist, Kraft, Position und Geschwindigkeit im Programm einzustellen und die Backenposition zurückzumelden. Vakuum eignet sich für Teile mit einer ausreichend großen, abdichtbaren Fläche und ist bei porösen, öligen oder stark gewölbten Oberflächen schwieriger einzusetzen. Für heiße, empfindliche oder stark variierende Teile ist eine Sonderkonstruktion mitunter die einzige Lösung. Jeder Ansatz bringt eigene Wartungsaufgaben mit: Luftaufbereitung und Leckagen, verschlissene Backen und Sauger sowie Kabel und Schläuche, die sich in jedem Zyklus bewegen.
Den Fehlgriff mit einplanen
Die Zelle muss erkennen, ob der Greifer leer geschlossen hat, das Teil schief sitzt oder während des Transports verloren geht. Dafür braucht sie Sensorik, etwa eine Backenpositionsmessung, einen Vakuumschalter oder einen Werkstücksensor, sowie eine klare Folgereaktion. Ein blinder zweiter Versuch kann aus einem Fehlgriff einen Bauteilschaden oder eine Kollision machen. Legen Sie auch fest, wie sich der Greifer bei Druckluft- oder Stromausfall verhält. Ein zum falschen Zeitpunkt freigegebenes Teil ist eine Gefährdung und gehört deshalb in die Risikobeurteilung der Zelle. Um ein heruntergefallenes oder verklemmtes Teil zu entfernen, muss häufig jemand die Zelle betreten. OSHA weist darauf hin, dass Studien viele Roboterunfälle mit nicht routinemäßigen Betriebszuständen wie Programmierung, Wartung, Prüfung, Einrichtung oder Justage in Verbindung bringen.
Die ungünstigen Fälle testen, nicht nur das Nennteil
Prüfen Sie die Toleranzgrenzen des Teils, verschlissene und verschmutzte Oberflächen, unerwartete Orientierungen, die Greifertemperatur bei Produktionstakt und die Ablage in der Zielvorrichtung. Legen Sie vor dem Versuch zulässiges Verrutschen, Oberflächenmarkierungen, Wiederholgenauigkeit und Verschleiß fest. Dann lautet das Ergebnis bestanden oder nicht bestanden, statt lediglich einen Eindruck zu vermitteln. Greiferauswahl ist eine kleine mechanische Entwicklungsaufgabe, keine Abkürzung durch den Katalog.
Checkliste vor Budget- oder Auftragsfreigabe
- Geometrie, Masse, Oberflächenbeschaffenheit und ungünstigste Verschmutzung für jede Teilevariante erfassen.
- Haltekraft unter Berücksichtigung von Beschleunigung, Not-Halt und Prozesskräften berechnen.
- Greifprinzip, Druckluft- oder Stromversorgung und Steuerungsschnittstelle festlegen.
- Werkstückanwesenheit, Teileverlust und Schieflage erkennen; Wiederholversuche und Fehlerreaktionen definieren.
- Das Verhalten bei Druckluft- oder Stromausfall in der Risikobeurteilung berücksichtigen.
- Schlauch- und Kabelführung, Umrüstung, Ersatzteile und Reinigung planen.
Was dieser Leitfaden nicht nachweist
Dieser Leitfaden ist eine Planungshilfe, kein Prüfbericht, keine Produktzertifizierung und keine Leistungsgarantie. Die nachfolgende Herstellerseite zeigt beispielhaft, wie ein Anbieter seine Auslegungsregeln veröffentlicht. Faktoren und Grenzwerte anderer Produkte müssen deren eigener Dokumentation entnommen werden. Der Greifer gehört zur Roboteranwendung; seine Gefährdungen müssen deshalb von der Risikobeurteilung der gesamten Zelle erfasst und am tatsächlichen System durch qualifizierte Personen überprüft werden. ISO 10218-2 ist kostenpflichtig und wird hier nicht abschnittsweise wiedergegeben.
Quellen und weitere Prüfung
- Schmalz — Theoretische Haltekraft eines Sauggreifers, Vakuum-Wissen (ohne Datum; abgerufen am 2026-10-12).
- OSHA — Robotik: Übersicht zu Sicherheit und Gesundheitsschutz (ohne Datum; abgerufen am 2026-10-12).
- ISO — ISO 10218-2:2025, Robotik — Sicherheitsanforderungen — Teil 2: Industrieroboteranwendungen und Roboterzellen (2025-02; abgerufen am 2026-10-11).
Der nächste sinnvolle Schritt
Für die Auswahl eines Greifers sollten Musterteile im ungünstigsten Zustand — ölig, heiß oder an den Toleranzgrenzen — ebenso vorliegen wie Greif- und Ablagepositionen, Zieltaktzeit und verfügbare Druckluft- und Stromversorgung. Als Einstieg dient die Seite Robotik und Automation mit Lösungsfinder. Daraus entstehende Projekte werden über Eurobots/ReBots abgegrenzt und umgesetzt. Sie beginnen mit Machbarkeit und klaren Verantwortungsgrenzen, nicht mit einer vorausgesetzten schlüsselfertigen Installation. Den technischen Hintergrund dieser Leitfäden finden Sie im AYXWORKS-Portfolio.
Bildnachweis: ayxworks — eigene Darstellung, Rechte beim Herausgeber.