En esta página
En breve: El efector final adecuado se elige por la geometría de contacto, el estado de la superficie, las fuerzas del proceso y las señales que confirman el agarre, no solo por la carga útil.
La pinza es la única parte del robot que toca el producto, y a menudo es lo último que se especifica. Hay que diseñarla para una pieza, una superficie y un ciclo concretos, incluidos los momentos en que una recogida sale mal. Esta guía explica qué tiene que cubrir la fuerza de sujeción, dónde encaja cada principio de agarre y qué conviene ensayar antes de cerrar el diseño.
Separe la fuerza de sujeción de la carga útil
La carga útil indica lo que puede transportar la muñeca del robot. La fuerza de sujeción indica si la pieza se queda donde se agarró. El agarre tiene que resistir la gravedad, la aceleración y el frenado del robot, una parada de emergencia y cualquier fuerza del proceso, con un margen calculado. Cuando unas mordazas sujetan la pieza por los lados, o unas ventosas la llevan por una cara vertical, es la fricción la que sostiene la carga, y la fricción cambia con el aceite, la humedad y el acabado superficial. Las notas de diseño que Schmalz publica para sus ventosas afirman que no puede darse un coeficiente de fricción de validez general y que hay que determinarlo mediante ensayos, basan el cálculo en el caso de carga más desfavorable y exigen un factor de seguridad mayor para piezas porosas, rugosas o aceitadas que para piezas lisas y densas.
Compare las cuatro opciones por sus méritos
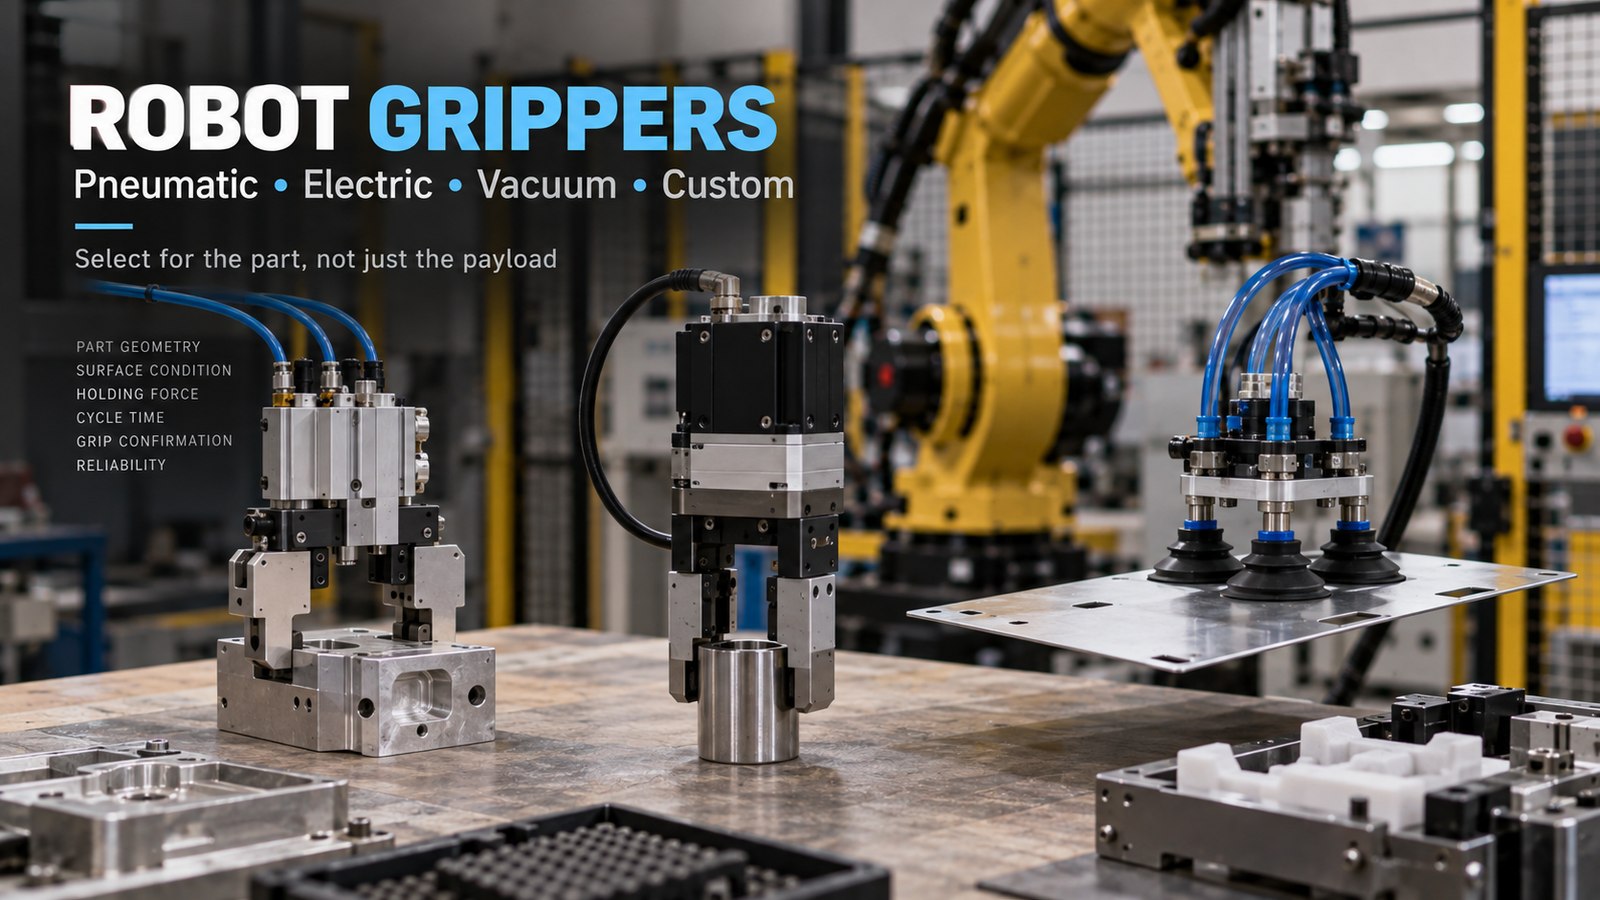
Las pinzas neumáticas son mecánicamente sencillas y rápidas, y encajan en plantas que ya disponen de aire comprimido; la fuerza de agarre depende de la presión de alimentación y las mordazas suelen moverse entre dos posiciones finales. Las pinzas eléctricas permiten normalmente fijar por programa la fuerza, la posición y la velocidad, y pueden informar de dónde están las mordazas. El vacío es adecuado para piezas con una superficie amplia que pueda sellarse y es más difícil de aplicar en superficies porosas, aceitosas o muy curvadas. Una herramienta a medida es a veces la única respuesta para piezas calientes, frágiles o muy variables. Cada opción trae su propio mantenimiento: preparación del aire y fugas, mordazas y ventosas desgastadas, y cables y mangueras que se flexionan en cada ciclo.
Diseñe pensando en la recogida fallida
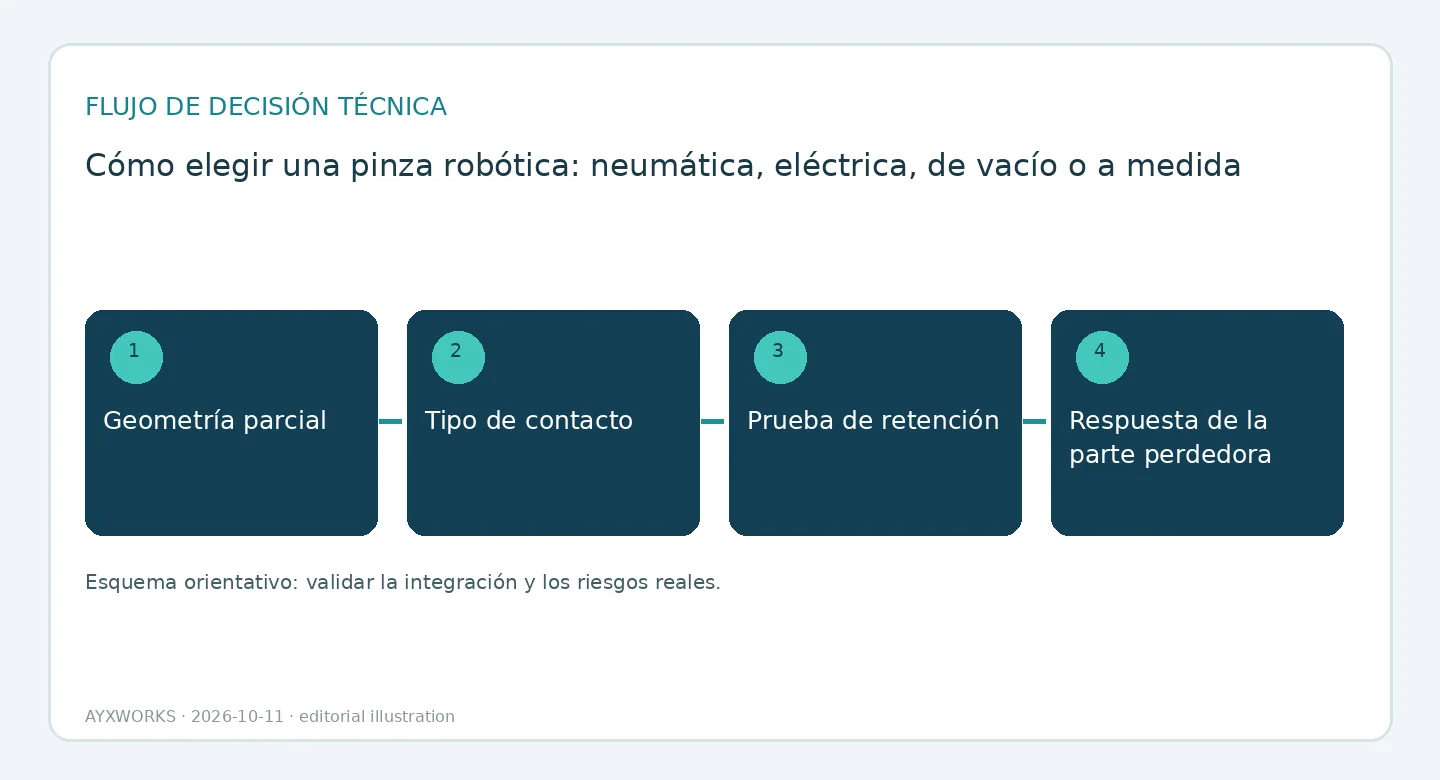
La célula tiene que saber si las mordazas se cerraron en vacío, si la pieza está torcida y si siguió sujeta durante el desplazamiento. Eso exige detección, por ejemplo la posición de las mordazas, un vacuostato o un sensor de presencia de pieza, y una regla definida para lo que ocurre después: un segundo intento a ciegas puede convertir una recogida fallida en una pieza dañada o en una colisión. Decida también qué hace la pinza cuando se pierde el aire o la alimentación eléctrica. Una pieza soltada en el momento equivocado es un peligro, así que ese comportamiento corresponde a la evaluación de riesgos de la célula. Retirar una pieza caída o atascada suele implicar que alguien entre en la célula, y la OSHA señala que hay estudios que indican que muchos accidentes con robots ocurren en condiciones de funcionamiento no rutinarias, como la programación, el mantenimiento, las pruebas, la preparación o el ajuste.
Haga prototipos de los peores casos, no solo de la pieza nominal
Ensaye los extremos de la tolerancia de la pieza, las superficies desgastadas y contaminadas, las orientaciones inesperadas, la temperatura que alcanza la pinza a cadencia de producción y la suelta en el utillaje de destino. Deje por escrito, antes del ensayo, qué es aceptable en cuanto a deslizamiento, marcas, repetibilidad y desgaste, para que el resultado sea un apto o un no apto, no una impresión. Seleccionar una pinza es un pequeño proyecto de diseño mecánico, no un atajo de catálogo.
Lista de comprobación antes de comprometer presupuesto o alcance del proyecto
- Geometría, masa, acabado superficial y contaminación de la pieza en la peor condición, para cada variante.
- Cálculo de la fuerza de sujeción que cubra la aceleración, la parada de emergencia y las fuerzas del proceso.
- Principio de agarre, su alimentación neumática o eléctrica y su interfaz con el controlador.
- Detección de pieza presente, pieza perdida y pieza torcida, con una respuesta definida de reintento y de fallo.
- Comportamiento ante la pérdida de aire o de alimentación eléctrica considerado en la evaluación de riesgos.
- Recorrido del paquete de cables y mangueras, cambio de referencia, repuestos y plan de limpieza.
Lo que esta guía no establece
Esta guía es una ayuda para la planificación. No es un informe de ensayo, una certificación de producto ni una garantía de rendimiento. La página del fabricante citada más abajo es un ejemplo de cómo un proveedor publica sus reglas de diseño; los factores y límites de cualquier otro producto deben proceder de la documentación de ese producto. La pinza forma parte de la aplicación robótica, por lo que sus peligros deben quedar cubiertos por la evaluación de riesgos de la célula completa y verificarse en el sistema real por personas con la cualificación adecuada. La norma ISO 10218-2 es de pago y no se resume apartado por apartado.
Fuentes y verificación adicional
- Schmalz — Theoretical Holding Force of a Suction Cup, Vacuum Knowledge (fuerza de sujeción teórica de una ventosa) (sin fecha; consultado el 2026-10-12).
- OSHA — Robotics: Overview, Safety and Health Topics (robótica: visión general, temas de seguridad y salud) (sin fecha; consultado el 2026-10-12).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (requisitos de seguridad para aplicaciones y células de robots industriales) (2025-02; consultado el 2026-10-11).
Siguiente paso útil
Si está eligiendo una pinza para una pieza concreta, lleve piezas de muestra en su peor condición (aceitosas, calientes, en los límites de tolerancia), las posiciones de recogida y de depósito, el objetivo de tiempo de ciclo y la alimentación neumática y eléctrica disponible a la página de Robótica y Automatización y su buscador de soluciones. Los proyectos que se aceptan a partir de ahí se definen y se entregan a través de Eurobots/ReBots, y empiezan por la viabilidad y el reparto de responsabilidades, no por una instalación llave en mano dada por supuesta. La trayectoria de ingeniería que hay detrás de estas guías está en el portafolio de AYXWORKS.
Crédito de la imagen: ayxworks — Original / rights held.


