Sur cette page
En bref : Le bon effecteur se choisit d’après la géométrie de contact, l’état de surface, les efforts du procédé et les signaux qui confirment la prise, et pas seulement d’après la charge utile.
Le préhenseur est la seule partie du robot qui touche le produit, et c’est souvent lui que l’on spécifie en dernier. Il doit être conçu pour une pièce, une surface et un cycle précis, y compris pour les moments où une prise échoue. Ce guide explique ce que la force de maintien doit couvrir, à quoi convient chaque principe de préhension et ce qu’il faut essayer avant de figer la conception.
Distinguez la force de maintien de la charge utile
La charge utile indique ce que le poignet du robot peut porter. La force de maintien indique si la pièce reste là où elle a été saisie. La prise doit résister à la pesanteur, à l’accélération et au freinage du robot, à un arrêt d’urgence et à tout effort du procédé, avec une marge calculée. Lorsque des mors serrent la pièce par les côtés, ou que des ventouses la portent par une face verticale, c’est le frottement qui retient la charge, et le frottement varie avec l’huile, l’humidité et l’état de surface. Les notes de conception que Schmalz publie pour ses ventouses indiquent qu’aucun coefficient de frottement de validité générale ne peut être donné et qu’il doit être déterminé par des essais, elles fondent le calcul sur le cas de charge le plus défavorable et elles exigent un coefficient de sécurité plus élevé pour les pièces poreuses, rugueuses ou huilées que pour les pièces lisses et denses.
Comparez les quatre approches sur leurs mérites
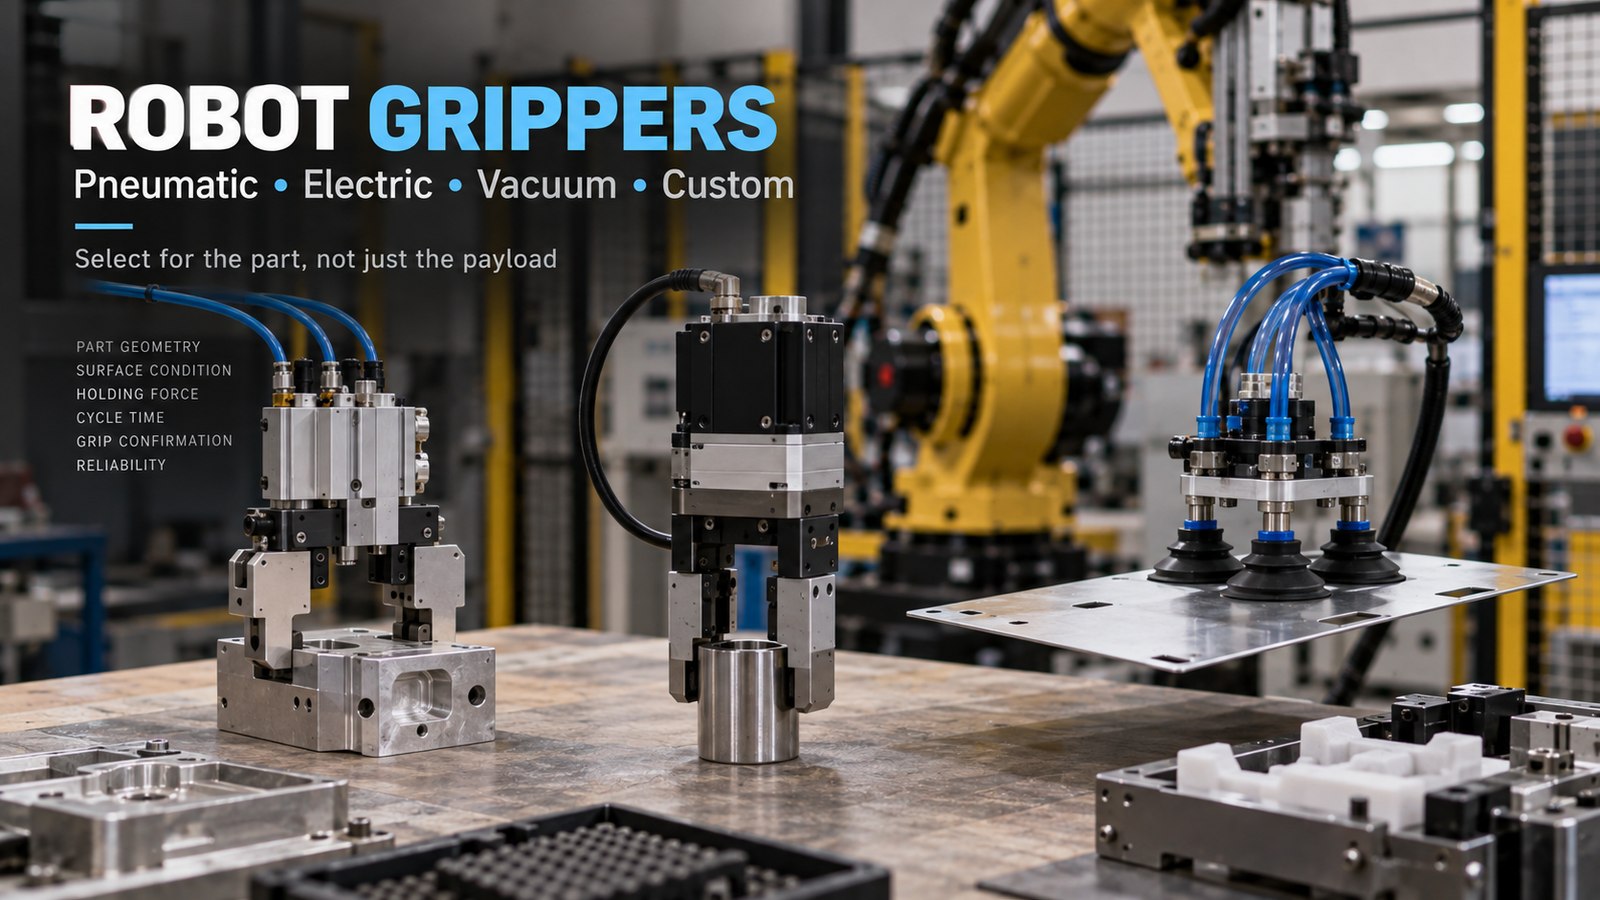
Les préhenseurs pneumatiques sont mécaniquement simples et rapides, et ils conviennent aux usines qui disposent déjà d’air comprimé ; la force de serrage dépend de la pression d’alimentation et les mors se déplacent en général entre deux positions de fin de course. Les préhenseurs électriques permettent le plus souvent de régler par programme la force, la position et la vitesse, et peuvent indiquer où se trouvent les mors. Le vide convient aux pièces présentant une surface large que l’on peut étancher et il est plus difficile à appliquer sur des surfaces poreuses, huileuses ou fortement courbées. Un outil sur mesure est parfois la seule réponse pour des pièces chaudes, fragiles ou très variables. Chaque choix apporte son propre entretien : traitement de l’air et fuites, mors et ventouses usés, câbles et flexibles qui fléchissent à chaque cycle.
Concevez en prévoyant la prise manquée
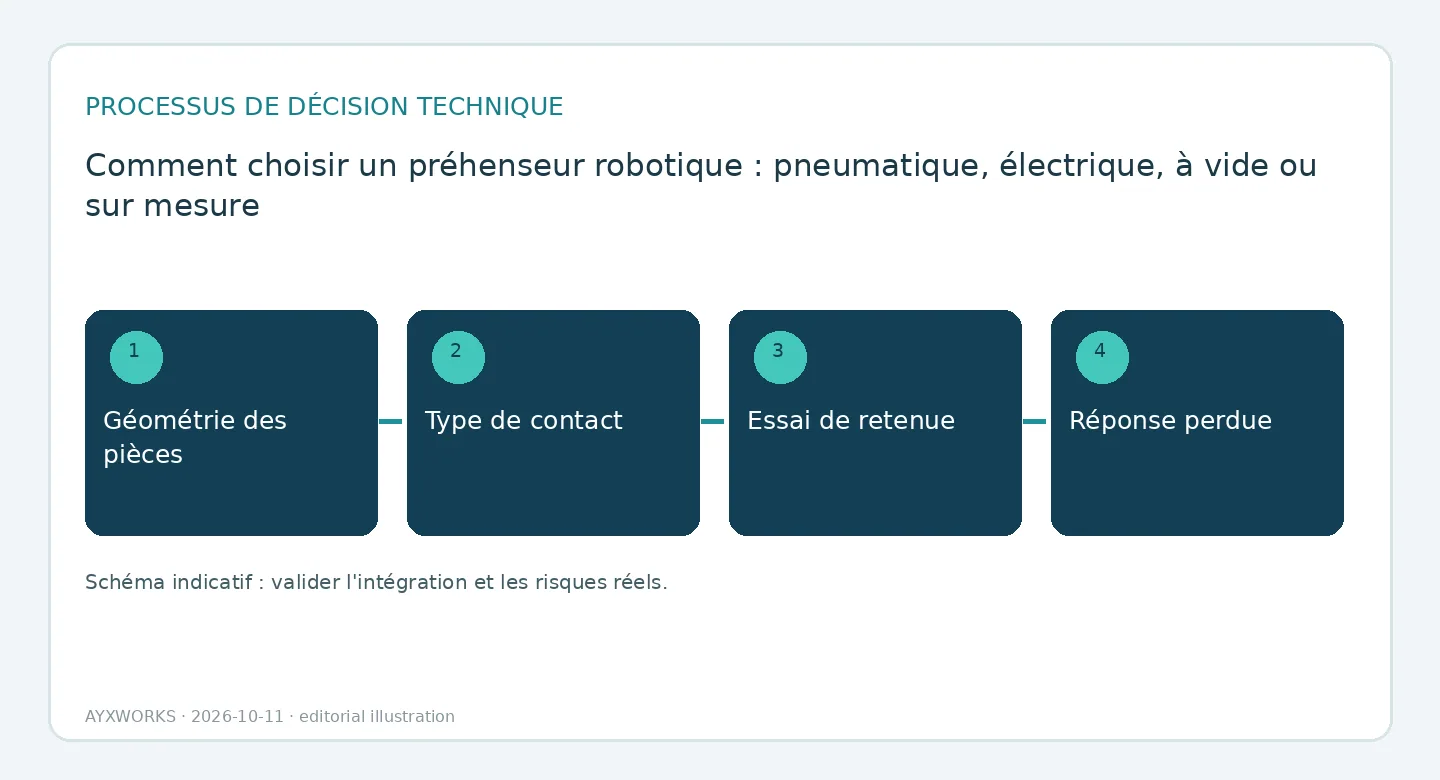
La cellule doit savoir si les mors se sont refermés à vide, si la pièce est de travers et si elle est restée en prise pendant le déplacement. Cela suppose une détection, par exemple la position des mors, un vacuostat ou un capteur de présence pièce, et une règle définie pour la suite : une seconde tentative à l’aveugle peut transformer une prise manquée en pièce endommagée ou en collision. Décidez aussi de ce que fait le préhenseur en cas de perte d’air ou d’alimentation électrique. Une pièce lâchée au mauvais moment est un danger ; ce comportement relève donc de l’évaluation des risques de la cellule. Dégager une pièce tombée ou coincée implique généralement que quelqu’un entre dans la cellule, et l’OSHA note que des études indiquent que de nombreux accidents de robots surviennent dans des conditions de fonctionnement non routinières telles que la programmation, la maintenance, les essais, la préparation ou le réglage.
Prototypez les pires cas, pas seulement la pièce nominale
Essayez les extrêmes de la tolérance de la pièce, les surfaces usées et souillées, les orientations inattendues, la température atteinte par le préhenseur à la cadence de production et la dépose dans le montage de destination. Consignez par écrit, avant l’essai, ce qui est acceptable en matière de glissement, de marquage, de répétabilité et d’usure, afin que le résultat soit un succès ou un échec, non une impression. Le choix d’un préhenseur est un petit projet de conception mécanique, pas un raccourci de catalogue.
Liste de contrôle avant d’engager un budget ou un périmètre
- Géométrie, masse, état de surface et contamination de la pièce dans le pire état, pour chaque variante.
- Calcul de la force de maintien couvrant l’accélération, l’arrêt d’urgence et les efforts du procédé.
- Principe de préhension, son alimentation pneumatique ou électrique et son interface avec le contrôleur.
- Détection de pièce présente, de pièce perdue et de pièce de travers, avec une réaction définie de nouvelle tentative et de défaut.
- Comportement en cas de perte d’air ou d’alimentation électrique pris en compte dans l’évaluation des risques.
- Cheminement du faisceau, changement de série, pièces de rechange et plan de nettoyage.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Ce n’est ni un rapport d’essai, ni une certification de produit, ni une garantie de performance. La page du fabricant citée ci-dessous est un exemple de la manière dont un fournisseur publie ses règles de conception ; les coefficients et limites de tout autre produit doivent provenir de la documentation de ce produit. Le préhenseur fait partie de l’application robotisée ; ses dangers doivent donc être couverts par l’évaluation des risques de la cellule complète et vérifiés sur le système réel par des personnes dûment qualifiées. La norme ISO 10218-2 est payante et n’est pas résumée article par article.
Sources et vérifications complémentaires
- Schmalz — Theoretical Holding Force of a Suction Cup, Vacuum Knowledge (force de maintien théorique d’une ventouse) (non daté ; consulté le 2026-10-12).
- OSHA — Robotics: Overview, Safety and Health Topics (robotique : vue d’ensemble, thèmes de sécurité et de santé) (non daté ; consulté le 2026-10-12).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (exigences de sécurité pour les applications et cellules de robots industriels) (2025-02 ; consulté le 2026-10-11).
Prochaine étape utile
Si vous choisissez un préhenseur pour une pièce précise, apportez des pièces échantillons dans leur pire état (huileuses, chaudes, aux limites de tolérance), les positions de prise et de dépose, l’objectif de temps de cycle et l’alimentation pneumatique et électrique disponible sur la page Robotique et automatisation et son outil de recherche de solutions. Les projets retenus à partir de là sont cadrés et réalisés par l’intermédiaire d’Eurobots/ReBots, et ils commencent par la faisabilité et le partage des responsabilités, non par une installation clé en main tenue pour acquise. Le parcours d’ingénierie à l’origine de ces guides est présenté dans le portfolio AYXWORKS.
Crédit photo: ayxworks — Original / rights held.


