本页内容
简而言之:合适的末端执行器要根据接触几何形状、表面状况、工艺力和确认抓取的信号来选择,而不能只看负载。
夹爪是机器人上唯一接触产品的部分,却常常是最后才确定规格的部分。它必须针对具体的工件、表面和节拍来设计,也要考虑抓取出错的那些时刻。本指南说明夹持力需要覆盖哪些情况,每种抓取原理适合什么场合,以及在设计定型之前应当测试什么。
把夹持力和负载分开看
负载说明的是机器人腕部能承载多少。夹持力说明的是工件能否停留在被抓住的位置。抓取必须能够承受重力、机器人的加速和制动、急停以及任何工艺力,并留有经过计算的裕量。当夹指从两侧夹紧工件,或者吸盘吸住工件的竖直面来搬运时,承载负荷的是摩擦力,而摩擦力会随油污、湿度和表面粗糙度而变化。Schmalz 公开发布的吸盘设计说明指出,无法给出普遍适用的摩擦系数,必须通过试验来确定;该说明以最不利的载荷工况作为计算依据,并要求对多孔、粗糙或带油的工件采用比光滑致密的工件更高的安全系数。
客观比较四种方案
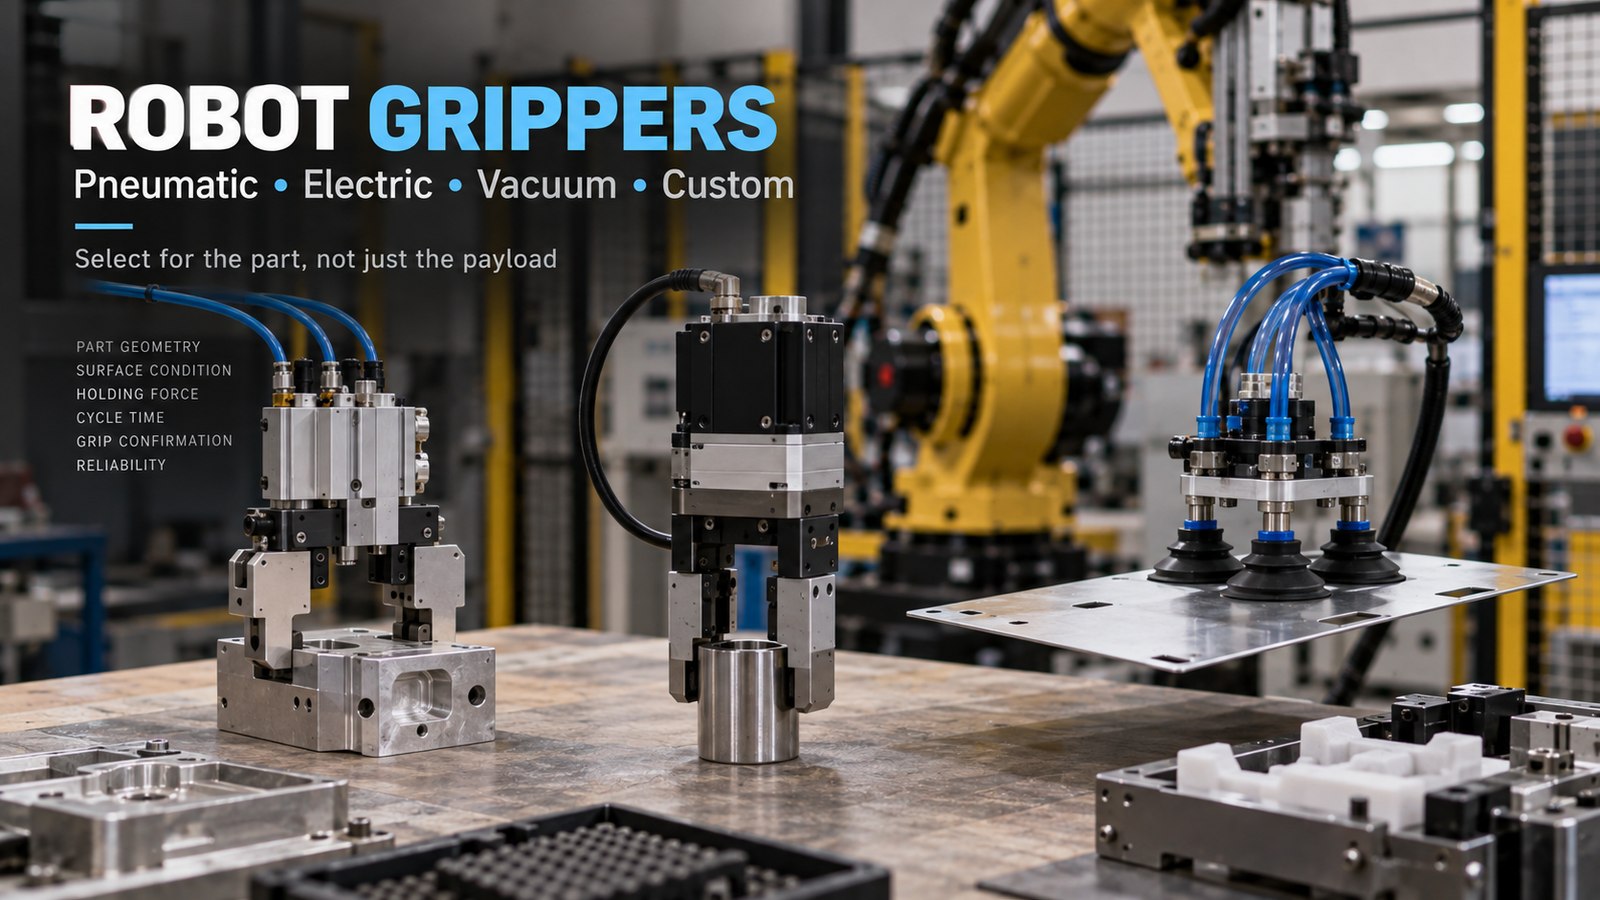
气动夹爪结构简单、动作快,适合已经有压缩空气的工厂;夹持力取决于供气压力,夹指通常在两个终端位置之间运动。电动夹爪通常可以由程序设定力、位置和速度,并且能够反馈夹指所在的位置。真空吸取适合具有可密封的大面积表面的工件,用在多孔、带油或曲率很大的表面上则比较困难。对于高温、易碎或变化很大的工件,定制工具有时是唯一的办法。每种选择都有各自的维护工作:气源处理和泄漏、夹指和吸盘的磨损,以及在每个循环中反复弯折的线缆和气管。
为抓取失败做好设计
工作站必须知道夹指是否夹空、工件是否歪斜,以及工件在移动过程中是否一直被抓牢。这需要检测手段,例如夹指位置、真空开关或工件有无传感器,还需要明确规定接下来怎么办:盲目地再抓一次,可能把一次抓取失败变成工件损坏或碰撞。还要确定失去气源或电源时夹爪如何动作。工件在错误的时刻被松开就是一种危险,因此这种行为应当纳入工作站的风险评估。清理掉落或卡住的工件通常意味着有人要进入工作站,而 OSHA 指出,有研究表明许多机器人事故发生在非常规运行状态下,例如编程、维护、测试、设置或调整期间。
用最不利的情况做样机验证,而不只是标称工件
请测试工件公差的极限、磨损和受污染的表面、意料之外的姿态、夹爪在生产节拍下达到的温度,以及把工件放入目标夹具的过程。在试验之前就写明在打滑、压痕、重复定位精度和磨损方面可以接受的程度,这样得到的结果才是合格或不合格,而不是一种印象。夹爪选型是一个小型的机械设计项目,而不是翻样本就能走的捷径。
确定预算或项目范围之前的检查清单
- 每一种工件变型在最不利状态下的几何形状、质量、表面粗糙度和污染情况。
- 覆盖加速度、急停和工艺力的夹持力计算。
- 抓取原理,及其气源或电源和与控制器的接口。
- 对工件存在、工件丢失和工件歪斜的检测,以及明确的重试和故障响应。
- 失去气源或电源时的行为已在风险评估中加以考虑。
- 管线包的走线、换型、备件和清洁计划。
本指南不能说明什么
本指南只是规划辅助。它不是测试报告、产品认证或性能保证。下文引用的制造商页面只是一个例子,用来说明一家供应商如何公布其设计规则;任何其他产品的系数和极限值都必须来自该产品自己的文件。夹爪是机器人应用的一部分,因此它带来的危险必须由整个工作站的风险评估加以覆盖,并由具备相应资质的人员在实际系统上进行验证。ISO 10218-2 需付费获取,本文并未逐条概括其内容。
资料来源与进一步核实
- Schmalz — Theoretical Holding Force of a Suction Cup, Vacuum Knowledge(吸盘的理论夹持力)(未注明日期;访问日期 2026-10-12)。
- OSHA — Robotics: Overview, Safety and Health Topics(机器人:概述,安全与健康专题)(未注明日期;访问日期 2026-10-12)。
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(工业机器人应用和机器人工作单元的安全要求)(2025-02;访问日期 2026-10-11)。
下一步建议
如果您正在为某个具体工件选择夹爪,请带上处于最不利状态的样件(带油、高温、处于公差极限)、抓取和放置位置、节拍目标,以及现场可用的气源和电源条件,前往机器人与自动化页面及方案查找工具。由此承接的项目通过 Eurobots/ReBots 确定范围并交付,从可行性和责任边界入手,而不是默认做交钥匙安装。这些指南背后的工程背景见 AYXWORKS 作品集。
图片来源: ayxworks — Original / rights held.


