Sur cette page
En bref : Une caméra qui trouve une pièce n’a pas encore dit au robot où placer son outil. La difficulté de la préhension guidée par vision consiste à convertir des coordonnées image en une pose de l’outil dans le repère du robot, avec une marge d’erreur connue, et à décider de ce que fait la cellule lorsque cette marge est dépassée.
Une détection n’est pas une prise
Un système de vision peut reconnaître une pièce sans connaître son orientation assez précisément pour la saisir. Le robot a besoin d’une pose cible exprimée dans un repère défini. Il lui faut aussi une direction d’approche que l’outil puisse suivre et une trajectoire sans collision avec le bac, le montage et les pièces voisines. L’exactitude de la classification en dit donc peu sur le succès de la prise.
La chaîne de repères, du pixel à l’outil
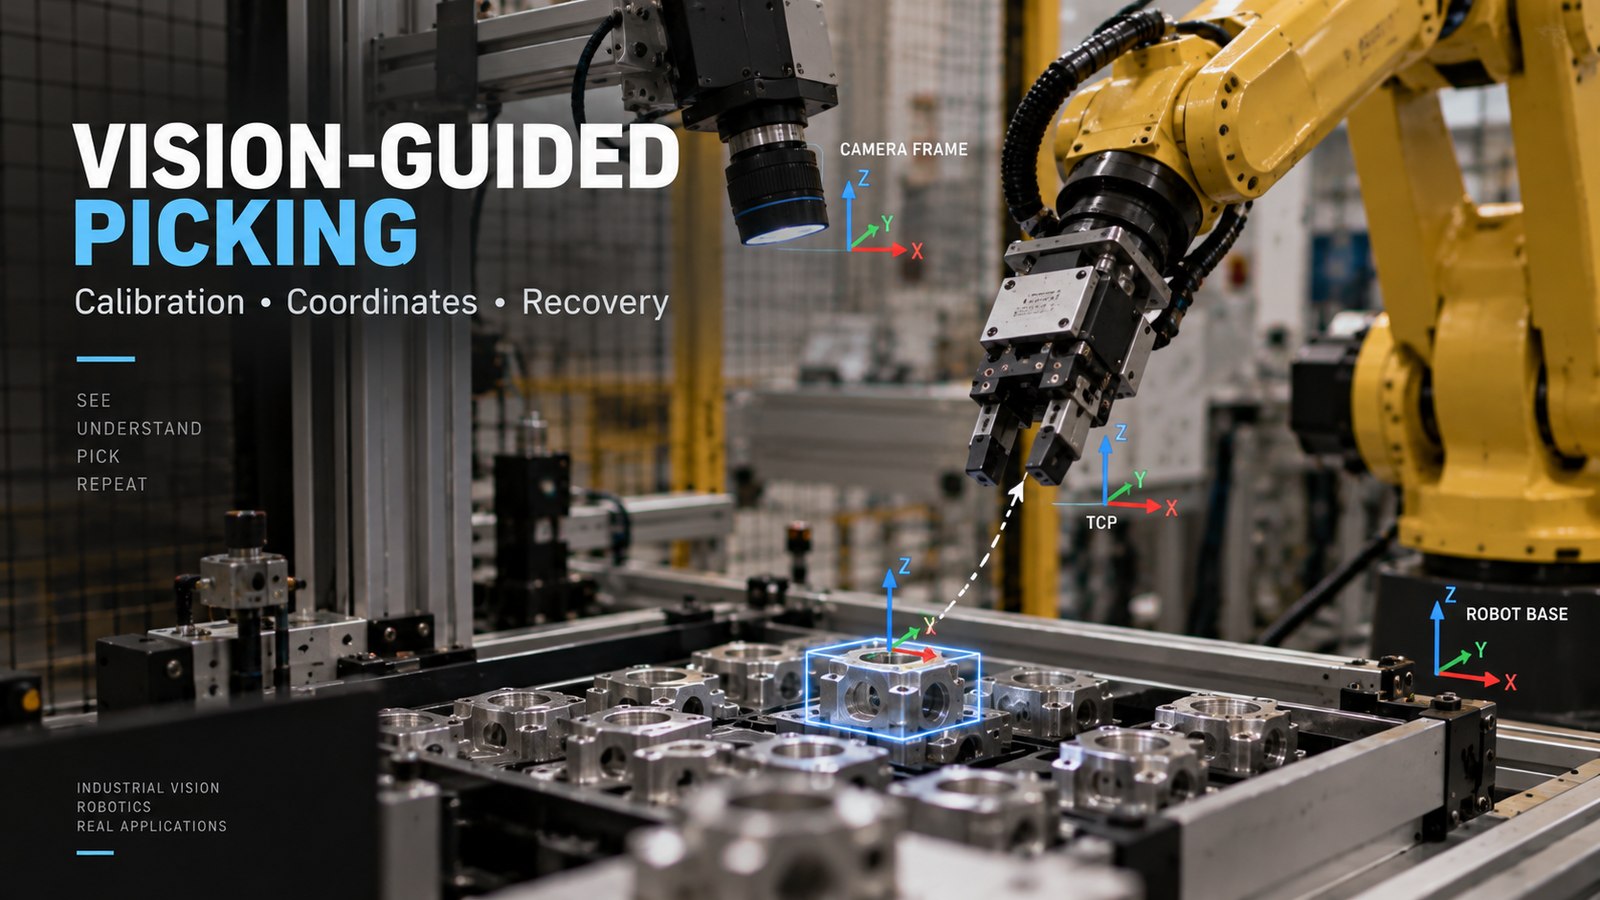
Une cible de prise traverse plusieurs repères : image, caméra, base du robot et point central de l’outil (TCP). La calibration intrinsèque décrit focale, point principal et distorsion. Le montage détermine la transformation extrinsèque : en eye-in-hand, on établit la relation fixe caméra-bride ou caméra-outil, puis la pose variable du robot la relie à la base. Avec une caméra fixe eye-to-hand, la relation recherchée est caméra-base. La calibration outil/TCP constitue un autre maillon. OpenCV documente les deux montages ; précisez les noms des repères et le sens des transformations plutôt qu’un décalage ambigu « caméra-robot ».
Les erreurs de tous les maillons s’accumulent au niveau du préhenseur. Un TCP légèrement faux produit une erreur de position qui varie avec l’orientation de l’outil, et que l’on prend facilement pour un défaut de la vision. Consignez par écrit les unités et les conventions d’axes à chaque interface. Une pose envoyée en mètres à un contrôleur qui attend des millimètres, ou dont les angles de rotation sont dans un autre ordre, donne une cible bien formée mais fausse.
Ce qui invalide une calibration
Refaire la mise au point ou changer d’objectif peut modifier les paramètres intrinsèques. Déplacer le support change la relation extrinsèque de la caméra ; remplacer le préhenseur ou redéfinir le TCP peut changer la transformation de l’outil. Examinez les maillons concernés, vérifiez-les sur des références connues et recalibrez ceux qui ont changé. Une modification du TCP n’impose pas, à elle seule, de recalibrer les paramètres intrinsèques de la caméra. Vérifiez des positions et orientations représentatives avant la remise en production.
Rendre l’incertitude visible
Les surfaces réfléchissantes, les occultations, un mauvais éclairage et les pièces symétriques peuvent chacun produire plusieurs poses plausibles. Le système de vision devrait fournir une mesure de qualité avec chaque pose, et la cellule a besoin d’une règle pour les valeurs faibles : passer la pièce, acquérir une nouvelle image, modifier la présentation des pièces ou appeler l’opérateur. Une détection incertaine ne doit jamais être transmise comme cible de mouvement. Utilisez le retour d’information du préhenseur, par exemple le niveau de vide, pour confirmer que la pièce a réellement été saisie.
Qualifier sur des cycles complets
Ne comptez un cycle comme réussi que lorsque la pièce arrive à destination dans l’orientation requise. Enregistrez séparément les nouvelles tentatives, les décisions de ne pas saisir, les pièces tombées et le temps qu’elles consomment, car une cellule qui réussit à force de tentatives peut tout de même manquer son temps de cycle. Confirmez l’interface entre le système de vision et le contrôleur du robot dans les manuels des deux fournisseurs ; une même marque de caméra ne garantit pas la compatibilité logicielle.
Liste de contrôle avant d’engager un budget ou un périmètre
- La calibration intrinsèque de la caméra, avec un support rigide et un objectif verrouillé.
- Toutes les transformations de coordonnées documentées avec les noms des repères, les unités et les conventions d’axes.
- Un TCP vérifié et une approche de prise contrôlée en accessibilité et en collision.
- Des règles écrites pour les seuils de qualité, les nouvelles tentatives et les décisions de ne pas saisir.
- Une liste des événements qui imposent une nouvelle calibration et une routine de vérification rapide.
- Le décompte des réussites, des nouvelles tentatives et des échecs sur des cycles complets avec des pièces réelles.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Il ne présente pas d’essais, n’indique l’exactitude d’aucune caméra ni d’aucun robot et n’évalue pas la conformité. La norme ISO 10218-2:2025 fixe des exigences de sécurité pour les applications de robots industriels et les cellules robotisées ; ajouter la vision ne remplace pas l’évaluation des risques de votre cellule, et un résultat de vision n’est pas une fonction de sécurité à moins d’avoir été conçu et validé comme tel. L’exactitude de prise que vous pouvez atteindre doit être mesurée sur vos pièces, avec votre équipement, par des intervenants dûment qualifiés.
Sources et vérifications complémentaires
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (publiée en 2025-02 ; page de catalogue, le texte complet est payant ; consulté le 2026-10-11).
- OpenCV — Camera Calibration and 3D Reconstruction (module calib3d, documentation 4.x) (référence d’API non datée ; le site a bloqué l’accès automatisé, le contenu a donc été vérifié le 2026-10-12 dans le fichier d’en-tête du module, dans le dépôt de code source d’OpenCV).
Prochaine étape utile
Apportez des pièces représentatives ou des images de celles-ci telles qu’elles sont présentées, les fiches techniques de la caméra et du préhenseur, la tolérance de dépose requise et l’objectif de temps de cycle sur la page Robotique et automatisation. Le portfolio AYXWORKS présente la démarche d’ingénierie qui sous-tend ces guides. Tout projet qui en découle est défini et réalisé par l’intermédiaire d’Eurobots/ReBots, et il commence par la faisabilité et les limites de responsabilité, non par une installation clé en main supposée.
Crédit photo: ayxworks — Original / rights held.


