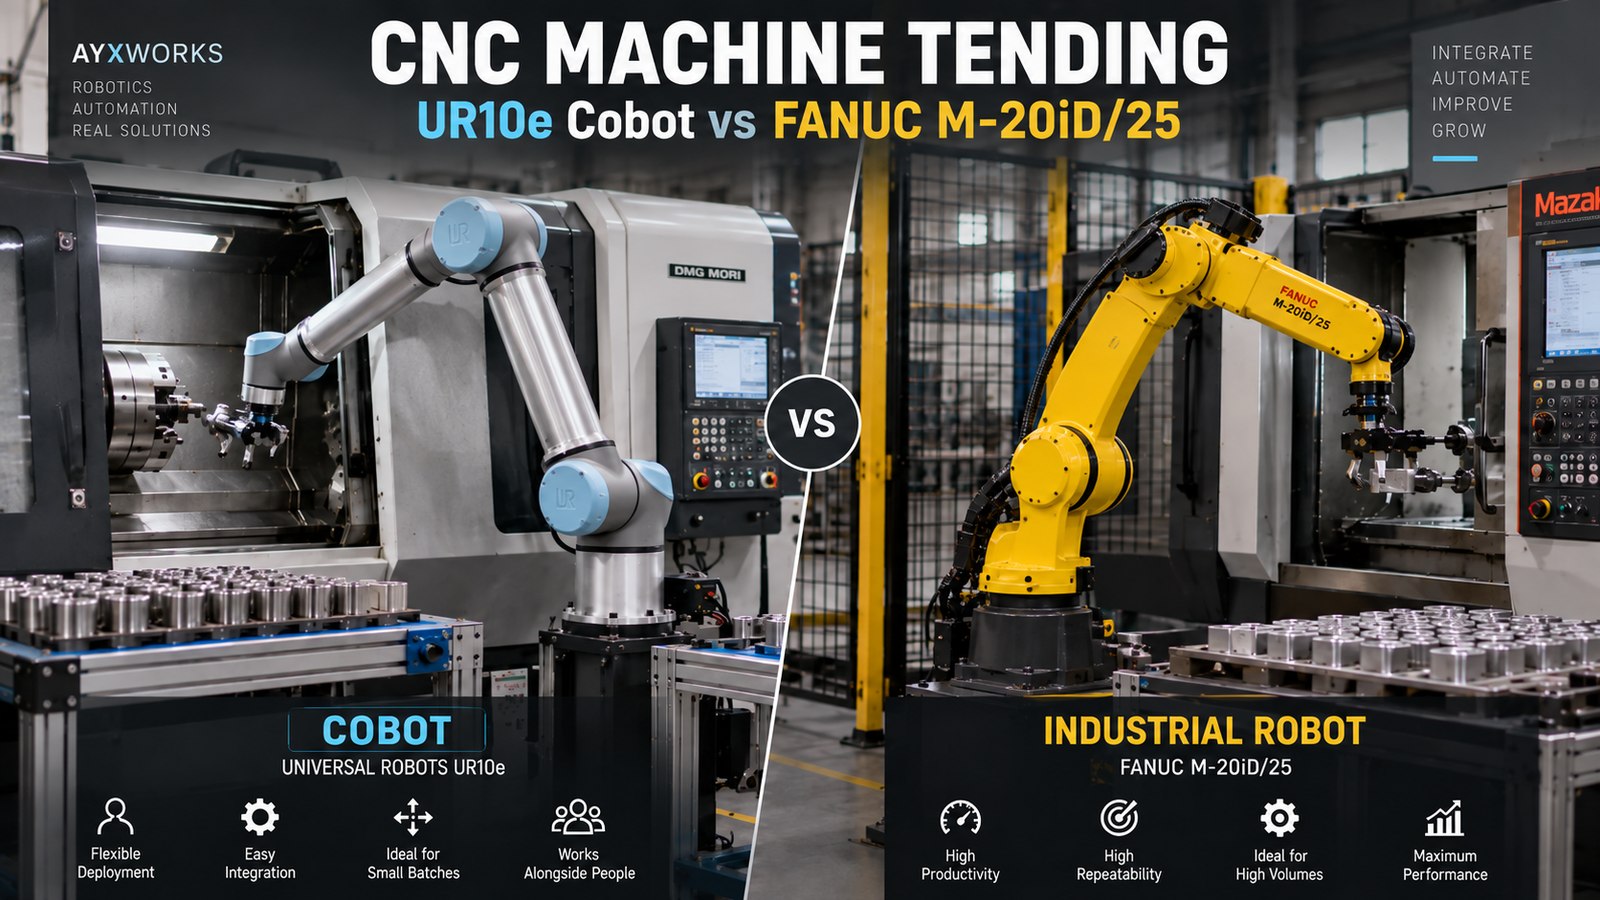
Orri honetan
Laburbilduz: Robot egoki batek pieza gordina makinan sar dezake. Karga automatiko fidagarria loturaren egoeraren, ate-kontrolaren, txirbilen eta hozgarriaren, piezen detekzioaren eta transferentzia osatu gabearen ondorengo berreskurapenaren mende dago. Egiaztatu interfaze horiek besoa aukeratu aurretik.
Zergatik ez den robota izaten arazoa
Sei ardatzeko robot gehienek sar dezakete pieza gordin bat makinaren atetik. Gero zelulak zaintzarik gabe lan egingo duen ala ez, robotak gainerako ekipoekin adostu behar duen guztiak erabakitzen du. Non dago pieza? Benetan ireki edo itxi al da platera edo utillajea? Amaitu al du makinak programa? Erantzun bakoitza seinale bat edo hipotesi mekaniko bat da, eta arduradun bat du: makinaren fabrikatzailea, lotura-sistemaren hornitzailea, integratzailea edo lantegia bera. Eta bakoitza okerra izan daiteke, hamar pieza garbirekin egindako erakustaldi batek agerian utziko ez duen moduan.
Deskribatu ziklo oso bat, seinalez seinale
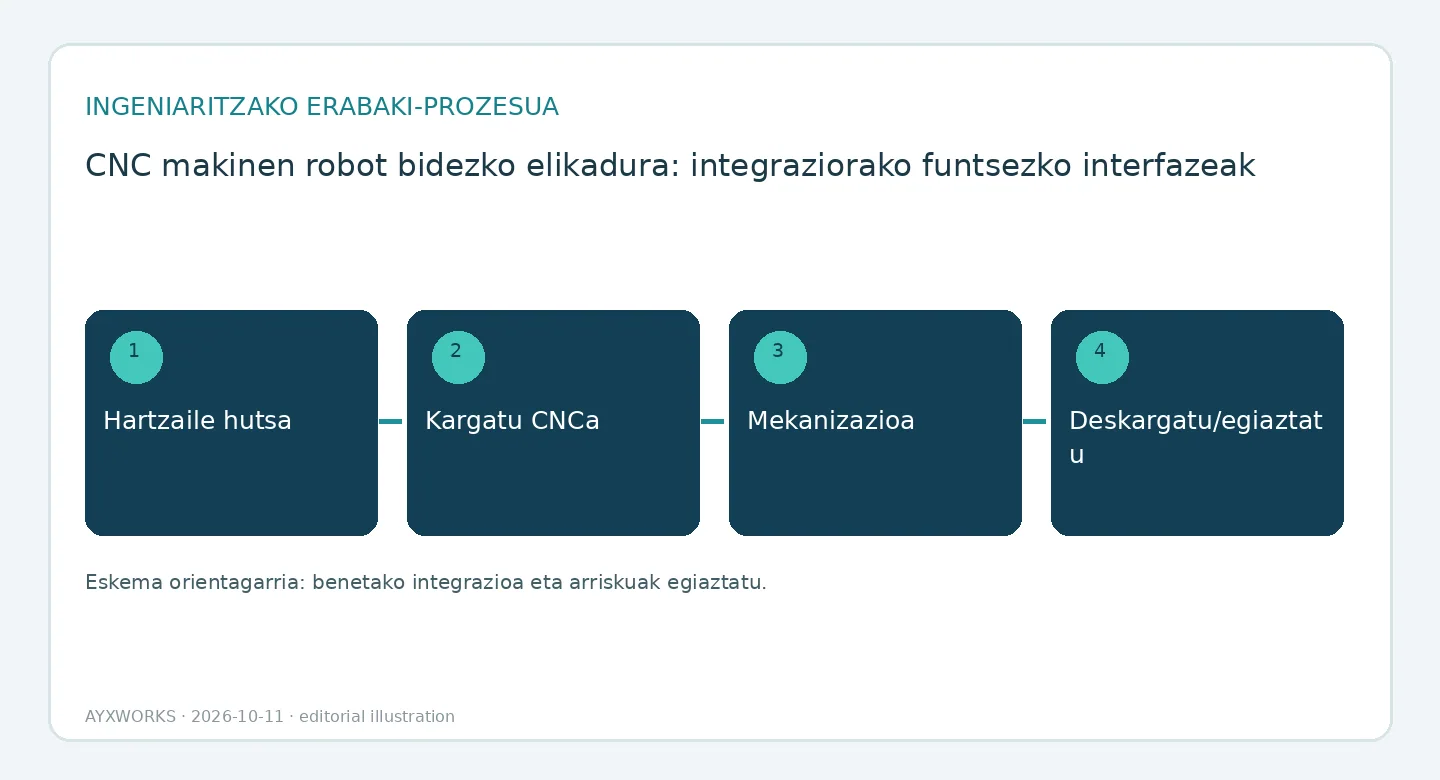
Idatzi zikloa urratsen zerrenda gisa eta, urrats bakoitzerako, hurrengoa baimentzen duen berrespena: pieza gordina hartze-puntuan eskuragarri, pieza helduta, atea irekita, lotura irekita, pieza ondo eserita, lotura itxita, robota makinatik kanpo, atea itxita, zikloaren hasiera, zikloaren amaiera. Berrespen bakoitzerako, adierazi nondik datorren (sentsore bat, CNCaren irteera bat, PLCaren bit bat) eta zer egiten duen zelulak berrespena inoiz iristen ez bada.
Hartu seinaleen izenak eta kableatua fabrikatzailearen interfaze-dokumentaziotik, makina horri eta kontrol-aukera horri dagokienetik. Roboterako interfazeak aldatu egiten dira fabrikatzaile batetik bestera eta modelo batetik bestera; beraz, ez pentsatu M kode bat, ate automatiko bat edo lotura-berrespen bat badagoela beste makina batek bazituelako. Funtzio bat falta bada, kostua duen irismen-atal bat da, ez martxan jartzean konponduko den xehetasun bat.
Diseinatu pintza eta lotura pieza txarra kontuan hartuta
Pieza mekanizatua hozgarriz bustita ateratzen da ardatz nagusitik, txirbilekin, batzuetan bero eta askotan bizarrekin; pieza gordinak, berriz, pieza amaituak baino dimentsio-sakabanatze handiagoa du. Pintzak biei eutsi behar die; beraz, egiaztatu heltze-aurpegiak eta heltze-indarra kasurik txarrenerako, ez plano nominalerako. Erabaki zelulak nola detektatzen dituen eroritako pieza bat, alderantziz kargatutako pieza bat, euskarri-aurpegiaren azpian geratutako txirbil bat eta hurrengoa iristean plateran jarraitzen duen pieza bat.
Hartu berreskurapena diseinatu beharreko sekuentzia gisa
Karga erdian gelditu den zelula bat ezin da besterik gabe lehen urratsetik berrabiarazi, pieza pintzan, plateran edo lurrean egon baitaiteke. Zehaztu urrats bakoitzerako zer egoera erregistratzen duten robotak eta makinak, operadoreak nola zehazten duen pieza benetan non dagoen, eta zer berrezarri behar den funtzionamendu automatikora itzuli aurretik. OSHAren robotikari buruzko orri orokorrak dio robotekin gertatzen diren istripu asko ohiz kanpoko funtzionamendu-baldintzetan gertatzen direla, hala nola programazioan, mantentze-lanetan, probetan, prestaketan edo doikuntzan, eta berreskurapen-lanak deskribapen horretan sartzen dira. Babesak eta segurtasun-funtzioak diseinu bereizi eta balidatua dira, robot-aplikazio osoaren arriskuen ebaluaziotik eratorria; hori da ISO 10218-2:2025 arauaren gaia.
Egiaztapen-zerrenda, aurrekontua edo irismena konprometitu aurretik
- Pieza-familia, pieza gordinaren tolerantzia eta aurkezpen-metodoa zehaztuta daude, baita pieza gordinak nola berritzen diren ere.
- Makinaren interfazea eta atearen eta loturaren funtzioak fabrikatzailearen dokumentazioan berretsi dira, makina eta kontrol zehatzetarako.
- Pintza pieza bustiekin, txirbildunekin eta tolerantziaz kanpokoekin egiaztatu da, eta pieza galduaren eta karga okerraren detekzioa zehaztuta dago.
- Erantzukizun-matrize batek robota, pintza, PLCa, CNCarekiko interfazea, atea, segurtasuna, utillajea eta FAT/SAT probak hartzen ditu.
- Karga okerraren, berrezartzearen, erreferentzia-aldaketaren eta plateran ahaztutako pieza batekin egindako berreskurapenaren proba lekukotuak adostu dira, ez ziklo normalarenak bakarrik.
Gida honek ezartzen ez duena
Gida hau plangintzarako laguntza da. Ez du saiakuntzarik jasotzen, ez du instalazio jakinik deskribatzen eta ez du inolako baieztapenik egiten robot, makina-erreminta edo pintza baten errendimenduari buruz. Ez ditu ordezkatzen zure zelularen arriskuen ebaluazioa, segurtasunaren balidazioa eta adostasun-lana; horiek behar bezala kualifikatutako pertsonek egin behar dituzte benetako sisteman.
Iturriak eta egiaztapen osagarria
- OSHA — Robotics: orri orokorra; bertan esaten da robotekin gertatzen diren istripu asko ohiz kanpoko funtzionamendu-baldintzetan gertatzen direla (datarik gabe; 2026-10-12an kontsultatua).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (robot industrialen aplikazioak eta zelula robotizatuak) (katalogoko orria; 2025-02; 2026-10-11n kontsultatua).
Hurrengo urrats erabilgarria
Karga- eta deskarga-zelula bat definitzen ari bazara, idatzi pieza-familia, makinaren eta kontrolaren modeloa, helburuko ziklo-denbora eta goiko interfaze-zerrenda, eta ondoren ikusi Robotika eta Automatizazioa orria. Hortik abiatzen diren proiektuak Eurobots/ReBots bidez definitzen eta entregatzen dira, eta ebaluazioa bideragarritasunetik eta erantzukizunen banaketatik hasten da, ez ziurtzat jotako giltza eskurako instalazio batetik. Gida hauen atzean dagoen ingeniaritza-ibilbidea AYXWORKSen portfolioan dago.
Irudiaren kreditua: ayxworks — Original / rights held.


