本页内容
要点:如果一个稳定、可测量的特征就能把合格件和不合格件区分开,请使用基于规则的视觉。如果真实存在的变化让精心设计的规则也无法胜任,而您又有具有代表性的已标注图像,可以考虑学习型(AI)视觉。应当根据两种方法各自的失效方式来决定,而不是看哪一种更新。
先看图像,再看算法
照明角度、曝光、镜头畸变、景深、运动模糊和夹具的重复精度,决定了像素能够呈现什么。无论是传统算法还是神经网络,都无法还原传感器从未采集到的细节。因此应先把光学方案固定下来,并让质量工程师借助极限样件就“什么算缺陷”达成一致,然后再比较软件。如果两名检验员对同一个工件的判定不一致,用他们的标注训练出来的模型也会继承这种分歧。
规则的强项,以及它如何失效
基于规则的工具测量的是明确的量:一条边缘的位置、一个区域的面积、标定几何条件下的一段距离、一个能否读出的码。因此,有无检测、尺寸测量、基于高对比度特征的对位和读码都是确定性的,也是可解释的。工件被剔除时,测量值和限值就能说明原因。当特征不再稳定时,规则就会失效:表面处理不同、出现反光,或者新供应商的材料纹理不同,都会使阈值偏移,而且必须有人手动重新调整。
学习型模型的用处,以及它的代价
经过训练的分类或分割模型,是从样本中学习合格与不合格各是什么样子。这对纹理类或外观类缺陷以及多变的背景很有帮助,因为这些情况很难写成规则。代价是另一类工作:采集并标注图像、管理模型版本,以及在生产发生变化时监控漂移。学习型模型的失效方式也不同。面对与训练数据完全不同的图像,它仍可能给出置信度很高的结果,而且单次判定背后的原因更难看懂。
两类错误要分开衡量
误接收会让缺陷件流出;误剔除则会让合格件报废或返工。两者的成本不同,所以应当分开报告,并按缺陷类别分别报告,而不是只给出一个准确率数字。应把完整的工件系列、批次或生产时段留作测试数据,避免用与训练图像几乎相同的图像给模型打分。NIST 的《人工智能风险管理框架》对任何 AI 系统都提出了同样的一般性观点:性能应当在与部署环境相似的条件下得到证明,系统应当在部署前进行测试,并在运行期间定期测试。还应在产线负荷下测量推理时间,因为决定节拍的是最坏情况。
规划后备方案和变更流程
请确定谁负责阈值、谁批准新的模型版本,以及图像保存多长时间。还要规定相机断开、光学部件变脏或置信度偏低时工位该怎么做;通常的做法是把工件转到人工检验。两种方法也可以组合使用:用规则检查有无和尺寸,用学习型模型检查表面外观。分类器的输出不是经过验证的安全功能,不得当作安全功能使用。
确定预算或范围之前的检查清单
- 合格件和每一类缺陷的代表性图像,以及质量部门认可的极限样件。
- 照明和夹具在不同班次、不同批次之间保持稳定的证据。
- 按缺陷类别统计的误接收率和误剔除率,并在留出的数据上测得。
- 在产线条件下测得的最坏情况推理时间。
- 针对置信度偏低、镜头变脏或相机丢失的明确后备方案。
- 阈值、模型版本和漂移监控各有指定的负责人。
本指南不能确定的内容
本指南是一份规划辅助材料。它不报告测试结果,不比较产品,也不预测任何系统在您的工件上的检出率;检出率只能在您的产线上用您的图像来测量。为安全决策或合规决策提供依据的检测,需要由具备相应资质的各方另行验证。
资料来源与进一步核实
- NIST — AI Risk Management Framework (AI RMF 1.0), Core: Govern, Map, Measure, Manage(2023 年版框架;NIST 说明修订工作正在进行;访问日期 2026-10-12)。
- Association for Advancing Automation (A3) — What Every Machine Vision User Should Know About Lighting(页面所列日期为 2002-02-12;关于照明的背景阅读材料;访问日期 2026-10-11)。
下一步建议
请带上合格件和缺陷件的样本图像、您的缺陷定义、产线速度以及您已有的检测结果,前往机器人与自动化页面。AYXWORKS 作品集展示了这些指南背后的工程方法。后续的任何项目都通过 Eurobots/ReBots 确定范围并交付,而且从可行性和责任边界开始,而不是预设一个交钥匙安装项目。
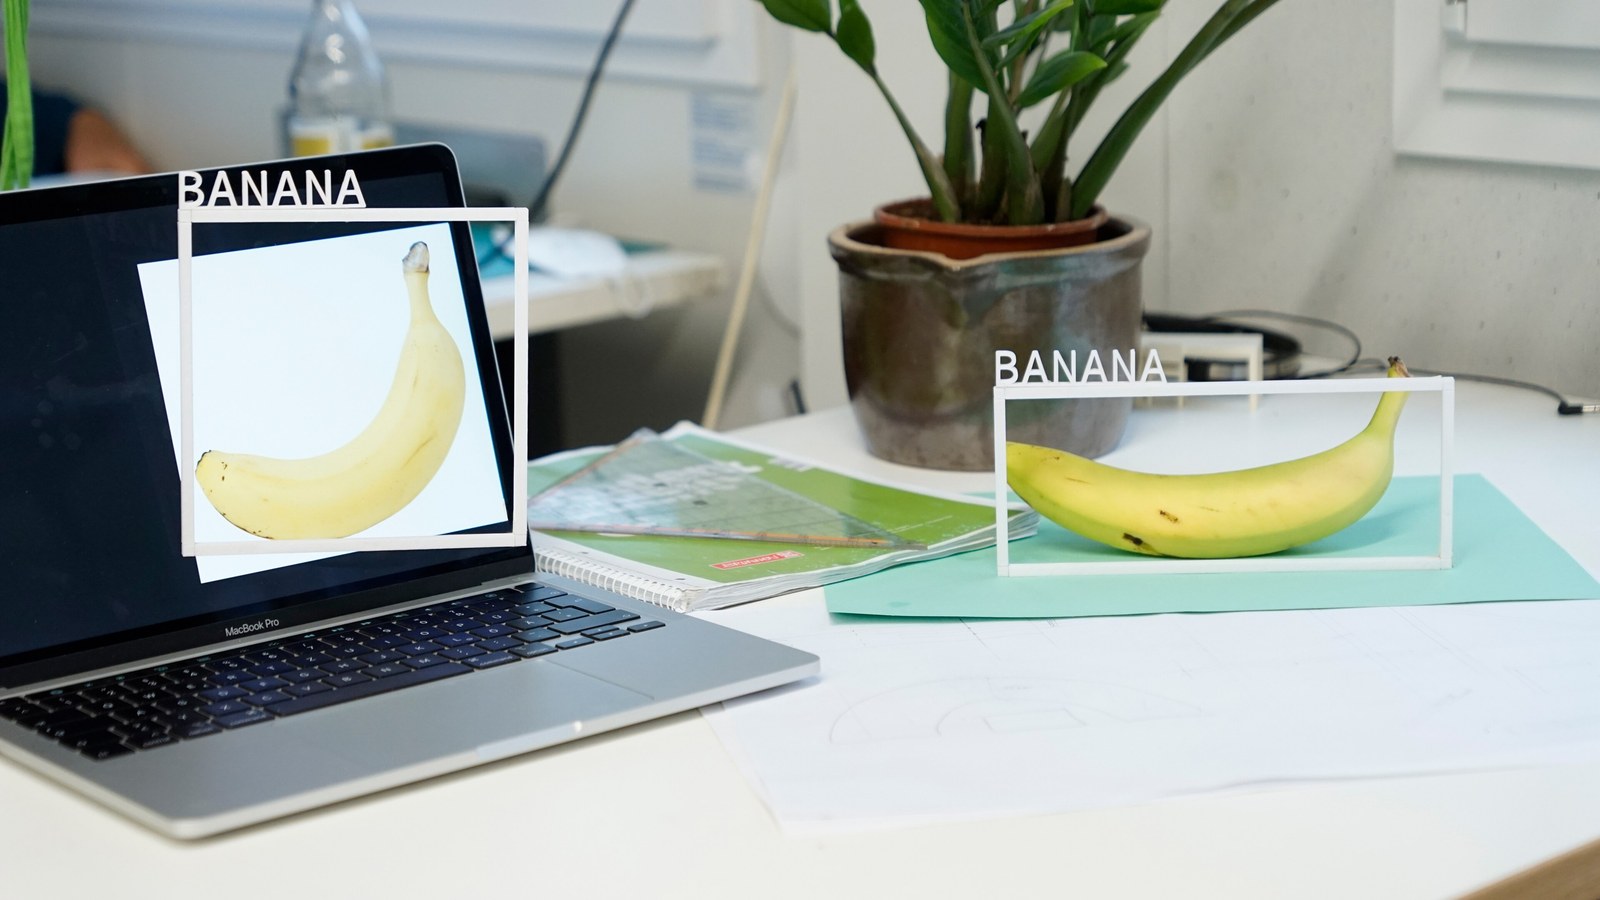
图片来源: Max Gruber — Wikimedia Commons (CC BY 4.0; cropped to 16:9).



