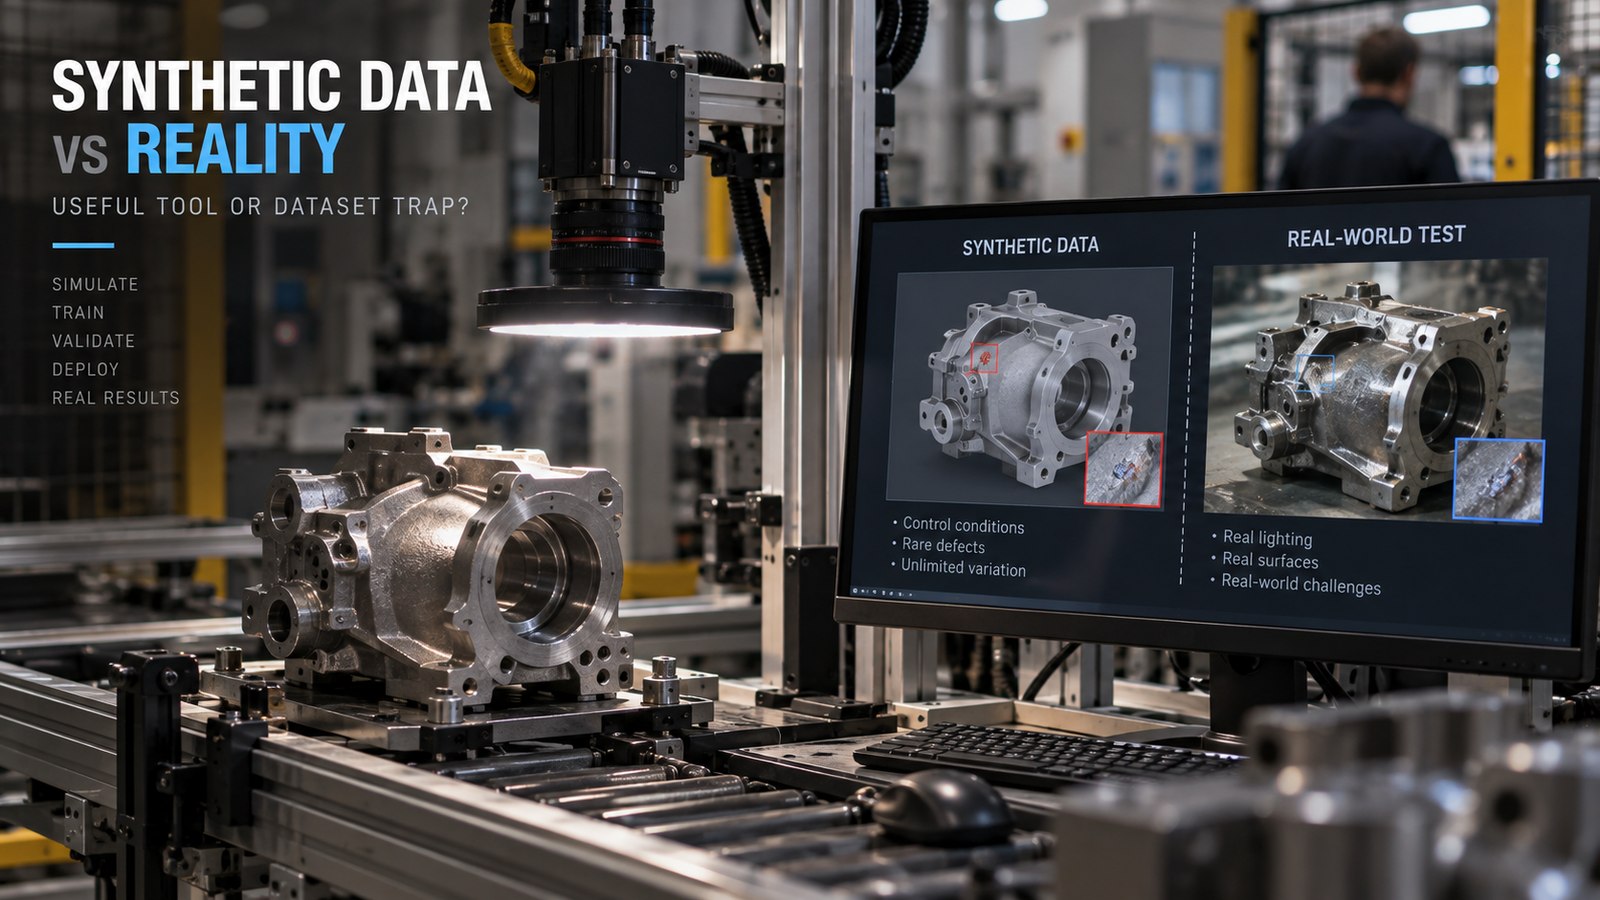
Sur cette page
En bref : Les images synthétiques sont utiles pour couvrir des variations rares ou coûteuses à capturer, mais un score obtenu sur des images générées ne dit rien de la ligne de production. Seul un jeu indépendant d’images réelles peut montrer si les données synthétiques ont été utiles.
Ce que les images de synthèse peuvent apporter
Une scène rendue par ordinateur permet de faire varier la position de la caméra, les propriétés des matériaux, l’éclairage, l’encombrement et les conditions de défaut rares sans reproduire chaque configuration sur la ligne. Les étiquettes sont fournies avec l’image : le moteur de rendu sait où se trouve chaque objet et chaque défaut, si bien que les masques et les boîtes englobantes n’ont pas à être tracés à la main. Les données synthétiques sont donc surtout utiles au début d’un projet, avant d’avoir réuni assez de défauts réels, et pour des conditions qui se produisent rarement.
D’où vient l’écart de domaine
Les surfaces réelles diffusent et réfléchissent la lumière d’une manière qu’un modèle de matériau ne fait qu’approcher, et elles accumulent poussière, huile et rayures. Les pièces réelles se situent à l’intérieur de tolérances mécaniques, et les caméras réelles ajoutent du bruit et du flou. Un rendu qui paraît convaincant à une personne peut pourtant être dépourvu de l’indice précis sur lequel un modèle apprend à s’appuyer, ou contenir un artefact de rendu que le modèle apprend à sa place. Les défauts générés présentent un second risque : si leur forme ou leur texture diffère des défaillances réelles, le modèle apprend le mauvais concept tout en obtenant de bons résultats sur des images de test synthétiques.
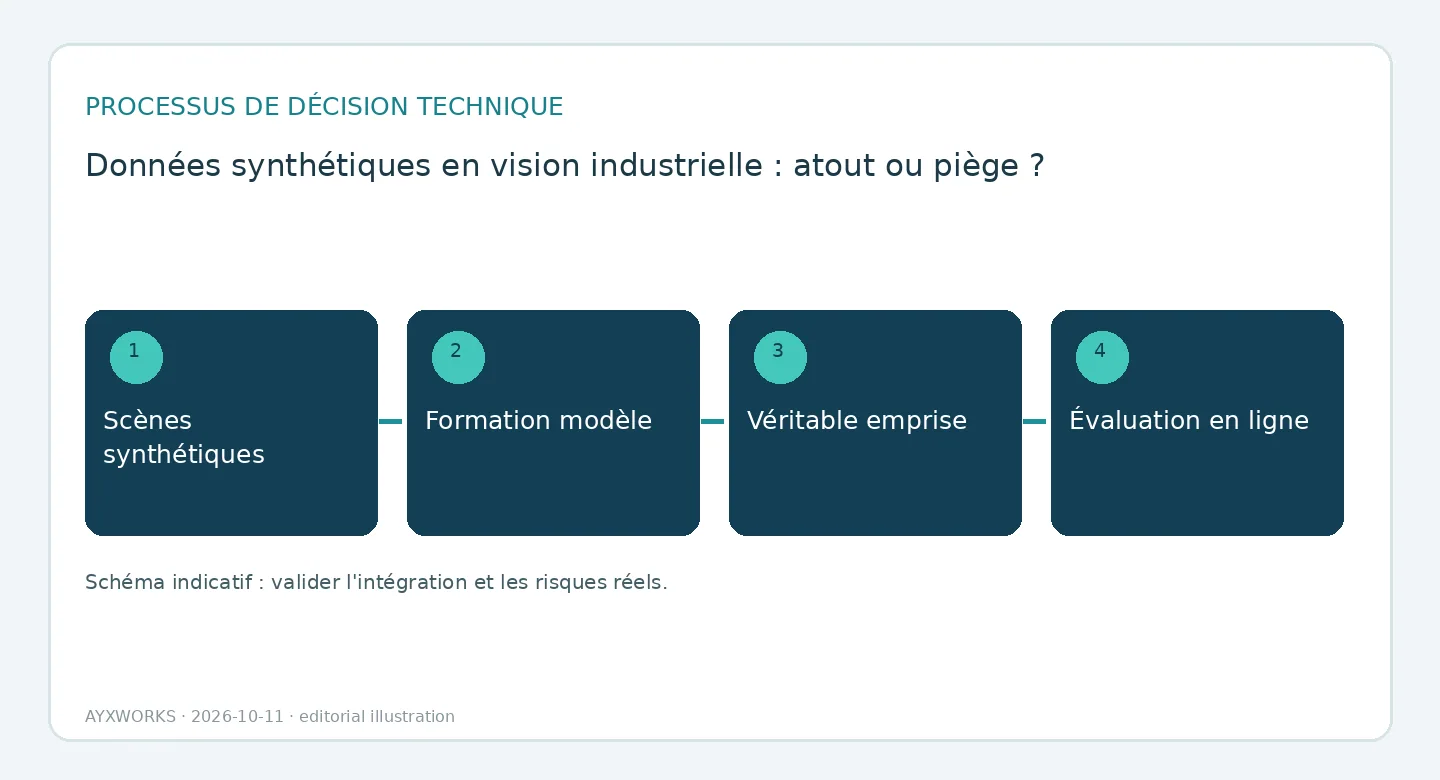
Maintenir une cloison entre les données d’entraînement et les données réelles de test
Séparez les images réelles de l’usine en jeux d’entraînement, de validation et de test final réservé avant le développement. Utilisez la validation pour les itérations et excluez le test final de l’entraînement, du réglage et du choix des modèles. Couvrez équipes, fournisseurs, surfaces et configurations pertinentes sans répartir des images presque identiques entre les jeux. Comparez une référence figée et un candidat figé sur les cas réels réservés, en rapportant fausses acceptations et faux rejets par défaut ainsi que le résultat global. Si l’examen répété du test oriente les réglages, ce jeu devient une donnée de développement et un nouveau test final intact est nécessaire. L’apport du synthétique exige des preuves réelles représentatives, pas seulement un meilleur score sur un benchmark synthétique.
Ce qu’affirment les outils des fournisseurs, à la date d’octobre 2026
Le 16 mars 2026, NVIDIA a annoncé son Physical AI Data Factory Blueprint, qu’il décrit comme une architecture de référence ouverte qui unifie et automatise la manière dont les données d’entraînement sont générées, augmentées et évaluées. Selon le communiqué, l’un de ses composants, Cosmos Evaluator, note, vérifie et filtre automatiquement les données générées. Le communiqué indiquait que le blueprint devait être disponible sur GitHub en avril. Il ne fournit aucun résultat quantitatif de performance et comporte un avertissement relatif aux déclarations prospectives. Filtrer les données générées selon leur plausibilité est un contrôle des données ; ce n’est pas une mesure de votre modèle sur votre ligne. La disponibilité GitHub annoncée pour avril était une prévision, à vérifier séparément du statut actuel de publication.
Décider du déploiement par la mesure
Les données synthétiques sont une entrée du développement, pas une raison de se passer d’essais en production. Montez en charge par étapes, en laissant si possible l’ancienne méthode de contrôle fonctionner en parallèle. Conservez les versions du modèle afin de pouvoir revenir en arrière, confirmez le temps de traitement sur le matériel réel et définissez ce que fait le poste de contrôle face à un objet ou à une condition d’éclairage qu’il n’a jamais vus. Le cadre de gestion des risques liés à l’IA du NIST formule l’idée générale que les systèmes d’IA doivent être testés avant le déploiement puis régulièrement en exploitation.
Liste de contrôle avant d’engager un budget ou un périmètre
- Les variables que l’on a fait varier au rendu, ainsi que les versions du moteur de rendu et des ressources utilisées.
- Un jeu réel mis de côté, collecté séparément et jamais utilisé pour l’entraînement ni pour le réglage.
- Les taux de fausse acceptation et de faux rejet par classe de défaut, avant et après l’ajout de données synthétiques.
- Des essais de robustesse avec un fournisseur, un lot ou une condition d’éclairage absents de toutes les données d’entraînement.
- Des exemples réels de chaque classe de défaut, à comparer aux exemples générés.
- Une procédure de retour arrière et une surveillance de la dérive, avec un responsable désigné.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Il ne présente pas d’essais, n’évalue pas les outils de NVIDIA ni d’aucun autre fournisseur et n’indique pas dans quelle mesure les données synthétiques sont utiles ; cela dépend de la pièce, de l’optique et des défauts. Il n’évalue pas la conformité, et un contrôle qui alimente une décision de sécurité exige sa propre validation par des intervenants dûment qualifiés.
Sources et vérifications complémentaires
- NVIDIA — NVIDIA Announces Open Physical AI Data Factory Blueprint to Accelerate Robotics, Vision AI Agents and Autonomous Vehicle Development (communiqué de presse, 2026-03-16 ; annonce du fournisseur contenant des déclarations prospectives ; consulté le 2026-10-12).
- NIST — AI Risk Management Framework (AI RMF 1.0), Core: Govern, Map, Measure, Manage (cadre de 2023 ; le NIST indique qu’une révision est en cours ; consulté le 2026-10-12).
Prochaine étape utile
Apportez des images réelles types de pièces bonnes et défectueuses, vos définitions de défauts, les données CAO dont vous disposez et une description du montage caméra et éclairage sur la page Robotique et automatisation. Le portfolio AYXWORKS présente la démarche d’ingénierie qui sous-tend ces guides. Tout projet qui en découle est défini et réalisé par l’intermédiaire d’Eurobots/ReBots, et il commence par la faisabilité et les limites de responsabilité, non par une installation clé en main supposée.
Crédit photo: ayxworks — Original / rights held.


