Auf dieser Seite
Kurz gesagt: Eine Kamera, die ein Teil findet, hat dem Roboter noch nicht gesagt, wohin sein Werkzeug muss. Entscheidend sind die Umrechnung der Bildkoordinaten in eine Werkzeugpose im richtigen Roboterkoordinatensystem, ein bekannter Fehlerbereich und eine definierte Reaktion, wenn dieser Bereich überschritten wird.
Eine Erkennung ist noch kein erfolgreicher Griff
Ein Bildverarbeitungssystem kann ein Teil erkennen, ohne seine Orientierung ausreichend genau für das Greifen zu kennen. Der Roboter braucht eine Zielpose in einem definierten Koordinatensystem, eine mit dem Werkzeug mögliche Anfahrtrichtung und eine kollisionsfreie Bahn an Behälter, Vorrichtung und Nachbarteilen vorbei. Die Klassifikationsgenauigkeit allein sagt deshalb wenig über den Greiferfolg aus.
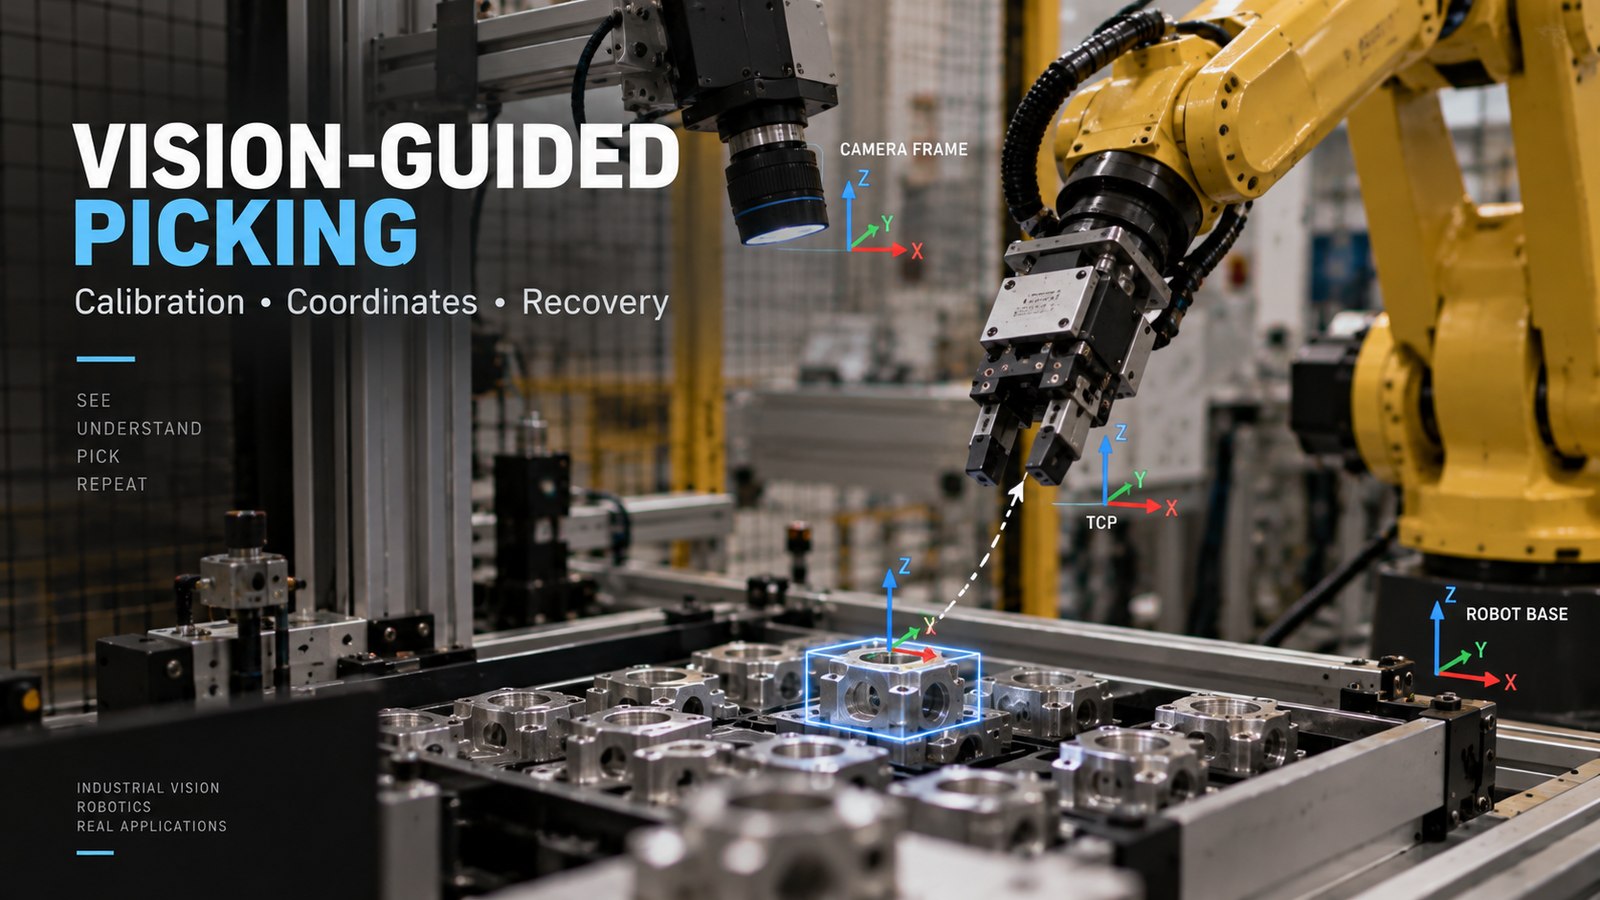
Die Koordinatenkette vom Pixel zum Werkzeug
Das Greifziel durchläuft Bild-, Kamera-, Roboterbasis- und Werkzeugkoordinaten; zum Werkzeug gehört der Tool Centre Point (TCP). Die intrinsische Kalibrierung beschreibt Brennweite, Hauptpunkt und Objektivverzeichnung. Die Montage bestimmt die extrinsische Beziehung: Bei Eye-in-Hand wird die feste Kamera-Flansch- oder Kamera-Werkzeug-Transformation kalibriert; die wechselnde Roboterpose verbindet sie mit der Basis. Bei einer stationären Eye-to-Hand-Kamera wird die Kamera-Basis-Beziehung benötigt. Werkzeug- beziehungsweise TCP-Kalibrierung ist ein weiteres Glied. OpenCV dokumentiert beide Anordnungen. Benennen Sie Koordinatensysteme und Transformationsrichtung ausdrücklich, statt einen mehrdeutigen „Kamera-Roboter-Versatz“ zu verwenden.
Die Fehler der einzelnen Glieder wirken sich am Greifer aus. Ein ungenauer TCP verursacht einen Positionsfehler, der sich mit der Werkzeugorientierung ändert und leicht als Kameraproblem fehlgedeutet wird. Dokumentieren Sie Einheiten und Achskonventionen jeder Schnittstelle. Eine Pose in Metern statt der erwarteten Millimeter oder mit anders angeordneten Rotationswinkeln kann formal gültig und trotzdem falsch sein.
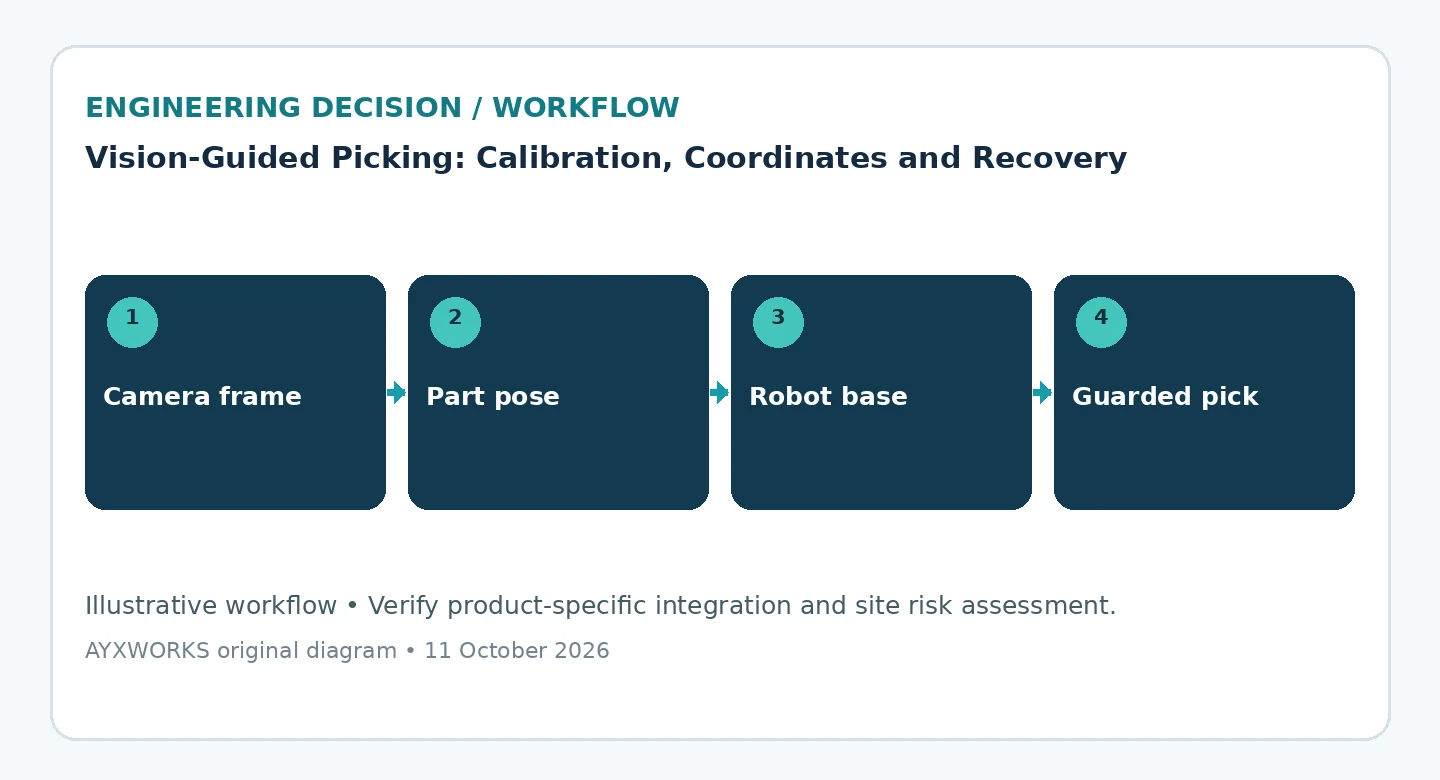
Welche Änderungen die Kalibrierung betreffen
Neue Fokussierung oder ein anderes Objektiv können die intrinsischen Parameter verändern. Ein verschobener Kamerahalter verändert die extrinsische Beziehung; ein anderer Greifer oder neu eingemessener TCP kann die Werkzeugtransformation verändern. Prüfen Sie die betroffenen Glieder an bekannten Referenzen und kalibrieren Sie die tatsächlich geänderten Beziehungen neu. Eine TCP-Änderung allein verlangt keine neuen Kameraintrinsiken. Repräsentative Positionen und Orientierungen sind vor Produktionsfreigabe zu überprüfen.
Unsicherheit sichtbar machen
Spiegelnde Oberflächen, Verdeckungen, schlechtes Licht und symmetrische Teile können mehrere plausible Posen erzeugen. Das Bildverarbeitungssystem sollte zu jeder Pose ein Qualitätsmaß liefern. Für niedrige Werte braucht die Zelle eine Regel: Teil überspringen, neues Bild aufnehmen, Teilebereitstellung ändern oder Bedienpersonal anfordern. Eine unsichere Erkennung darf nicht ungeprüft als Bewegungsziel weitergegeben werden. Rückmeldungen des Greifers, etwa das Vakuumniveau, müssen bestätigen, dass das Teil tatsächlich aufgenommen wurde.
Vollständige Zyklen qualifizieren
Ein Zyklus ist erst erfolgreich, wenn das Teil in der geforderten Orientierung am Ziel angekommen ist. Erfassen Sie Wiederholversuche, bewusst ausgelassene Griffe, verlorene Teile und deren Zeitbedarf getrennt. Eine Zelle, die nach mehreren Versuchen erfolgreich ist, kann trotzdem die Taktvorgabe verfehlen. Bestätigen Sie die Verbindung zwischen Bildverarbeitung und Robotersteuerung anhand beider Herstellerhandbücher. Eine gemeinsame Kameramarke garantiert keine Softwarekompatibilität.
Checkliste vor Budget- oder Auftragsfreigabe
- Intrinsisch kalibrierte Kamera mit steifer Halterung und gesichertem Objektiv.
- Dokumentierte Transformationen mit Koordinatennamen, Einheiten und Achskonventionen.
- Überprüfter TCP sowie hinsichtlich Reichweite und Kollisionen geprüfte Greifanfahrung.
- Schriftliche Regeln für Qualitätsgrenzen, Wiederholungen und ausgelassene Griffe.
- Definierte Auslöser einer Neukalibrierung und ein schneller Referenztest.
- Erfolgs-, Wiederholungs- und Fehlerzahlen aus vollständigen Zyklen mit echten Teilen.
Was dieser Leitfaden nicht nachweist
Dies ist eine Planungshilfe. Sie enthält weder Testergebnisse noch Genauigkeitsangaben zu konkreten Kameras oder Robotern und bewertet keine Konformität. ISO 10218-2:2025 behandelt Sicherheitsanforderungen an industrielle Roboteranwendungen und Zellen. Bildverarbeitung ersetzt keine Risikobeurteilung; ein Kamerabefund ist nur dann eine Sicherheitsfunktion, wenn er entsprechend ausgelegt und validiert wurde. Die erreichbare Greifgenauigkeit müssen qualifizierte Beteiligte mit Ihren Teilen und Ihrer Ausrüstung messen.
Quellen und weitere Prüfung
- ISO 10218-2:2025 — Sicherheitsanforderungen für industrielle Roboteranwendungen und Roboterzellen (veröffentlicht 2025-02; Katalogseite, Volltext kostenpflichtig; ursprüngliche Prüfung 2026-10-11).
- OpenCV — Kamerakalibrierung und 3D-Rekonstruktion, Modul calib3d (undatierte API-Dokumentation; erneut geprüft am 2026-10-14).
Der nächste sinnvolle Schritt
Stellen Sie repräsentative Teile oder Bilder ihrer tatsächlichen Bereitstellung, Kamera- und Greiferdatenblätter, Ablagetoleranz und Taktziel zusammen. Die Seite Robotik und Automation ist der Einstieg; das AYXWORKS-Portfolio erläutert den technischen Hintergrund. Ein daraus entstehendes Projekt wird über Eurobots/ReBots mit geklärter Machbarkeit und Zuständigkeit abgegrenzt, nicht als schlüsselfertige Komplettinstallation vorausgesetzt.
Bildnachweis: ayxworks — eigene Darstellung, Rechte beim Herausgeber.