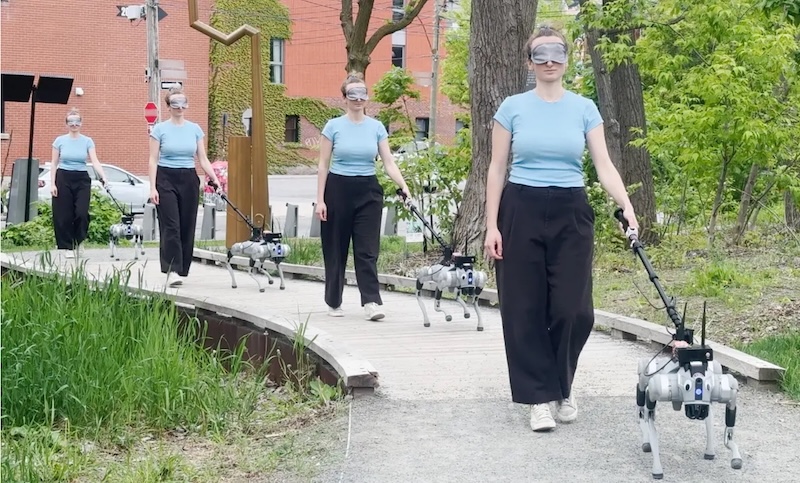
Orri honetan
Laburbilduz: Milo kode irekiko ikerketa-plataforma da, itsuei eta ikusmen urriko pertsonei robot bidez gidaritza ematea aztertzen duena. Ikertzaileek robotaren barruko konputazioa eta aurretiko maparik gabeko nabigazioa deskribatzen dituzte, baina talkak, lur motaren mugak eta kaleak zeharkatzeko ezintasuna ere jasotzen dituzte. Ez da entrenatutako gida-txakur baten edo ezarritako mugikortasun-laguntza baten ordezko frogatu gisa aurkeztu behar.
Robot batek beretzat bide libre bat aurki dezake, eta, hala ere, ondoan doan pertsona oztopo baten kontra eraman. Hori da Milo interesgarri egiten duen ingeniaritza-arazoa. Norbait gidatzea ez da robot autonomo bati helduleku bat jartzea bakarrik: ibilbideak bi gorputzak eta bien arteko harremana kontuan hartu behar ditu.
Zer eraiki dute ikertzaileek?
Florian Golemo, Joanna Wolski, Joel Ruben Antony Moniz eta Christopher Pal egileek Milo deskribatzen dute 2026ko uztailaren 21ean argitaratutako aurreargitalpen batean. Sistemak Unitree Go2 eraldatu bat erabiltzen du, konputazio-ekipo gehigarriekin, sentsoreekin eta heldulekuarekin. Pertzepzioak simulagailu batean ikasitako nabigazio-politika elikatzen du; robotak barruan prozesatzen du nabigazioa, hodeiko konexioaren edo aurretiko hiru dimentsioko neurketa baten mende egon gabe.
Egileek hardwarearen jarraibideak eta softwarea material ireki gisa aurkezten dituzte Milo proiektuaren bidez. Eskuragarritasun horrek beste ikertzaileei diseinua aztertzen eta erreproduzitzen lagun diezaieke. Ez da segurtasun-ziurtagiria, eta ez du frogatzen argitaratutako konfigurazio guztiak modu independentean baliozkotu direnik.
Pertsona ere nabigazio-arazoaren parte da
Ideia bereizgarria gidatutako pertsonaren posizioa kontuan hartzea da, ez robotaren inguruko tarte librea bakarrik. Robot laukoidunarentzat nahikoa zabala den pasabidea estuegia izan daiteke heldulekua daraman pertsonarentzat. Biraketek, oinezkoek eta abiadura-aldaketek harreman hori etengabe aldatzen dute.
Hortik ebaluazio-printzipio garrantzitsu bat dator: helmugara iristea ez da nahikoa. Pertsonaren inguruko tarteak, esku-hartzeak, mugimendu deserosoak eta pertzepzioan konfiantza galtzearen ondorioak ere neurtu behar dira. Ibilbide azkarragoa ez da hobekuntza, pertsonak behin eta berriz zuzendu behar badu.
Zer erakusten dute esperimentuek, eta zer ez?
Lanaren esperimentu eta mugen atalek kostu-mapa batean oinarritutako nabigazioarekin egindako konparazioak deskribatzen dituzte. Egileek pertsonaren babes hobea jakinarazten dute beren proba-egoeretan, baina robotaren eta ingurunearen arteko talkak ere bai. Atzetik aurreratzen duten oinezkoekin zailtasunak eta oinezkoen esperimentuaren errepikagarritasun mugatua ere jasotzen dituzte.
Ñabardura horiek garrantzitsuagoak dira robotak «oztopoak saihesten dituela» esatea baino. Aukeratutako ibilbideetako emaitzek ez dute frogatzen kale ezezagunetan, eguraldi desberdinetan, jendetza artean eta eguneroko egoeretan autonomiaz eta fidagarritasunez ibiltzea. Artikulu honek ez du egiaztatu parekoek ebaluatutako argitalpenik, erabiltzaileekin epe luzeko probarik edo segurtasunaren baliozkotze independenterik.
Kaleak zeharkatzea eta lur mota mugak dira oraindik
Egileek berariaz diote egungo sistemak ezin dituela kaleak zeharkatu. Lurrerako proiekzio-metodoak lur laua aurresuposatzen du; aldapak eta arrapalak etorkizuneko lanerako uzten ditu. Gainazal ibiltariaren detektagailuak ere robotak hasieran halako gainazal batean eta hari begira egotea eskatzen du.
Funtzionamendu-mugak dira, ez erosotasun-funtzio txiki batzuk falta izatea. Prototipoa non azter daitekeen eta proba nola gainbegiratu behar den baldintzatzen dute. Bide egoki bateko erakustaldi batek ezin du bide publikoan bakarrik erabiltzeko gomendio bihurtu.
Kostu txikiaren baieztapenak testuingurua behar du
Lanak plataformaren kostua 2.000 dolar estatubatuar ingurukoa dela dio. Hartu egileek emandako ikerketa-kostuaren baieztapen gisa, ez entregatutako eta laguntza-zerbitzua duen mugikortasun-produktu baten txikizkako prezio egiaztatu gisa. Prototipoaren konfigurazioak, hornidurak, mantentzeak, prestakuntzak, konponketek eta zerbitzuak garrantzia dute etorkizuneko erabiltzailearentzat.
Hardwarearen estimazio bat gida-txakur bat trebatzeko eta zaintzeko kostu osoarekin alderatzeak ez du gaitasun baliokidea edo bizitza osoko balio bera frogatzen. Irisgarritasuna laguntza fidagarriaren eta portaera erabilgarriaren araberakoa ere bada, ez erosketa-prezioarena bakarrik. Aditu baten esku-hartzea maiz behar duen gailu merke bat erabiltzeko zaila izan daiteke praktikan.
Zer argitu beharko luke hurrengo ebaluazio erabilgarriak?
- Zer ingurune eta egoera kudea ditzakeen sistemak, eta zeini uko egin behar dion.
- Erabiltzaile adierazgarriek diseinuan eta ebaluazioan nola eragiten duten, erakustaldi batean agertzeaz harago.
- Hutsegiteak, esku-hartzeak, kontaktuak eta deserosotasuna nola erregistratzen diren, amaitutako ibilbideak bakarrik zenbatu gabe.
- Zer gertatzen den pertzepzioak, konputazioak, elikadurak edo bidearen interpretazioak huts egiten duenean.
- Nork emango dituen prestakuntza, mantentzea eta laguntza ikerketatik kanpoko erabilera bat proposatzen bada.
Galdera horiek behar bezala gainbegiratutako ikerketa- eta baliozkotze-programa bati dagozkio, mugikortasuneko ezagutza espezializatua barne. Ez dira norberak instalatzeko jarraibideak gidaritza seguruaren beharra duen pertsona batentzat.
Ekarpen erabilgarria, produktu bat goizegi agindu gabe
Milok azter daitekeen ikuspegi bat eskaintzen du arazo zail baterako: robotaren eta pertsonaren mugimendua batera planifikatzea. Ikerketa-lan gisa, baliagarriena ez da promesa ikusgarria, baizik eta funtzionatzen duen ikuspegi bat eta besteek azter ditzaketen muga dokumentatuak batera ematea.
Hau ikerketan oinarritutako kazetaritza da, ez AYXWORKSen lehen eskuko proba edo gomendio medikoa. Ez ordeztu ezarritako mugikortasun-laguntza artikulu honetan oinarrituta. Testuinguru teknikoa zabaltzeko, begiratu AYXWORKSen robotika-gidak; Miloren ebidentzia aztertzeko, hasi egileen lanetik eta proiektuaren materialetatik.