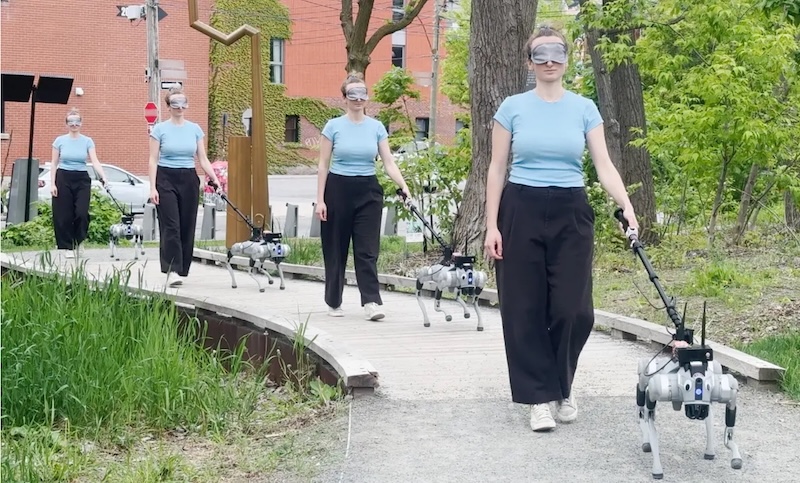
Auf dieser Seite
Kurz gesagt: Milo ist eine quelloffene Forschungsplattform für robotische Führung blinder und sehbehinderter Menschen. Das Team beschreibt Navigation mit Verarbeitung an Bord und ohne vorab erstellte Karte. Es dokumentiert aber auch Kollisionen, eingeschränkte Geländeannahmen und die Unfähigkeit, Straßen zu überqueren. Milo sollte nicht als erprobter Ersatz für einen ausgebildeten Blindenführhund oder eine etablierte Mobilitätshilfe dargestellt werden.
Ein Roboter kann für sich selbst einen freien Weg finden und dabei die Person neben sich gegen ein Hindernis führen. Genau dieses technische Problem macht Milo interessant. Jemanden zu führen bedeutet mehr, als einen autonomen Roboter mit einem Griff zu versehen: Beide Körper und ihr Zusammenspiel müssen in die Planung eingehen.
Was das Forschungsteam entwickelt hat
Florian Golemo, Joanna Wolski, Joel Ruben Antony Moniz und Christopher Pal beschreiben Milo in einem am 21. Juli 2026 veröffentlichten Preprint. Die Plattform basiert auf einem modifizierten Unitree Go2 mit zusätzlicher Rechentechnik, Sensorik und einem Griff. Die Wahrnehmung versorgt eine in Simulation trainierte Navigationsstrategie. Die Verarbeitung erfolgt auf dem Roboter, ohne Cloudverbindung oder vorherige dreidimensionale Vermessung.
Über das Milo-Projekt stellen die Autoren Hardwareanleitungen und Software als offen zugänglich vor. Das ermöglicht anderen Forschenden, den Aufbau zu untersuchen und nachzuvollziehen. Es ist weder eine Sicherheitszertifizierung noch der Nachweis, dass jede veröffentlichte Konfiguration unabhängig validiert wurde.
Der Mensch gehört zur Navigationsaufgabe
Der besondere Ansatz berücksichtigt die Position der geführten Person und nicht nur den Kollisionsabstand des Roboters. Ein Durchgang, der für einen Vierbeiner reicht, kann für die Person am Griff zu schmal sein. Kurven, vorbeigehende Menschen und wechselndes Tempo verändern die Situation fortlaufend.
Daraus folgt ein wichtiger Bewertungsmaßstab: Das Ziel zu erreichen genügt nicht. Auch Freiräume um die Person, notwendige Eingriffe, unangenehme Bewegungen und die Folgen unsicherer Wahrnehmung müssen erfasst werden. Ein schneller Weg ist keine Verbesserung, wenn die Person ständig ausgleichen muss.
Was die Versuche belegen — und was nicht
Die Versuchs- und Limitationsabschnitte der Veröffentlichung vergleichen das System mit einem kostenkartenbasierten Navigationsverfahren. Die Autoren berichten über einen besseren Schutz der geführten Person in ihren Szenarien, zugleich aber über Kollisionen des Roboters mit der Umgebung. Schwierigkeiten gab es außerdem mit überholenden Fußgängern und der Wiederholbarkeit des Fußgängerversuchs.
Solche Einschränkungen sind aussagekräftiger als ein pauschales „vermeidet Hindernisse“. Ausgewählte Parcours belegen keine verlässliche selbstständige Mobilität auf unbekannten Straßen, bei unterschiedlichem Wetter, in Menschenmengen und im Alltag. Dieser Beitrag hat weder eine begutachtete Veröffentlichung noch langfristige Nutzertests oder eine unabhängige Sicherheitsvalidierung verifiziert.
Straßenquerungen und Gelände bleiben klare Grenzen
Die Autoren erklären ausdrücklich, dass das derzeitige System keine Straßen überqueren kann. Seine Bodenprojektion setzt ebenes Gelände voraus; Steigungen und Rampen bleiben Gegenstand künftiger Arbeit. Auch die Erkennung begehbarer Flächen setzt voraus, dass der Roboter zu Beginn auf einer solchen Fläche steht und in deren Richtung blickt.
Das sind Betriebsgrenzen, keine fehlenden Komfortdetails. Sie bestimmen, wo sich der Prototyp untersuchen lässt und welche Aufsicht ein Versuch benötigt. Eine Vorführung auf einem geeigneten Weg darf nicht zur Empfehlung für eine selbstständige Nutzung im öffentlichen Straßenraum werden.
Warum die niedrige Kostenangabe eingeordnet werden muss
Die Veröffentlichung nennt Plattformkosten von ungefähr 2.000 US-Dollar. Das ist eine Kostenangabe der Forschenden, kein überprüfter Verkaufspreis einer gelieferten, betreuten Mobilitätshilfe. Für spätere Nutzer zählen auch Prototypkonfiguration, Beschaffung, Wartung, Schulung, Reparaturen und Service.
Ein Hardwarebudget mit den gesamten Ausbildungs- und Betreuungskosten eines Blindenführhundes zu vergleichen, belegt weder gleichwertige Fähigkeiten noch denselben Lebenszyklusnutzen. Zugänglichkeit hängt ebenso von verlässlicher Unterstützung und alltagstauglichem Verhalten ab. Ein günstiges Gerät, das häufig Experteneingriffe braucht, kann praktisch weiterhin schwer nutzbar sein.
Was eine aussagekräftige nächste Evaluation klären sollte
- Welche Umgebungen und Situationen das System bewältigen darf und welche es ablehnen muss.
- Wie repräsentative Nutzer Gestaltung und Bewertung mitbestimmen, statt nur in einer Vorführung aufzutreten.
- Wie Fehler, Eingriffe, Kontakte und Unbehagen erfasst werden — nicht nur abgeschlossene Strecken.
- Was bei Ausfällen von Sensorik, Berechnung, Stromversorgung oder Weginterpretation geschieht.
- Wer bei einem vorgesehenen Einsatz außerhalb der Forschung Schulung, Wartung und Unterstützung übernimmt.
Das sind Fragen für ein fachlich begleitetes Forschungs- und Validierungsprogramm mit entsprechender Mobilitätsexpertise. Sie sind keine Selbstbau-Einsatzanleitung für Menschen, die auf sichere Führung angewiesen sind.
Ein Forschungsbeitrag ohne voreiliges Produktversprechen
Milo liefert einen untersuchbaren Ansatz für eine schwierige Aufgabe: die Bewegung von Roboter und Mensch gemeinsam zu planen. Der Wert der Veröffentlichung liegt weniger in einem spektakulären Versprechen als in der Verbindung eines funktionsfähigen Ansatzes mit klar dokumentierten Grenzen, an denen andere weiterarbeiten können.
Dies ist eine forschungsbasierte Einordnung, kein Praxistest von AYXWORKS und keine medizinische Empfehlung. Ersetzen Sie bewährte Mobilitätsunterstützung nicht aufgrund dieses Artikels. Technischen Kontext bieten die AYXWORKS-Robotikleitfäden; für Milos Nachweise sind die Veröffentlichung und die Projektunterlagen der Autoren der Ausgangspunkt.