Sur cette page
En bref : La charge nominale et le rayon d’action d’un robot sont des chiffres de présélection. Le dimensionnement d’une application réelle dépend aussi de la géométrie de l’outil, du centre de gravité, de l’inertie, du mouvement lui-même et de l’existence de poses sans collision.
Une fiche technique répond bien à une question : quels robots sont manifestement trop petits. Elle ne dit pas si un robot donné fera tourner votre pièce, avec votre préhenseur, dans votre cellule, à votre cadence. La charge utile, le rayon d’action et la vitesse sont indiqués dans des conditions qu’une application reproduit rarement. Ce guide explique ce que chaque chiffre laisse de côté et quels éléments de preuve demander avant de commander.
La charge utile ne se résume pas à la pièce
Le poignet du robot porte tout ce qui est vissé sur la bride : préhenseur, plaques d’adaptation, capteurs, distributeurs, faisceau de câbles et de flexibles, puis la pièce. Yaskawa définit en conséquence la charge utile comme le poids que le robot peut manipuler sur l’axe du poignet, outil compris, et ajoute que les exigences de moment et d’inertie doivent être respectées en plus de la masse. Le manuel de Doosan indique que la charge utile maximale varie selon la distance du centre de gravité. Un préhenseur long tenant une pièce légère hors de l’axe peut donc atteindre la limite de moment ou d’inertie du poignet bien en dessous des kilogrammes nominaux. Le centre de gravité se déplace aussi lorsque l’outil s’ouvre, se ferme ou saisit une autre pièce ; vérifiez donc chaque état à l’aide du diagramme de charge du constructeur pour le modèle exact.
Le rayon d’action est un problème en trois dimensions
Le rayon d’action du catalogue est un extrême géométrique. Vérifiez jusqu’à quel point le constructeur le mesure ; il s’agit couramment du centre du poignet, et non de l’extrémité de votre outil. Ce chiffre ne dit pas non plus si l’outil peut arriver dans l’orientation exigée par le procédé. Près du bord de l’enveloppe de travail et près des singularités, il reste peu de liberté au poignet, si bien qu’un point situé dans le rayon d’action peut rester inutilisable lorsque le procédé impose la direction d’approche. Vérifiez l’orientation du poignet, les obstacles en hauteur, l’accès au montage et le faisceau pour toutes les variantes de pièces, et prévoyez un dégagement de maintenance et un accès sûr pour les personnes.
Le temps de cycle concerne toute la cellule
Décomposez le cycle en déplacement, prise, stabilisation, attente machine, contrôle et échange de signaux (handshake). Les mouvements courts n’atteignent pas la vitesse maximale du catalogue, car le robot les passe à accélérer et à décélérer, et une charge lourde ou excentrée peut encore les allonger. Lorsque des étapes se chevauchent, le cycle est déterminé par les dépendances de la séquence, par exemple le robot qui attend l’ouverture d’une porte de machine ou un acquittement de l’automate, et non par la somme des temps de mouvement du robot. Validez un programme prudent avec l’outillage réel et le temps de maintien exigé par le procédé.
Prouvez le dimensionnement avant de commander
Demandez au fournisseur un calcul de charge et d’inertie pour la configuration exacte du bras et du contrôleur, une vérification d’accessibilité sur des trajectoires représentatives et une plage de réception pour le temps de cycle plutôt qu’un chiffre unique. Un robot nominalement plus grand n’est pas automatiquement le choix sûr : il demande plus de surface au sol et coûte plus cher, et il peut ralentir la cellule si l’accès est mauvais. La simulation resserre le choix. Un essai physique avec l’outillage réel le confirme.
Liste de contrôle avant d’engager un budget ou un périmètre
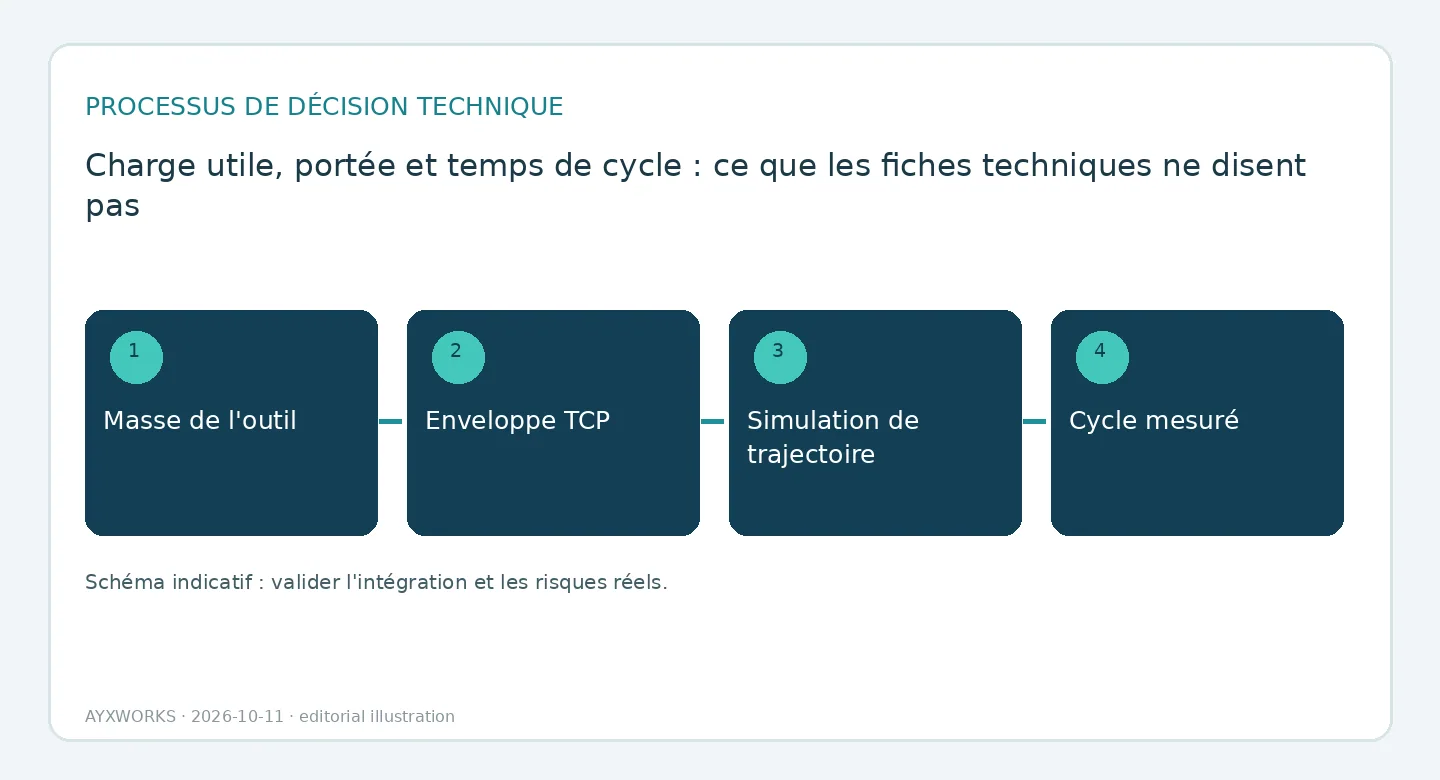
- Masse, centre de gravité et inertie pour chaque état d’outil et de charge, comparés au diagramme de charge du constructeur.
- Poses du point central de l’outil (TCP) pour chaque position de prise, de procédé et de dépose, avec une trajectoire sans collision entre elles.
- Cheminement du faisceau de câbles et de flexibles et dégagement de maintenance autour de la cellule.
- Décomposition du cycle, attentes de l’automate et du procédé comprises.
- Options du contrôleur et position de montage confirmées dans les manuels du modèle exact.
- Résultats de simulation vérifiés par un essai physique approprié.
Ce que ce guide n’établit pas
Ce guide est une aide à la planification. Ce n’est ni un rapport d’essai, ni une certification de produit, ni une évaluation juridique, ni une garantie de performance. Les documents de constructeurs cités ci-dessous sont des exemples de la manière dont les limites de charge sont publiées ; les limites de tout autre modèle doivent provenir du manuel de ce modèle. Le choix final du matériel, la sécurité fonctionnelle, la conformité de la machine et la mise en service doivent être vérifiés sur le système réel par des personnes dûment qualifiées. Les normes ISO sont payantes ; elles sont indiquées pour les exigences de sécurité applicables au robot et à l’application complète, sans être résumées article par article.
Sources et vérifications complémentaires
- Yaskawa Motoman — Allowable Load and Payload (charge admissible et charge utile), article du Knowledge Center (mis à jour le 2024-02-12 ; consulté le 2026-10-12).
- Doosan Robotics — User Manual V3.2.1, M/H Series: Max. Payload within operating space (charge utile maximale dans l’espace de travail) (non daté ; consulté le 2026-10-12).
- ISO — ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots (exigences de sécurité pour les robots industriels) (2025-02 ; consulté le 2026-10-11).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (exigences de sécurité pour les applications et cellules de robots industriels) (2025-02 ; consulté le 2026-10-11).
Prochaine étape utile
Si vous dimensionnez un robot pour une pièce précise, apportez les masses de la pièce et de l’outil, un croquis du préhenseur, les positions de prise et de dépose, l’objectif de temps de cycle et les contraintes d’implantation au sol sur la page Robotique et automatisation et son outil de recherche de solutions. Les projets retenus à partir de là sont cadrés et réalisés par l’intermédiaire d’Eurobots/ReBots, et ils commencent par la faisabilité et le partage des responsabilités, non par une installation clé en main tenue pour acquise. Le parcours d’ingénierie à l’origine de ces guides est présenté dans le portfolio AYXWORKS.
Crédit photo: Oleg Yunakov — Wikimedia Commons (CC BY-SA 4.0; cropped to 16:9).



