Orri honetan
Labur esanda: Robot baten karga nominala eta irismena aurre-hautaketarako zifrak dira. Benetako aplikazio baten dimentsionamendua tresnaren geometriaren, grabitate-zentroaren, inertziaren, mugimenduaren beraren eta talkarik gabeko posizioak egotearen araberakoa ere bada.
Datu-orri batek galdera bati ondo erantzuten dio: zein robot diren argi eta garbi txikiegiak. Ez du esaten robot jakin batek zure pieza mugituko duen, zure pintzarekin, zure zelulan eta zure kadentzian. Karga, irismena eta abiadura aplikazio batek gutxitan errepikatzen dituen baldintzetan ematen dira. Gida honek azaltzen du zifra bakoitzak zer uzten duen kanpoan eta zer ebidentzia eskatu behar den eskaera egin aurretik.
Karga ez da pieza bakarrik
Robotaren eskumuturrak bridari torlojututako guztia eramaten du: pintza, egokitze-plakak, sentsoreak, balbulak, kable- eta hodi-sorta eta, ondoren, pieza. Horren arabera, Yaskawak honela definitzen du karga: robotak eskumuturraren ardatzean maneia dezakeen pisua, tresna barne; eta gaineratzen du momentuaren eta inertziaren eskakizunak ere bete behar direla, masarenaz gain. Doosanen eskuliburuak dio gehieneko karga aldatu egiten dela grabitate-zentroaren distantziaren arabera. Hortaz, pieza arin bati ardatzetik kanpo eusten dion pintza luze bat eskumuturraren momentu- edo inertzia-mugara irits daiteke kilogramo nominalak baino askoz lehenago. Grabitate-zentroa mugitu ere egiten da tresna ireki, itxi edo beste pieza bat hartzen duenean; beraz, egiaztatu egoera bakoitza fabrikatzailearen karga-diagramarekin, modelo zehatzerako.
Irismena hiru dimentsioko arazoa da
Katalogoko irismena muturreko balio geometriko bat da. Egiaztatu fabrikatzaileak zein punturaino neurtzen duen; eskuarki eskumuturraren erdigunea izaten da, ez zure tresnaren punta. Zifrak ez du esaten, gainera, tresna prozesuak behar duen orientazioan irits daitekeen. Lan-eremuaren ertzetik gertu eta singularitateetatik gertu, eskumuturrari askatasun gutxi geratzen zaio; ondorioz, irismenaren barruan dagoen puntu bat erabilezina izan daiteke prozesuak hurbilketa-norabidea ezartzen duenean. Egiaztatu eskumuturraren orientazioa, goiko oztopoak, tresneriarako sarbidea eta kable- eta hodi-sorta pieza-aldaera guztietarako, eta utzi mantentze-espazioa eta pertsonentzako sarbide segurua.
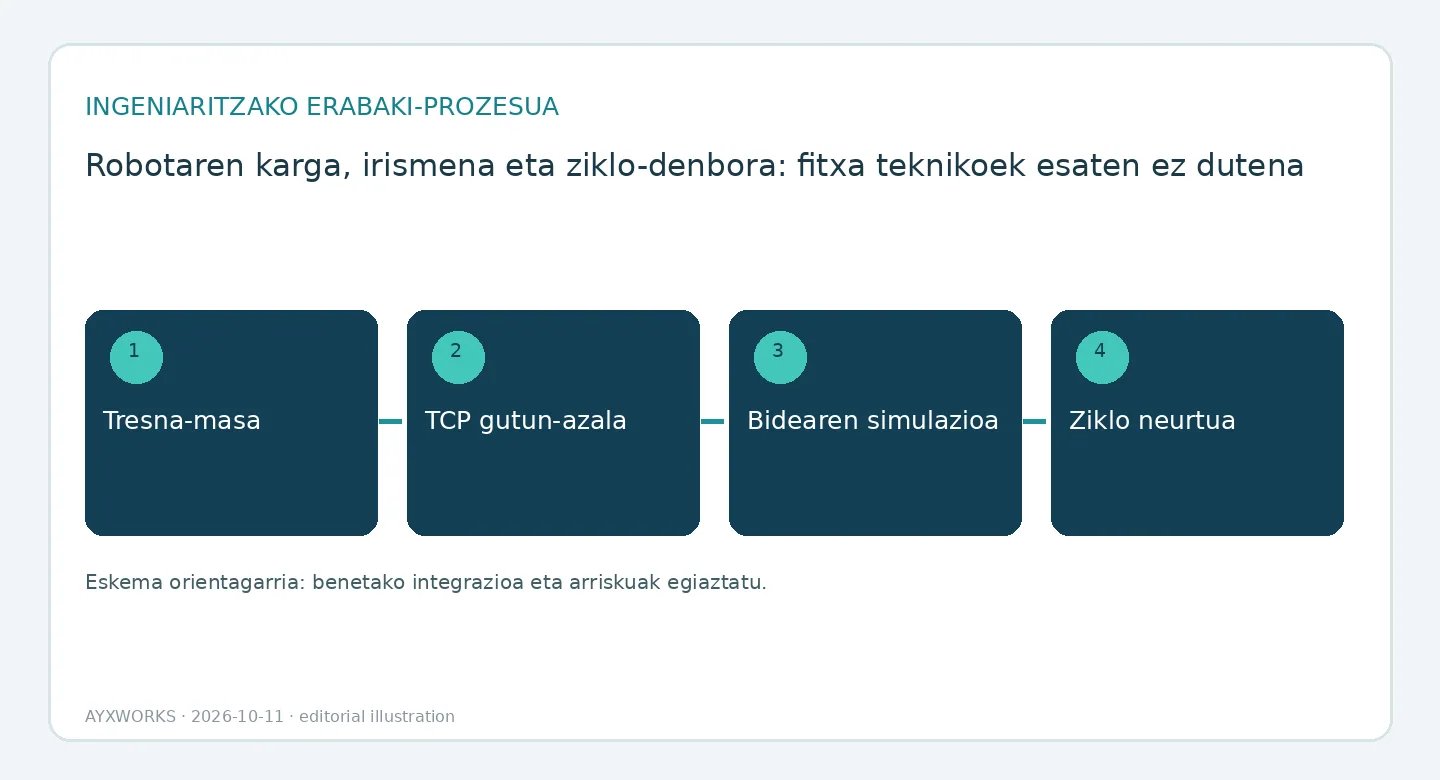
Ziklo-denbora zelula osoarena da
Banatu zikloa zatitan: lekualdatzea, heltzea, egonkortzea, makinaren zain egotea, ikuskapena eta seinale-trukea (handshake). Mugimendu laburrak ez dira katalogoko gehieneko abiadurara iristen, robotak azeleratzen eta dezeleratzen ematen dituelako, eta karga astun edo deszentratu batek are gehiago luza ditzake. Etapak gainjartzen direnean, zikloa sekuentziaren mendekotasunek zehazten dute, adibidez robota makina baten atea irekitzeko zain edo PLCaren berrespen baten zain egoteak, eta ez robotaren mugimendu-denboren baturak. Balioztatu programa kontserbadore bat benetako tresneriarekin eta prozesuak eskatzen duen egonaldi-denborarekin.
Frogatu dimentsionamendua eskaera egin aurretik
Eskatu hornitzaileari karga- eta inertzia-kalkulu bat besoaren eta kontrolagailuaren konfigurazio zehatzerako, irisgarritasun-egiaztapen bat ibilbide adierazgarrietan, eta ziklo-denborarako onarpen-tarte bat, zifra bakar baten ordez. Nominalki handiagoa den robot bat ez da automatikoki aukera segurua: lantegiko azalera gehiago behar du eta garestiagoa da, eta zelula moteldu dezake sarbidea txarra bada. Simulazioak aukera mugatzen du. Benetako tresneriarekin egindako proba fisiko batek berresten du.
Egiaztapen-zerrenda, aurrekontua edo proiektuaren esparrua konprometitu aurretik
- Masa, grabitate-zentroa eta inertzia tresna- eta karga-egoera bakoitzerako, fabrikatzailearen karga-diagramarekin alderatuta.
- Tresnaren erdigunearen (TCP) posizioak hartze-, prozesu- eta uzte-posizio bakoitzerako, eta haien arteko talkarik gabeko ibilbidea.
- Kable- eta hodi-sortaren ibilbidea eta zelularen inguruko mantentze-espazioa.
- Zikloaren banakapena, PLCaren eta prozesuaren itxaronaldiak barne.
- Kontrolagailuaren aukerak eta muntaketa-posizioa modelo zehatzaren eskuliburuetan baieztatuta.
- Simulazioaren emaitzak proba fisiko egoki batean egiaztatuta.
Gida honek ezartzen ez duena
Gida hau plangintzarako laguntza bat da. Ez da proba-txosten bat, produktu-ziurtagiri bat, lege-ebaluazio bat, ezta errendimendu-berme bat ere. Behean aipatutako fabrikatzaileen dokumentuak karga-mugak nola argitaratzen diren erakusteko adibideak dira; beste edozein modeloren mugak modelo horren eskuliburutik atera behar dira. Ekipoaren azken aukeraketa, segurtasun funtzionala, makinaren adostasuna eta martxan jartzea behar bezala kualifikatutako pertsonek egiaztatu behar dituzte benetako sisteman. ISO arauak ordainpekoak dira; robotari eta aplikazio osoari aplikatzen zaizkien segurtasun-eskakizunengatik ematen dira, ez dira atalez atal laburtzen.
Iturriak eta egiaztapen osagarria
- Yaskawa Motoman — Allowable Load and Payload (karga onargarria eta karga erabilgarria), Knowledge Center-eko artikulua (2024-02-12an eguneratua; 2026-10-12an kontsultatua).
- Doosan Robotics — User Manual V3.2.1, M/H Series: Max. Payload within operating space (gehieneko karga lan-espazioaren barruan) (datarik gabe; 2026-10-12an kontsultatua).
- ISO — ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots (robot industrialen segurtasun-eskakizunak) (2025-02; 2026-10-11n kontsultatua).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (robot industrialen aplikazioen eta zelulen segurtasun-eskakizunak) (2025-02; 2026-10-11n kontsultatua).
Hurrengo urrats erabilgarria
Pieza jakin baterako robot bat dimentsionatzen ari bazara, eraman piezaren eta tresnaren masak, pintzaren krokis bat, hartze- eta uzte-posizioak, ziklo-denboraren helburua eta lantegiko espazio-mugak Robotika eta Automatizazioa orrira eta bertako irtenbide-bilatzailera. Hortik abiatuta onartzen diren proiektuak Eurobots/ReBots-en bidez definitzen eta entregatzen dira, eta bideragarritasunetik eta erantzukizunen banaketatik hasten dira, ez giltza eskura instalazio bat jakintzat emanda. Gida hauen atzean dagoen ingeniaritza-ibilbidea AYXWORKSen portfolioan dago.
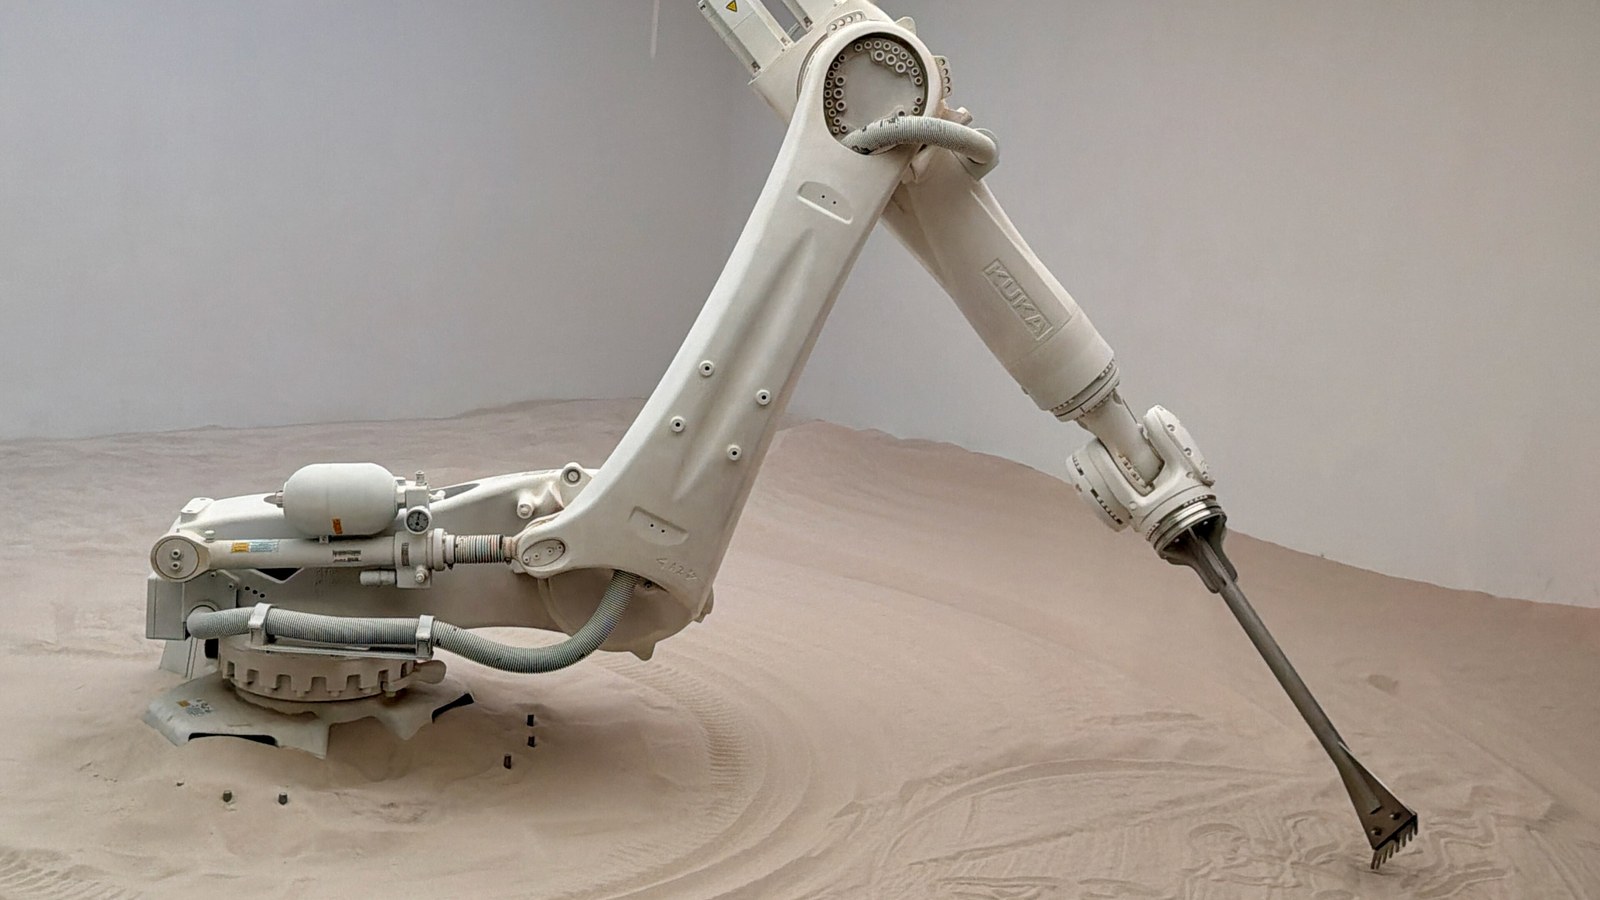
Irudiaren kreditua: Oleg Yunakov — Wikimedia Commons (CC BY-SA 4.0; cropped to 16:9).



