Auf dieser Seite
Kurz gesagt: Nenntraglast und Reichweite eines Roboters dienen der Vorauswahl. Die Auslegung einer realen Anwendung hängt zusätzlich von Werkzeuggeometrie, Schwerpunkt, Trägheit, Bewegungsablauf und erreichbaren kollisionsfreien Posen ab.
Ein Datenblatt beantwortet eine Frage gut: Welche Roboter sind eindeutig zu klein? Es sagt nicht, ob ein bestimmter Roboter Ihr Teil mit Ihrem Greifer in Ihrer Zelle im gewünschten Takt bearbeiten kann. Traglast, Reichweite und Geschwindigkeit werden jeweils unter Bedingungen angegeben, die eine Anwendung selten genau reproduziert. Dieser Leitfaden erklärt, was die Zahlen auslassen und welche Nachweise Sie vor der Bestellung verlangen sollten.
Zur Traglast gehört mehr als das Werkstück
Das Handgelenk trägt alles, was am Flansch befestigt ist: Greifer, Adapterplatten, Sensoren, Ventile, Schlauch- und Kabelpaket sowie das Werkstück. Yaskawa definiert die Traglast entsprechend als die am Handgelenk handhabbare Last einschließlich Werkzeug und betont, dass neben der Masse auch die Momenten- und Trägheitsgrenzen einzuhalten sind. Laut Doosan-Handbuch hängt die maximal zulässige Traglast vom Abstand des Schwerpunkts ab. Ein langer Greifer mit einem leichten, außermittig gehaltenen Teil kann deshalb die Momenten- oder Trägheitsgrenze erreichen, obwohl die Nenntraglast in Kilogramm noch deutlich unterschritten wird. Der Schwerpunkt verändert sich außerdem beim Öffnen, Schließen oder Greifen anderer Teile. Prüfen Sie deshalb jeden Zustand anhand des Hersteller-Lastdiagramms für das genaue Modell.
Reichweite ist eine dreidimensionale Aufgabe
Die Katalogreichweite ist ein geometrischer Extremwert. Prüfen Sie, bis zu welchem Bezugspunkt der Hersteller misst — häufig bis zum Handgelenkzentrum, nicht bis zur Spitze Ihres Werkzeugs. Die Zahl sagt auch nichts darüber aus, ob das Werkzeug in der erforderlichen Orientierung ankommt. Am Rand des Arbeitsraums und nahe Singularitäten bleibt dem Handgelenk wenig Bewegungsfreiheit. Ein geometrisch erreichbarer Punkt kann daher unbrauchbar sein, wenn der Prozess eine bestimmte Anfahrrichtung vorgibt. Prüfen Sie für sämtliche Teilevarianten Handgelenkorientierung, Hindernisse oberhalb der Zelle, Zugang zu Vorrichtungen sowie das Schlauchpaket. Halten Sie Platz für Wartung und sicheren Zugang frei.
Die Taktzeit gehört zur gesamten Zelle
Zerlegen Sie den Zyklus in Bewegung, Greifen, Beruhigungszeit, Maschinenwartezeit, Prüfung und Signalhandshake. Kurze Bewegungen erreichen die Kataloghöchstgeschwindigkeit nicht, weil der Roboter währenddessen beschleunigt und abbremst. Eine schwere oder außermittige Last kann sie zusätzlich verlängern. Bei überlappenden Schritten bestimmen Ablaufabhängigkeiten den Takt — etwa das Warten auf eine Maschinentür oder eine SPS-Bestätigung — und nicht die Summe der Roboterbewegungszeiten. Validieren Sie ein konservativ ausgelegtes Programm mit dem tatsächlichen Werkzeug und den erforderlichen Prozesswartezeiten.
Die Auslegung vor der Bestellung nachweisen
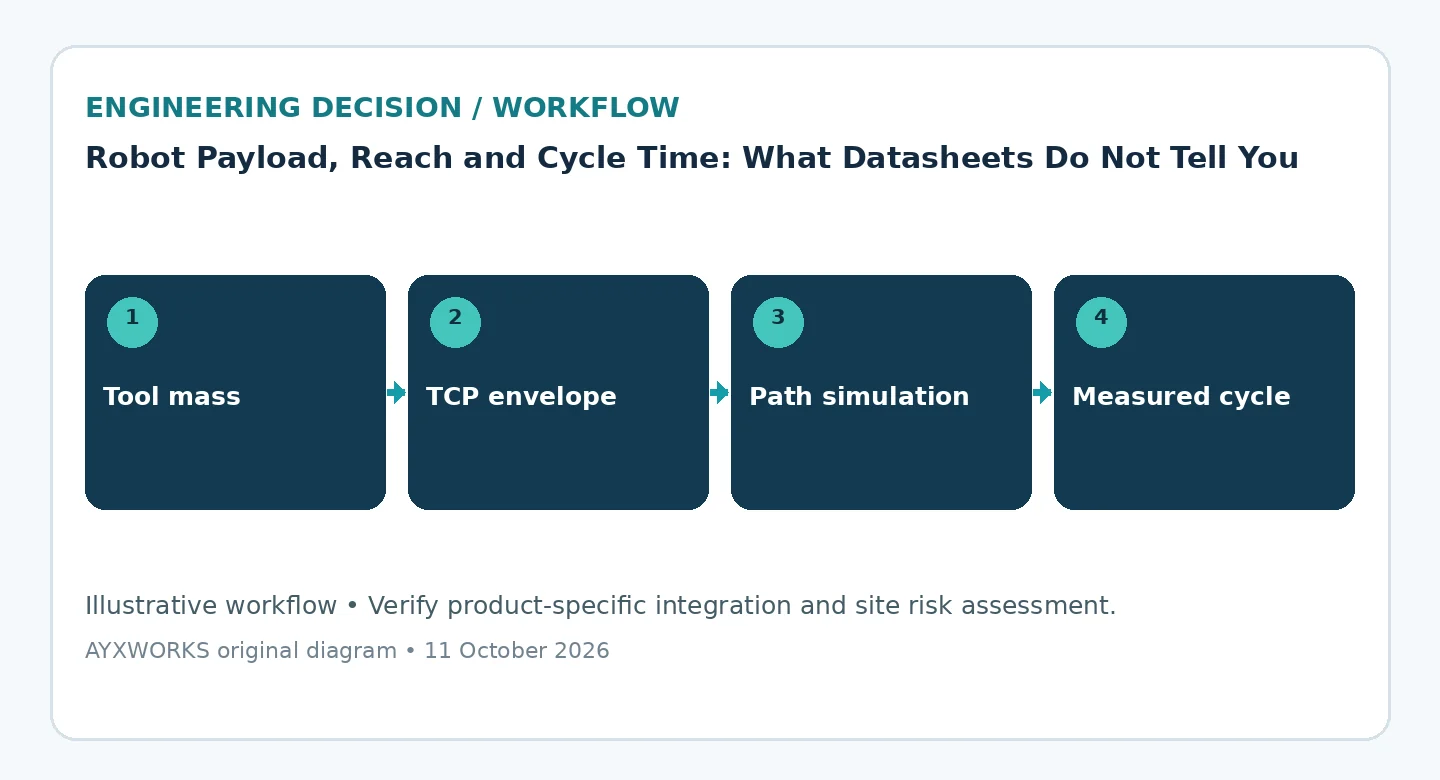
Fordern Sie eine Last- und Trägheitsberechnung für die genaue Arm-Steuerungs-Konfiguration, eine Erreichbarkeitsprüfung repräsentativer Bahnen und einen zulässigen Taktzeitbereich statt einer isolierten Zahl. Ein nominell größerer Roboter ist nicht automatisch die risikoärmere Wahl: Er benötigt mehr Stellfläche, kostet mehr und kann die Zelle bei ungünstigem Zugang sogar verlangsamen. Die Simulation grenzt die Auswahl ein. Ein praktischer Versuch mit dem realen Werkzeug bestätigt sie.
Checkliste vor Budget- oder Auftragsfreigabe
- Masse, Schwerpunkt und Trägheit jedes Werkzeug- und Lastzustands mit dem Hersteller-Lastdiagramm abgleichen.
- TCP-Posen für sämtliche Greif-, Prozess- und Ablagepositionen sowie kollisionsfreie Verbindungen dazwischen prüfen.
- Schlauch- und Kabelführung sowie Wartungsfreiräume berücksichtigen.
- Den vollständigen Zyklus einschließlich SPS- und Prozesswartezeiten aufschlüsseln.
- Steuerungsoptionen und Montageposition anhand der Handbücher des konkreten Modells bestätigen.
- Simulationsergebnisse in einem geeigneten praktischen Versuch überprüfen.
Was dieser Leitfaden nicht nachweist
Dieser Leitfaden ist eine Planungshilfe, kein Prüfbericht, keine Produktzertifizierung, keine rechtliche Bewertung und keine Leistungsgarantie. Die genannten Herstellerunterlagen zeigen beispielhaft, wie Lastgrenzen veröffentlicht werden. Für andere Modelle gelten deren eigene Handbücher. Abschließende Hardwareauswahl, funktionale Sicherheit, Maschinenkonformität und Inbetriebnahme müssen qualifizierte Personen am tatsächlichen System überprüfen. Die ISO-Normen sind kostenpflichtig. Sie werden als Referenzen für die Sicherheitsanforderungen an Roboter und vollständige Anwendung genannt, nicht abschnittsweise zusammengefasst.
Quellen und weitere Prüfung
- Yaskawa Motoman — Zulässige Last und Traglast, Knowledge-Center-Beitrag (aktualisiert am 2024-02-12; abgerufen am 2026-10-12).
- Doosan Robotics — Benutzerhandbuch V3.2.1, M/H-Serie: Maximale Traglast innerhalb des Arbeitsraums (ohne Datum; abgerufen am 2026-10-12).
- ISO — ISO 10218-1:2025, Robotik — Sicherheitsanforderungen — Teil 1: Industrieroboter (2025-02; abgerufen am 2026-10-11).
- ISO — ISO 10218-2:2025, Robotik — Sicherheitsanforderungen — Teil 2: Industrieroboteranwendungen und Roboterzellen (2025-02; abgerufen am 2026-10-11).
Der nächste sinnvolle Schritt
Für die Auslegung eines Roboters sollten Teile- und Werkzeugmassen, eine Greiferskizze, Greif- und Ablagepositionen, Zieltaktzeit sowie räumliche Grenzen vorliegen. Nutzen Sie diese Angaben für den Einstieg über die Seite Robotik und Automation mit Lösungsfinder. Daraus entstehende Projekte werden über Eurobots/ReBots abgegrenzt und umgesetzt. Sie beginnen mit Machbarkeit und klaren Verantwortungsgrenzen, nicht mit einer vorausgesetzten schlüsselfertigen Installation. Den technischen Hintergrund dieser Leitfäden finden Sie im AYXWORKS-Portfolio.
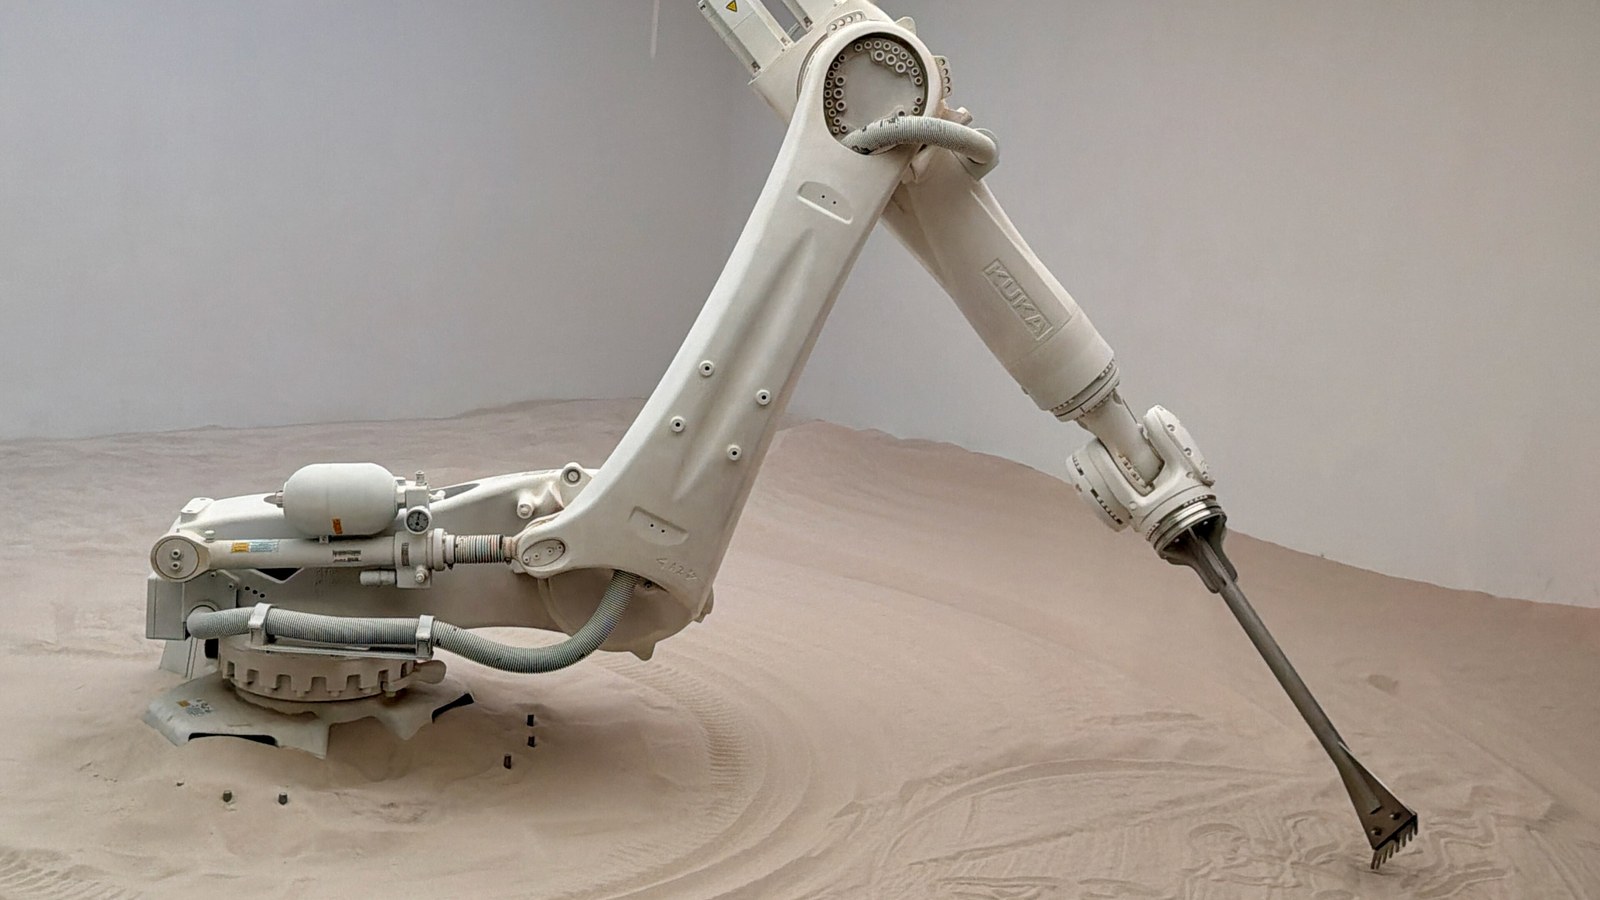
Bildnachweis: Oleg Yunakov — Wikimedia Commons (CC BY-SA 4.0; auf 16:9 zugeschnitten).