Orri honetan
Laburbilduz:
erabili
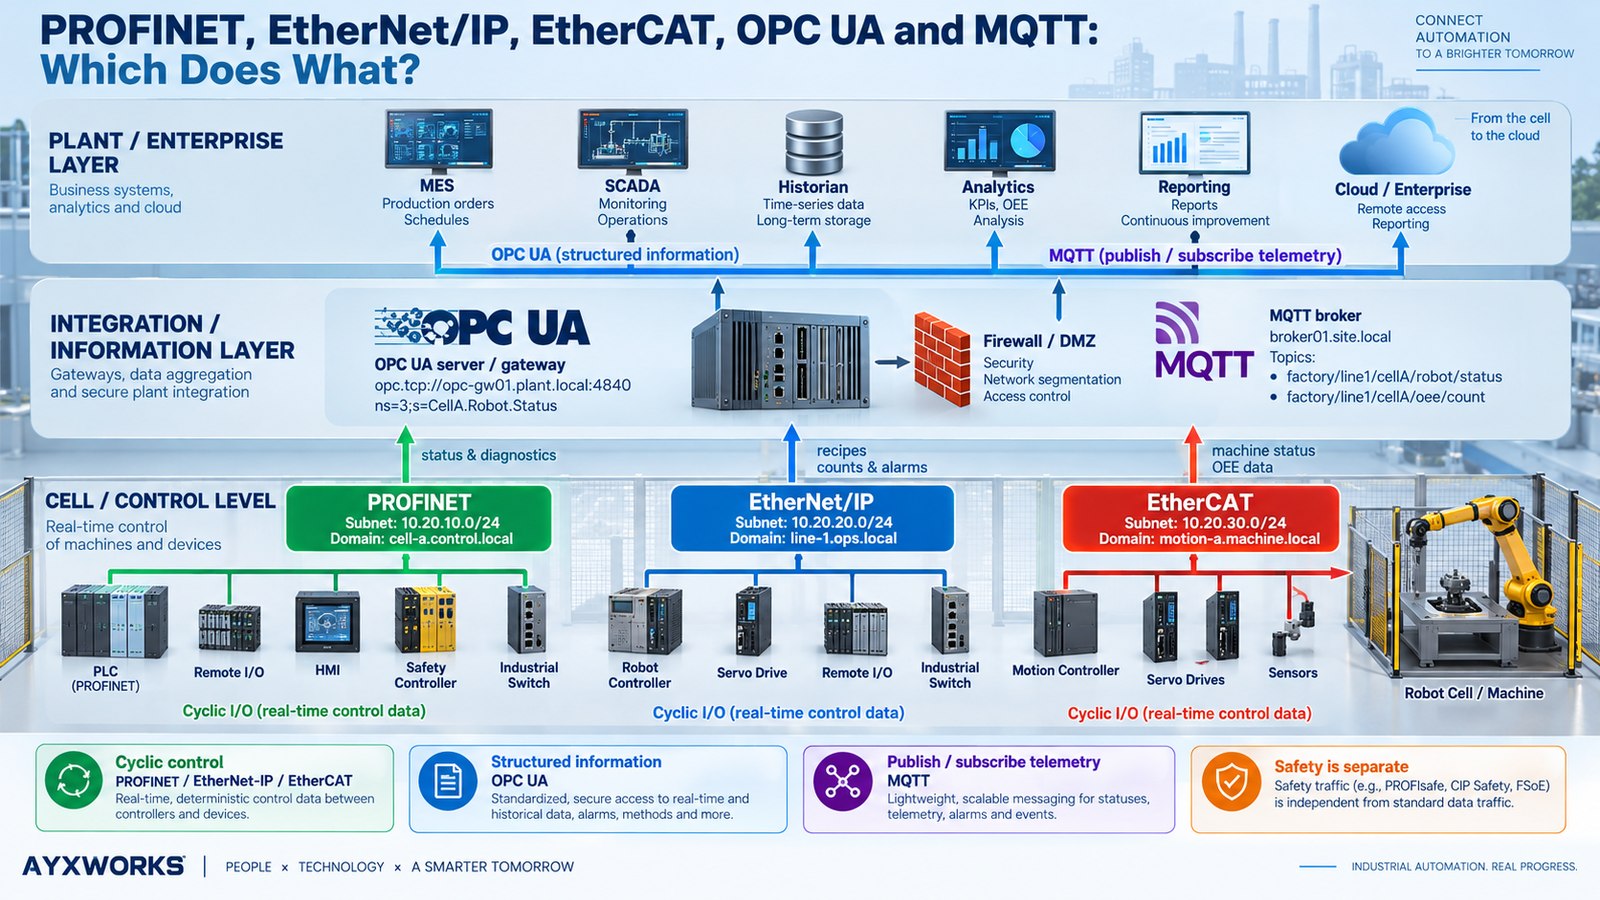
PROFINET, EtherNet/IP edo EtherCAT
PLC batek edo mugimendu-kontrolagailu batek robotarekin, eragingailuarekin edo S/I gailuarekin prozesuko datuak ziklikoki eta denbora-portaera aurreikusgarriarekin trukatu behar dituenean. Aukeratu
OPC UA
goi-mailako softwareak makinaren informazio egituratua behar duenean, eta
MQTT
hainbat aplikaziotara gertaerak eta telemetria bidali behar direnean, argitaratu/harpidetu ereduko bitartekari baten bidez. Ez dira elkarren ordezko zuzenak: fabrika berean hainbat teknologia erabil daitezke. Hautaketa egiteko, lehenik benetako kontrolagailuak, instalatutako interfazeak eta lizentziak, datu-fluxuak eta komunikazioa galtzearen ondorioak aztertu behar dira; ez iragarkietako abiadura-datu bakar bat.
Ingeniaritza-gida, 2026ko urriaren 13an eguneratua. Arauen eta dokumentazio teknikoaren araberako alderaketa da; ez da laborategiko errendimendu-proba, ezta robot eta PLC modelo jakinen arteko bateragarritasun-ziurtagiria ere.
Erantzun azkarra: zein industria-komunikazioko protokolo aukeratu?
| Teknologia | Erabilera egokiena | Komunikazio-eredua | Ohiko erabilera robot-zelulan | Egiaztatu beharrekoa |
|---|---|---|---|---|
| PROFINET | Makinetako eta fabriketako S/I kontrola | Denbora errealeko S/I ziklikoak eta zerbitzu aziklikoak | PLC ↔ robot-kontrolagailua, urruneko S/I, eragingailuak | IO-Controller/IO-Device rolak, GSDML, RT/IRT eta aukerak |
| EtherNet/IP | CIP inguruneetako PLC-gailu kontrola | CIPeko S/I ziklikoak eta IP bidezko mezu esplizituak | PLC ↔ robota, harrapagailua, eragingailua edo S/I | Scanner/adapter, assemblies, EDS eta konexio-parametroak |
| EtherCAT | Oso sinkronizatutako S/I eta mugimendu-kontrola | EtherCAT tramen prozesatzea igarotzean | Serbomotorrak, S/I banatuak, robot-interfaze bateragarriak | MainDevice/SubDevice, ESI, topologia, sinkronizazioa |
| OPC UA | Makinen informazio egituratua eta elkarreragingarria | Bezero/zerbitzari eta, eskuragarri bada, argitaratu/harpidetu | Egoera, diagnostikoa, ekoizpena, MES integrazioa | Izen-espazioa, segurtasuna, idazteko baimenak, profilak |
| MQTT | Gertaeren eta telemetriaren banaketa | Bitartekari bidezko argitaratu/harpidetu | Gertaerak, aginte-panelak, analitika, urruneko datuak | Payloaden esanahia, topicen jabetza, iraungipena, sarbidea |
Arau praktikoa:
aukeratu protokoloa
interfaze bakoitzerako
, ez fabrika osoarentzat bakarra. PLCak robota PROFINET bidez kontrola dezake; bitartean, edge pasabide batek OPC UA irakurri eta ekoizpeneko zenbait gertaera MQTT bidez argitara ditzake.
Ethernet erabiltzeak ez du esan nahi protokolo guztiek gauza bera egiten dutenik
Ethernet industrialak teknologia desberdinak biltzen ditu; ez da trukagarri den komunikazio-sistema bakarra. RJ45 motako konektore bat, Ethernet kablea edo sare-azpiegituraren zati bat partekatzeak ez du bermatzen gailuek elkar ulertuko dutenik. Rolak, protokolo-pilak, denbora-kudeaketa, helbideratzea eta aplikazio-datuak desberdinak izan daitezke.
Bereizketa nagusia
kontrol-datu ziklikoen
eta
gainbegiratze-informazioaren
artekoa da. Lehenengoak behin eta berriz eguneratzen dira, kontrolagailuak makinaren sekuentzia sarrera eta irteera eguneratuekin egiteko. Bigarrena testuingurua eta historia behar duten sistemek erabiltzen dute: MES, SCADA, mantentze-lanen aplikazioak edo analitika, besteak beste.
Robot batek PLCaren agindu-hitz eguneratua behar izan dezake konfiguratutako S/I tarte bakoitzean. Ekoizpeneko aginte-panel batek, aldiz, zikloa noiz hasi den, pieza noiz amaitu den eta matxura noiz agertu den jakitea nahikoa izan dezake. Gertaera horiek guztiak S/I mapa ziklikoan sartzeak lana zailtzen du; eta MQTT mezu arrunt bat segurtasunerako edo denbora kritikorako blokeatze-mekanismo bakar gisa erabiltzea arkitektura-akatsa da.
Determinismoa ez da abiadura handia izatea soilik.
Kontrol-sistemetan, portaera aurreikusgarria eta denbora-muga argiak batez besteko transferentzia-abiadura bezain garrantzitsuak dira. Benetako erantzunak sareko eguneratzea, PLCaren zeregin-zikloa, robot-kontrolagailuaren prozesamendua eta aplikazio-logika barne hartzen ditu. Sare azkar batek ezin du gaizki diseinatutako sekuentzia konpondu.
1. PROFINET: PLCetan oinarritutako fabriken kontrol ziklikoa
PROFINET
, PROFIBUS & PROFINET International (PI) erakundeak kudeatua, industria-automatizaziorako diseinatu da: prozesuko datu ziklikoak, diagnostikoa eta ingeniaritza-tresnekin integrazioa. Ohiko egitura batean PLCa
IO-Controller
da, eta robot-kontrolagailua edo urruneko S/I estazioa
IO-Device
. Bien artean konfiguratutako sarrera- eta irteera-datuak trukatzen dira.
Nola funtzionatzen du PROFINETek?
PROFINETek denbora errealeko komunikazioa onartzen du S/I ziklikoetarako. Ohiko modalitateak
RT (Real Time)
dira, automatizazio-aplikazio askotan erabilia, eta
IRT (Isochronous Real Time)
, sinkronizazio-behar zorrotzagoetarako, gailuek onartzen dutenean. PI erakundeak Time-Sensitive Networking (TSN) teknologiarekin lotutako gaitasunak ere garatzen ditu. Ez dira edozein ekipoetan aktibatzeko aukera soilak: benetako kontrolagailuak, gailuak, firmwareak eta sare-diseinuak beharrezko funtzioa onartu behar dute.
S/I ziklikoez gain, abiaraztean gailuen identifikazioa, alarmak, diagnostikoa eta parametroen konfigurazioa erabiltzen dira. Integraziorako
GSDML
fitxategia erabiltzen da normalean; XMLn oinarritutako PROFINET gailu-deskribapena da, moduluak, datuen luzerak eta ingeniaritza-softwarean eskuragarri dauden gaitasunak zehazten dituena.
Adibidea: PLCaren eta robotaren arteko PROFINET komunikazioa
PLCak martxan jartzeko baimena, programa-zenbakia eta hasteko eskaera bidal ditzake. Robotak prest, lanean, amaituta edo matxura egoerak itzultzen ditu. Seinale-kontratuak bit bakoitzaren esanahia, arduraduna eta etendako sekuentzia nola berreskuratu definitzen ditu. PROFINETek byteak garraiatzen ditu,
baina ez du robot-fabrikatzailearen handshake logika definitzen
.
Noiz aukeratu PROFINET:
instalazioak dagoeneko erabiltzen duenean, robot-kontrolagailuak beharrezko IO-Device rola duenean eta PLCaren ingeniaritza-inguruneak GSDML eta S/I konfigurazio zehatza onartzen dituenean. PROFINET edukitzeak ez du automatikoki PROFIsafe, IRT edo mugimendu-funtzioak izatea esan nahi.
2. EtherNet/IP: CIP bidezko kontrola Ethernet/IP sareetan
EtherNet/IP
, ODVAk kudeatua,
Common Industrial Protocol (CIP)
eramateko Ethernet eta Interneteko protokolo estandarrak erabiltzen ditu. Gailuen S/I eta diagnostikorako erabiltzen da. Izena antzekoa izan arren, ez da Ethernet konexio orokor bat eta ez da automatikoki bateragarria PROFINETekin.
S/I ziklikoak eta mezu esplizituak
CIPek S/I datuen trukea,
implicit messaging
deitua, eta gailuen objektuei eskaera/erantzun bidez egiten zaien sarbidea,
explicit messaging
deitua, bereizten ditu. S/I ziklikoetan UDP erabili ohi da; mezu esplizituetan, TCP. Konexioek byte multzoak (
assemblies
) garraiatzen dituzte, eta haien esanahia gailuaren datu-ereduaren eta konfigurazioaren araberakoa da.
Ohiko PLC–robot konexio batean PLCak
I/O scanner
rola hartzen du eta robotaren interfazeak
adapter
rola. Izen zehatzak eta konektatzeko moduak fabrikatzailearen eta bertsioaren araberakoak izan daitezke.
EDS (Electronic Data Sheet)
gailu-deskribapena lagungarria da, baina
assembly
instantziak, sarrera/irteera luzerak, konexio-bidea eta
RPI
(Requested Packet Interval) ere egiaztatu behar dira. EDS fitxategiak ez du berez integrazio osoa eta automatikoa bermatzen.
ODVAk CIP Safety, CIP Motion, CIP Sync eta CIP Security zerbitzuak ere definitzen ditu. Familia berekoak izateak
ez du frogatzen robot-kontrolagailu jakin batean erabilgarri daudenik
.
Noiz aukeratu EtherNet/IP:
PLCaren arkitektura CIPen oinarritzen denean, robotak edo amaierako erremintak adapter rol zuzena duenean eta datu-tamainak, mapa eta eguneratze-tartea egiaztatuta daudenean. Ping batek IP konektagarritasuna baino ez du frogatzen, ez S/I konexio ziklikoa martxan dagoenik.
3. EtherCAT: igarotzean prozesatutako datuak eta sinkronizazioa
EtherCAT
, EtherCAT Technology Group (ETG) taldeak babestua, beste modu batean aritzen da.
MainDevice
gailuak trama bat bidaltzen du segmentuan zehar;
SubDevice
bakoitzak bere irteera-datuak irakurri eta sarrera-datuak txertatzen ditu trama igarotzen den bitartean.
On-the-fly
prozesatze honek gailu bakoitzeko komunikazio errepikatuak murrizten ditu, eta kontrol banatu zorrotzerako egokia da.
Zergatik ez da EtherCAT TCP/IP arrunta?
EtherCATen prozesuko datuen trama arruntek Ethernet formatua erabiltzen dute, eta normalean EtherType
0x88A4
bidez identifikatzen dira.
Ez dira TCP edo UDP pakete arruntak.
Bulegoko switch bat, IP bideratzaile bat edo MQTT broker bat ezin da besterik gabe EtherCAT segmentu batean sartu. Segmentuaren topologiak eta hardwareak sistemaren eskakizunak bete behar dituzte.
Distributed Clocks (DC)
mekanismoak gailu bateragarriak sinkroniza ditzake, batez ere hainbat serbomotor edo mugimendu banatuko elementu koordinatzeko. Horrek ez du esan nahi edozein roboten mugimendua automatikoki sinkronizatzen denik.
Konfigurazioak normalean
ESI (EtherCAT SubDevice Information)
XML fitxategia erabiltzen du. Prozesuko datu-objektuak, egoera operatiboak, sinkronizazio-moduak, ataka fisikoak eta firmware-bateragarritasuna egiaztatu behar dira. Batzuetan fabrikatzailearen berariazko inplementazioa ere behar da.
Noiz aukeratu EtherCAT:
makinaren plataforma EtherCATen oinarritzen denean, sinkronizazioa edo mugimendu banatua behar denean eta aukeratutako gailu guztiek —robotaren interfazea barne— rol eta funtzio egokiak onartzen dituztenean. Ez aukeratu ziklo-denbora teoriko erakargarriagatik soilik.
4. OPC UA: egitura eta esanahia duten makina-datuak
OPC Unified Architecture (OPC UA)
, OPC Foundation erakundearena, plataforma independentea duen industria-komunikazioko arkitektura da. Makinak, ezaugarriak, harremanak eta metodoak informazio-eredu baten bidez adieraz ditzake, aplikazioek arakatu eta interpretatu ahal izateko. Sarritan bezero/zerbitzari eredua erabiltzen da; bateragarri diren inplementazioek argitaratu/harpidetu eredua ere onar dezakete. Autentifikazioa, zifratzea eta baimenen kudeaketa ere aurreikusten ditu.
Zergatik da garrantzitsua informazioaren modelizazioa?
Pentsa MES sistemak robotaren funtzionamendu-modua, aukeratutako programa, alarma aktiboa eta egindako piezen kopurua behar dituela. PLCaren S/I array soil batek byteen posizioak eta bit-zenbakiak baino ez ditu erakutsiko agian. OPC UA zerbitzariak objektu izendatuak, datu-motak eta haien arteko harremanak erakuts ditzake. Eredu zehatza ulertu behar da oraindik, baina ez da byte-zerrenda anonimora mugatu behar.
Robotikarako,
OPC 40010-1, OPC UA for Robotics – Part 1: Vertical Integration
zehaztapenak goi-mailako sistemetarako informazio-eredua definitzen du. Erreferentzia ofizialak
1.02 bertsioa, 2025eko irailaren 8an argitaratua
, jasotzen du. Fabrikatzaileak OPC UA zerbitzaria eskaintzeak ez du ziurtatzen eredu osagarri hori edo aukerako funtzio guztiak ezarrita daudenik.
OPC UA gainbegiratzeko bakarrik al da?
Ez. OPC UAk irakurketa, idazketa, metodoak eta argitaratu/harpidetu funtzioak onartzen ditu.
Field Level Communications / OPC UA FX
garapenek eremu-mailako aplikazioetara ere zabaltzen dute teknologia, denbora errealeko beharrak barne. Beraz, ohiko robot-zeluletan kontrol-sarearen gainean erabili arren, ezin da esan berez industria-kontrolerako gai ez denik. Kontrol-eginkizun jakin baterako egokitasuna profil bateragarriekin, gailuekin eta balioztatutako denbora-portaerarekin frogatu behar da.
Noiz aukeratu OPC UA:
plataforma desberdinek makina-datu egituratuak, aurkitzeko errazak eta babestuak behar dituztenean. Konfiguratu ziurtagiriak, autentifikazioa, erabiltzaile-baimenak, endpoint seguruak eta irakurri/idazteko eremu zehatzak. OPC UA egoteak ez dio MESari robotari mugimendua agintzeko baimena automatikoki ematen.
5. MQTT: ekoizpeneko gertaerak argitaratzea eta banatzea
MQTT
OASISek estandarizatutako argitaratu/harpidetu mezularitza-protokoloa da. Gailu edo edge aplikazio batek
topic
batean argitaratzen du; bitartekariak (
broker
) harpidedun interesdunei bidaltzen die mezua. Igorleak ez du zuzenean lotu behar aginte-panel, datu-base edo analitika-zerbitzu bakoitzarekin.
MQTT topic eta payload adibide praktikoa
Pasabide batek
factory/bilbao/cell-03/robot-01/status
helbidean ondorengo JSON adibidea argitara dezake:
{
  "schema_version": 1,
  "asset_id": "robot-01",
  "timestamp_utc": "2026-10-13T12:00:00Z",
  "state": "running",
  "program_id": "job-024",
  "parts_completed": 1842,
  "source_quality": "good"
}
Adibideko datuak dira, ez benetako ekipo batean neurtutako emaitzak.
MQTT zehaztapenak ez du adierazten
state
,
program_id
edo
parts_completed
eremuek zer esan nahi duten. Integrazio-kontratuak unitateak, datu-motak, denbora-zigiluak, gertaera-identifikatzaileak, jabetza, eskema-bertsioak eta datu zaharkituak nola antzeman definitu behar ditu.
Zer bermatzen dute MQTTko QoS mailek?
-
QoS 0:
MQTT entrega-mailan gehienez behin; mezua gal daiteke. -
QoS 1:
MQTT entrega-mailan gutxienez behin; bikoizketak gerta daitezke. -
QoS 2:
dagokion MQTT trukean behin bakarrik entregatzea, protokolo-karga handiagoarekin. Horrek
ez du bermatzen
ondorengo datu-baseko transakzioa edo robotaren ekintza fisikoa behin bakarrik gauzatuko denik.
Atxikitako mezuak (
retained messages
) erabilgarriak izan daitezke azken egoera erakusteko, baina egoera hori zaharkituta egon daiteke. Saio iraunkorrak, berriro bidaltzeko saiakerak eta mezuen iraungipena arretaz konfiguratu behar dira. Erabili denbora-zigiluak, datuen freskotasun-arauak eta, beharrezkoa bada, gertaera-IDak edo idempotentzia-gakoak. Segurtasunerako, bezero autentifikatuak, dagokionean TLS, topicen sarbide-zerrendak eta brokererako konexio mugatuak erabili.
Noiz aukeratu MQTT:
ekoizpen-gertaerak, mantentze-abisuak edo telemetria historikoa aplikazio askotara banatu nahi direnean. Hodeiko zerbitzu batek topic bat argitaratu ahal izateak ez du ordezkatzen balioztatutako PLC–robot kontrol ziklikoa edo segurtasun-funtzioa.
Protokoloak elkarrekin erabiltzea robot-zelula batean
Demagun ontziratzeko zelula batek industria-robota, PLCa, harrapagailua, sentsoreak eta gainbegiratze-panela dituela. Arkitektura zentzuzko batek eginkizunak honela bereiz ditzake:
-
Makinaren kontrola:
PLCak robotaren aginduak eta egoerak trukatzen ditu onartutako fieldbus zikliko baten bidez. Robot-kontrolagailuak balioztatutako programa exekutatzen du. Eragingailu edo S/I gehigarriek sare bera edo beste eremu-sare bat erabil dezakete. -
Segurtasun funtzionala:
bereiz diseinatutako segurtasun-sistema batek babes-gailuak eta geldialdi seguruko funtzioak gainbegiratzen ditu. Arriskuen ebaluazioaren arabera, kable bidezko S/I seguruak edo onartutako segurtasun-protokoloa erabil daiteke. -
Datu operatibo egituratuak:
robotak, PLCak edo industria-pasabideak hautatutako egoera eta diagnostikoak OPC UA bidez erakusten ditu, idazteko baimenak mugatuta. -
Gertaeren banaketa:
baimendutako pasabide batek aldaketa jakin batzuk MQTT gertaera bihurtzen ditu eta brokerera bidaltzen ditu, broker hori makinaren nahitaezko kontrol-begiztaren parte izan gabe. -
Enpresa-aplikazioak:
MES, mantentze-lanen sistemek eta analitikak informazioa erabiltzen dute trazabilitaterako, OEE azterketarako eta arazoak argitzeko.
Hau adibide bat da, ez eredu unibertsala. Lantegi batzuek PLCtik MESera zuzenean bidaltzen dituzte datuak; beste batzuek historialari industrial bat erabiltzen dute edo MQTT gabe OPC UA. Pasabide batek benetako integrazio-arazoa konpondu behar du, ez huts egin dezakeen beste zerbitzu bat gehitu besterik ez.
Adibide zehatza: PLCaren eta robotaren arteko handshake sendoa
Protokoloak seinalea garraiatzen du;
interfaze-kontratuak
makinak nola jokatu behar duen zehazten du. Taula honek pieza bat hartu eta uzteko robot-ziklo bat azaltzen du. Seinaleen izenak eta noranzkoak kontzeptualak dira, ez protokolo-estandar baten edo fabrikatzaile jakin baten mapa.
| Seinalea | Igorlea | Hartzailea | Esanahi aurreikusia |
|---|---|---|---|
|
PLC | Robota | Hurrengo ziklorako eskatutako programa |
|
PLC | Robota | Baldintzak betetzen direnean zikloa eskatzen du |
|
PLC | Robota | Agindu logikoa identifikatzen du, saiakera anbiguoak saihesteko |
|
Robota | PLC | Aurreikusitako eskaera onar dezakeela adierazten du |
|
Robota | PLC | Onartutako aginduaren identifikatzailea berresten du |
|
Robota | PLC | Aplikazio-zikloa martxan dago |
|
Robota | PLC | Definitutako amaiera-egoerara iritsi da |
|
Robota | PLC | Aplikazioaren edo kontrolagailuaren diagnostikoa |
|
Bi aldeek, hala diseinatu bada | Beste aldeak | Aplikazioko datu zaharkituak antzematen laguntzen du |
Sekuentzia posible bat:
PLCak makinaren ohiko baldintzak egiaztatzen ditu, lana aukeratzen du, agindu-identifikatzaile berria ematen du eta zikloa eskatzen du. Robotak zer agindu onartu duen erantzuten du, lanean dagoela adierazten du eta amaiera identifikatzaile berarekin jakinarazten du. PLCak ez du hurrengo zikloa eskatzen aurrekoaren emaitza egiaztatu arte. Abiarazteak, timeout batek edo konexio-galerak ezin dute eskaera zahar bat oharkabean mugimendu-agindu berri bihurtu.
Argi zehaztu behar dira elikadura berreskuratzea, larrialdiko geldialdiak, babes-geldialdiak, kontrolagailuen berrabiarazteak, programa-aldaketak, aldi bereko akatsak eta eskuzko modua.
Ready
edo
Heartbeat
aplikazio-bitak
ez dira segurtasun-mailako seinaleak
, arkitektura egoki baten barruan berariaz diseinatu eta balioztatu ez badira. Fieldbus arruntaren egoerak ez du berez zelula segurua dela frogatzen.
S/I komunikazioa, robotaren mugimendua eta segurtasun funtzionala ez dira gauza bera
Hiru ingeniaritza-arazo nahasten dira sarritan:
-
S/I handshake arrunta:
hasteko eskaerak, egoera-bitak, programa-zenbakiak eta diagnostikoa trukatzea. Datu-bloke zikliko txiki bat nahikoa izan daiteke. -
Mugimenduaren koordinazioa:
ardatz anitzen sinkronizazioa, zinta garraiatzailearen jarraipena edo roboten mugimendu koordinatua. Fabrikatzailearen motion aukerak, erloju sinkronizatuak, profil bateragarriak edo interfaze propioak behar izan daitezke; S/I zikloa azkartzea ez da nahikoa. -
Segurtasun funtzionala:
arriskuak detektatu eta balioztatutako segurtasun-funtzioak gauzatzea.
PROFIsafe, CIP Safety
eta
Safety over EtherCAT (FSoE)
erabil daitezke, baina segurtasunerako gailu bateragarriekin eta beharrezko diseinu eta balioztapenarekin soilik.
Segurtasun-logika, segurtasun-komunikazioa, Safe Torque Off, babes-geldialdia eta larrialdiko geldialdia ez dira sinonimoak. Haien erabilera, beharrezko errendimendu-maila eta berrabiarazteko portaera makinaren arriskuen ebaluazioaren eta aplikatu beharreko arauen araberakoak dira.
Protokoloa hautatzeko sei urratseko metodoa
-
Benetako ekipoak identifikatu.
Jaso PLCaren CPUa, robot-kontrolagailua, S/I moduluak, eragingailuak, firmware-bertsioak, sare-txartelak eta instalatutako software-lizentziak. Ez suposatu marka bereko robot guztiek interfaze berdinak dituztenik. -
Funtzio bakoitza definitu.
Sailkatu datuak: agindu/egoera ziklikoa, mugimendu-datuak, segurtasunarekin lotutako komunikazioa, diagnostikoa edo negozio-telemetria. -
Sareko rolak egiaztatu.
Bereizi PROFINET IO-Controller/IO-Device, EtherNet/IP scanner/adapter eta EtherCAT MainDevice/SubDevice. Protokolo bera iragartzen duten bi gailuk ezin dute zuzenean komunikatu rolak bat ez badatoz. -
Integrazioaren frogak eskatu.
PROFINETerako GSDML, EtherNet/IPerako EDS eta konexioaren xehetasunak, EtherCATerako ESI. OPC UAn endpointak, namespaceak eta segurtasun-profilak; MQTTn brokeraren eta payloaden kontratua. -
Denborak eta hutsegiteak zehaztu.
Eguneratze-tarteak, datuak noiz zaharkitzen diren, timeoutaren esanahia eta lotura galdu edo berrabiarazi ondoko makina-egoera definitu. PLCaren zikloa, robotaren prozesamendua eta segurtasuna bereiz aztertu. -
Interfaze minimoa probatu saiakuntza-mahaian.
Konexioa ezarri, benetakoen antzeko S/I balioak trukatu, datu-motak eta byte-ordena egiaztatu, eta deskonexioa eta berrabiaraztea probatu arkitektura behin betiko onartu aurretik.
Erosketan ohikoak diren hiru egoera
A egoera: PROFINET erabiltzen duen instalazioa.
Hautatutako robotak PROFINET IO-Device aukera bateragarria badu, lehendik dagoen fieldbusa mantentzeak ingeniaritza, ordezko piezak eta mantentzea sinplifika ditzake. Egiaztatu instalatutako aukera, ez katalogoa bakarrik.
B egoera: CIP erabiltzen duen PLC ingurunea.
Robotaren EtherNet/IP adapter aukera integraziorik errazena izan daiteke. PLC programa diseinatu aurretik egiaztatu assemblies, datu-luzerak, RPI eta akatsen aurreko portaera.
C egoera: serbo-ardatz askoko EtherCAT makina.
EtherCAT egokia izan daiteke eragingailu eta S/I horietarako. Hala ere, industria-robot bereizi batek beste fieldbus bat erabil dezake programa-mailako handshakerako, bere kontrolagailuak hori onartzen badu. Makina batek eremu-mailako sare bat baino gehiago izatea zentzuzkoa izan daiteke.
Iragarritako ziklo-denbora baino garrantzitsuagoak diren neurriak
Fabrikatzaileek eguneratze-denbora teoriko deigarriak argitara ditzakete. Balio horiek konfigurazio jakin batzuetarako zuzenak izan arren, ez dute robot-zelula osoaren erantzuna adierazten. Bereizi honako hauek:
-
Fieldbusaren eguneratze-tartea:
prozesuko datuak zenbatean behin trukatzen diren. -
Jitterra:
datuak iristeko edo zereginak exekutatzeko uneetako aldakortasuna. -
PLCaren zeregin-periodoa:
sarrerak noiz irakurri, logika noiz exekutatu eta irteerak noiz eguneratzen diren. -
Robot-kontrolagailuaren erantzuna:
mapatutako sarrera noiz antzematen duen eta aplikazio-egoera noiz aldatzen den. -
Erantzun fisikoa:
agindutako hardwareak balioztatutako sekuentziaren barruan erreakzionatzeko behar duen denbora gehigarria.
Hasi/lanean/amaituta handshake arrunt batean, aurreikusgarritasuna, diagnostikatzeko erraztasuna eta bateragarritasuna sareko zikloaren zati txiki bat optimizatzea baino garrantzitsuagoak izan daitezke. Mugimendu estuki sinkronizatua dagoenean, lehentasunak bestelakoak dira. Denbora kritikoa bada, neurtu aurreikusitako hardwarean; ez ondorioztatu errendimendua protokoloaren izenetik.
Sare-segmentazioa, urruneko sarbidea eta zibersegurtasuna
OPC UAk eta MQTTk ikusgarritasuna hobetzen dute, baina sarbide-bide berriak ere sortzen dituzte. Sakoneko defentsak makinaren kontrol-sarea gainbegiratze- eta enpresa-sistemetatik bereizi, beharrezko fluxuak bakarrik onartu eta analitika-zerbitzuaren hutsegitea kontrol-arazo bihurtzea saihestu behar du.
-
Segmentazioa:
definitu zelulako, gainbegiratze-mailako eta enpresako sare-eremuak, eta erabili bideratze edo firewall bidez kontrolatutako loturak dagokionean. -
Identitateak:
zerbitzu-kontu bereiziak eta baimen mugatuak erabili; ez partekatu lehenetsitako pasahitzak eta ez utzi bezero anonimo mugagaberik. -
Ziurtagiriak eta zifratzea:
konfiguratu OPC UAren segurtasun-modu bateragarriak, ziurtagiri fidagarriak eta MQTT garraio segurua; iraungipena eta berritzea gainbegiratu. -
Gutxieneko pribilegioa:
lehenetsi irakurtzeko soilik diren datuak. Urruneko idazketek berrikusitako eta erregistratutako agindu-prozesua behar dute. -
Hutsegite independenteak:
hodeia, brokera, historiadorea edo SCADA sarea galtzeak ez du portaera arriskutsurik eragin behar. -
Mantentzea:
gorde konfigurazio-kopiak, sare-diagramak, fabrikatzaileen laguntza-datuak eta firmware nahiz kredentzialak kudeatzeko prozedura kontrolatua.
Artikulu orokor batek ezin du lantegi baten zibersegurtasuna ziurtatu. Neurri zehatzak mehatxu-analisia, ekoizpen-baldintzak, aplikatu beharreko eskakizunak eta benetako ekipamendua kontuan hartuta erabaki behar dira.
Martxan jartzeko egiaztapen-zerrenda: erregistratu beharreko probak
-
Gailuaren identitatea:
aurreikusitako kontrolagailua, firmwarea, moduluak eta aukeren lizentziak instalatuta daude. -
Konfigurazioa:
gailu-fitxategia, moduluen ordena, assembly mapak eta byte/bit ordena onartutako interfazearen berdinak dira. -
Rolak eta helbideak:
interfaze bakoitza aurreikusitako controller/device edo client/server rolean dabil. -
Ohiko handshakea:
programa-hautaketa, prest, eskaera, onartua, lanean eta amaitua bi muturretan bat datoz. -
Sarrera okerrak:
programa-zenbaki ezezagunak, datu desegokiak eta agindu kontraesankorrak baztertu edo segurtasunez kudeatzen dira. -
Komunikazio-galera:
lotura deskonektatzeak edo prozesua gelditzeak zehaztutako erantzuna eta alarma sortzen ditu; berreskuratzeak ez du ustekabeko ziklorik abiarazten. -
Elikadura itzultzea:
PLCak, robotak eta pasabideak egoerak bateratzen dituzte eta eskaera zaharkituak garbitzen dituzte. -
Datuen freskotasuna:
OPC UA edo MQTT kontsumitzaileek egoera eguneratua, deskonektatua eta zaharkitua bereizten dituzte. -
Sarbide-kontrola:
baimenik gabeko idazketak, argitalpenak eta sare-eremuen arteko konexioak blokeatzen dira. -
Segurtasun-balioztapena:
langile gaituek segurtasun-funtzioak, akatsak eta berrabiaraztearen portaera bereiz egiaztatzen dituzte.
Gorde onartutako interfaze-matrizea eta proben emaitzak eskema elektrikoekin, PLC programarekin eta robotaren segurtasun-kopiekin. Hurrengo teknikariak ez luke bit baten esanahia martxan dagoen programatik asmatu behar.
Ohiko galderak
Zein da hobea, PROFINET ala EtherNet/IP?
Ez dago kasu guztietarako irabazlerik. Biak egokiak izan daitezke PLCaren eta robotaren arteko S/I ziklikoetarako. Normalean, lehendik dagoen PLC inguruneak, robotaren aukerek, ingeniaritza-tresnek, rolek eta mantentze-beharrek erabakitzen dute. Egiaztatu hardware-konbinazio zehatza, ez aukeratu abiadura nominalagatik soilik.
EtherCAT PROFINET baino azkarragoa al da?
EtherCAT datu-truke determinista eraginkorrerako eta sinkronizaziorako diseinatu da. PROFINETek ere denbora errealeko hainbat mekanismo ditu, IRT barne. Gailuak, topologia, konfiguratutako zikloak eta kontrol-zeregin osoa zehaztu gabe, abiadura-sailkapen orokor batek ez du ingeniaritza-erantzun baliagarririk ematen.
PLC bat eta robot bat zuzenean komunikatu al daitezke OPC UA bidez?
Bai, biek OPC UA funtzio bateragarriak ezarri badituzte eta aplikazioa horretarako diseinatu bada. Baina OPC UA zerbitzaria izateak ez du automatikoki robotaren S/I zikliko egokirik edo balioztatutako segurtasun-biderik ematen. Egiaztatu kontrol-beharra eta inplementazio zehatza.
MQTT bidez industria-robot bat abiarazi edo gelditu al daiteke?
Aplikazio batek MQTT agindu bat jaso dezake teknikoki, baina MQTTk bakarrik ez du mugimendu-kontrol seguru eta deterministarik, ezta segurtasun-mailako geldialdirik ere, bermatzen. Urruneko aginduek baimena, PLCaren edo robotaren egoera-egiaztapenak eta balioztatutako makina-kontrola behar dituzte. Segurtasun-funtzioek ezin dute MQTT entrega arruntaren mende egon.
PROFINETek, EtherNet/IPek eta EtherCATek switch bera erabil al dezakete?
Ez hori suposatu. PROFINET eta EtherNet/IP instalazio batzuek Ethernet industrialeko switch kudeatu egokiak erabil ditzakete, protokoloaren, denboraren eta topologiaren mugak errespetatuta. EtherCATen ohiko komunikazio ziklikoa bestelakoa da, eta segmentu-hardware bateragarria behar du. Kable mota bera izateak ez du elkarreragingarritasuna frogatzen.
Zertarako dira GSDML, EDS eta ESI fitxategiak?
Gailuen ezaugarriak deskribatzen dituzte ingeniaritza-tresnetarako:
GSDML
PROFINETerako,
EDS
EtherNet/IP integrazio askotarako eta
ESI
EtherCATerako. Prozesuko datuak, parametroak eta identitatea konfiguratzeko laguntzen dute, baina ez dituzte firmware-bateragarritasunaren, rolen eta aplikazio-seinaleen esanahiaren egiaztapenak ordezkatzen.
Ondorioa: lehenik kontrolaren muga zehaztu
Industria-roboteko zelula batean, abiapuntu erabilgarri bat izan daiteke
fieldbus ziklikoa makina-sekuentziarako, bereiz balioztatutako segurtasun-funtzioak, gainbegiratzerako OPC UA datu egituratuak eta MQTT soilik bitartekari bidezko gertaera-banaketa benetan baliagarria denean
. Eredu bat da, ez derrigorrezko irtenbide bakarra. Integrazioaren arrakasta kontrolagailuen interfaze zehatzen, argi definitutako seinale-kontratuaren eta hutsegiteetan probatutako portaeraren araberakoa da.
Komunikazio-txartel edo software-aukera bat erosi aurretik, orrialde bateko dokumentu bat izan daiteke erabilgarriena:
nork kudeatzen duen seinale bakoitza, zein saretatik doan, zenbat denboraz den baliozkoa eta zer gertatzen den desagertzen denean
.
Iturriak eta egiaztapen osagarriak
Eguneratze honetarako berrikusitako estandarizazio-erakundeen jatorrizko baliabideak:
-
PROFIBUS & PROFINET International — PROFINET teknologia
: denbora errealeko aukerak, diagnostikoa eta PROFIsafe. -
PI — PROFINETerako GSDML zehaztapena
: PROFINET XML deskribapenak eta PROFIBUS GSD fitxategiak. -
ODVA — EtherNet/IP
: CIP arkitektura eta UDP bidezko komunikazio ziklikoa. -
EtherCAT Technology Group — EtherCAT teknologia
: igarotzean prozesatzea, Distributed Clocks eta segurtasuna. -
ETG — EtherCAT Compendium
: egoerak, ingeniaritza eta inplementazioa. -
OPC Foundation — OPC Unified Architecture
: informazio-ereduak eta segurtasun-arkitektura. -
OPC Foundation — OPC UA for Robotics, Part 1
: 1.02 bertsioa, 2025eko irailaren 8koa. -
OPC Foundation — Field Level Communications / OPC UA FX
. -
OASIS — MQTT Version 5.0
: 2019ko martxoaren 7ko OASIS estandarra.
Egiaztapen-oharra:
iturri hauek protokoloen printzipioak eta argitaratutako zehaztapenak azaltzen dituzte; ez dituzte identifikatu gabeko PLC–robot bikote baten instalatutako aukerak edo bateragarritasuna frogatzen, eta ez dira lantegi jakin bateko errendimendu-neurketak. Erreferentziak 2026ko urriaren 13an egiaztatu ziren.
Robotaren eta PLCaren integrazioa prestatzen ari zara?
Hasi robot-kontrolagailu zehatza, PLC modeloa, firmwarea, fieldbus aukerak eta trukatu beharreko seinaleak identifikatuz. Gida gehiago aurkituko dituzu
AYXWORKS Robotics & Automation
atalean, besteak beste
ikusmen bidez gidatutako piezen hartzeari, kalibrazioari eta berreskuratzeari buruzko gida
. Bideragarritasuna eta proiektuko ardurak Eurobots/ReBots taldearekin azter daitezke; egileari buruz gehiago
AYXWORKS portfolion
.
Eztabaidarako:
zein konexiok sortu dizu arazo gehien martxan jartzean: PROFINETen S/I mapak, EtherNet/IP assemblies, EtherCATen konfigurazioak, OPC UAren segurtasunak ala MQTT payloaden koherentziak?
Barruko irudia: AYXWORKSen jatorrizko azalpen-grafikoa. Ez du proiektu jakin bateko sare-eskema ordezkatzen. WordPressen irudi nabarmenari dagozkion kredituak benetako lizentziaren arabera mantendu behar dira.


