本页内容
简而言之:机器人的额定负载和工作范围只是初筛数据。实际应用的选型还取决于工具的几何形状、重心、惯量、运动本身以及是否存在无碰撞位姿。
数据表能很好地回答一个问题:哪些机器人明显太小。它不会告诉您,某台机器人能否用您的夹爪、在您的工作站里、按您的节拍搬运您的工件。负载、工作范围和速度都是在特定条件下给出的,而实际应用很少能重现这些条件。本指南说明每项数据没有涵盖什么,以及下单之前应当索取哪些证据。
负载不只是工件
腕部承载的是固定在法兰上的全部东西:夹爪、转接板、传感器、阀、管线包,然后才是工件。因此,Yaskawa 把负载定义为机器人在腕部轴上能够搬运的、包含工具在内的重量,并补充说,除质量之外还必须满足力矩和惯量方面的要求。Doosan 的手册指出,最大负载随重心距离而变化。所以,一个较长的夹爪偏心地夹着一个很轻的工件,可能在远低于额定公斤数时就达到腕部的力矩或惯量极限。工具张开、闭合或抓取另一种工件时,重心也会移动,因此应针对确切型号,对照制造商的负载图逐一检查每种状态。
工作范围是一个三维问题
样本上的工作范围是一个几何极限。请确认制造商把它量到哪一点;通常是腕部中心,而不是您的工具末端。这个数字也不说明工具能否以工艺要求的姿态到达。在工作包络的边缘附近和奇异点附近,腕部剩下的自由度很小,所以当工艺规定了接近方向时,一个处于工作范围之内的点仍然可能无法使用。要针对所有工件品种检查腕部姿态、上方障碍物、夹具的可达性和管线包,并留出维护空间和人员的安全通道。
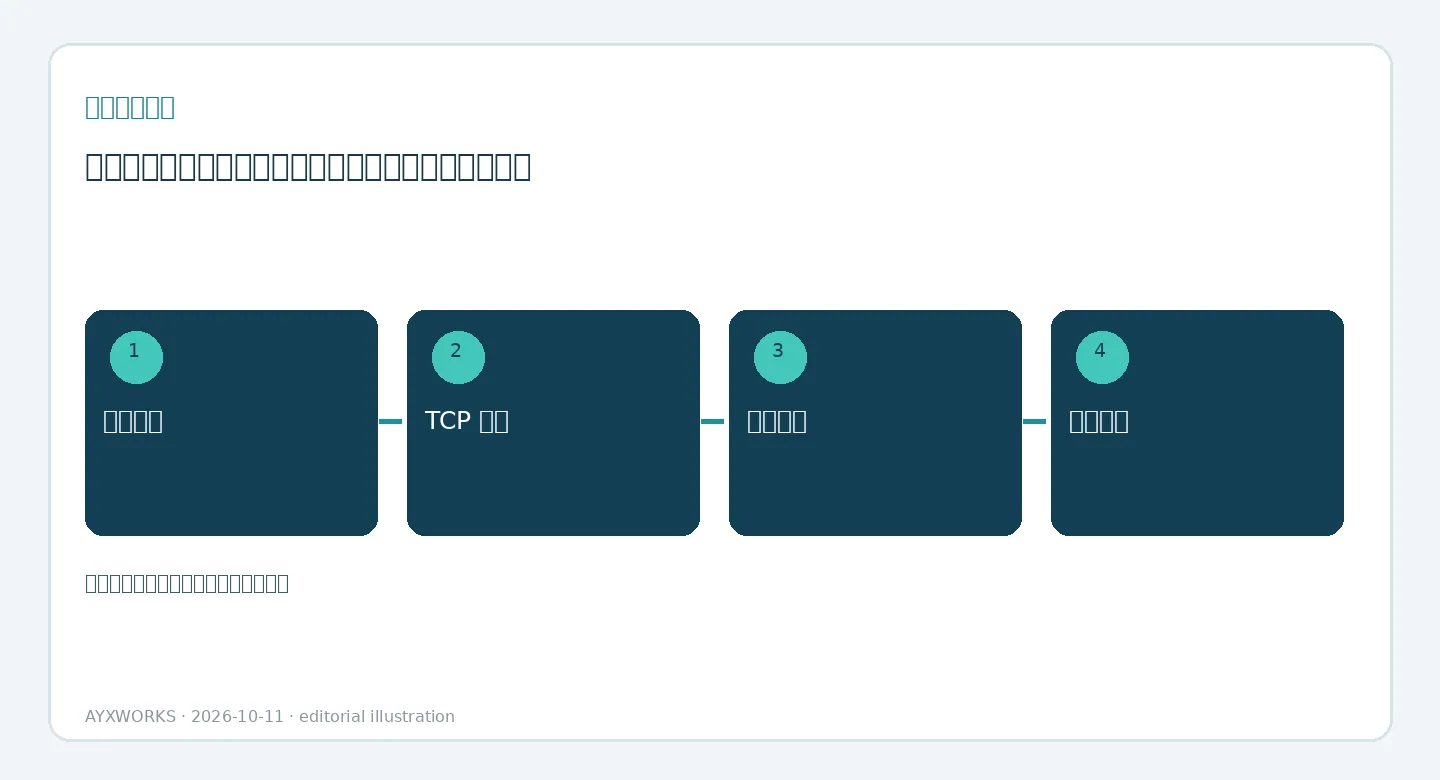
节拍属于整个工作站
把节拍拆分为移动、抓取、稳定、等待机床、检测和握手信号交互。短距离运动达不到样本上的最高速度,因为机器人在这段时间里一直在加速和减速,而较重或偏心的负载还可能进一步拉长这段时间。各阶段有重叠时,节拍由工序之间的依赖关系决定,例如机器人等待机床门打开或等待 PLC 的确认信号,而不是由机器人各段运动时间之和决定。请使用实际工装和工艺要求的停留时间,验证一套偏保守的程序。
下单前先验证选型
请供应商针对确切的本体和控制器配置提供负载与惯量计算,对有代表性的路径做可达性检查,并为节拍给出一个验收范围,而不是单一数字。额定规格更大的机器人并不自动就是稳妥的选择:它占地更多、价格更高,而且如果可达性不好,还可能让工作站变慢。仿真可以缩小选择范围。使用实际工装进行的实物试验才能确认选择。
确定预算或项目范围之前的检查清单
- 每种工具和负载状态下的质量、重心和惯量,并已对照制造商的负载图检查。
- 每个取料、加工和放料位置的工具中心点 (TCP) 位姿,以及它们之间的无碰撞路径。
- 管线包的走向和工作站周围的维护空间。
- 节拍分解,包括 PLC 等待和工艺等待。
- 已在确切型号的手册中确认控制器选项和安装位置。
- 仿真结论已通过适当的实物试验验证。
本指南不能说明什么
本指南只是规划辅助。它不是测试报告、产品认证、法律评估或性能保证。下面引用的制造商文件只是说明负载极限如何发布的例子;其他任何型号的极限都必须以该型号自己的手册为准。最终的设备选型、功能安全、机械合规和调试,必须由具备相应资质的人员在实际系统上进行验证。ISO 标准需付费获取;列出它们是因为其中的安全要求适用于机器人和完整的应用,本文并未逐条概括其内容。
资料来源与进一步核实
- Yaskawa Motoman — Allowable Load and Payload(允许载荷与负载),Knowledge Center 文章(更新于 2024-02-12;访问日期 2026-10-12)。
- Doosan Robotics — User Manual V3.2.1, M/H Series: Max. Payload within operating space(工作空间内的最大负载)(未注明日期;访问日期 2026-10-12)。
- ISO — ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots(工业机器人的安全要求)(2025-02;访问日期 2026-10-11)。
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(工业机器人应用和机器人工作单元的安全要求)(2025-02;访问日期 2026-10-11)。
下一步建议
如果您正在为某个具体工件选型,请带上工件和工具的质量、夹爪草图、取料和放料位置、节拍目标以及场地约束,前往机器人与自动化页面及方案查找工具。由此承接的项目通过 Eurobots/ReBots 确定范围并交付,从可行性和责任边界入手,而不是默认做交钥匙安装。这些指南背后的工程背景见 AYXWORKS 作品集。
图片来源: Oleg Yunakov — Wikimedia Commons (CC BY-SA 4.0; cropped to 16:9).



