Auf dieser Seite
Kurz gesagt: Ein erstes Roboterprojekt ist angebotsreif, wenn Prozess, physische Schnittstellen, Störungszustände und Abnahmetest beschrieben sind — nicht schon dann, wenn ein Robotermodell ausgewählt wurde.
Der Arm ist meist die am besten dokumentierte Komponente einer ersten Roboterzelle. Die Lücken liegen ringsherum: Wie kommen Teile an? Welche Maschinensignale existieren? Wer darf die Zelle betreten? Woran erkennt man, dass sie funktioniert? Diese Checkliste soll solche Lücken finden, bevor ein Angebot Leistungsumfang und Preis festlegt.
Beim Prozess beginnen, nicht beim Arm
Wählen Sie einen stabilen, abgegrenzten Prozess statt automatisch den problematischsten. Erfassen Sie reale Teilevarianten, Bereitstellung, Vorgänge je Schicht und den heutigen Engpass. Ein Roboter übernimmt die Schwankungen seiner Zuführung: Selbst eine Zelle, die jedes Teil richtig bearbeitet, gleicht keinen vorgelagerten leerlaufenden Zuführer aus. Eine Automatisierung hinter einem instabilen Schritt verschiebt dann nur die Warteschlange. Ein Video einer repräsentativen Schicht samt kurzem Protokoll zeitgestempelter Stopps sagt einem Integrator mehr als ein durchschnittlicher Durchsatz. Durchschnittswerte verdecken kurze Unterbrechungen, die Beschäftigte oft unbemerkt ausgleichen.
Die physischen Grenzen vermessen
Prüfen Sie die Erreichbarkeit jeder Aufnahme-, Prozess- und Ablagepose, nicht nur den Abstand zweier Stationen. Maschinentüren, Greiferlänge, Leitungsführung und Schutzzaun beanspruchen Platz. Geben Sie Teile- und Werkzeugmasse getrennt mit einer Schätzung des gemeinsamen Schwerpunkts an. Das Handgelenk trägt beides, und eine versetzte Last begrenzt, was sich schnell bewegen lässt. Beschreiben Sie die ungünstigste Teilebereitstellung und den aufwendigsten Wechsel. Eine auf das einfachste Teil ausgelegte Lösung muss bei der schwierigen Variante neu bearbeitet werden.
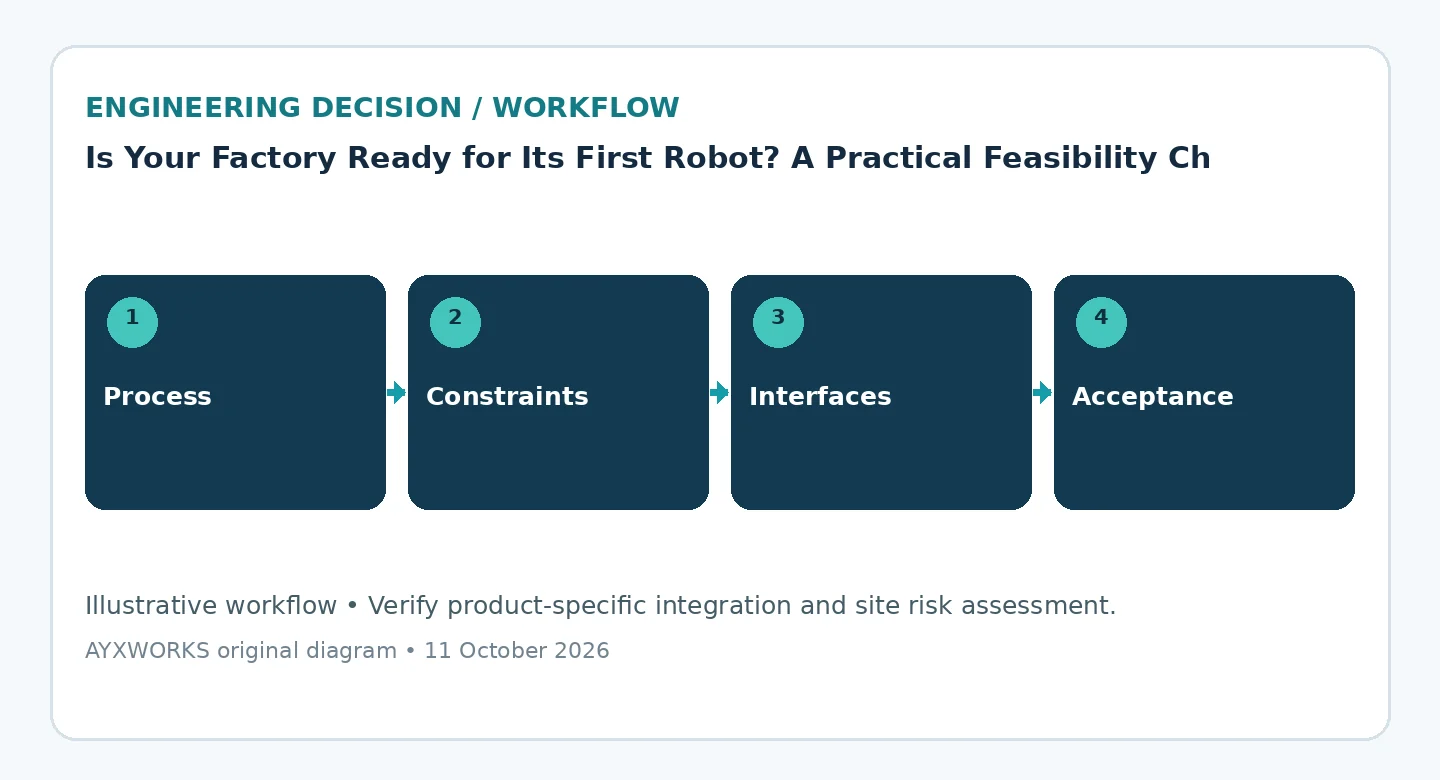
Schnittstellen und Störungszustände zuordnen
Benennen Sie für jedes benötigte Signal — Maschine bereit, Vorrichtung gespannt, Prozess abgeschlossen, Teil vorhanden — wer es liefert und wer es prüft. Beschreiben Sie danach Fehlerfälle: fallengelassene Teile, Türöffnung während eines Zyklus oder Neustart nach einem Not-Halt. Wiederherstellungsverhalten beansprucht einen großen Teil der Integration und wird selten vorgeführt. Auch Reinigung, Einstellung und Wartung führen Personen in die Zelle. OSHA nennt nicht routinemäßige Bedingungen wie Programmierung, Wartung, Tests, Einrichtung und Anpassung als häufige Unfallkontexte. Deshalb muss die Risikobeurteilung die ganze Anwendung mit Werkzeugen, Layout und Tätigkeiten abdecken. Das Datenblatt des Arms erledigt diese Arbeit nicht.
Den Erfolg des Piloten definieren
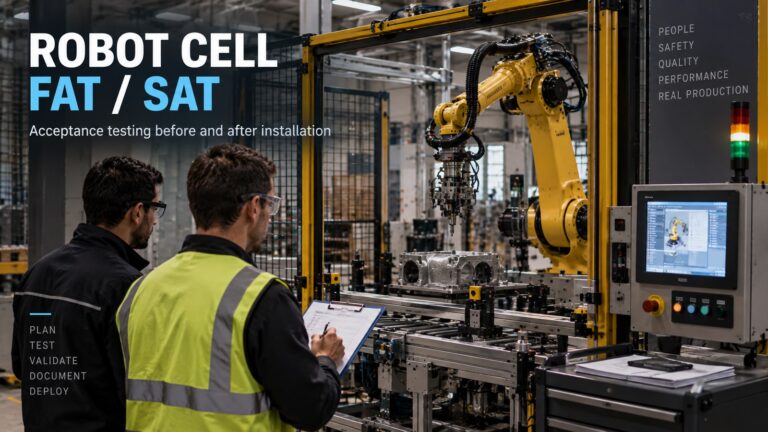
Formulieren Sie messbare Abnahmekriterien vor der Beschaffung: über eine vereinbarte Schicht gehaltener Durchsatz, Ausschussgrenze, kontrollierter Wiederanlauf nach Fehlern, Umrüstdauer und selbstständig beherrschte Bedienaufgaben bei Übergabe. Daraus entstehen Werks- und Standortabnahme, FAT und SAT. Kann niemand sagen, woran Erfolg beobachtbar ist, befindet sich das Projekt noch in der Klärung. Eine Machbarkeitsstudie ist dann die ehrlichere Beschaffung als eine Zelle zum Festpreis.
Checkliste vor Budget- oder Auftragsfreigabe
- Repräsentative Teilefamilie einschließlich Varianten und Fehler, die akzeptiert oder ausgeschleust werden müssen.
- Taktziel und gemessene Verfügbarkeit der Zuführung einschließlich kurzer Stopps.
- Geprüfte Reichweite, Werkzeughüllraum und Wartungsfreiraum für jede Pose.
- Benannte Verantwortliche für jede Schnittstelle: SPS, Greifer, Bildverarbeitung und Schutztechnik.
- Störungszustände mit der jeweils erwarteten Wiederherstellung.
- FAT- und SAT-Kriterien einschließlich kontrolliertem Wiederanlauftest.
Was dieser Leitfaden nicht nachweist
Die Checkliste ist eine Planungshilfe, kein Testbericht, Produktzertifikat, Rechtsgutachten oder Leistungsversprechen. Sie ersetzt keine Risikobeurteilung der tatsächlichen Anwendung. Hardwarewahl, funktionale Sicherheit, Maschinenkonformität und Inbetriebnahme müssen qualifizierte Fachleute am realen System prüfen. Die unten genannte Norm ist kostenpflichtig; sie wird als Fundstelle genannt, nicht abschnittsweise wiedergegeben.
Quellen und weitere Prüfung
- ISO 10218-2:2025 — Sicherheitsanforderungen für industrielle Roboteranwendungen und Roboterzellen (2025-02; ursprüngliche Prüfung 2026-10-11).
- OSHA — Robotik, einschließlich Unfällen bei nicht routinemäßigem Betrieb (undatiert; ursprüngliche Prüfung 2026-10-12).
Der nächste sinnvolle Schritt
Bringen Sie für eine erste Zelle ein repräsentatives Teil, ein Prozessvideo, das Taktziel, die räumlichen Randbedingungen und eine erste Schnittstellenliste zur Seite Robotik und Automation mit Lösungssuche mit. Daraus entstehende Projekte werden über Eurobots/ReBots mit geklärter Machbarkeit und Verantwortung abgegrenzt, nicht als schlüsselfertige Komplettinstallation vorausgesetzt. Den technischen Hintergrund erläutert das AYXWORKS-Portfolio.
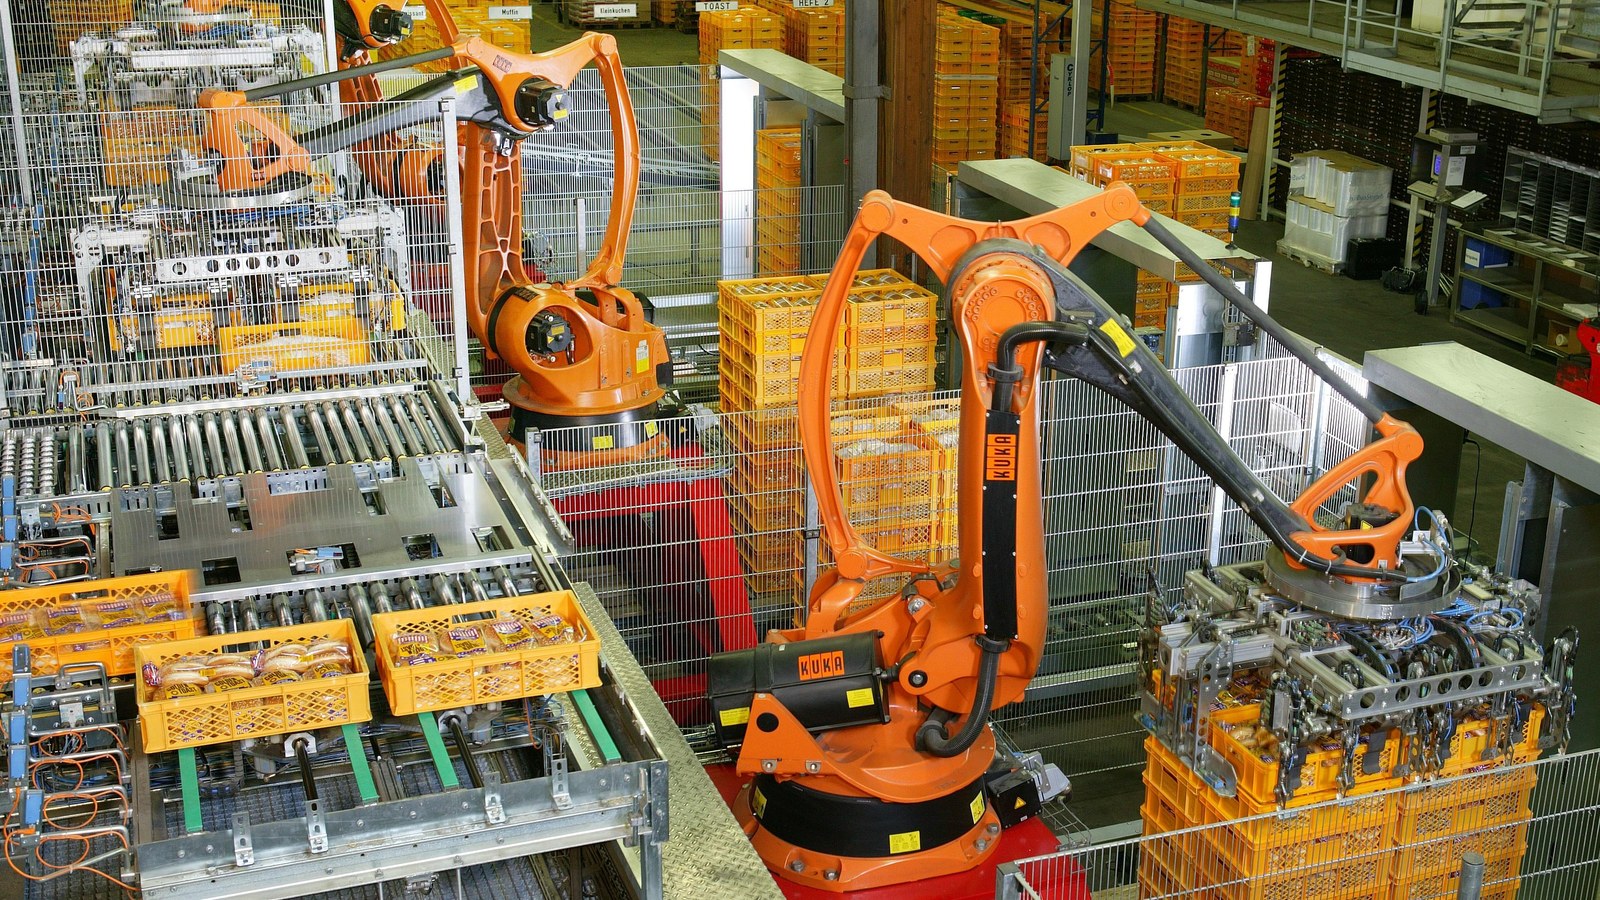
Bildnachweis: KUKA Roboter GmbH, Bachmann — Wikimedia Commons (gemeinfrei; auf 16:9 zugeschnitten).