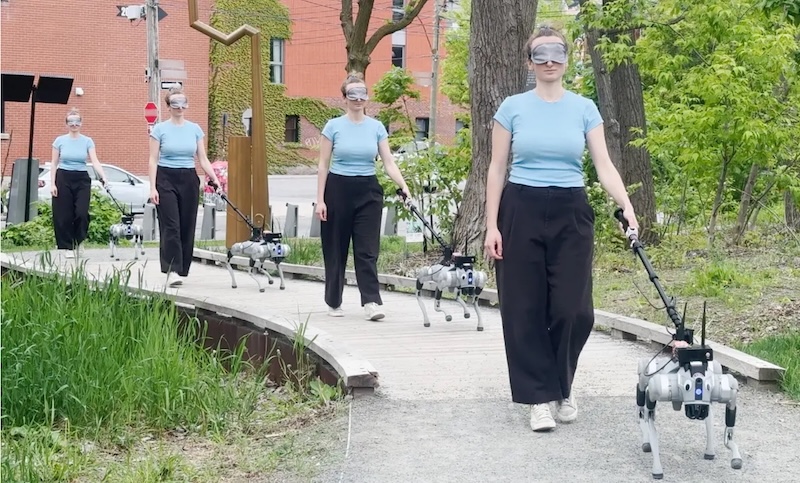
En esta página
En resumen: Milo es una plataforma de investigación de código abierto que estudia el guiado robótico de personas ciegas o con baja visión. Sus investigadores describen navegación con procesamiento a bordo y sin mapa previo, pero también notifican colisiones, limitaciones del terreno y la imposibilidad de cruzar calles. No debe presentarse como un sustituto probado de un perro guía entrenado ni de una ayuda de movilidad establecida.
Un robot puede encontrar un camino libre para sí mismo y, aun así, dirigir a la persona que lo acompaña contra un obstáculo. Ese es el problema técnico que hace interesante a Milo. Guiar a alguien no consiste simplemente en añadir un asa a un robot autónomo: la trayectoria debe tener en cuenta ambos cuerpos y su interacción.
Qué han construido los investigadores
Florian Golemo, Joanna Wolski, Joel Ruben Antony Moniz y Christopher Pal describen Milo en un preprint publicado el 21 de julio de 2026. El sistema utiliza un Unitree Go2 modificado, con computación adicional, sensores y un asa. La percepción alimenta una política de navegación aprendida en un simulador; el robot procesa la navegación a bordo, sin depender de una conexión a la nube ni de un levantamiento tridimensional previo.
Los autores presentan las instrucciones de hardware y el software como materiales abiertos a través del proyecto Milo. Esa disponibilidad facilita que otros investigadores inspeccionen y reproduzcan el diseño. No certifica su seguridad ni demuestra que cada configuración publicada se haya validado de forma independiente.
La persona forma parte del problema de navegación
La idea distintiva es considerar la posición de la persona guiada, no solo el espacio libre alrededor del robot. Un paso suficientemente ancho para un cuadrúpedo puede ser demasiado estrecho para quien sostiene el asa. Los giros, los peatones y los cambios de velocidad hacen que esa relación sea dinámica.
De ahí surge un criterio esencial de evaluación: llegar al destino no basta. También hay que medir la distancia libre alrededor de la persona, las intervenciones, los movimientos incómodos y las consecuencias de perder confianza en la percepción. Una ruta más rápida no mejora el resultado si la persona tiene que corregirla constantemente.
Qué muestran las pruebas y qué no
Las secciones de experimentos y limitaciones del artículo científico comparan el sistema con una navegación de referencia basada en un mapa de costes. Los autores notifican una mayor protección de la persona en sus escenarios de ensayo, junto con colisiones del robot contra el entorno. También describen problemas con peatones que adelantan y una repetibilidad limitada en el experimento con peatones.
Estas precisiones importan más que afirmar genéricamente que el robot «evita obstáculos». Las pruebas en recorridos seleccionados no acreditan desplazamientos independientes fiables entre calles desconocidas, condiciones meteorológicas, multitudes y rutinas diarias. Este artículo no ha verificado una publicación revisada por pares, ensayos prolongados con usuarios ni una validación independiente de seguridad.
Los cruces de calle y el terreno siguen siendo límites
Los autores indican expresamente que el sistema actual no puede cruzar calles. El método de proyección sobre el suelo presupone terreno llano; pendientes y rampas quedan como trabajo futuro. El detector de superficies transitables también presupone que el robot comienza situado sobre una superficie transitable y orientado hacia ella.
Son límites de funcionamiento, no pequeños detalles pendientes. Determinan dónde puede estudiarse el prototipo y cómo debe supervisarse el ensayo. Una demostración en un camino adecuado no debe convertirse en una recomendación de uso independiente en la vía pública.
Por qué el coste anunciado necesita contexto
El artículo científico describe un coste de plataforma de aproximadamente 2.000 dólares estadounidenses. Debe tratarse como una afirmación de costes de investigación de los autores, no como un precio de venta verificado de un producto de movilidad entregado y con soporte. La configuración del prototipo, el suministro, el mantenimiento, la formación, las reparaciones y el servicio importan al futuro usuario.
Comparar una estimación de hardware con el coste total de entrenar y atender a un perro guía no demuestra capacidades equivalentes ni el mismo valor durante su vida útil. La accesibilidad depende del soporte fiable y de un comportamiento utilizable, además del precio. Un equipo barato que exige frecuentes intervenciones expertas puede seguir siendo poco accesible en la práctica.
Qué debería demostrar una siguiente evaluación útil
- Qué entornos y situaciones puede abordar el sistema y cuáles debe rechazar.
- Cómo influyen usuarios representativos en el diseño y la evaluación, más allá de participar en una demostración.
- Cómo se registran los fallos, las intervenciones, los contactos y las molestias, no solo los recorridos completados.
- Qué ocurre si fallan la percepción, la computación, la alimentación o la interpretación del camino.
- Quién ofrece formación, mantenimiento y asistencia para cualquier uso propuesto fuera de la investigación.
Son preguntas para un programa de investigación y validación debidamente supervisado, con conocimientos especializados en movilidad. No forman una lista de instalación casera para una persona que depende de un guiado seguro.
Una aportación útil sin prometer un producto antes de tiempo
Milo aporta una solución inspeccionable a un problema difícil: planificar conjuntamente el movimiento del robot y de la persona. Lo más útil de la publicación no es una promesa espectacular, sino combinar un enfoque funcional con limitaciones documentadas que otros pueden investigar.
Este es un análisis basado en investigación, no una prueba práctica de AYXWORKS ni una recomendación médica. No sustituyas apoyos de movilidad establecidos basándote en este artículo. Para ampliar el contexto técnico, consulta las guías de robótica de AYXWORKS; para valorar las pruebas de Milo, empieza por el trabajo y los materiales de sus autores.