STEAM-Bildung · Ingenieurpraxis

Von ersten Experimenten zu echter Ingenieurpraxis.

Praktische STEAM-Kompetenzen aufbauen: mit Projekten, Tischrobotern, modularen Trainingsstationen und industriellen Lehrzellen. Finden Sie den passenden Einstieg für sich, Ihre Familie, Ihren Unterricht oder Ihr Forschungsteam.

Ausrüstung und Trainingszellen entdecken

Den nächsten Schritt finden

Unterschiedliche Ausgangspunkte. Konkrete Lernziele.

Kostenlose Projektideen nutzen, Ausrüstung erkunden oder eine Unterrichtsfrage ins Fachgespräch mitbringen. Für den Einstieg ist kein komplettes Labor nötig.

KI-generierte Lernillustrationen, keine Produktfotos oder freigegebenen Zellenkonstruktionen.

Schüler und Studierende

Etwas bauen, das Sie erklären können.

Eine Zeichnung, Sortierregel oder Robotersequenz in ein kleines Portfolio-Projekt verwandeln. Code, Tests und Änderungen festhalten – nicht nur ein Video des bewegten Arms.

Ein erstes Projekt finden
Maker und Technikbegeisterte

Die nächste Idee in einen funktionierenden Prototyp verwandeln.

Kreative Bewegung, Sensoren und Tischautomatisierung erkunden. Mit einer überschaubaren Aufgabe beginnen und vor Zubehörkäufen Werkzeug, Software und Schnittstelle prüfen.

Tischaufbauten entdecken

Eltern und Familien

Mit Neugier beginnen, nicht mit einer Einkaufsliste.

Vor der Gerätewahl gemeinsam eine Übung ohne Roboter ausprobieren. Der nächste Schritt richtet sich nach Fähigkeiten, Interesse und Betreuung durch Erwachsene – nicht nach pauschalen Altersversprechen.

Gemeinsam eine Aktivität ausprobieren

Lehrkräfte und Schulleitungen

Vom Unterricht ausgehen, nicht vom Roboter.

Naturwissenschaft, Programmierung, Mathematik und Gestaltung in Projekten mit sichtbaren Lernergebnissen verbinden. Gemeinsam genutzte Stationen, Lehrkräftevorbereitung und einen realistischen ersten Unterrichtsabschnitt planen.

Den Einsatz im Unterricht planen

Lehrkräfte der beruflichen Bildung

Das System rund um den Roboter vermitteln.

SPS-Logik, HMI-Bedienung, E/A, Werkzeuge und Störungsbehebung in einer dokumentierten Lernaufgabe verbinden. Fragen Sie nach modularen Stationen und industrienahen Lehrzellen.

Eine Trainingszelle abgrenzen

Hochschullehrende und Promovierende

Die Plattform nach der Forschungsfrage auswählen.

Zuerst Experiment, Messmethode und Softwareschnittstelle definieren. Kalibrierung, Bildverarbeitung, Manipulation oder mobile Robotik besprechen, ohne universelle SDK-Unterstützung vorauszusetzen.

Forschungsaufgaben erkunden

Ihr Ausgangspunkt

Eine Idee. Drei Wege in die Tiefe.

Zuerst das Lernziel wählen. Jeder Lernweg bietet praktische Projektbeschreibungen mit Lehrkräfteansicht und einem Einstieg ohne motorisierte Hardware.

01 / Schule / STEAM

Entdecken

Eine Bewegung vorhersagen, eine Geschichte zeichnen und eine Idee in eine Abfolge übersetzen.

Ich kann erklären, warum mein Programm funktioniert.

02 / Berufliche Bildung

Aufbauen

Roboter, Werkzeuge und Signale verbinden. Das Verhalten einer vollständigen Zelle verstehen.

Ich kann einen Zyklus und seine Wiederaufnahme nach einer Störung dokumentieren.

03 / Hochschule und Forschung

Forschen

Kalibrierung, Trajektorien und Wahrnehmung anhand reproduzierbarer Ergebnisse untersuchen.

Ich kann ein messbares Experiment entwerfen.

Selbst ausprobieren

Der Roboter folgt Anweisungen. Die Logik kommt von Ihnen.

Den Block von A nach B bewegen. Das Startprogramm enthält einen Fehler: Ergebnis vorhersagen, ausführen und die Reihenfolge ändern. Die Prüfung erklärt die erste fehlende Voraussetzung, bevor sich etwas bewegt.

Dieselbe Aufgabe, eine andere Frage

Können Sie die nächste Bewegung vorhersagen?

Der Roboter weiß nicht, dass Sie den Block greifen wollten. Er braucht die richtige Aktion am richtigen Ort. Erklären Sie die vier Befehle einer anderen Person, bevor Sie die Sequenz starten.

Zum Nachdenken: Bewegt ein offener Greifer beim Verfahren auch den Block?

Was muss vor einer Bewegung erfüllt sein?

Ein realer Ablauf braucht auch Signale und Fehlerbehandlung. Die Darstellung ergänzt einen konzeptionellen Sensor/Controller: Teil vorhanden → Anforderung → beschäftigt → fertig. Die Aufgabe prüft nur die Reihenfolge; sie implementiert weder eine SPS noch ein Sicherheitssystem.

Zum Nachdenken: Welches Gerät verantwortet welches Signal, und was passiert, wenn „fertig“ nie ankommt?

Wie würden Sie die Wiederholbarkeit des Ergebnisses prüfen?

Die zusätzlichen Achsen und der gestrichelte Zielbereich veranschaulichen Koordinatensysteme und Messunsicherheit. Sie sind keine Messdaten. Vor dem Vergleich von Experimenten Startbedingungen, Zieltoleranz und Nachweise festlegen.

Zum Nachdenken: Kann ein Roboter eine Position sehr genau wiederholen und trotzdem am eigentlichen Ziel vorbeiliegen?

Diese Übung bleibt im Browser. Sie erfasst keine Namen, Antworten oder Kontaktdaten von Lernenden.

Das Pick-and-Place-Labor
Ein vereinfachter Portalroboter bewegt einen Block zwischen Station A und B Eine horizontale Schiene trägt einen vertikalen Greifer. Der Block beginnt links bei A; rechts liegt Ziel B. Der Text darunter beschreibt das Ergebnis. Dies ist eine Illustration, keine reale Hardware. AB

Vereinfachte Simulation. Kein realer Roboter, Konto oder Verbindungsaufbau erforderlich.

Bereit. Der Block liegt bei A und der Greifer ist offen.

Die Lösung und ihren Lerninhalt lesen

Zur Aufnahme fahren → Greifer schließen → Zum Ziel fahren → Greifer öffnen. Ein Befehl braucht die richtigen Voraussetzungen. Mit offenem Greifer nach B zu fahren bewegt den Roboter, nicht den Block. Dieses Modell prüft die Reihenfolge; es simuliert keine Kräfte, Kollisionen oder Sicherheitsfunktionen.

Die Lernschritte

Verständnis aufbauen, nicht nur längere Programme.

Je nach Projekt zwischen diesen Schritten wechseln. Ein Koordinatensystem legt fest, wie Positionen gemessen werden; Kinematik beschreibt den Zusammenhang zwischen Robotergeometrie, Gelenkbewegungen und Werkzeugposition.

  1. 01

    Bewegen und gestalten

    Eine Koordinate erklären, ein Muster zeichnen und Programmierung mit Gestaltung verbinden.

  2. 02

    Erfassen und entscheiden

    Aus einem Eingang eine Entscheidung ableiten und mit unsicheren Beobachtungen umgehen.

  3. 03

    Programmieren und testen

    Eine Sequenz vorhersagen, ihr Ergebnis prüfen und eine Korrektur erklären.

  4. 04

    Integrieren und wiederanlaufen

    Werkzeuge, Signale und Menschen mit einem dokumentierten Wiederanlaufverfahren verbinden.

  5. 05

    Forschen

    Testbedingungen kontrollieren, Ergebnisse messen und Grenzen dokumentieren.

Etwas bauen. Etwas lernen.

Acht Projekte, bei denen Robotik einen Sinn hat.

Unterrichtsvorschläge, keine akkreditierten Kurse oder universellen Herstellerlehrpläne. In der Lehrkräfteansicht finden Sie Voraussetzungen, Material, Schritte, Nachweise, Sicherheit und Inklusion.

Die Fotos zeigen Ausstattungsbeispiele; Illustrationen sind gekennzeichnet. Sie legen keinen Lieferumfang fest und zertifizieren keine Anlage. Die Projekte können weiterhin auf Papier oder in der Simulation beginnen. Wählen Sie ein Bild zum Vergrößern.

Entdecken · STEAM in der Schule

Mit Vorhersagen, Kreativität und einem angeleiteten Gespräch beginnen. Die Aktivität an die Lernenden anpassen: Schule umfasst sehr unterschiedliche Kompetenzstufen.

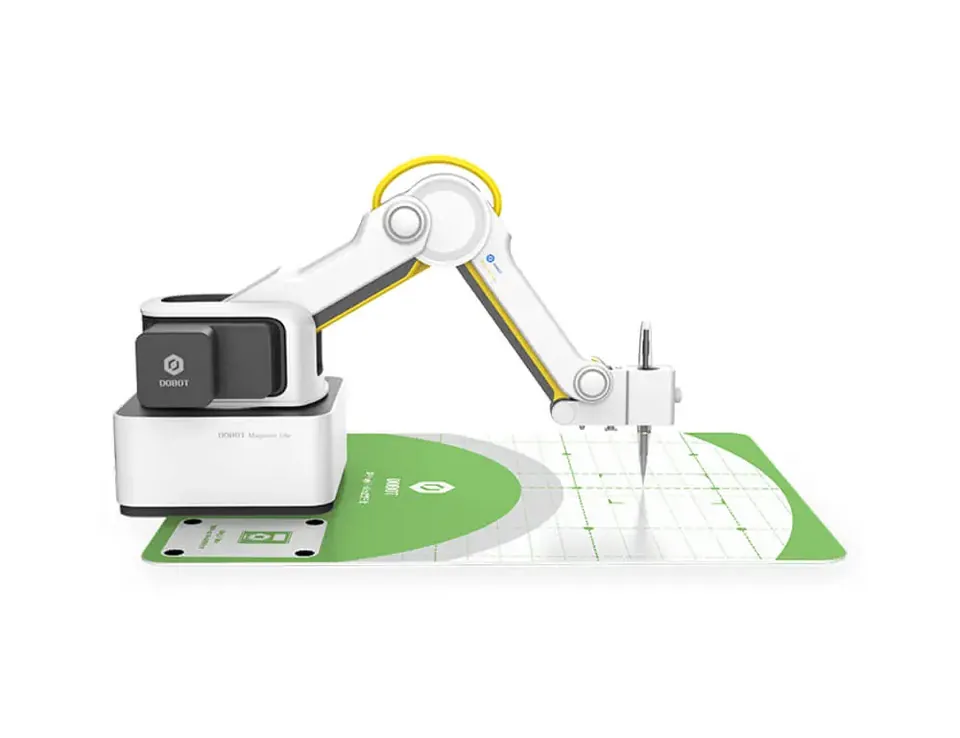
Desktop-Roboterarm Magician Lite über einer Zeichenunterlage.
Ein Stift macht aus Koordinaten eine sichtbare Linie. Zeichenunterlage und Werkzeug zeigen eine mögliche Aktivität, keinen zugesicherten Lieferumfang. Bildquelle: ReBots

Projekt 01

Eine Robotergeschichte zeichnen

Den Weg einer Figur in Koordinaten übersetzen und anschließend Planung und Zeichnung vergleichen.

Lehrkräfteansicht: Eine Robotergeschichte zeichnen
Ausgangspunkt
Für Lernende, die kurzen Abläufen folgen und Positionen vergleichen können. Auf Papier beginnen und Koordinatenpaare einführen, sobald die Grundlagen sitzen.
Lernziele / STEAM
Kunst und Gestaltung, Mathematik und Informatik verbinden: eine Form als geordnete Anweisungen beschreiben, eine Vorhersage prüfen und eine Überarbeitung erklären.
Mindestmaterial
Karopapier, Stift, Befehlskarten und eine Person in der Roboterrolle. Ein motorisierter Roboter ist nicht erforderlich.
Optionale Hardware
Ein von der Lehrkraft beaufsichtigter Tischroboter mit herstellerfreigegebenem Stifthalter und Zeichensoftware; genaue Roboter-Kit-Kombination prüfen.
Angeleitete Aktivität
Eine Geschichte mit drei Wegpunkten entwerfen. Gemeinsamen Ursprung markieren und die Route aufschreiben. Eine zweite Person folgt ausschließlich den Anweisungen. Zeichnung und Plan vergleichen, eine mehrdeutige Anweisung verbessern und wiederholen.
Nachweise und Diskussion
Erstes und überarbeitetes Programm neben beiden Zeichnungen festhalten. Fragen: Welche Anweisung hat das Ergebnis verändert, und warum brauchten alle denselben Ursprung?
Sicherheit und Betreuung
Zuerst ohne Roboter arbeiten. Die Lehrkraft legt Hardwaregrenzen und Ausschlussbereich fest; Lernende halten niemals Papier oder Stift im Arbeitsraum eines bewegten Roboters.
Zugang und Beteiligung
Groß gedruckte Raster, taktile Wegkarten oder gesprochene Anweisungen anbieten. Rollen für Gestaltung, Programmierung und Beobachtung wechseln. Präzise Mausbewegungen sind nicht nötig.
Weiterdenken
Die Zeichnung auf einen neuen Ursprung verschieben oder skalieren. Was muss sich ändern, was kann gleich bleiben?
Illustration von Desktop-Robotern, Förderbändern und kleinen Arbeitsstationen.
Illustrativer Demonstratoraufbau: Teile wandern zwischen Stationen, damit Lernende den Prozess nachvollziehen können. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Projekt 02

Eine Sortierregel entwickeln

Festlegen, was bei vorhandenen, fehlenden oder schwer erkennbaren Teilen geschehen soll.

Lehrkräfteansicht: Eine Sortierregel entwickeln
Ausgangspunkt
Für Lernende mit Wenn-Dann-Grundlagen. Form- oder beschriftete Symbolkarten funktionieren ohne Farberkennung und lange Texte.
Lernziele / STEAM
Naturwissenschaft, Gestaltung und informatisches Denken verbinden: eine Regel festlegen, unsichere Eingaben erkennen und erklären, warum „unbekannt“ eine eigene Reaktion braucht.
Mindestmaterial
Beschriftete Objektkarten, zwei Zielflächen, eine Fläche „unbekannt“ und eine Ein-/Ausgabetabelle auf Papier.
Optionale Hardware
Kompatibler Unterrichtsroboter, Greifer und freigegebenes Sensor- oder Vision-Kit. Die Lehrkraft validiert die Erkennung vor jeder autonomen Bewegung.
Angeleitete Aktivität
Eine Sortierregel vereinbaren und für jede Karte das Ziel vorhersagen. Eine Person meldet nur das erkannte Symbol, eine andere wendet die Regel an. Eine fehlende und eine unlesbare Karte einführen. Die Regel um Anhalten und Hilfe anfordern ergänzen.
Nachweise und Diskussion
Eine Entscheidungstabelle vorstellen und eine Fehlklassifikation erklären. Frage: Hilft höhere Geschwindigkeit, wenn die Eingabe falsch ist?
Sicherheit und Betreuung
Leichte, nicht scharfkantige Lehrgegenstände verwenden. Reale Störungen besprechen oder simulieren; keine Hindernisse in einen laufenden Roboter einbringen.
Zugang und Beteiligung
Form, Textur und Text kombinieren statt nur Farbe. Die Sensorrolle kann mündlich oder über eine große Taste ausgeführt werden.
Weiterdenken
Richtige, falsche und unbekannte Klassifikationen zählen. Untersuchen, wie Regeländerungen diese drei Zahlen beeinflussen.

Aufbauen · Berufliche Bildung

Von einer gelungenen Roboterbewegung zu einem dokumentierten Zellenablauf übergehen – einschließlich Bedingungen für Start, Stopp und Wiederaufnahme.

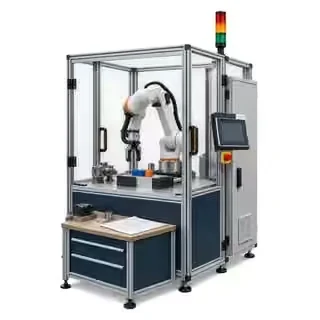
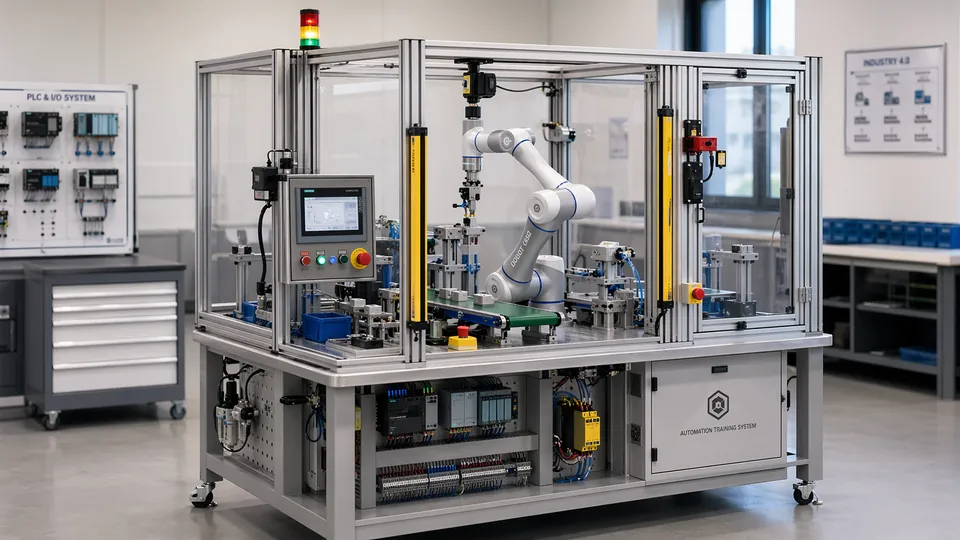
Illustration einer Zelle mit Roboter, Einhausung, Bedienbildschirm und Steuerungstechnik.
Zellenkonzept aus der Präsentation: keine ausgeführte Anlage, kein Schaltplan und kein validiertes Sicherheitskonzept. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Projekt 01

Einen E/A-Handshake aufbauen

Controller und Roboter auf bereit, Anforderung, beschäftigt, fertig und Störung abstimmen.

Lehrkräfteansicht: Einen E/A-Handshake aufbauen
Ausgangspunkt
Für Lernende mit Grundlagen in Logik, manuellem Roboterverfahren und elektrischer Sicherheit. Vor dem Anschluss von Geräten ein Softwaremodell nutzen.
Lernziele / STEAM
Steuerungstechnik und Dokumentation anwenden: Signalzuständigkeiten, Zustandsübergänge und Timeout-Verhalten festlegen. Eine SPS ist eine programmierbare Steuerung, keine Sicherheitsgarantie.
Mindestmaterial
Zustandsautomat auf Papier oder in Software, Signaltabelle und simulierter Eingang für Teileanwesenheit.
Optionale Hardware
Bewertete Lehrzelle, kompatibler Robotercontroller und SPS, geeignet isolierte E/A und ein korrekt spezifizierter Greifer. Elektrische Schnittstellen müssen geprüft werden.
Angeleitete Aktivität
Für jedes Signal den schreibenden Teilnehmer festlegen. Anforderung/Quittierung und Abschluss/Reset modellieren. Einen normalen Zyklus simulieren. Ein Signal dauerhaft setzen und ein fehlendes Teil simulieren. Timeout und manuelle Wiederaufnahme vor Tests an freigegebener Hardware definieren.
Nachweise und Diskussion
Zeitdiagramm, E/A-Liste und Fehlertabelle abgeben. Nachweisen, dass eine alte Anforderung keinen zweiten Zyklus startet. Erklären, wer jede Störung quittiert.
Sicherheit und Betreuung
Normale SPS-E/A und Softwareprüfungen sind keine sicherheitsgerichteten Funktionen. Eine qualifizierte Person verantwortet Risikobeurteilung, Schutzmaßnahmen und Hardware-Inbetriebnahme.
Zugang und Beteiligung
Beschrifteten Signalplan, sichtbare Zustandsanzeigen und tastaturbedienbare Simulation verwenden. Lernende dürfen den Ablauf erklären, ohne selbst verdrahten zu müssen.
Weiterdenken
Einen Vier-Signal-Handshake mit einem Befehls-/Statuswort vergleichen. Welche Störungen lassen sich leichter oder schwerer diagnostizieren?
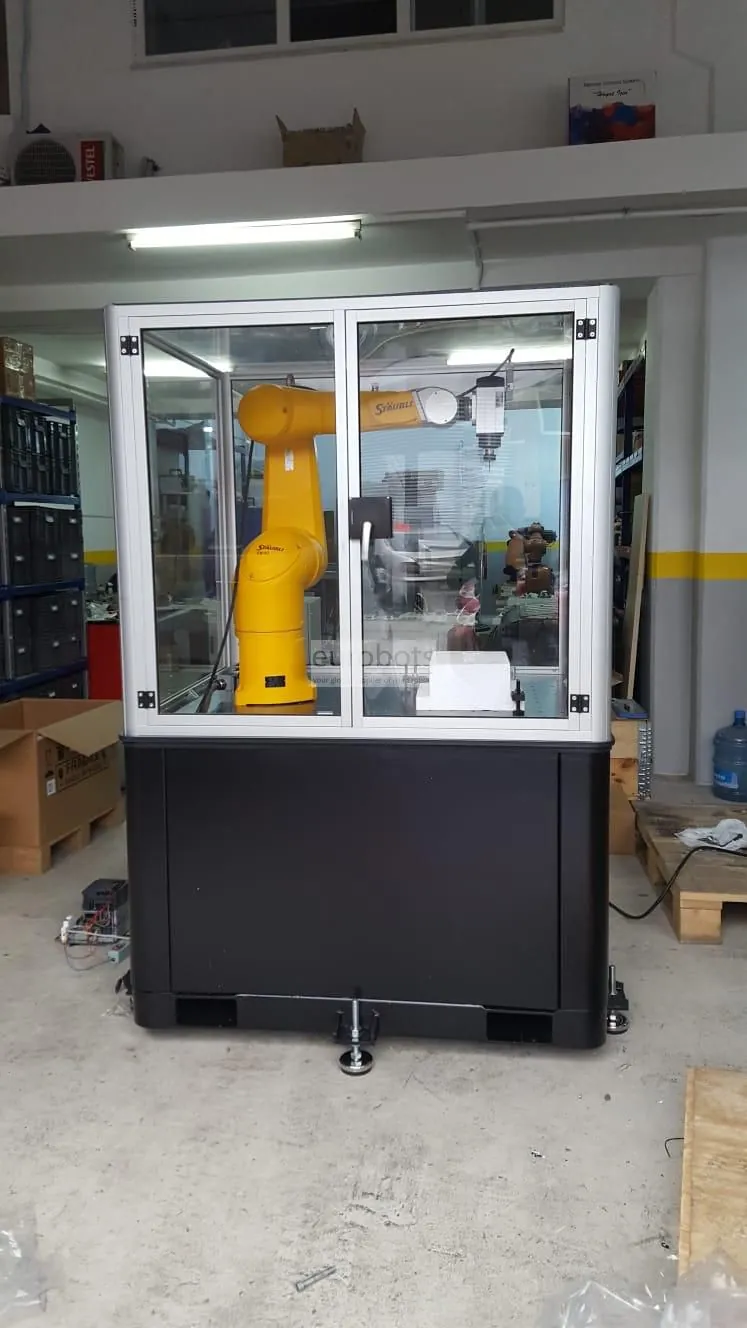
Gelber Industrieroboter in einer transparent eingehausten Schulungszelle.
Reales Beispiel einer eingehausten Schulungszelle. Roboter, Schrank und Zugangsschutz bilden ein System, nicht nur einen Arm. Bildquelle: Eurobots

Projekt 02

In Betrieb nehmen, stoppen und wiederanlaufen

Eine Start- und Wiederanlaufanweisung schreiben, der andere ohne Rätselraten folgen können.

Lehrkräfteansicht: In Betrieb nehmen, stoppen und wiederanlaufen
Ausgangspunkt
Für technisch Lernende mit Kenntnissen zu Koordinatensystemen, Werkzeugeinrichtung und freigegebenen Betriebsabläufen der Zelle.
Lernziele / STEAM
Mechanik, Steuerung und nutzerorientierte Gestaltung verbinden: Normalbetrieb, Fehlerdiagnose und freigegebenen Wiederanlauf trennen.
Mindestmaterial
Simulierte Zelle, Werkzeug- und Werkstückzeichnungen, Fehlerszenario und eine leere Inbetriebnahme-Checkliste.
Optionale Hardware
Dokumentierte Lehrzelle mit validierten Schutzmaßnahmen und einer zur Inbetriebnahmebetreuung befugten Lehrperson.
Angeleitete Aktivität
Werkzeug- und Werkstückkoordinaten in der Simulation prüfen. Startbedingungen und Trockenlaufverfahren auflisten. Ein fehlendes Werkstück simulieren, den Zustand diagnostizieren und Wiederanlaufschritte dokumentieren. Checklisten tauschen und offene Fragen des zweiten Teams prüfen.
Nachweise und Diskussion
Kommentierte Checkliste, Fehlerprotokoll und Nachweis der wiederholbaren Rückkehr zum bekannten Startzustand abgeben. Frage: Was verhindert einen unerwarteten Wiederanlauf?
Sicherheit und Betreuung
Keine Verriegelungen umgehen, Sicherheitssignale erzwingen oder absichtliche Kollisionen auslösen. Physische Eingriffe und Energieisolierung folgen dem freigegebenen Verfahren des Standorts.
Zugang und Beteiligung
Klare Anweisungen mit Diagrammen verwenden; Beobachtung, Dokumentation und Bedienung aufteilen. Nicht nur Geschwindigkeit oder körperliche Geschicklichkeit bewerten.
Weiterdenken
Zwei Wiederanlaufanweisungen mit einem anderen Team vergleichen. Mehrdeutigkeiten und ausgelassene Prüfungen bewerten, nicht nur die Bearbeitungszeit.
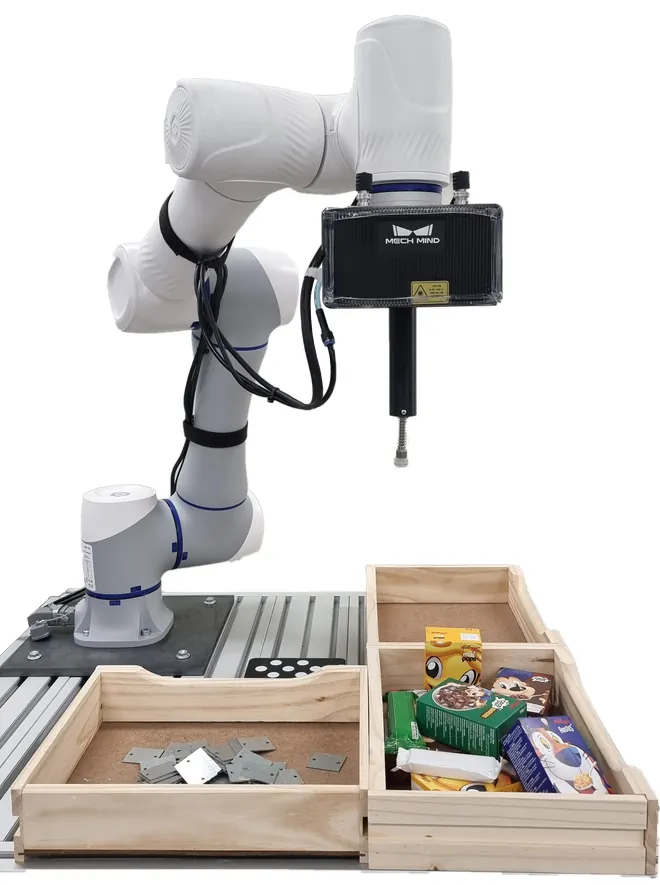
Am Roboter montierte 3D-Kamera über Behältern mit unterschiedlichen Teilen.
Die Kamera hilft beim Lokalisieren von Teilen. Erkennung und Koordinaten müssen vor einer Roboterbewegung geprüft werden. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Projekt 03

Ein Werkstück mit Bildverarbeitung prüfen

Beleuchtung, Bildaufnahme und eine klare Gut-/Schlecht-Entscheidung mit einem dokumentierten Roboterzyklus verbinden.

Lehrkräfteansicht: Ein Werkstück mit Bildverarbeitung prüfen
Ausgangspunkt
Für Lernende mit Grundlagen in Ablaufsteuerung und Tabellenkalkulation; vor dem Kameraanschluss mit gespeicherten Bildern beginnen.
Lernziele / STEAM
Einen sichtbaren Fehler definieren, die Beleuchtung kontrollieren und einen regelbasierten Detektor mit einem optionalen KI-Klassifikator vergleichen. Trainingsbilder und zurückgehaltene Testbilder getrennt halten.
Mindestmaterial
Beschriftete Bilder guter, fehlerhafter und unklarer Teile sowie eine Prüftabelle. Bewegte Hardware ist nicht erforderlich.
Optionale Hardware
Ein bewerteter Aufbau aus Kamera, Beleuchtung und Roboter oder SPS mit geprüften Schnittstellen und vereinbartem Ablauf für Ausschussteile.
Angeleitete Aktivität
Prüfregel vereinbaren und eine Stichprobe beschriften. Unbekannte Bilder testen, fälschlich angenommene und abgelehnte Teile erfassen und unsichere Ergebnisse zur Nachprüfung geben. Den Signalaustausch mit der Steuerung vor Hardwareversuchen simulieren.
Nachweise und Diskussion
Beschrifteten Testdatensatz, Konfusionsmatrix und Signaltabelle abgeben. Erklären, welche Beleuchtungsänderungen das Ergebnis verfälschen und warum auch eine Vorhersage mit hoher Konfidenz falsch sein kann.
Sicherheit und Betreuung
Das Ergebnis gewöhnlicher Bildverarbeitung ist kein Sicherheitssignal. Vor Versuchen an eingeschalteter Hardware Beleuchtungsgefahren, Kamerabefestigung und den abgesicherten Arbeitsraum prüfen.
Zugang und Beteiligung
Form, Text und Kontrast kombinieren; Bildbeschreibungen und tastaturzugängliche Ergebnistabellen bereitstellen.
Weiterdenken
Eine Beleuchtungsbedingung oder Werkstückpose ändern. Regelbasierte und KI-Verfahren mit denselben zurückgehaltenen Testbeispielen vergleichen.
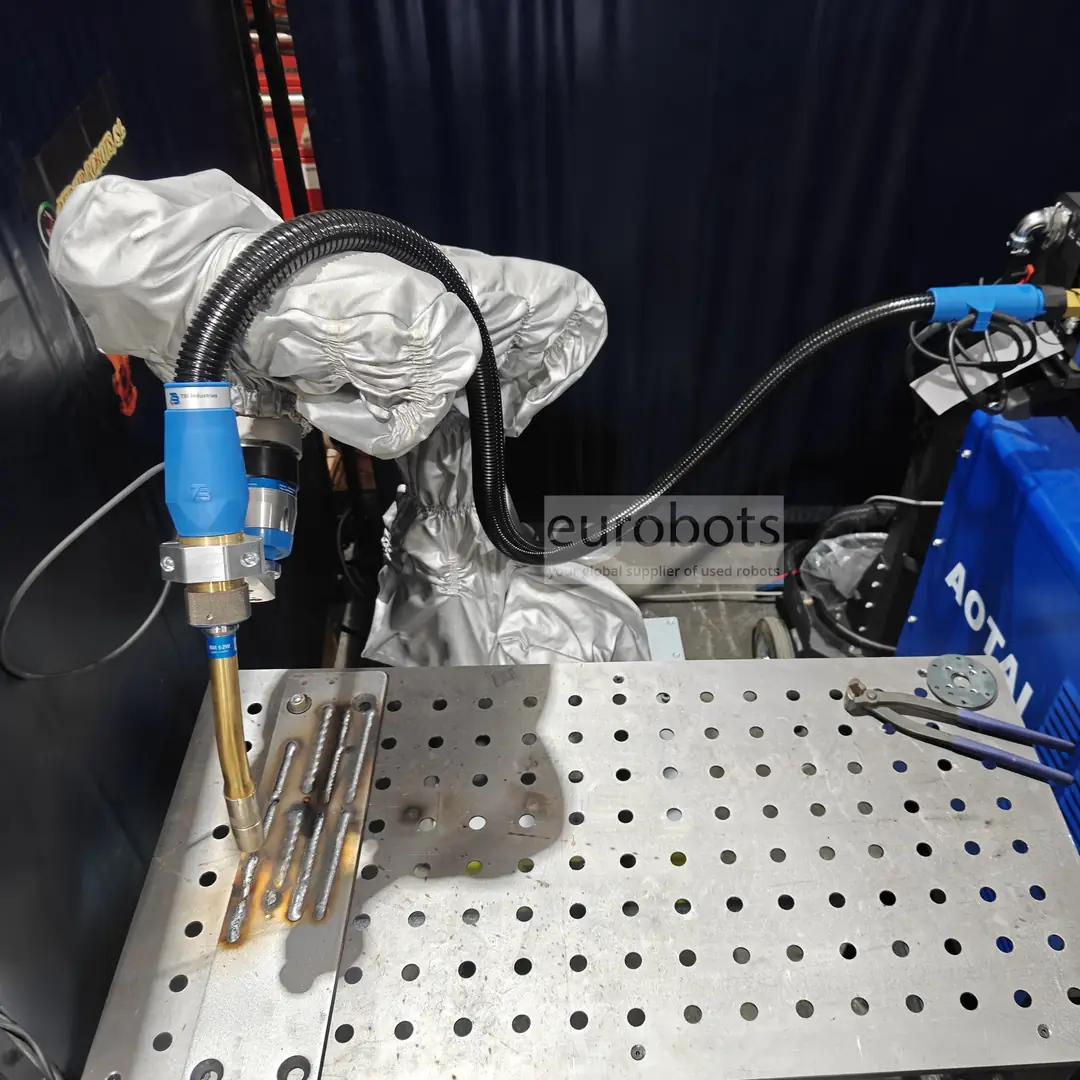
Cobot mit Schweißbrenner über einem Spanntisch.
Industrielle Schweißdemonstration. Vermitteln Sie die Bahnplanung zuerst in der Simulation. Reale Schweißversuche setzen eine Risikobeurteilung und fachkundige Aufsicht voraus. Bildquelle: Eurobots

Projekt 04

Eine Roboterschweißnaht planen und prüfen

Nahtvorbereitung, Werkzeugorientierung, simulierte Schweißbahn und Prüfnachweise verknüpfen.

Lehrkräfteansicht: Eine Roboterschweißnaht planen und prüfen
Ausgangspunkt
Für beruflich Lernende mit Grundlagen in technischem Zeichnen und Werkstattsicherheit; mit Simulation und Probenbildern beginnen.
Lernziele / STEAM
Erklären, wie Werkstückspannung, Werkzeugmittelpunkt, Anfahrt, Nahtverlauf und Prüfkriterien eine wiederholbare Schweißaufgabe beeinflussen.
Mindestmaterial
Eine Zeichnung der Schweißverbindung, ein Offline-Zellenmodell und beschriftete Fotos von Schweißproben. Eine Übung ohne Lichtbogen vermittelt den Ablauf ohne zu schweißen.
Optionale Hardware
Eine speziell ausgelegte Schweißzelle, eine qualifizierte Lehrkraft, eine freigegebene Schweißanweisung und geeignete Prüftechnik. Diese Leistungen getrennt vom Roboterkauf vereinbaren.
Angeleitete Aktivität
Verbindung und Prüfkriterium auswählen. Vorrichtung und Werkzeugkoordinatensystem modellieren, zwei Anfahrwege offline vergleichen und einen Trockenlauf ohne Lichtbogen dokumentieren. Probenfotos bewerten und die Grenzen der Sichtprüfung festhalten.
Nachweise und Diskussion
Verbindungsskizze, simulierte Bahn, Startbedingungen und Prüfprotokoll abgeben. Erläutern, warum eine optisch ansprechende Schweißnaht allein keine Verbindungsfestigkeit nachweist.
Sicherheit und Betreuung
Schweißen mit Lichtbogen erfordert eine eigene Risikobeurteilung, Rauchabsaugung, Abschirmung der Lichtbogenstrahlung, Brandschutz, geeignete Schutzausrüstung und autorisierte Aufsicht. Verriegelungen niemals umgehen und ein Roboterfoto nicht als Sicherheitskonstruktion verwenden.
Zugang und Beteiligung
Wiederabspielbare Simulationen und zugängliche Prüfprotokolle bereitstellen; Lernende können den Prozess bewerten, ohne einen Schweißbereich zu betreten.
Weiterdenken
Manuelle und kameragestützte Prüfung an dokumentierten Proben vergleichen. Sichtbare Fehler von Eigenschaften trennen, die andere Prüfverfahren erfordern.

Forschen · Hochschule und Forschung

Den Roboter als Experimentierplattform betrachten. Fragestellung definieren, Testbedingungen kontrollieren und Nachweise sichern, die eine andere Gruppe reproduzieren kann.

Am Roboter montierte 3D-Kamera über Behältern mit unterschiedlichen Teilen.
Die Kamera hilft beim Lokalisieren von Teilen. Erkennung und Koordinaten müssen vor einer Roboterbewegung geprüft werden. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Projekt 01

Wo steckt der Kalibrierfehler?

Ein Ziel durch Koordinatensysteme verfolgen und systematische Abweichung von Versuchsstreuung unterscheiden.

Lehrkräfteansicht: Wo steckt der Kalibrierfehler?
Ausgangspunkt
Für Studierende mit Kenntnissen in Koordinatentransformationen, grundlegender Statistik und Versuchsprotokollierung.
Lernziele / STEAM
Mathematik und Messtechnik anwenden: eine Hypothese formulieren, Koordinatensysteme dokumentieren und Genauigkeit von Wiederholbarkeit unterscheiden.
Mindestmaterial
Synthetische Bild-/Roboterkoordinaten, eine dokumentierte Transformation und eine Tabellenkalkulation oder ein numerisches Notebook.
Optionale Hardware
Kompatibles Roboter-Kamera-System, Kalibrierziel und eine unabhängig geeignete Messmethode. SDK und Kameraschnittstellen anhand der exakten Versionen prüfen.
Angeleitete Aktivität
Eine Hypothese zu einem bekannten Transformationsfehler formulieren. Unabhängige Prüfpunkte zurückhalten. Den Fehler in die synthetische Transformation einführen und Residuen berechnen. Mit Wiederholungen unter festen Bedingungen vergleichen. Mittlere Abweichung und Streuung berichten.
Nachweise und Diskussion
Koordinatenkonvention, Datensatz, Code mit Version, Residuendiagramm und Grenzen abgeben. Frage: Kann ein sehr wiederholbares System trotzdem ständig falsch liegen?
Sicherheit und Betreuung
Koordinatenänderungen zuerst offline prüfen. Hardwareversuche benötigen einen geprüften Arbeitsraum, freigegebene Geschwindigkeiten und Aufsicht; Softwaregrenzen allein sind keine Schutzmaßnahme.
Zugang und Beteiligung
Den Datensatz als zugängliche Tabelle und Diagramme mit Textbeschreibung bereitstellen. Die Analyseaufgabe vom physischen Laborzugang trennen.
Weiterdenken
Beleuchtung oder Zielposition jeweils einzeln ändern. Ermitteln, welche Unsicherheitsquellen die Messmethode nicht trennen kann.
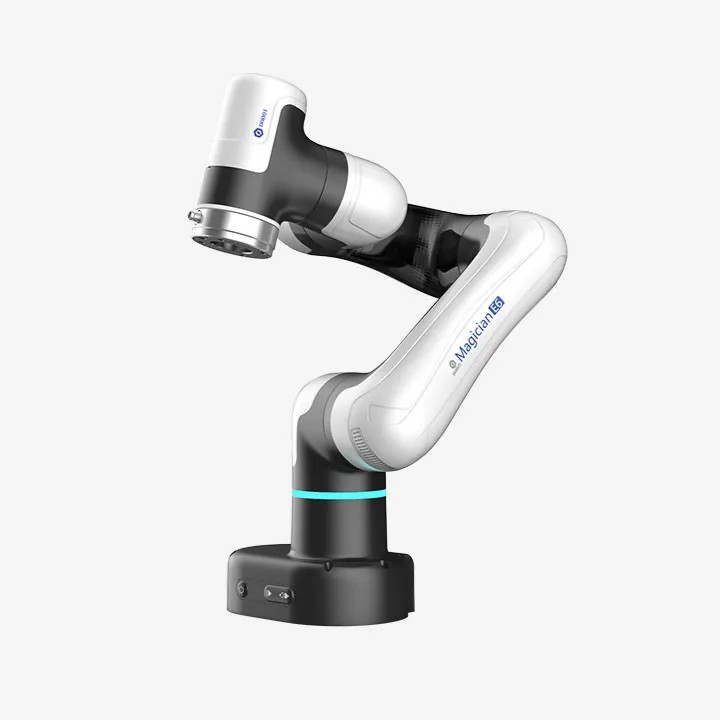
Sechsachsiger Desktop-Roboterarm DOBOT Magician E6.
Ein Sechsachsarm kann neben der Position auch die Werkzeugorientierung ändern. Hier ist der E6 zu sehen, nicht der Lite. Bildquelle: ReBots

Projekt 02

Trajektorien fair vergleichen

Einen wiederholbaren Vergleich zweier Bewegungsstrategien entwerfen, ohne eine attraktive Bahn mit einem besseren Experiment zu verwechseln.

Lehrkräfteansicht: Trajektorien fair vergleichen
Ausgangspunkt
Für Lernende mit Kenntnissen in Kinematik, Trajektorien, Datenerfassung und grundlegender Versuchsplanung.
Lernziele / STEAM
Engineering und Forschungsmethoden verbinden: messbare Ergebnisse wählen, Störgrößen kontrollieren und neben Erfolgen auch fehlgeschlagene Versuche dokumentieren.
Mindestmaterial
Offline-Simulator oder aufgezeichnete Trajektorien, identische Start- und Zielbedingungen und ein vereinbartes Ergebnisschema.
Optionale Hardware
Forschungszelle mit geprüfter Bewegungsschnittstelle, Zeitsynchronisierung und geeigneter Mess- und Aufzeichnungstechnik. ROS/ROS-2-Unterstützung je Controller und Treiber prüfen, nicht voraussetzen.
Angeleitete Aktivität
Erfolgskriterien und Zeitmessgrenzen vor dem Test festlegen. Traglast, Startzustand und Ziel konstant halten. Beide Strategien mit denselben dokumentierten Versuchen ausführen. Fehler und Resets erfassen. Verteilungen vergleichen und erläutern, was die Messungen nicht belegen.
Nachweise und Diskussion
Versuchsbeschreibung, anonymisierte technische Ergebnisse und reproduzierbare Analyse abgeben. Frage: Hat die schnellere Bahn auch dieselben Aufgabenbedingungen erfüllt?
Sicherheit und Betreuung
Zuerst offline vergleichen. Eine simulierte kollisionsfreie Bahn zertifiziert keine reale Zelle und rechtfertigt kein Überschreiten freigegebener Grenzen.
Zugang und Beteiligung
Wiederabspielbare Protokolle und einen tastaturzugänglichen Analyseablauf bereitstellen. Teammitglieder können Ergebnisse reproduzieren, ohne bei jedem Hardwareversuch anwesend zu sein.
Weiterdenken
Kontrollierte Zielunsicherheit oder eine andere Last ergänzen und prüfen, welche Schlussfolgerungen weiterhin verallgemeinerbar sind.

Experimentierplattformen für Bildverarbeitung, KI und verkörperte Robotik

Die Forschungsfrage vor der Plattform wählen. Die Beispiele trennen Herstellerbeschreibungen von vorgeschlagenen Experimenten; Verfügbarkeit, Schnittstellen, Lizenzen und sichere Integration sind projektspezifisch zu prüfen.

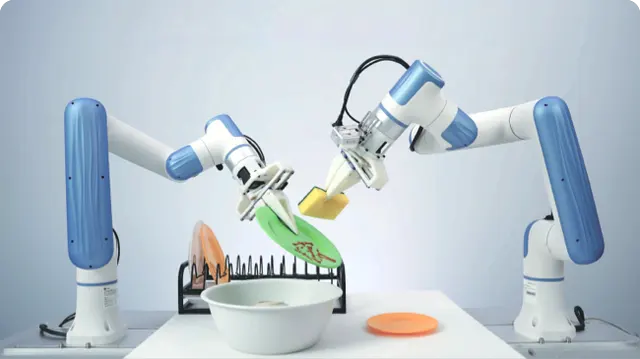
Zwei DOBOT-X-Trainer-Arme handhaben Gegenstände in einer Herstellerdemonstration.
Herstellerdemonstration zum Lernen mit zwei Armen. Die gezeigte Aufgabe ist ein Beispiel, kein Nachweis allgemeiner Autonomie. Bildquelle: DOBOT
DOBOT X-Trainer

DOBOT beschreibt ein System zur KI-Datenerfassung und zum Training mit Teleoperation, Gelenk- und Greiferdaten, RGB-/Tiefenbildzugriff sowie einem SDK für Training und Inferenz.

Vorgeschlagenes Experiment: eine Manipulationsdemonstration aufzeichnen, neue Objektposen für den Test zurückhalten und die Wiedergabe mit einer erlernten Strategie vergleichen. Fehler und Wiederanlauf dokumentieren, nicht nur Erfolgsvideos.

Vor der Auswahl prüfen: Gelieferte Arme und Kameras, Datenformat, Rechenbedarf und SDK-Version prüfen. Eine vorgeführte Aufgabe belegt keine universelle Autonomie.

Herstellerinformationen
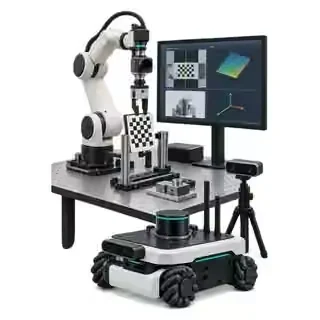
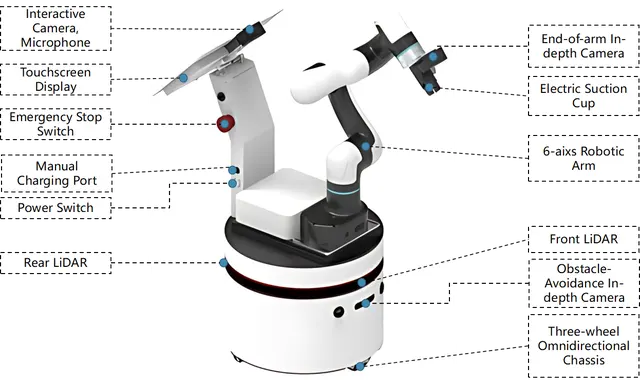
Herstellerdiagramm eines Magician-E6-Arms auf einem mobilen Fahrgestell mit Kameras und Sensoren.
E6 ROS Mobile Platform: ein konkretes Beispiel für mobile Manipulation. Die Originalbeschriftung ist Englisch; die ROS-Version ist noch zu bestätigen. Bildquelle: DOBOT
Mobile Manipulation mit ROS 2 / AMM

Ein autonomer mobiler Manipulator verbindet mobile Basis, Arm und Wahrnehmung. DOBOT dokumentiert die E6 ROS Mobile Platform für Erkennung, Navigation und mobiles Greifen mit ROS-basierter Entwicklung.

Vorgeschlagenes ROS-2-Experiment: Kartierung und Navigation mit einer Armplanungsaufgabe in Nav2 und MoveIt 2 verbinden; anschließend Andockfehler und Greiferfolg nach jedem Ortswechsel messen.

Vor der Auswahl prüfen: Die verlinkte E6-Seite nennt keine ROS-2-Distribution. Vor der Auswahl einer ROS-2-Konfiguration funktionierende Basis-, Arm- und Kameratreiber, Transformationen und Zeitstempel verlangen.

Herstellerinformationen
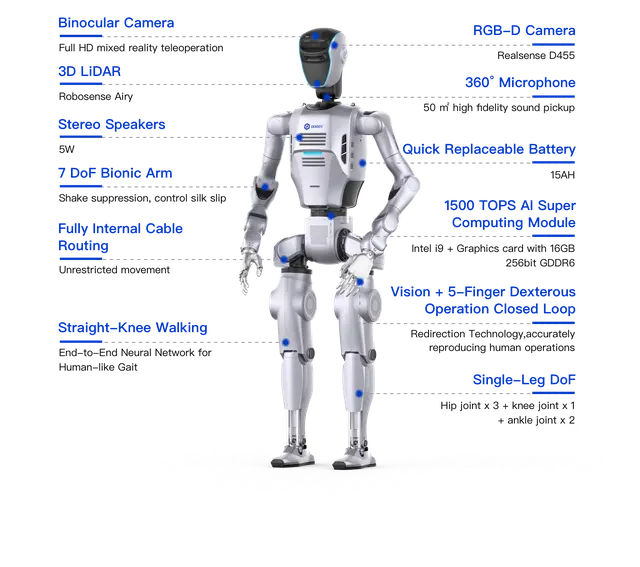
Herstellerdiagramm des humanoiden DOBOT ATOM Max mit seiner Sensorkonfiguration.
Dargestellt ist die Konfiguration ATOM Max. Die Originalbeschriftung ist Englisch; gelieferte Hardware und Entwicklungszugriff müssen vereinbart werden. Bildquelle: DOBOT
Humanoide Forschung / DOBOT ATOM

DOBOT stellt ATOM für die Erforschung humanoider Manipulation und Fortbewegung vor, mit unterschiedlichen Konfigurationen für Datenerfassung und weiterführende Entwicklung.

Vorgeschlagenes Experiment: Wahrnehmung und Oberkörpermanipulation in einer kontrollierten Aufgabe untersuchen, bevor Fortbewegung hinzukommt. Teleoperation, Wiedergabe und erlerntes Verhalten unter gleichen Bedingungen vergleichen.

Vor der Auswahl prüfen: Die genaue ATOM-Version, zulässige Steuerungsebene, Datenzugriff und mitgelieferte Entwicklungswerkzeuge bestätigen. Sturzschutz, Ausschlussbereich und betreuten Wiederanlauf planen; keine offene ROS-2-Schnittstelle voraussetzen.

Herstellerinformationen
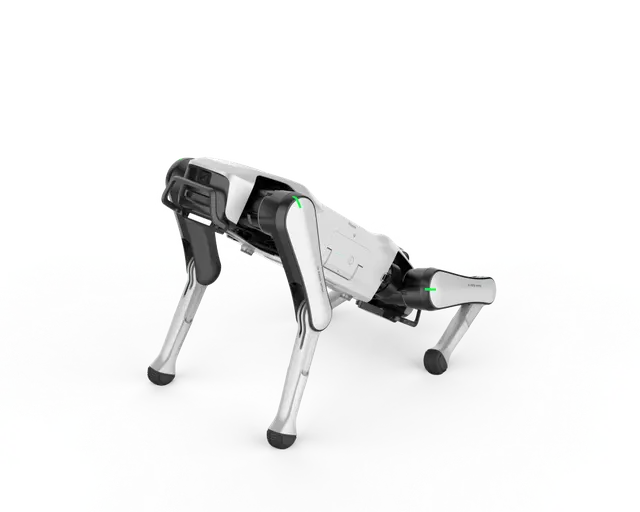
Vierbeiniger Roboter INFFNI Rover X1 auf einer Produktabbildung des Herstellers.
Rover X1 veranschaulicht eine Roboterplattform mit Beinen. EDU-Edition und Entwicklungszugriff vor der Planung von Forschungsaufgaben bestätigen. Bildquelle: INFFNI
INFFNI Rover X1

INFFNI führt Rover X1 als vierbeinigen Roboter. Betreute Mobilitäts- und Wahrnehmungsexperimente kommen nur infrage, wenn der erforderliche Entwicklungszugriff mitgeliefert wird.

Vorgeschlagenes Experiment: Kamera- oder Bewegungsbeobachtungen auf einer betreuten Route protokollieren, Wiederholungen vergleichen und die Wiederaufnahme nach einem simulierten Lokalisierungsfehler bewerten.

Vor der Auswahl prüfen: INFFNI nennt SDK-Unterstützung ausschließlich für EDU-Versionen. Edition, Lizenz, Firmware, Sensorzugriff und Steuerungsmodi bestätigen; weder ROS-2-Unterstützung noch uneingeschränkte Bewegungssteuerung voraussetzen.

Herstellerinformationen

Plattformbeschreibungen am 14. Oktober 2026 geprüft. Die vorgeschlagenen Experimente sind eigene Unterrichtsideen, keine garantierten Fähigkeiten, akkreditierten Kurse oder bestätigten Lagerangebote.

Vom Tisch zum vollständigen Trainingsumfeld

Die nächste Lernmöglichkeit beschaffen – nicht einfach einen größeren Roboter.

Fünf Ausstattungswege erkunden. Katalogprodukte, konfigurierbare Zellen und individuelle Projektideen sind getrennt ausgewiesen; das Angebot definiert den Lieferumfang.

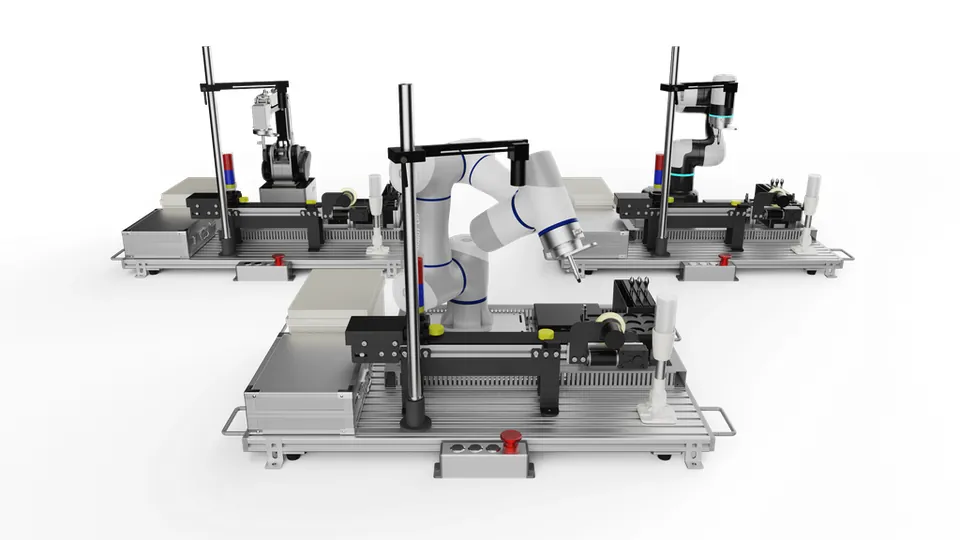
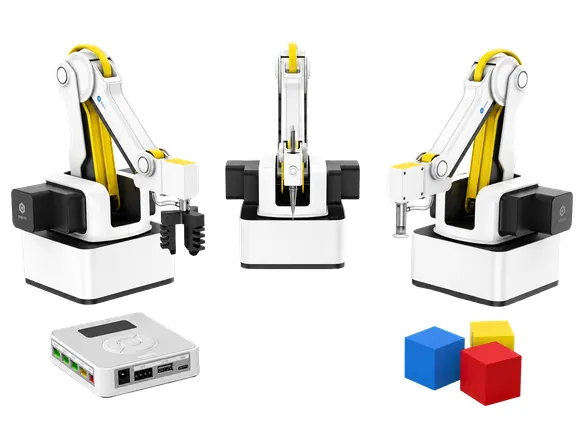
Mehrere Ansichten eines Desktop-Roboters mit Controller und farbigen Klötzen.
Beispiel aus der Präsentation: mehrere Ansichten eines Roboters, nicht drei Roboter in einem Paket. Bildquelle: ReBots / Eurobots · Bildungspräsentation

01 / Am Tisch beginnen

Tischroboter und Einsteigerkits

Zeichnen, Koordinaten, Programmierung und einfache Handhabung mit einem kompakten Arm erkunden. Magician Lite, Magician und E6 dienen verschiedenen Lernzielen; ihre Pakete sind nicht austauschbar.

Einen aufgeschlüsselten Umfang mit Roboter, zugelassenen Werkzeugen, Softwareanforderungen und einer ersten praktischen Aufgabe anfragen.

Bildungsroboter ansehen
Illustration von Desktop-Robotern, Förderbändern und kleinen Arbeitsstationen.
Illustrativer Demonstratoraufbau: Teile wandern zwischen Stationen, damit Lernende den Prozess nachvollziehen können. Bildquelle: ReBots / Eurobots · Bildungspräsentation

02 / Prozesse sichtbar machen

Didaktische Modelle und kleine Produktionslinien

Lernszenarien mit Fördertechnik, Sortieren, Sensoren, Bildverarbeitung und Teilefluss aufbauen. Prozesse schrittweise ergänzen, damit der Beitrag jedes Bauteils verständlich wird.

ReBots führt Förderband-, Schienen- und KI/Vision-Zubehör im Katalog. Kompatibilität und das zusammengebaute Lehrmodell benötigen eine eigene Spezifikation.

Lehrzubehör entdecken
Illustration einer Zelle mit Roboter, Einhausung, Bedienbildschirm und Steuerungstechnik.
Zellenkonzept aus der Präsentation: keine ausgeführte Anlage, kein Schaltplan und kein validiertes Sicherheitskonzept. Bildquelle: ReBots / Eurobots · Bildungspräsentation

03 / Integration lernen

SPS- und HMI-Trainingsstationen

Eine modulare Station für Signalzuständigkeiten, Sequenzen, Alarme und Wiederanlauf besprechen. Einen Roboter oder ein Prozessmodell mit SPS, Bedienoberfläche und dokumentierten E/A kombinieren.

Eine vorgeschlagene Konfiguration, kein festes Katalogpaket: Controllerstände, Protokolle, Softwarelizenzen und betreute Übungen vereinbaren.

Eine modulare Station besprechen
Gelber Industrieroboter in einer transparent eingehausten Schulungszelle.
Reales Beispiel einer eingehausten Schulungszelle. Roboter, Schrank und Zugangsschutz bilden ein System, nicht nur einen Arm. Bildquelle: Eurobots

04 / Mit Industrieausrüstung trainieren

Industrielle Lehrzellen

Eurobots beschreibt konfigurierbare Lehrzellen mit neuen oder überholten Industrierobotern, Controllern und Werkzeugen. So lässt sich der Weg von Einzelbewegungen zu Inbetriebnahme- und Wartungsübungen gestalten.

Umhausung, Zugangsschutz, Versorgung, Betriebsarten und Abnahmetests für die konkrete Aufgabe festlegen. SPS/HMI-Integration und Sicherheitsvalidierung müssen ausdrücklich zum vereinbarten Umfang gehören.

Das Angebot industrieller Lehrzellen ansehen
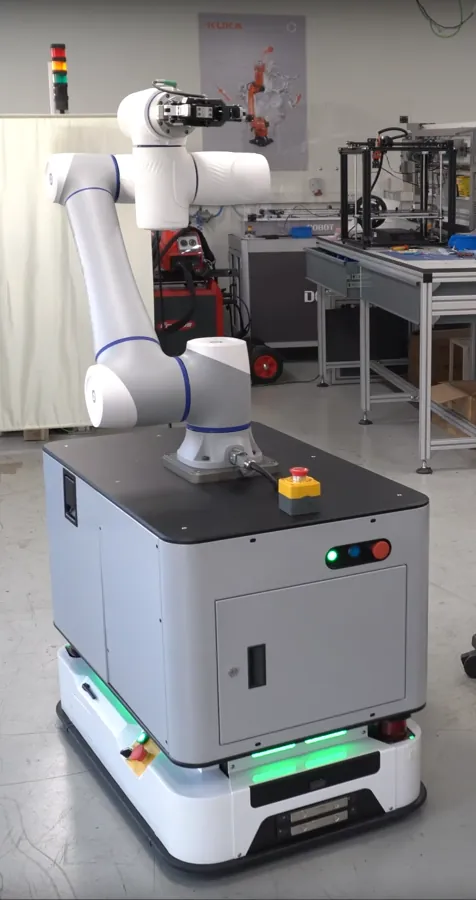
Roboterarm auf einem fahrbaren Schrank in einem Labor.
Ein mobiler Manipulator verbindet eine mobile Basis mit einem Arm. Das Foto belegt keine ROS-2-Kompatibilität. Bildquelle: ReBots / Eurobots · Bildungspräsentation

05 / Einer echten Frage nachgehen

Forschungsaufbauten und fortgeschrittene Robotik

Eine Plattform für Bildverarbeitung, Kalibrierung, Kraftinteraktion, autonome Mobilität oder Manipulation abgrenzen. Mit einem reproduzierbaren Schnittstellentest und den erforderlichen Messungen beginnen.

Ein Gespräch über ein individuelles Projekt: Controller, Treiber, Datenzugriff und Integrationsverantwortung vor der Hardwareentscheidung prüfen.

Einen Forschungsaufbau besprechen

Öffentlicher Katalog und Beschreibungen der Lehrzellen am 14. Oktober 2026 geprüft. Verfügbarkeit, enthaltene Ausrüstung, Leistungen und Preise sind in einem aktuellen Angebot zu bestätigen.

Drei Stufen, ein modularer Ansatz

Mit einem Roboter beginnen. Zum Lehrlabor ausbauen.

Stimmen Sie die Ausstattung auf Lehrplan, Platz und Budget ab. Beginnen Sie mit einer Basis, ergänzen Sie einen Demonstrator oder planen Sie eine vollständige Schulungszelle: Nicht jedes Vorhaben braucht gleich ein ganzes Labor.

Mehrere Ansichten eines Desktop-Roboters mit Controller und farbigen Klötzen.
Beispiel aus der Präsentation: mehrere Ansichten eines Roboters, nicht drei Roboter in einem Paket. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Basisausstattung

Starten Sie mit den ersten praktischen Übungen.

Legen Sie den Roboter oder Cobot und das Zubehör für die erste Aufgabe fest, einschließlich Erstinbetriebnahme und erster Programmierübungen.

Illustration von Desktop-Robotern, Förderbändern und kleinen Arbeitsstationen.
Illustrativer Demonstratoraufbau: Teile wandern zwischen Stationen, damit Lernende den Prozess nachvollziehen können. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Demonstrationsmodul

Machen Sie einen Automatisierungsprozess anschaulich.

Kombinieren Sie Roboter, Werkzeuge und Prozesszubehör für praktische Aufgaben in Mechatronik, Elektrotechnik und Fertigung. Bildverarbeitung und Sicherheitskreis werden passend zur Demonstration geplant.

Gelber Industrieroboter in einer transparent eingehausten Schulungszelle.
Reales Beispiel einer eingehausten Schulungszelle. Roboter, Schrank und Zugangsschutz bilden ein System, nicht nur einen Arm. Bildquelle: Eurobots

Komplette Schulungszelle

Vermitteln Sie eine integrierte Anwendung.

Planen Sie eine Zelle mit Roboter, Werkzeugen, Schutzeinrichtungen und SPS sowie gegebenenfalls HMI und Bildverarbeitung. Der Vorschlag für die komplette Zelle umfasst eine Erstschulung für Lehrkräfte.

Dies sind konfigurierbare Ausbaustufen, keine identischen Standardpakete. Das aktuelle Angebot legt Ausstattung, Schulung, Integration, Schutzeinrichtungen, Lieferung und Abnahmeverantwortung fest. Erforderliche Schutzmaßnahmen sind niemals ein optionales Unterrichtsextra.

EduCell & MiniCell

Wählen Sie einen Prozess, den Ihre Lernenden wiedererkennen.

Entdecken Sie diese ReBots-Anwendungsfamilien. Die Lernanregungen helfen, Ihr Vorhaben zu konkretisieren; Hardware, Schnittstellen und Übungen werden projektspezifisch vereinbart und sind keine akkreditierten Lehrgänge.

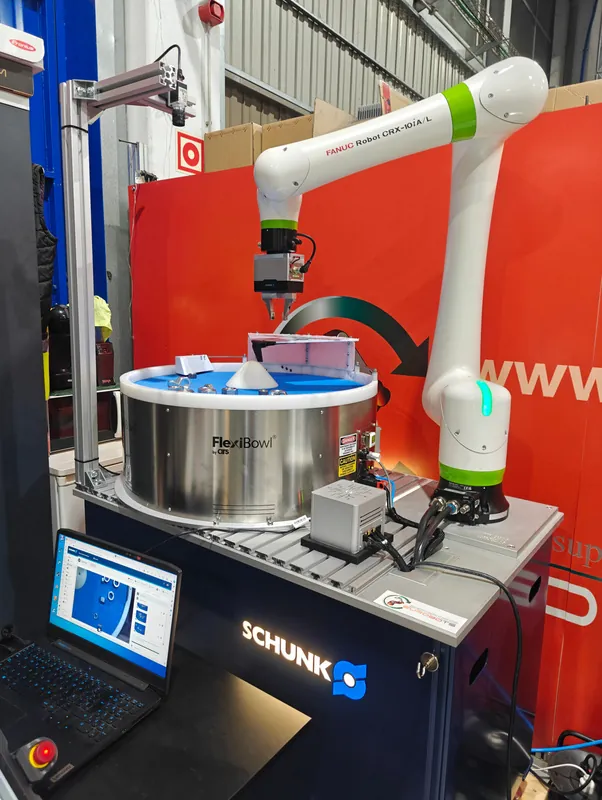
Cobot, runde Teilezuführung, Greifer und Laptop auf einem Demonstrationstisch.
Die Zuführung stellt Teile bereit, das Werkzeug greift sie, und der Computer dient zum Programmieren und Beobachten. Bildquelle: ReBots / Eurobots · Bildungspräsentation
EduCell Handhabung

Lernanregung: Verknüpfen Sie Greifen, Werkstückaufnahme und Koordinatensysteme mit einer wiederholbaren Handhabungsaufgabe.

Industrieroboter und Greifer über Teilen in einer Greifzelle.
Industrielles Greifbeispiel: ein Teil lokalisieren, anfahren und mit dem passenden Werkzeug umsetzen. Bildquelle: Eurobots
EduCell Pick&Place

Lernanregung: Verknüpfen Sie Teileerkennung, Ablaufsteuerung und Transport; erläutern Sie, was bei einem fehlenden Teil geschieht.

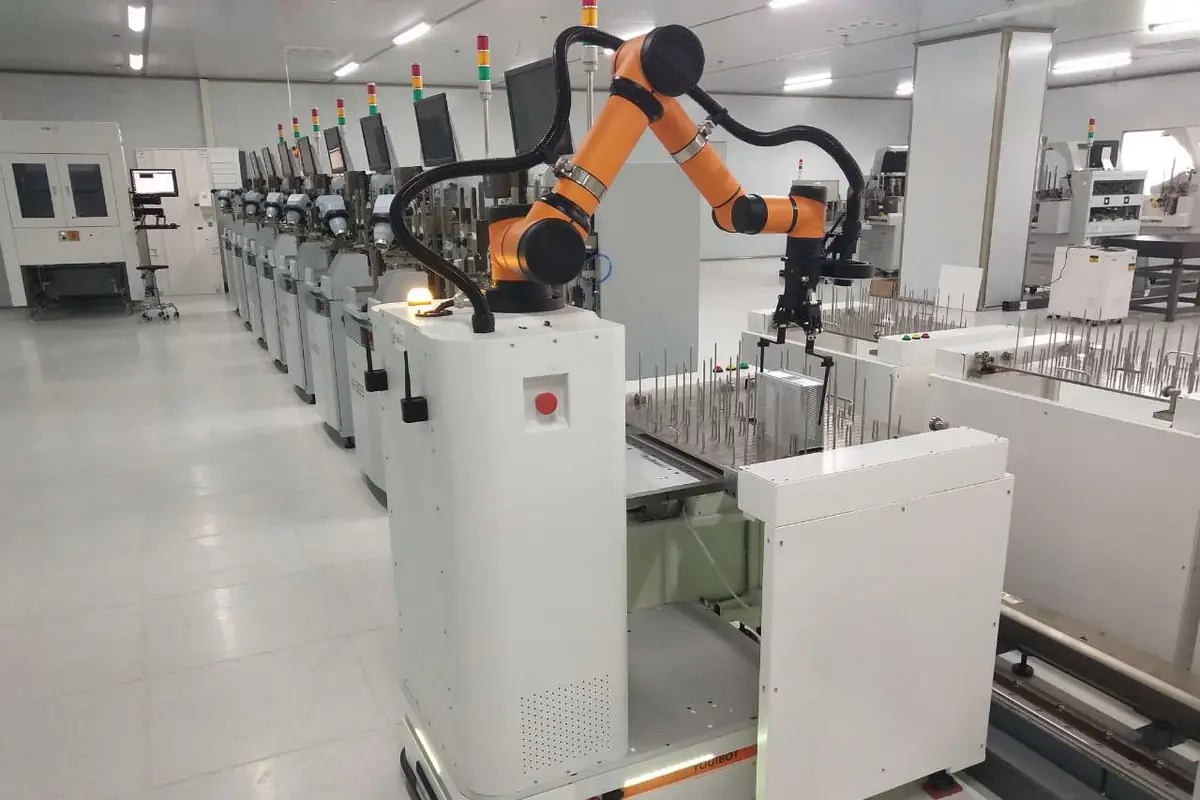
Mobiler Roboter mit Cobot neben Produktionsmaschinen.
Von ReBots veröffentlichtes Partnerbeispiel zur Maschinenbeschickung, nicht als Installation in einer Schule ausgewiesen. Bildquelle: ReBots / YOUIBOT
EduCell Machine Tending

Lernanregung: Modellieren Sie das Be- und Entladen mit Maschinen-Roboter-Handshakes, Betriebszuständen und einem dokumentierten Wiederanlauf.

Am Roboter montierte 3D-Kamera über Behältern mit unterschiedlichen Teilen.
Die Kamera hilft beim Lokalisieren von Teilen. Erkennung und Koordinaten müssen vor einer Roboterbewegung geprüft werden. Bildquelle: ReBots / Eurobots · Bildungspräsentation
EduCell Vision

Lernanregung: Untersuchen Sie Kalibrierung, Erkennung und Prüfung, einschließlich unsicherer oder verworfener Ergebnisse.

Cobot mit Schweißbrenner über einem Spanntisch.
Industrielle Schweißdemonstration. Vermitteln Sie die Bahnplanung zuerst in der Simulation. Reale Schweißversuche setzen eine Risikobeurteilung und fachkundige Aufsicht voraus. Bildquelle: Eurobots
EduCell Schweißen

Lernanregung: Beginnen Sie mit Simulation und Bahnplanung. Reales Schweißen erfordert eine gesonderte Beurteilung des Prozesses, Schutzeinrichtungen und fachkundige Aufsicht.

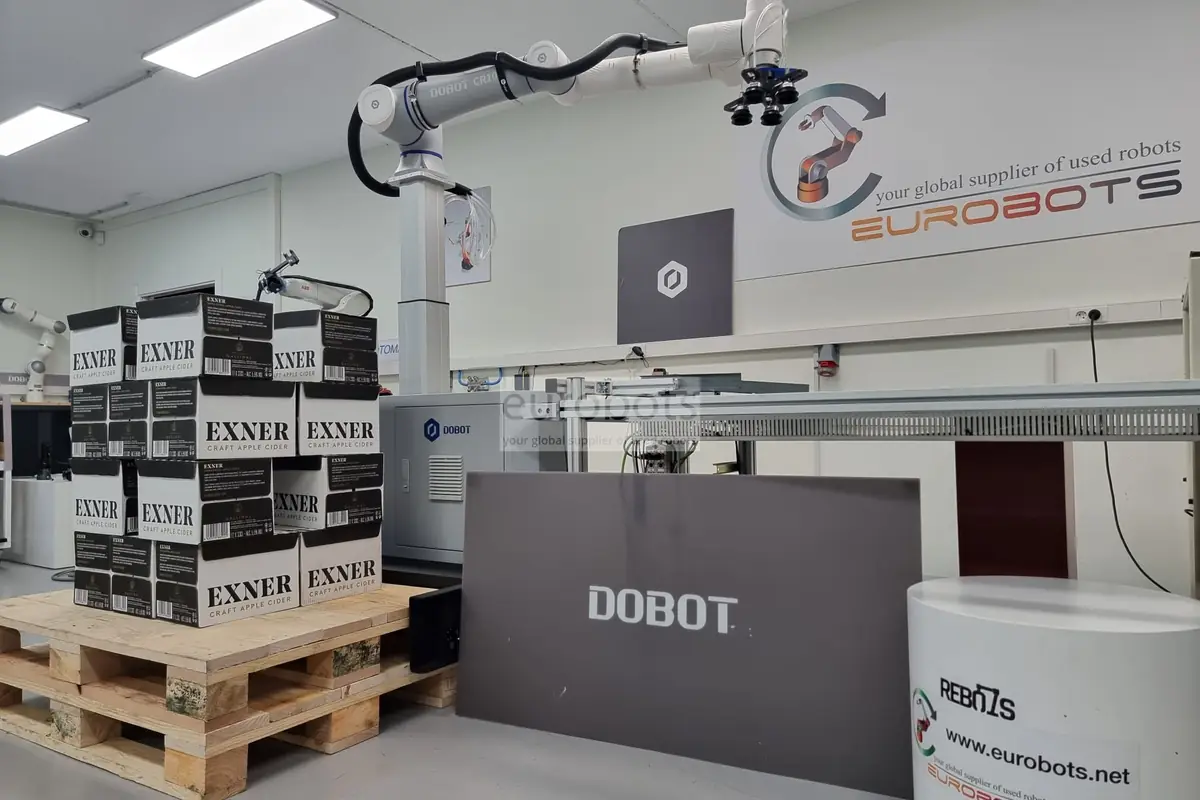
Cobot neben Kartons und einer Palette.
Beim Palettieren entsteht ein geordneter Stapel. Roboter, Greifwerkzeug und Aufbau richten sich nach der Last. Bildquelle: Eurobots
EduCell Palettieren

Lernanregung: Erstellen Sie ein Lagenmuster, verfolgen Sie belegte Positionen und erläutern Sie die Zykluslogik, bevor Sie einen Aufbau unter Aufsicht testen.

Roboterarm auf einem fahrbaren Schrank in einem Labor.
Ein mobiler Manipulator verbindet eine mobile Basis mit einem Arm. Das Foto belegt keine ROS-2-Kompatibilität. Bildquelle: ReBots / Eurobots · Bildungspräsentation
MiniCell ROS2 / AMR

Lernanregung: Definieren Sie ein Experiment zur Navigation oder mobilen Manipulation. Prüfen Sie die gelieferte Plattform, Treiber und ROS-2-Schnittstellen, bevor Sie die Übung auswählen.

Eine Plattform. Nutzen für die ganze Einrichtung.

Berufliche Grundlagen

Vermitteln Sie Elektrik, Elektronik, robotergestützte Handhabung, Sicherheit und Werkstattabläufe anhand anschaulicher, verständlicher Aufgaben.

Vertiefende berufliche Ausbildung

Vertiefen Sie SPS, HMI, Bildverarbeitung, Diagnose, Simulation und Hochsprachenprogrammierung, ergänzt um KI-Anwendungen, wo das Projekt sie ermöglicht.

Sicherheit im Unterricht für Lehrkräfte

Stützen Sie den Unterricht auf Dokumentation, Modularität und eine erste Schulung. Planen Sie Vorbereitungszeit und einen stufenweisen Ausbau ein, damit die Anlage auch nach der ersten Vorführung sinnvoll eingesetzt wird.

Eine Bildungseinrichtung mit Industriebezug

Nutzen Sie dieselbe Plattform für praktische Ausbildung, Vorführungen, Tage der offenen Tür und Gespräche mit regionalen Unternehmen statt nur als Ausstellungsstück.

Industriepraxis für den Unterricht

Steuerung, Sicherheit und Wiederanlauf als getrennte Verantwortungen vermitteln.

Eine nützliche Trainingszelle macht das Gesamtsystem verständlich. Diese Arbeitspakete gehören in die Stationsplanung – sie sind keine Anleitung zum Verdrahten oder Überbrücken einer laufenden Maschine.

Illustration einer Zelle mit Roboter, Einhausung, Bedienbildschirm und Steuerungstechnik.
Zellenkonzept aus der Präsentation: keine ausgeführte Anlage, kein Schaltplan und kein validiertes Sicherheitskonzept. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Die Prozesssteuerung

Robotercontroller, SPS, HMI, Sensoren und Aktoren: Betriebsarten, Signalhandshakes, Zykluslogik, Diagnose und dokumentierten Wiederanlauf nach Störungen lernen.

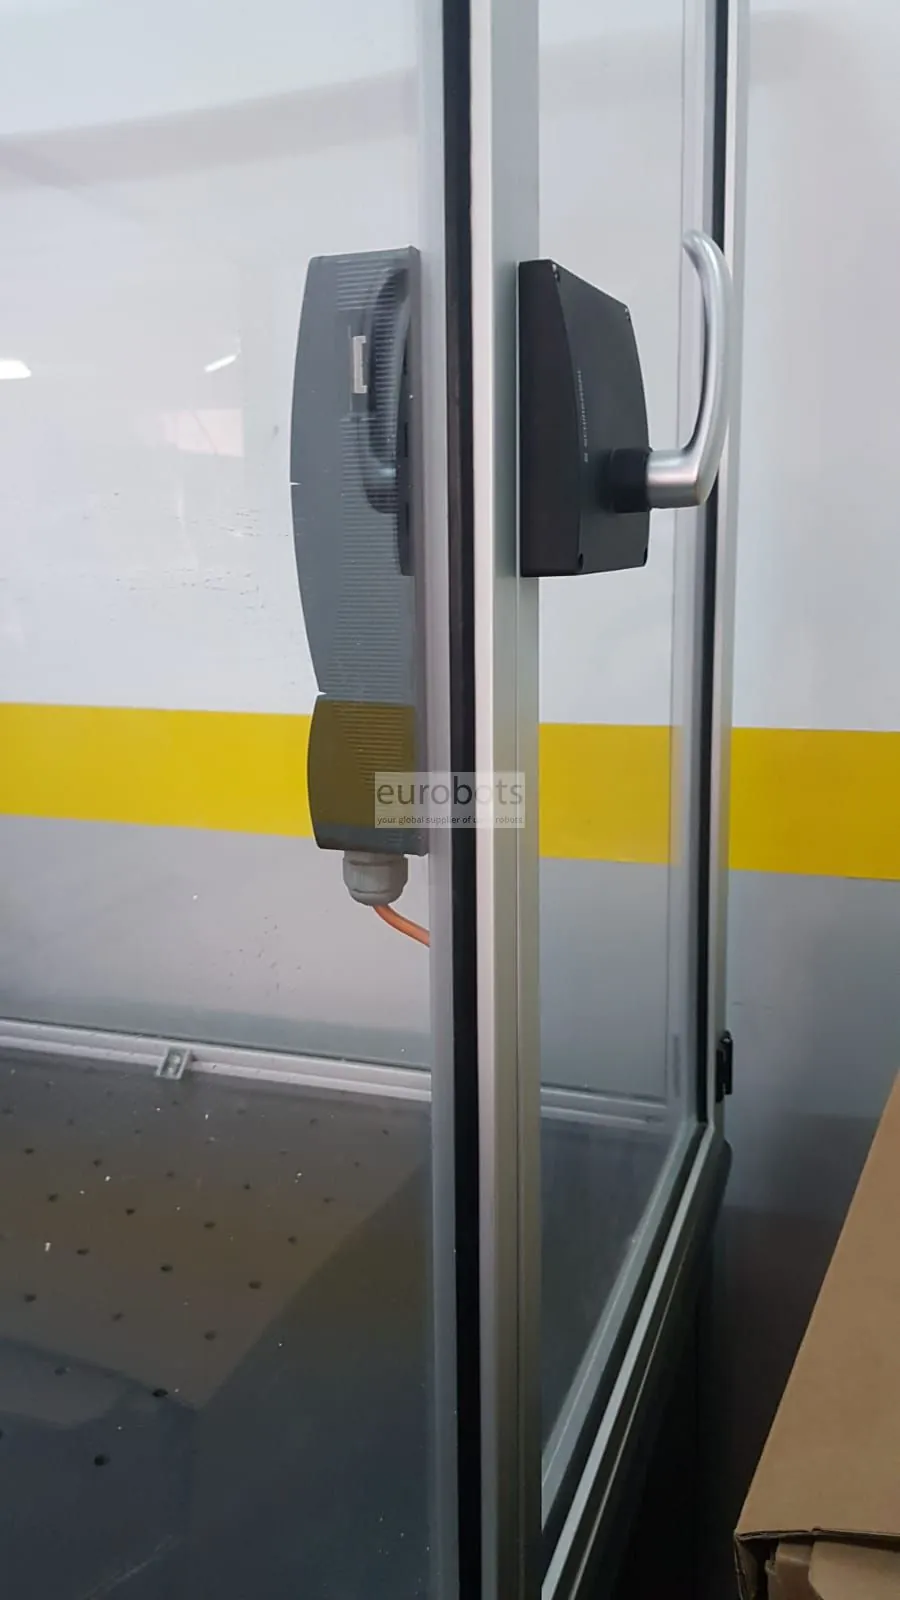
Nahaufnahme einer Einhausungstür und ihrer Zugangskomponenten.
Zugangsschutz gehört zur Zellengestaltung. Ein Foto kann weder eine Sicherheitsfunktion noch deren Validierung nachweisen. Bildquelle: Eurobots

Die bewerteten Sicherheitsfunktionen

Schutzeinrichtungen, verriegelte Zugänge, Not-Halt, sicheres Stillsetzen, Wiederanlaufsperren und Energieisolierung anhand der Risikobeurteilung festlegen. Geeignete sicherheitsgerichtete Sensorik, Logik und Ausgänge müssen fachkundig spezifiziert und validiert werden; normale SPS-Software ersetzt sie nicht.

Cobot, runde Teilezuführung, Greifer und Laptop auf einem Demonstrationstisch.
Die Zuführung stellt Teile bereit, das Werkzeug greift sie, und der Computer dient zum Programmieren und Beobachten. Bildquelle: ReBots / Eurobots · Bildungspräsentation

Unterrichts- und Übergabepaket

Elektrodokumentation, E/A-Listen, Backups, Betriebsanleitungen, betreute Übungen, Lehrkräfteeinweisung, Wartung und Abnahmenachweise vereinbaren. Störungen simulieren; Schutzmaßnahmen niemals für eine Übung außer Kraft setzen.

Dies sind Spezifikationsthemen, kein zertifizierter Stromkreis und keine Zusage eines vollständigen Lieferumfangs. Integration, Konformitätsbewertung und abschließende Validierung benötigen klar benannte Verantwortliche.

Vom Lernziel zur Ausrüstung

Eine Plattform wählen, nicht nur einen beeindruckenden Roboter.

Diese herstellerseitig dokumentierten Beispiele erfüllen unterschiedliche Aufgaben. Die Werte sind technische Referenzen, kein Eignungsnachweis für Ihre Anwendung. Gelieferte Revision, Zubehör, Support und Verfügbarkeit bestätigen.

Desktop-Roboterarm Magician Lite über einer Zeichenunterlage.
Ein Stift macht aus Koordinaten eine sichtbare Linie. Zeichenunterlage und Werkzeug zeigen eine mögliche Aktivität, keinen zugesicherten Lieferumfang. Bildquelle: ReBots

Erste Experimente im Unterricht

DOBOT Magician Lite

4 Achsen · 250 g Traglast · 340 mm Reichweite

Ein Tischroboter für angeleitete Bewegungs-, Zeichen- und Sortieraufgaben. DOBOT nennt die Blockprogrammierung mit DobotLab sowie optionale Stift-, Greif-, Sensor- und Vision-Zubehörteile.

Vor der Auswahl prüfen: Magic Box, Endeffektoren, Betriebssystemunterstützung und genauen Lieferumfang des Lernpakets prüfen. Es handelt sich nicht um einen sechsachsigen Industrieroboter.

Herstellerinformationen
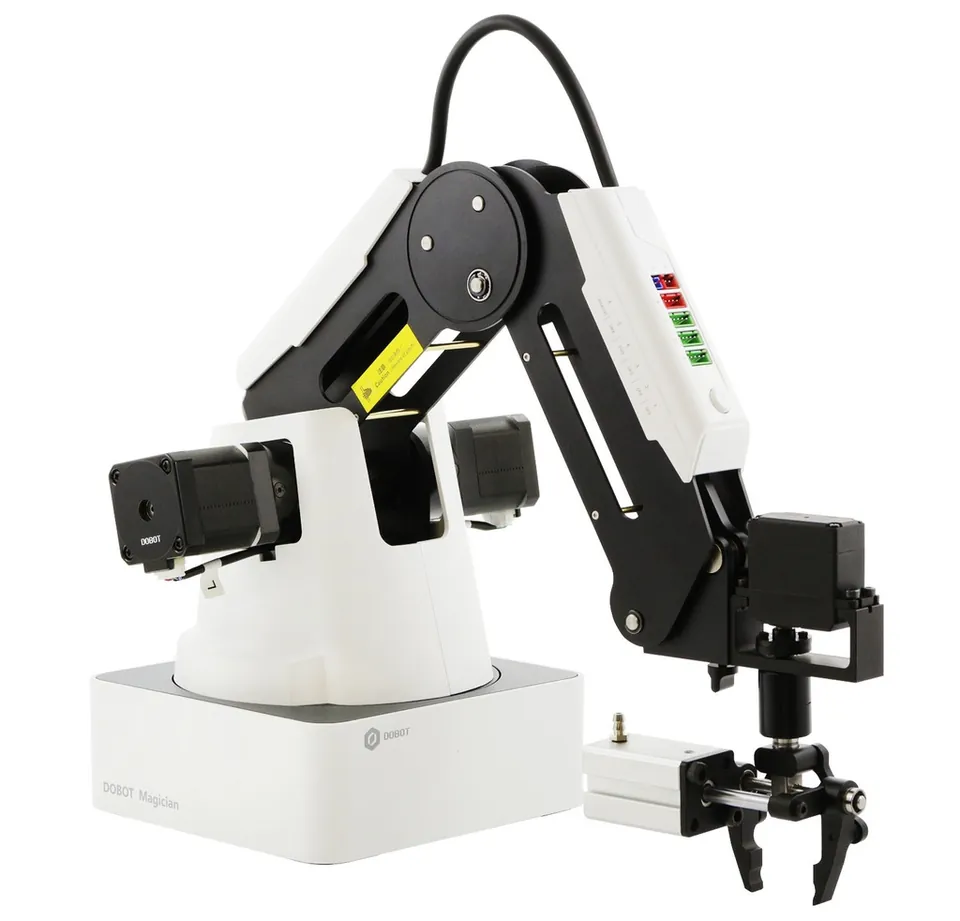
Desktop-Roboterarm DOBOT Magician mit kleinem Greifer.
Der Greifer ist das Werkzeug am Armende. Unterschiedliche Aufgaben erfordern passende Werkzeuge. Bildquelle: ReBots

Tischrobotik und kreative Projekte

DOBOT Magician

4 Achsen · 500 g Traglast · 320 mm Reichweite

Ein Tisch-Lehrroboter mit Zeichen-, Greif- und konfigurierbaren Zubehörmöglichkeiten. Die Herstellerunterlagen unterscheiden Lernabläufe mit DobotLab und DobotStudio.

Vor der Auswahl prüfen: Robotergeneration, Kit-Inhalt und Software gemeinsam prüfen. Förderband- oder Vision-Übungen benötigen eigenes kompatibles Zubehör; dieses ist nicht automatisch enthalten.

Herstellerinformationen
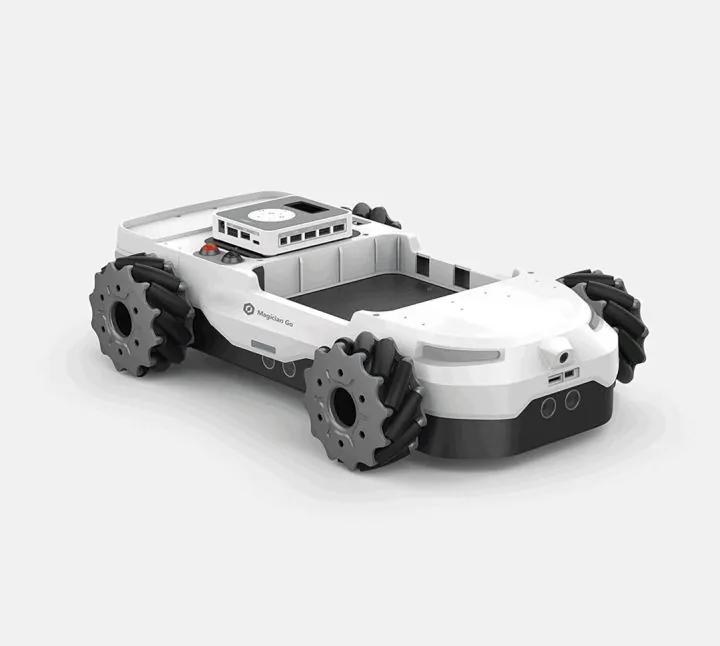
Mobile Basis Magician GO mit schräg angeordneten Radrollen.
Die mobile Basis bewegt die Plattform; ein Arm ist ein separates Element einer festgelegten Konfiguration. Bildquelle: ReBots

Mobile Robotik entdecken

DOBOT Magician GO

Mobile Plattform mit Mecanum-Rädern

DOBOT beschreibt GO als mobile Plattform, die sich mit Magician Lite kombinieren lässt. Damit lassen sich Bewegungsrichtung, Odometrie und die Unterschiede zwischen Arm- und Basis-Koordinatensystem behandeln.

Vor der Auswahl prüfen: Lite-Basis-Kombination, Kamerapaket und Softwareversion prüfen. Nicht davon ausgehen, dass die Plattform einen E6, einen CR-Arm oder beliebige Lasten trägt.

Herstellerinformationen
Sechsachsiger Desktop-Roboterarm DOBOT Magician E6.
Ein Sechsachsarm kann neben der Position auch die Werkzeugorientierung ändern. Hier ist der E6 zu sehen, nicht der Lite. Bildquelle: ReBots

Lehre und Forschung mit sechs Achsen

DOBOT Magician E6

6 Achsen · 750 g Traglast · 450 mm Reichweite

Ein pädagogischer Tisch-Cobot für Orientierung, Koordinatensysteme und Automatisierungsaufgaben. DOBOT nennt grafische Programmierung, handgeführtes Einlernen und DobotStudio Pro.

Vor der Auswahl prüfen: Werkzeuge, externe Steuerung und Wahrnehmung benötigen definierte Schnittstellen und einen geprüften Zellentwurf. Controller- und Softwareversionen prüfen, statt Anleitungen für den Lite zu übernehmen.

Herstellerinformationen
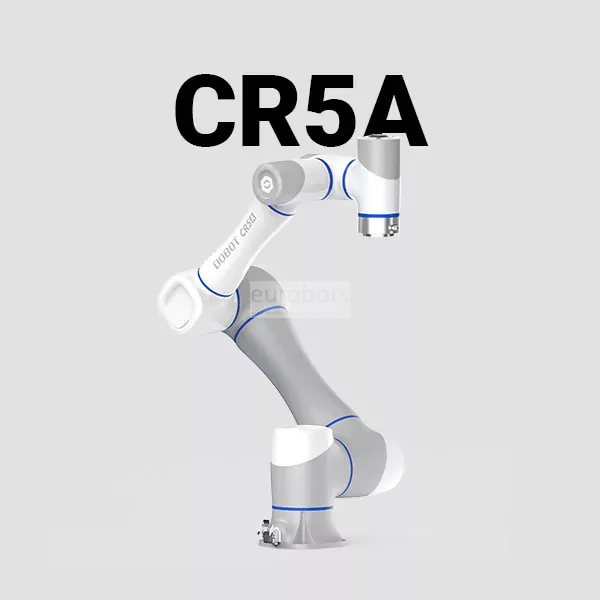
Industrieller kollaborativer Roboterarm DOBOT CR5A.
Ein größerer Industriearm benötigt eine anwendungsspezifische Installation, Werkzeuge und Schutzmaßnahmen. Bildquelle: Eurobots

Kandidat für die Planung einer fortgeschrittenen Zelle

DOBOT CR5A

CRA-Familie mit 6 Achsen · 5 kg Traglast · 900 mm Reichweite

Ein herstellerseitig dokumentierter Industrie-Cobot für berufliche Bildung oder Forschung mit größerem Zellenbedarf. Die CRA-Unterlagen beschreiben Block- und Lua-Programmierung mit DobotStudio Pro.

Vor der Auswahl prüfen: Kein Standard-Schulkit und kein bestätigtes Lagerangebot. Montage, Werkzeuge, Controlleroptionen und Schutzmaßnahmen mit dem Projektteam festlegen; Eignung und Verfügbarkeit sind zu bestätigen.

Herstellerinformationen

Quellen am 13. Oktober 2026 geprüft. Produktseiten können unterschiedliche Sprachen verwenden. Reichweite und Traglast sind verschiedene Grenzen; Werkzeuge und Werkstücke müssen anhand der tatsächlichen Roboterspezifikation bewertet werden.

Den Prozess in Bewegung sehen

Vier Demonstrationen. Achten Sie auf das System um den Roboter.

Diese Videos der jeweiligen Anbieter veranschaulichen Geräte und Prozesse. Sie ersetzen weder die mitgelieferten Anleitungen noch einen Unterrichtsplan oder eine Sicherheitsbewertung.

Videos werden erst geladen, wenn Sie sich dafür entscheiden. Dabei wird eine Verbindung zu YouTube hergestellt; der Anbieter kann Geräteinformationen verarbeiten. Sie können das Video auch direkt auf YouTube öffnen. Ton und Untertitel hängen vom Kanal ab.

Kanal: Top 3D Shop Inc.

Einen Desktop-Roboter kennenlernen

Beobachten Sie die Bewegungen und Werkzeugwechsel eines Desktop-Arms. Vergleichen Sie die Vorführung mit Ihrem Unterrichtsziel und der tatsächlichen Ausstattung.

Auf YouTube ansehen (neuer Tab)

Kanal: Dobot Robotics

Eine Produktionslinie im Kleinformat

Sehen Sie eine didaktische Montagelinie mit Magician-Robotern und einer Siemens-SPS. Achten Sie auf die Stationen und das Zusammenspiel der Signale, nicht nur auf die Arme.

Auf YouTube ansehen (neuer Tab)

Kanal: rebots

Vom Karton zur Palette

Sehen Sie eine Palettierdemonstration von ReBots. Der gezeigte Aufbau und Schutz gelten für dieses Beispiel, nicht für jede vorgeschlagene Zelle.

Auf YouTube ansehen (neuer Tab)

Kanal: Eurobots

Greifen mit Bildverarbeitung in der Praxis

Sehen Sie ein industrielles Griff-in-die-Kiste-Beispiel von Eurobots. Fragen Sie, wie das Teil lokalisiert, gegriffen und umgesetzt wird.

Auf YouTube ansehen (neuer Tab)

Der vollständige Lernaufbau

Der Roboter ist nur ein Teil des Labors.

Mit der Unterrichtsaufgabe beginnen und den gesamten Aufbau planen. Dies ist eine konzeptionelle Checkliste, kein Schaltplan und keine freigegebene Sicherheitsarchitektur.

  1. 01

    Roboter und Werkzeug

    Manipulator, Endeffektor, Befestigung, Traglast und erreichbare Aufgabe – nicht nur maximale Reichweite.

  2. 02

    Werkstücke und Wahrnehmung

    Werkstückspannung und -bereitstellung, Sensoren und optionale Bildverarbeitung mit definierter Reaktion auf fehlende Teile.

  3. 03

    Steuerung und Software

    Controller, optionale SPS, geprüfte E/A- oder Netzwerkschnittstellen, Rechner, Software und reproduzierbare Programme.

  4. 04

    Menschen und Schutzmaßnahmen

    Bewertete Gefährdungen, geeignete Schutzmaßnahmen, Energieisolierung, Betreuung, Verfahren und zugängliche Arbeitsplätze.

Die Bezeichnung „kollaborativ“ oder „pädagogisch“ ersetzt keine Risikobeurteilung. Sicherheitsfunktionen, Not-Halt und Wiederanlaufverhalten müssen für die reale Anlage durch verantwortliche fachkundige Personen festgelegt und validiert werden.

Vor dem Kauf

Sieben Fragen für eine fundierte Beschaffung.

Ein klarer Lern- und Betriebsumfang trennt den Roboterpreis von den Kosten eines tatsächlich nutzbaren und wartbaren Unterrichtsaufbaus.

  1. 01

    Was können die Lernenden bereits, und was sollen sie nach dem Kurs nachweisen?

  2. 02

    Wie viele Lernende teilen sich eine Station, bei welcher Betreuung, welchem Platzangebot und welcher Zugänglichkeit?

  3. 03

    Welche Roboter, Endeffektoren, Spannmittel, Sensoren und Sicherheitskomponenten sind tatsächlich enthalten?

  4. 04

    Unterstützen die Schulrechner die benötigte Software, Konten, Berechtigungen und den vorgesehenen Offline-Betrieb?

  5. 05

    Sind Python, SPS-Protokolle, APIs oder ROS wirklich erforderlich und für die gelieferten Controller- und Softwareversionen geprüft?

  6. 06

    Welche Zeit und welches Budget sind für Lehrkräfteschulung, Vorbereitung, Verbrauchsmaterial, Lizenzen, Wartung und Ersatzteile vorgesehen?

  7. 07

    Wer verantwortet Risikobeurteilung, Installation, Schutzmaßnahmen, Inbetriebnahme, Abnahme und laufenden Support?

Aus einer Lernidee einen konkreten Projektumfang machen.

Ich bin Alex Ye Xu. Auf AYXWORKS teile ich praktische Ideen zum Lernen mit Robotik. Bei Ausrüstung und technischen Projekten arbeite ich mit Eurobots und ReBots zusammen, um Lernziel, Roboter, Werkzeuge und Integrationsumfang aufeinander abzustimmen.

Eurobots bringt Industrierobotik, Aufarbeitung und technischen Support ein; ReBots verbindet diese Erfahrung mit Forschung und Entwicklung, STEAM-Bildung und modularen Lehrdemonstratoren.

Beschreiben Sie, welche Leistung Lernende nachweisen sollen. Fragen Sie nach Geräteauswahl, Demonstration, stufenweisem Laboraufbau, Lehrkräftevorbereitung und Support. Vor einer vereinbarten Lösung klären wir mögliche Leistungen und die Zuständigkeit für Installation, Schutzmaßnahmen und Abnahme.

Ausrüstung mit ReBots erkunden

Fragen, die sich lohnen

Vor der ersten Unterrichtsstunde oder dem ersten Kauf.

Die passende Antwort hängt von Tätigkeit, Nutzern und tatsächlicher Gerätekonfiguration ab.

Für welche Altersgruppen eignet sich ein Bildungsroboter?

Es gibt keine allgemeingültige Altersgrenze für alle Roboter und Aufgaben. Maßgeblich sind Fähigkeiten, Tätigkeit, Herstelleranweisungen, Betreuung und Risikobeurteilung. Papier- und Browserübungen vermitteln Abläufe, bevor motorisierte Hardware sinnvoll eingesetzt werden kann.

Ist ein Roboterkit bereits eine vollständige Lehrzelle?

Nein. Der Arm benötigt möglicherweise noch Endeffektoren, Spannmittel, Sensoren, Steuerschnittstellen, Software, Befestigung und Schutzeinrichtungen. Verlangen Sie einen aufgeschlüsselten Umfang mit getrennten Positionen für Ausrüstung, Engineering, Schulung und Abnahme.

Ist der Übergang von Blöcken zu Python möglich?

Das ist ein sinnvolles Lernziel, die Softwareunterstützung ist jedoch modellspezifisch. DOBOT dokumentiert Block- und Python-Aktivitäten in Teilen des DobotLab-Ökosystems; E6 und CRA nutzen andere Controller- und Softwareabläufe. Roboter, Betriebssystem, Schnittstelle und unterstützte Beispiele vor der Kurswahl prüfen.

Können Lernende industrielle Kommunikation erlernen?

Ja, zunächst mit einem konzeptionellen E/A-Handshake und anschließend an einem geprüften Trainingsaufbau. Verfügbare Protokolle und Optionen hängen von Controller und Software ab. Standard-E/A, Modbus oder eine Netzwerkverbindung sind keine sicherheitsgerichtete Steuerungsfunktion.

Bedeutet „kollaborativ“ sicher ohne Schutzeinrichtungen?

Nein. Aufgabe, Werkzeug, Werkstück, Umgebung und Nutzer bestimmen die Risiken. Betreuung, Schutzmaßnahmen und validierte Betriebsverfahren sind je nach Anwendung erforderlich; eine Produktbezeichnung oder Browsersimulation genehmigt keine reale Unterrichtsanlage.

Funktioniert der Roboter mit ROS, ROS 2 oder unserem Forschungscode?

Modell, Controllergeneration, Firmware, Treiberversion und Betriebssystem bestätigen. Vor der Festlegung auf eine Forschungsplattform einen kleinen reproduzierbaren Schnittstellentest verlangen. Ein Treiber für eine DOBOT-Familie unterstützt nicht automatisch eine andere.

Welche Angaben benötigen Sie für eine Laboranfrage?

Lernziele, Niveau, Gruppengröße, vorhandene Ausstattung und Fläche, benötigte Software und Schnittstellen, Budgetrahmen und Zeitplan mitteilen. Keine personenbezogenen Schülerdaten senden. Der nächste Schritt ist ein abgegrenztes Fachgespräch, keine automatische Kaufempfehlung.

Von Neugier zum Lernaufbau

Was möchten Sie bauen oder anderen vermitteln?

Für Geräte- oder Laboranfragen Lernziel, Gruppengröße, vorhandene Ausstattung, Fläche, Budgetrahmen und Zeitplan nennen. Das erste Gespräch bestimmt den passenden Umfang, nicht den größten Roboter. Bitte keine personenbezogenen Schülerdaten senden.