En esta página
En breve: La carga nominal y el alcance de un robot son cifras de preselección. El dimensionamiento de una aplicación real depende además de la geometría de la herramienta, el centro de gravedad, la inercia, el propio movimiento y la existencia de posturas sin colisión.
Una ficha técnica responde bien a una pregunta: qué robots son claramente demasiado pequeños. No dice si un robot concreto moverá su pieza, con su pinza, en su célula y a su cadencia. La carga útil, el alcance y la velocidad se indican en condiciones que una aplicación rara vez reproduce. Esta guía explica qué deja fuera cada cifra y qué evidencia conviene pedir antes de comprar.
La carga útil no es solo la pieza
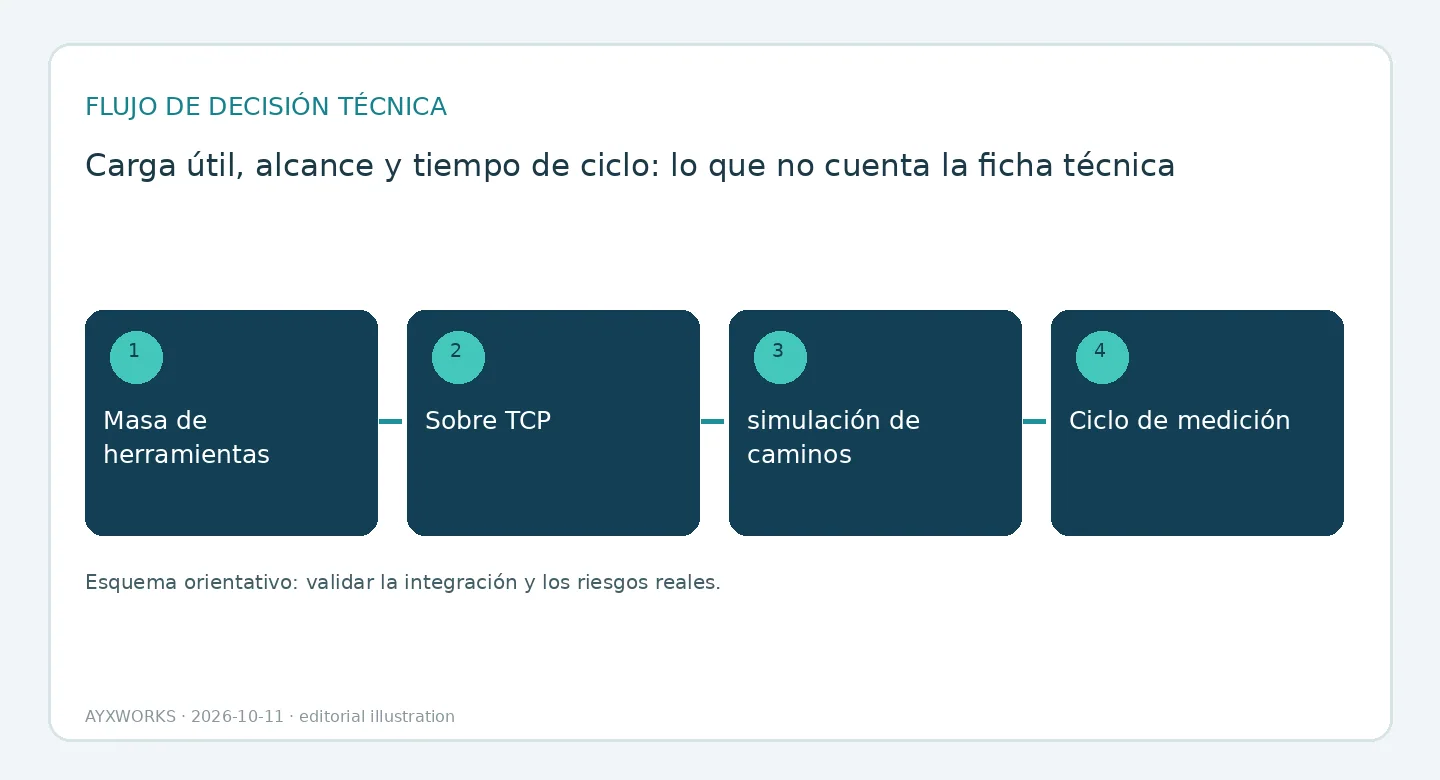
La muñeca del robot soporta todo lo que va atornillado a la brida: pinza, placas adaptadoras, sensores, válvulas, el paquete de cables y mangueras y, después, la pieza. En consecuencia, Yaskawa define la carga útil como el peso que el robot puede manejar en el eje de la muñeca incluida la herramienta, y añade que deben cumplirse los requisitos de momento y de inercia además del de masa. El manual de Doosan indica que la carga útil máxima cambia según la distancia del centro de gravedad. Por eso, una pinza larga que sujeta una pieza ligera fuera del eje puede llegar al límite de momento o de inercia de la muñeca muy por debajo de los kilogramos nominales. El centro de gravedad también se desplaza cuando la herramienta abre, cierra o coge una pieza distinta, así que compruebe cada estado con el diagrama de carga del fabricante para el modelo exacto.
El alcance es un problema tridimensional
El alcance de catálogo es un extremo geométrico. Compruebe hasta qué punto lo mide el fabricante; lo habitual es que sea el centro de la muñeca, no la punta de su herramienta. La cifra tampoco dice si la herramienta puede llegar con la orientación que el proceso necesita. Cerca del borde de la envolvente de trabajo y cerca de las singularidades, a la muñeca le queda poca libertad, de modo que un punto que está dentro del alcance puede ser inservible cuando el proceso impone la dirección de aproximación. Compruebe la orientación de la muñeca, los obstáculos por encima de la célula, el acceso al utillaje y el paquete de cables y mangueras para todas las variantes de pieza, y deje espacio de mantenimiento y un acceso seguro para las personas.
El tiempo de ciclo es de toda la célula
Desglose el ciclo en desplazamiento, agarre, estabilización, espera de máquina, inspección e intercambio de señales (handshake). Los movimientos cortos no alcanzan la velocidad máxima de catálogo, porque el robot los pasa acelerando y frenando, y una carga pesada o descentrada puede alargarlos todavía más. Cuando hay etapas que se solapan, el ciclo lo determinan las dependencias de la secuencia, por ejemplo el robot esperando a que se abra la puerta de una máquina o a una confirmación del PLC, y no la suma de los tiempos de movimiento del robot. Valide un programa conservador con el utillaje real y el tiempo de permanencia que exige el proceso.
Demuestre el dimensionamiento antes de comprar
Pida al proveedor un cálculo de carga e inercia para la configuración exacta de brazo y controlador, una comprobación de alcanzabilidad en trayectorias representativas y una ventana de aceptación para el tiempo de ciclo en lugar de una cifra única. Un robot nominalmente mayor no es automáticamente la opción segura: necesita más superficie en planta y cuesta más, y puede hacer la célula más lenta si el acceso es malo. La simulación acota la elección. Un ensayo físico con el utillaje real la confirma.
Lista de comprobación antes de comprometer presupuesto o alcance del proyecto
- Masa, centro de gravedad e inercia para cada estado de herramienta y de carga, contrastados con el diagrama de carga del fabricante.
- Posturas del punto central de la herramienta (TCP) para cada posición de recogida, de proceso y de depósito, con una trayectoria sin colisiones entre ellas.
- Recorrido del paquete de cables y mangueras y espacio de mantenimiento alrededor de la célula.
- Desglose del ciclo, incluidas las esperas del PLC y del proceso.
- Opciones del controlador y posición de montaje confirmadas en los manuales del modelo exacto.
- Resultados de simulación verificados en un ensayo físico adecuado.
Lo que esta guía no establece
Esta guía es una ayuda para la planificación. No es un informe de ensayo, una certificación de producto, una evaluación legal ni una garantía de rendimiento. Los documentos de fabricante citados abajo son ejemplos de cómo se publican los límites de carga; los límites de cualquier otro modelo deben salir del manual de ese modelo. La selección final del equipo, la seguridad funcional, la conformidad de la máquina y la puesta en marcha deben verificarlas, sobre el sistema real, personas con la cualificación adecuada. Las normas ISO son de pago; se indican por los requisitos de seguridad aplicables al robot y a la aplicación completa, no se resumen apartado por apartado.
Fuentes y verificación adicional
- Yaskawa Motoman — Allowable Load and Payload (carga admisible y carga útil), artículo del Knowledge Center (actualizado el 2024-02-12; consultado el 2026-10-12).
- Doosan Robotics — User Manual V3.2.1, M/H Series: Max. Payload within operating space (carga útil máxima dentro del espacio de trabajo) (sin fecha; consultado el 2026-10-12).
- ISO — ISO 10218-1:2025, Robotics — Safety requirements — Part 1: Industrial robots (requisitos de seguridad para robots industriales) (2025-02; consultado el 2026-10-11).
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells (requisitos de seguridad para aplicaciones y células de robots industriales) (2025-02; consultado el 2026-10-11).
Siguiente paso útil
Si está dimensionando un robot para una pieza concreta, lleve las masas de la pieza y de la herramienta, un croquis de la pinza, las posiciones de recogida y de depósito, el objetivo de tiempo de ciclo y las restricciones de espacio en planta a la página de Robótica y Automatización y su buscador de soluciones. Los proyectos que se aceptan a partir de ahí se definen y se entregan a través de Eurobots/ReBots, y empiezan por la viabilidad y el reparto de responsabilidades, no por una instalación llave en mano dada por supuesta. La trayectoria de ingeniería que hay detrás de estas guías está en el portafolio de AYXWORKS.
Crédito de la imagen: Oleg Yunakov — Wikimedia Commons (CC BY-SA 4.0; cropped to 16:9).



