本页内容
要点:协作机器人可以为小型工厂带来价值,但购买机械臂既不保证回本,也不意味着可以取消防护。先选一项可重复的任务,核算整套安装的成本,再验证流程中断时系统如何处理。
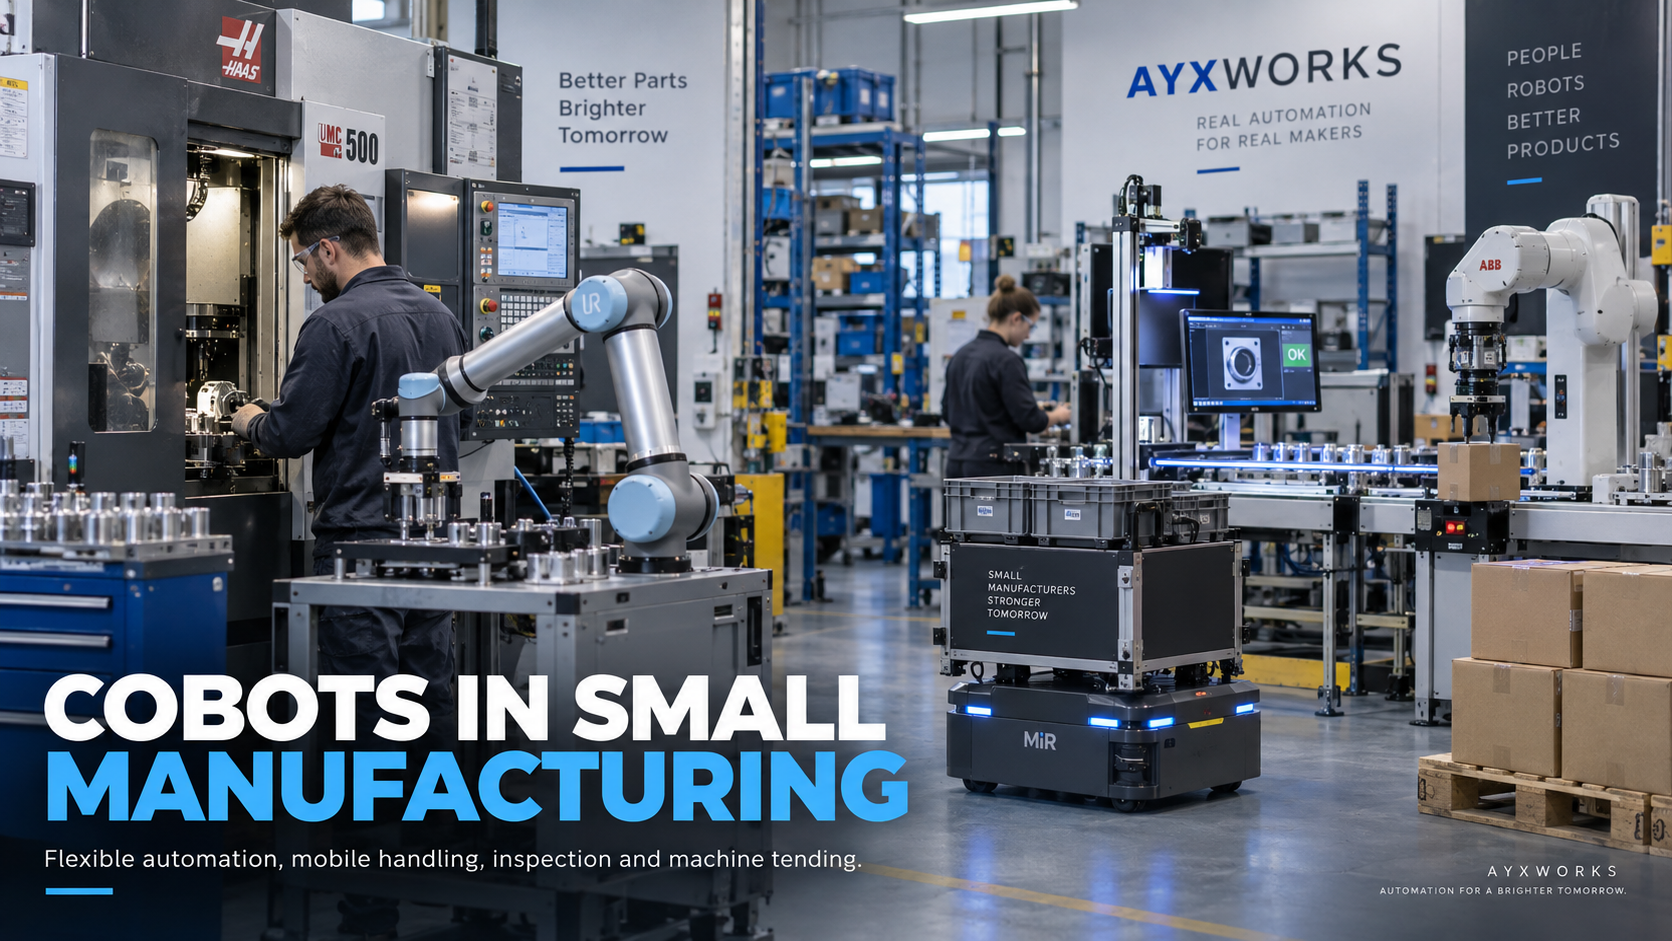
协作机器人的演示很直观:操作人员示教动作,机械臂重复动作,工件从一处移到另一处。采购决策却没这么简单。稳定供料、夹爪设计、机床连接、人员防护和停机恢复,都需要明确的责任人。编程界面友好,并不会让这些工作消失。
“协作机器人”这个名称说明什么
适合协作应用的机械臂可能支持手动引导示教、运动监控等功能。仍需核对具体机器人、控制器及已安装选项。不同型号的传感器、力控制能力、编程工具和安全功能并不相同。
ISO 10218-1:2025针对工业机器人本体,ISO 10218-2:2025针对工业机器人应用和机器人工作站。关键就在这个边界:应用包含夹爪、工件、工艺、周边环境和人员,而不仅是机械臂。
锋利的零件、机器人与夹具之间的夹压点,或焊接工艺本身,都可能产生协作机械臂无法单独消除的危险。需要哪些防护、允许人员如何接近机器人,必须由具体应用的风险评估和验证决定。“传统机器人都必须装围栏”和“协作机器人不用防护”,都不是可靠的采购原则。
选择结果能够测量的任务
机床上下料、码垛、搬运和部分装配作业都可以列为候选,但没有哪种应用天然保证成功。CNC 上下料需要明确的机门和工件夹紧接口;码垛需要稳定的箱体、适合抓取的表面以及补料安排;焊接仍需要工艺知识、合适的工装和针对工艺危险的防护。
优先选择输入条件和异常情况最容易说清楚的任务。记录工件变型、当前节拍、换型、废品和人工干预。有时,先改善供料方式或工件定位,比先买机器人更合理。
比较整套安装成本,而非机械臂单价
要求不同供应商按同一范围报价,包括机器人和控制器、安装结构、末端工具、传感器、机床接口、防护、编程、调试、文件及培训。由企业自己的团队或另一家集成商完成的工作,也要单独列出,不能当作免费。
持续支出同样重要:维护、磨损的夹指或吸盘、能源、软件支持、备件和换型。缺少一个通信选项,或售后支持难以获得,都可能让便宜的机械臂变成更贵的整套系统。
本指南不提供当前型号价格或统一回本周期。这些判断需要注明日期、针对具体配置的报价,以及围绕真实工艺建立的经济模型。目录价不是完整工作站的交付价格。
把运营改善变成有依据的经济收益
比较一个有代表性的班次内生产的合格件,而不是演示中最快的一次机器人动作。把停机、重试、废品、返工和恢复时间都算进去。只有市场存在需求,而且上下游流程能够利用新增产能时,额外产能才有财务价值。
重新安排操作人员的工作可能很有价值,却不等于工资支出自动减少。应说明员工可以转做什么,并避免同一收益重复计算。自动化商业案例规划工具可用于整理假设,但不能替假设提供证据。
先验证恢复,再复制部署
提前约定试点如何处理缺件、抓取失败、机床报警、通信中断,以及循环执行到一半时重启。恢复供电后,机器人不能直接重新执行旧的启动请求。操作人员需要经过记录和验证的流程,确认工件究竟在哪里,再恢复生产。
OSHA 的机器人概述特别提到,事故会发生在设置、维护、测试等非日常作业中。因此,故障恢复必须纳入工程和培训范围,不能等交付后再临时想办法。
首个项目的实用检查表
- 明确一项任务及完整工件系列,包括难处理的变型。
- 测量当前流程,找出限制产出的瓶颈。
- 核对具体机器人、工具、接口和安全责任。
- 取得完整的范围与成本明细,并书面列出不包含的项目。
- 下单前约定可测量的验收和恢复测试。
- 明确谁负责运行、维护和后续修改。
只有首个应用证明结果可重复,才值得扩大部署。真正应该复制的是经过验证的流程和支持安排,而不仅仅是机器人型号。
文章范围与下一步
这是一份工程规划指南,不是测试报告、报价或安全评估。旧版本中缺乏依据的价格、回本时间及第一手安装经验表述已被删除。本文不声称掌握任何客户项目的实际绩效结果。
利益关系说明:作者在 Eurobots 工作,该公司供应工业及协作机器人。通过 AYXWORKS 机器人与自动化页面讨论应用时,应先评估可行性并界定 Eurobots/ReBots 的职责,不默认提供包含一切的交钥匙安装。


