Educación STEAM · Ingeniería aplicada

De los primeros experimentos a la ingeniería real.

Desarrolla competencias STEAM con proyectos, robots de sobremesa, estaciones modulares y células educativas industriales. Encuentra un punto de partida para ti, tu familia, tu aula o tu equipo de investigación.

Explora equipos y células de formación

Encuentra tu siguiente paso

Distintos puntos de partida. Algo real que aprender.

Aprovecha los proyectos gratuitos, explora equipos o plantea un reto educativo en una conversación técnica. No hace falta comprar un laboratorio completo para empezar.

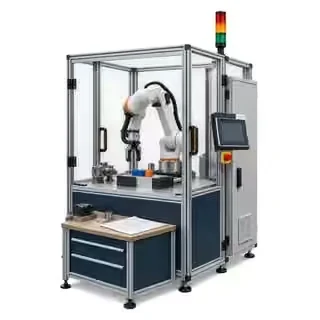
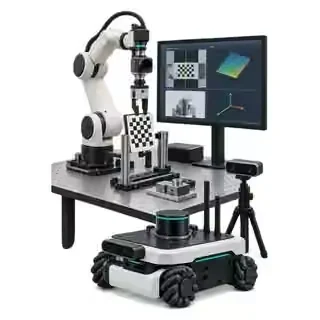
Ilustraciones didácticas generadas con IA, no fotografías de productos ni diseños de celda aprobados.

Estudiantes

Construye algo que sepas explicar.

Convierte un dibujo, una regla de clasificación o una secuencia robótica en un pequeño proyecto para tu portfolio. Guarda el código, las pruebas y los cambios, no solo un vídeo del brazo moviéndose.

Encuentra tu primer proyecto
Makers y aficionados

Dale forma a tu próxima idea con un prototipo funcional.

Explora movimiento creativo, sensores y automatización de sobremesa. Empieza con una tarea asumible y comprueba herramienta, software e interfaz antes de comprar accesorios.

Explora soluciones de sobremesa

Madres, padres y familias

Empieza por la curiosidad, no por una lista de compra.

Prueba una actividad sin robot en familia antes de elegir equipos. Ajusta el siguiente paso a la capacidad, el interés y la supervisión adulta, no a una promesa válida para cualquier edad.

Prueba una actividad en familia

Docentes y equipos directivos

Empieza por la clase, no por el robot.

Conecta ciencia, programación, matemáticas y diseño creativo mediante proyectos con resultados de aprendizaje observables. Planifica puestos compartidos, preparación docente y un primer trimestre realista.

Planifica la implantación en el aula

Profesorado de Formación Profesional

Enseña el sistema que rodea al robot.

Integra lógica PLC, manejo de HMI, E/S, herramientas y recuperación ante fallos en una práctica documentada. Consulta opciones de estaciones modulares y células educativas similares a las industriales.

Define una célula de formación

Profesorado universitario e investigadores de doctorado

Elige la plataforma a partir de la pregunta de investigación.

Define primero el experimento, el método de medida y la interfaz de software. Aborda calibración, visión, manipulación o robótica móvil sin dar por hecho que todos los robots admiten cualquier SDK.

Explora propuestas de investigación

Tu punto de partida

Una idea. Tres maneras de profundizar.

Elige primero el objetivo de aprendizaje. Cada itinerario ofrece propuestas prácticas, con guía docente y una opción para empezar sin equipos en movimiento.

01 / Primaria y secundaria / STEAM

Descubrir

Predice un movimiento, dibuja una historia y convierte una idea en una secuencia.

Puedo explicar por qué funciona mi programa.

02 / Formación Profesional

Desarrollo

Conecta robot, herramientas y señales. Aprende cómo se comporta una célula completa.

Puedo documentar un ciclo y su recuperación ante fallos.

03 / Universidad e investigación

Investiga

Estudia calibración, trayectorias y percepción con resultados reproducibles.

Puedo diseñar un experimento medible.

Pruébalo

El robot sigue instrucciones. Tú pones la lógica.

Lleva el bloque de A a B. El programa inicial contiene un error: predice qué ocurrirá, ejecútalo y cambia el orden. El comprobador explica la primera condición que falta antes de mover nada.

La misma tarea, otra pregunta

¿Puedes predecir el siguiente movimiento?

El robot no sabe que querías coger el bloque. Necesita la acción correcta en el lugar adecuado. Explica las cuatro órdenes a otra persona antes de pulsar Ejecutar.

Piénsalo: ¿mover una pinza abierta desplaza el bloque?

¿Qué debe cumplirse antes de mover?

Una secuencia real también necesita señales y gestión de fallos. El esquema añade un sensor/controlador conceptual: pieza presente → solicitud → ocupado → terminado. El reto solo comprueba el orden; no implementa un PLC ni un sistema de seguridad.

Piénsalo: ¿qué equipo controla cada señal y qué ocurre si nunca llega «terminado»?

¿Cómo comprobarías que el resultado es repetible?

Los ejes y la zona de destino discontinua representan sistemas de coordenadas e incertidumbre de medida. Son ilustraciones, no datos medidos. Define las condiciones iniciales, la tolerancia de destino y las evidencias antes de comparar experimentos.

Piénsalo: ¿puede un robot repetir muy bien una posición y aun así fallar el objetivo previsto?

Este ejercicio funciona en tu navegador. No recoge nombres, respuestas ni datos de contacto del alumnado.

El laboratorio de coger y colocar
Un robot de pórtico simplificado mueve un bloque entre las estaciones A y B Un rail horizontal sostiene una pinza vertical. El bloque empieza en A, a la izquierda; B es el destino, a la derecha. El texto inferior describe el resultado. Es una ilustración, no un equipo real. AB

Simulación simplificada. No requiere robot real, cuenta ni conexión.

Preparado. El bloque está en A y la pinza está abierta.

Lee la solución y lo que enseña

Ir a la recogida → Cerrar la pinza → Ir al destino → Abrir la pinza. Una orden necesita las condiciones adecuadas para funcionar. Ir a B con la pinza abierta mueve el robot, no el bloque. Este modelo comprueba el orden; no simula fuerzas, colisiones ni funciones de seguridad.

La progresión del aprendizaje

Construye comprensión, no solo programas más largos.

Avanza entre estas etapas según lo requiera el proyecto. Un sistema de coordenadas define desde dónde se miden las posiciones; la cinemática relaciona la geometría del robot y el movimiento de sus articulaciones con la posición de la herramienta.

  1. 01

    Mueve y crea

    Explica una coordenada, dibuja un patrón y relaciona programación y diseño.

  2. 02

    Detecta y decide

    Convierte una entrada en una decisión y aprende a tratar observaciones inciertas.

  3. 03

    Programa y comprueba

    Predice una secuencia, observa el resultado y explica una corrección.

  4. 04

    Integra y recupera

    Conecta herramientas, señales y personas con un procedimiento de recuperación documentado.

  5. 05

    Investiga

    Controla las condiciones del ensayo, mide resultados y comunica las limitaciones.

Crea algo. Aprende algo.

Ocho proyectos donde la robótica tiene sentido.

Son propuestas didácticas, no cursos acreditados ni planes universales del fabricante. Abre la guía docente para consultar requisitos, materiales, pasos, evaluación, seguridad e inclusión.

Las fotografías muestran equipos de ejemplo y las ilustraciones están identificadas. No definen un paquete de suministro ni certifican una instalación. Los proyectos pueden empezar en papel o en simulación. Selecciona una imagen para ampliarla.

Descubre · STEAM en primaria y secundaria

Empieza por predecir, crear y conversar con el docente. Adapta la actividad al alumnado: primaria y secundaria no representan un único nivel de capacidad.

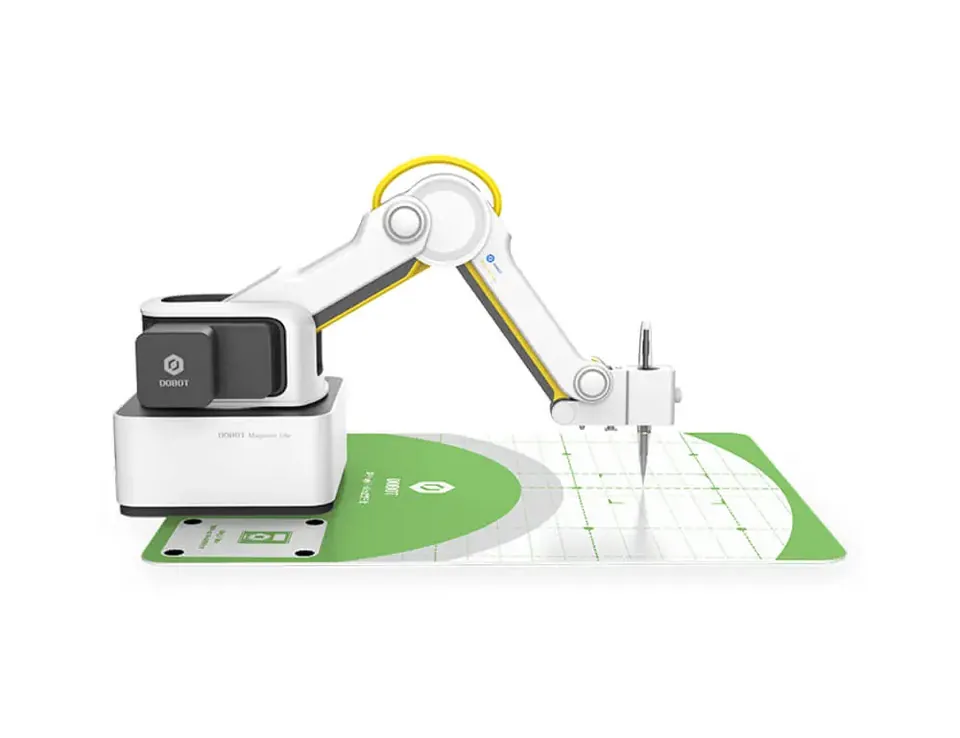
Brazo de sobremesa Magician Lite sobre una base de dibujo.
Un bolígrafo convierte las coordenadas en un trazo visible. La base de dibujo y la herramienta ilustran una actividad, no un paquete de suministro garantizado. Fuente de la imagen: ReBots

Proyecto 01

Dibuja una historia con el robot

Convierte el recorrido de un personaje en coordenadas y compara después el trayecto previsto con el dibujo.

Guía docente: Dibuja una historia con el robot
Punto de partida
Para quienes puedan seguir una secuencia corta y comparar posiciones. Empieza en papel e introduce pares de coordenadas cuando estén preparados.
Objetivos de aprendizaje / STEAM
Combina arte y diseño, matemáticas e informática: describe una forma con instrucciones ordenadas, comprueba una predicción y explica una revisión.
Material mínimo
Papel cuadriculado, lápiz, tarjetas de órdenes y una persona que haga de robot. No se necesita un robot en funcionamiento.
Hardware opcional
Robot de sobremesa supervisado por el docente, con soporte de lápiz aprobado por el fabricante y software de dibujo; confirma la combinación concreta de robot y kit.
Actividad guiada
Diseña una historia con tres puntos de referencia. Marca un origen común y escribe la ruta. Otra persona debe seguir únicamente las instrucciones. Compara el dibujo con el plan, corrige una instrucción ambigua y repite.
Evidencias y debate
Conserva el programa inicial y el corregido junto a ambos dibujos. Pregunta: ¿qué instrucción cambió el resultado y por qué era necesario compartir el mismo origen?
Seguridad y supervisión
Empieza con la versión sin robot. El docente establece los límites del equipo y la zona de exclusión; el alumnado nunca sujeta papel ni lápiz dentro del espacio de un robot en movimiento.
Accesibilidad y participación
Ofrece cuadrículas grandes, tarjetas táctiles o instrucciones habladas; alterna los papeles de diseño, programación y observación. No se necesita precisión con el ratón.
Para profundizar
Traslada el dibujo a otro origen o cambia su escala. ¿Qué debe cambiar y qué puede mantenerse?
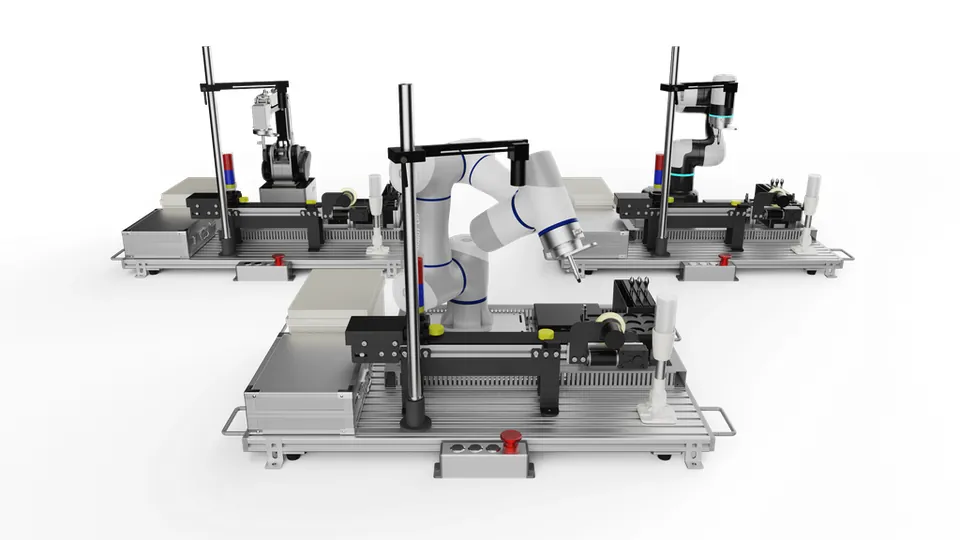
Ilustración de robots de sobremesa, transportadores y pequeñas estaciones de trabajo.
Esquema ilustrativo de un demostrador: las piezas pasan de una estación a otra para que el alumnado pueda seguir el proceso. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Proyecto 02

Crea una regla de clasificación

Decide qué debe ocurrir cuando una pieza está presente, falta o resulta difícil de identificar.

Guía docente: Crea una regla de clasificación
Punto de partida
Para quienes manejen decisiones «si… entonces». Las tarjetas de formas o símbolos etiquetados permiten trabajar sin distinguir colores ni leer textos largos.
Objetivos de aprendizaje / STEAM
Conecta ciencia, diseño y pensamiento computacional: define una regla, identifica una entrada incierta y explica por qué «desconocido» necesita su propia respuesta.
Material mínimo
Tarjetas de objetos etiquetadas, dos zonas de destino, una zona «desconocido» y una tabla de entradas y salidas en papel.
Hardware opcional
Robot de aula compatible, pinza y kit de sensores o visión aprobado. El docente valida la detección antes de cualquier movimiento autónomo.
Actividad guiada
Acordad una regla de clasificación y predecid el destino de cada tarjeta. Una persona comunica solo el símbolo detectado y otra aplica la regla. Introducid una tarjeta ausente y otra ilegible. Revisad la regla para detenerse y pedir ayuda.
Evidencias y debate
Presenta una tabla de decisiones y explica una clasificación incorrecta. Pregunta: ¿sirve de algo ir más rápido si la entrada es errónea?
Seguridad y supervisión
Utiliza objetos didácticos ligeros y sin aristas. Los fallos reales se analizan o simulan; no introduzcas obstáculos en un robot en marcha.
Accesibilidad y participación
Combina formas, texturas y texto, no solo colores. La detección puede comunicarse oralmente o mediante un pulsador grande.
Para profundizar
Cuenta las clasificaciones correctas, incorrectas y desconocidas. Investiga cómo cambian esas tres cifras al modificar la regla.

Construye · Formación Profesional

Pasa de un movimiento correcto del robot a una secuencia de célula documentada, con las condiciones necesarias para arrancar, parar y recuperar el proceso.

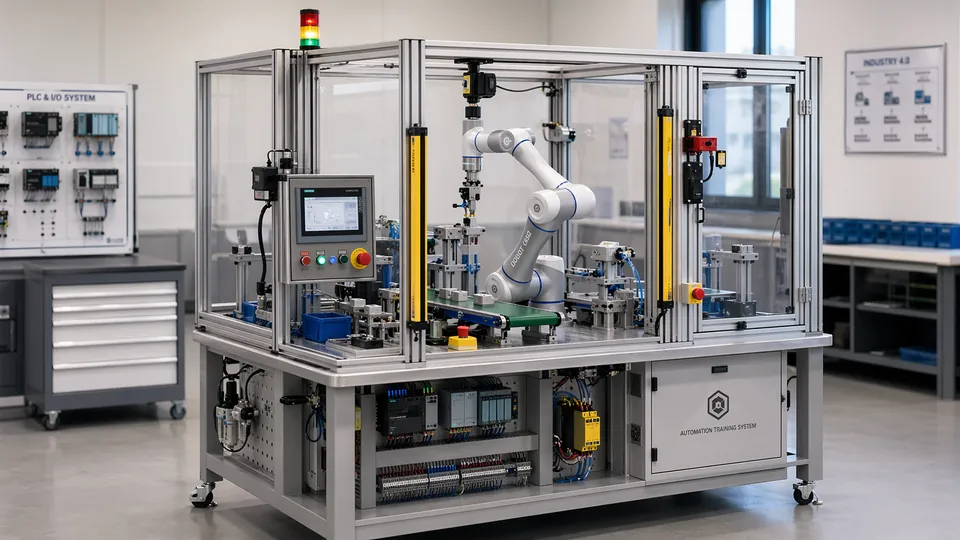
Ilustración de una celda con robot, cerramiento, pantalla de operador y equipos de control.
Concepto de celda de la presentación: no es una instalación ejecutada, un esquema eléctrico ni un diseño de seguridad validado. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Proyecto 01

Diseña un intercambio de señales de E/S

Haz que controlador y robot acuerden los estados preparado, solicitud, ocupado, terminado y fallo.

Guía docente: Diseña un intercambio de señales de E/S
Punto de partida
Para alumnado con nociones de lógica, movimiento manual del robot y seguridad eléctrica; utiliza un modelo de software antes de conectar equipos.
Objetivos de aprendizaje / STEAM
Aplica ingeniería de control y documentación: define quién gobierna cada señal, las transiciones y los tiempos de espera. Un PLC es un controlador programable, no una garantía de seguridad.
Material mínimo
Máquina de estados en papel o software, tabla de señales y una entrada simulada de presencia de pieza.
Hardware opcional
Célula didáctica evaluada, controlador y PLC compatibles, E/S con aislamiento adecuado y una pinza bien especificada. Las interfaces eléctricas deben verificarse.
Actividad guiada
Asigna quién escribe cada señal. Modela solicitud/confirmación y finalización/reinicio. Prueba un ciclo normal en simulación. Mantén una señal activa y simula una pieza ausente. Define tiempos de espera y recuperación manual antes de probarlo en equipos autorizados.
Evidencias y debate
Entrega un cronograma, una lista de E/S y una tabla de fallos. Demuestra que una solicitud antigua no puede iniciar un segundo ciclo y explica quién borra cada fallo.
Seguridad y supervisión
Las E/S de un PLC convencional y las comprobaciones por software no son funciones de seguridad. La evaluación de riesgos, las protecciones y la puesta en marcha del hardware corresponden a personal cualificado.
Accesibilidad y participación
Utiliza un diagrama de señales etiquetado, indicadores de estado visibles y simulación manejable con teclado. Permite explicar la secuencia sin tener que cablear.
Para profundizar
Compara un intercambio de cuatro señales con una palabra de mando/estado. ¿Qué fallos resultan más fáciles o más difíciles de diagnosticar?
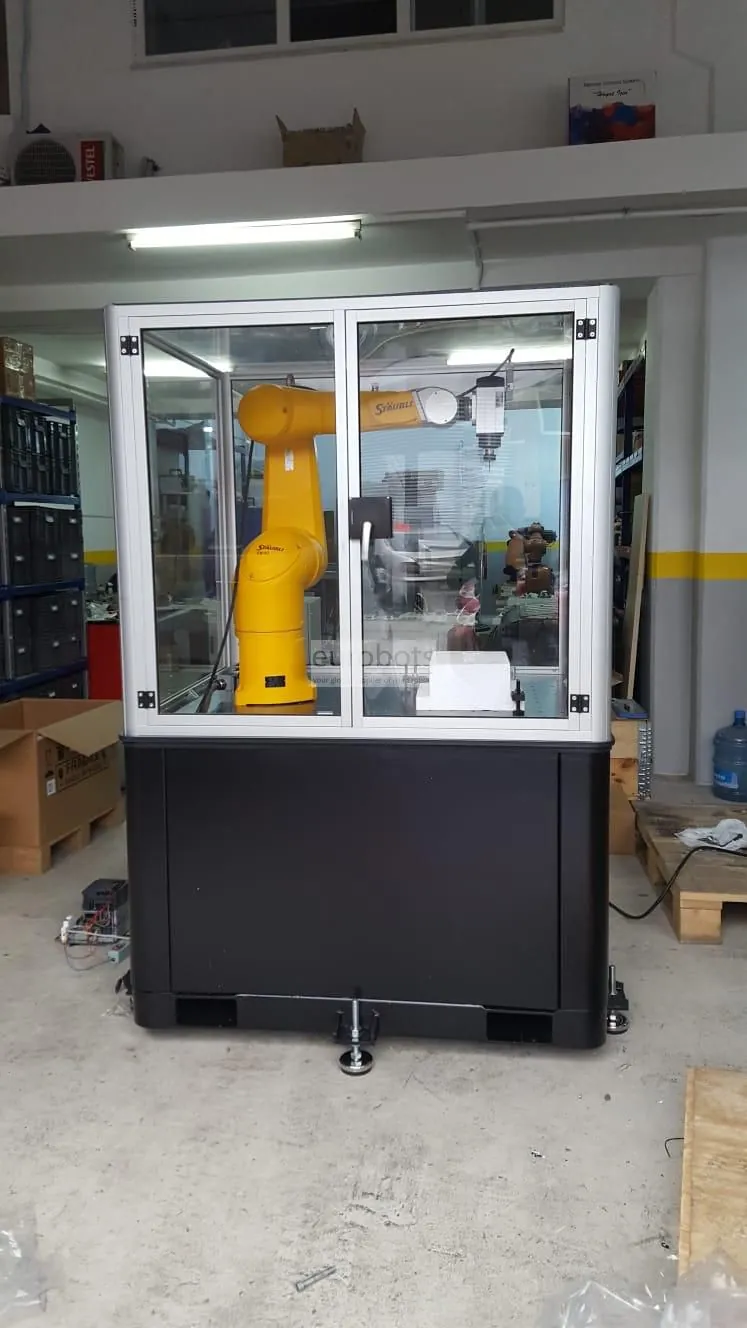
Robot industrial amarillo dentro de una celda educativa con cerramiento transparente.
Ejemplo real de celda educativa cerrada. El robot, el armario y la protección de acceso forman un sistema, no solo un brazo. Fuente de la imagen: Eurobots

Proyecto 02

Pon en marcha, detén y recupera

Redacta un procedimiento de arranque y recuperación que otra persona pueda seguir sin adivinar pasos.

Guía docente: Pon en marcha, detén y recupera
Punto de partida
Para alumnado técnico que ya conozca sistemas de coordenadas, configuración de herramientas y el procedimiento autorizado de la célula.
Objetivos de aprendizaje / STEAM
Combina mecánica, control y diseño centrado en las personas: distingue funcionamiento normal, diagnóstico de fallos y rearranque autorizado.
Material mínimo
Célula simulada, planos de herramienta y pieza, un supuesto de fallo y una lista de puesta en marcha en blanco.
Hardware opcional
Célula didáctica documentada con protecciones validadas y un instructor autorizado para supervisar la puesta en marcha.
Actividad guiada
Comprueba en simulación los sistemas de coordenadas de herramienta y pieza. Enumera las condiciones de arranque y el procedimiento de ciclo en vacío. Simula una pieza ausente, diagnostica el estado y registra la recuperación. Intercambiad listas y revisad qué necesita aclarar el segundo equipo.
Evidencias y debate
Entrega la lista anotada, el registro de fallos y evidencias de un retorno repetible al estado inicial conocido. Pregunta: ¿qué impide un rearranque inesperado?
Seguridad y supervisión
No anules enclavamientos, fuerces señales de seguridad ni provoques colisiones. La intervención física y el aislamiento de energías deben seguir el procedimiento aprobado del centro.
Accesibilidad y participación
Utiliza instrucciones claras y diagramas; reparte observación, documentación y operación. No evalúes solo la rapidez o la destreza física.
Para profundizar
Compara dos instrucciones de recuperación con otro equipo. Mide ambigüedades y comprobaciones omitidas, no solo el tiempo de ejecución.
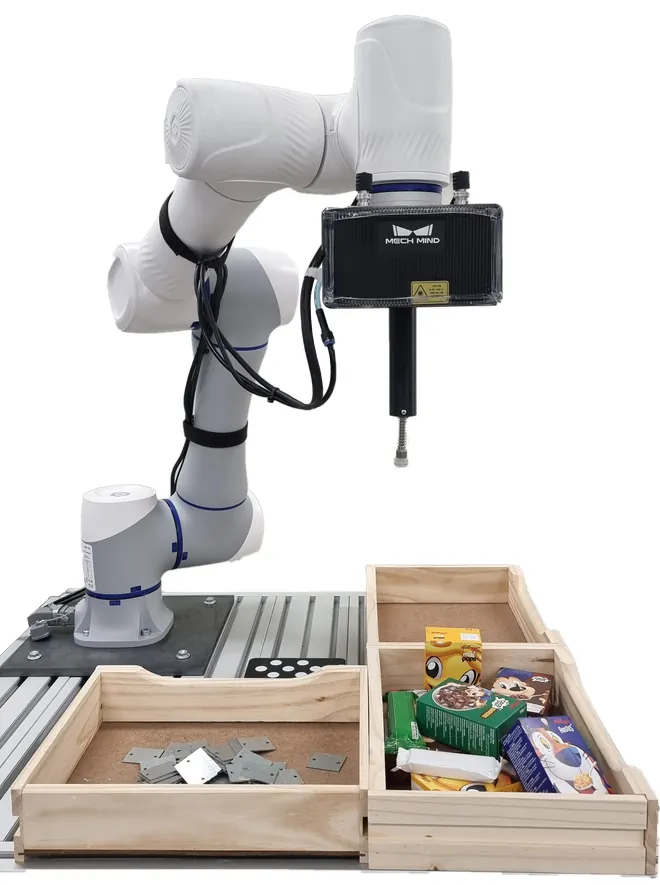
Cámara 3D montada en un robot sobre bandejas con piezas variadas.
La cámara ayuda a localizar piezas. Hay que comprobar la detección y las coordenadas antes de que el robot se mueva. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Proyecto 03

Inspecciona una pieza con visión artificial

Relaciona iluminación, captura de imagen y una decisión clara de aceptación o rechazo con un ciclo robótico documentado.

Guía docente: Inspecciona una pieza con visión artificial
Punto de partida
Para alumnado con nociones de secuencias y hojas de cálculo; empieza con imágenes guardadas antes de conectar una cámara.
Objetivos de aprendizaje / STEAM
Define un defecto visible, controla la iluminación y compara un detector basado en reglas con un clasificador de IA opcional. Separa las imágenes de entrenamiento de las reservadas para la prueba.
Material mínimo
Imágenes etiquetadas de piezas aceptables, defectuosas y dudosas, junto con una tabla de inspección. No se necesitan equipos en movimiento.
Hardware opcional
Un conjunto de cámara, iluminación y robot o PLC evaluado, con interfaces verificadas y una secuencia acordada para gestionar los rechazos.
Actividad guiada
Acordad la regla de inspección y etiquetad una muestra. Probad imágenes no vistas, registrad aceptaciones y rechazos incorrectos y derivad los casos dudosos a revisión. Simulad el intercambio de señales con el controlador antes de probarlo en el equipo.
Evidencias y debate
Entrega el conjunto de prueba etiquetado, la matriz de confusión y la tabla de señales. Explica qué cambios de iluminación alteran el resultado y por qué una predicción de alta confianza también puede ser errónea.
Seguridad y supervisión
El resultado de una visión convencional no es una señal de seguridad. Revisa los riesgos de la iluminación, la fijación de la cámara y el espacio protegido antes de cualquier prueba con equipos en funcionamiento.
Accesibilidad y participación
Combina forma, texto y contraste; proporciona descripciones de las imágenes y tablas de resultados accesibles con teclado.
Para profundizar
Cambia una condición de iluminación o de posición de la pieza. Compara el método basado en reglas y el de IA con los mismos ejemplos reservados para la prueba.
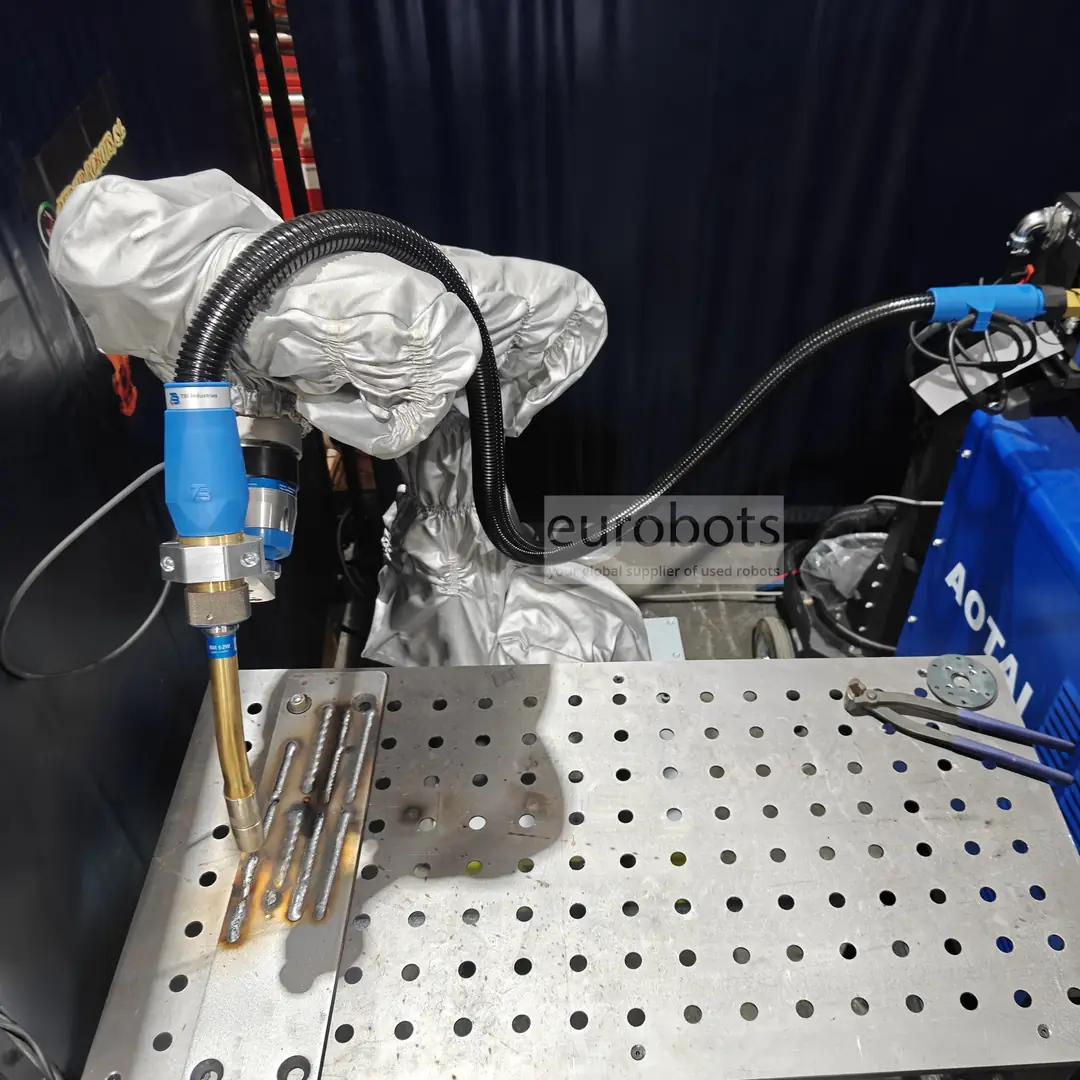
Cobot con antorcha de soldadura sobre una mesa de útiles.
Demostración de soldadura industrial. Trabaja primero la planificación de trayectorias en simulación; las pruebas de soldadura real requieren una evaluación de riesgos y supervisión adecuada. Fuente de la imagen: Eurobots

Proyecto 04

Planifica e inspecciona una soldadura robotizada

Relaciona preparación de la unión, orientación de la herramienta, trayectoria de soldadura simulada y evidencias de inspección.

Guía docente: Planifica e inspecciona una soldadura robotizada
Punto de partida
Para alumnado de FP con bases de dibujo técnico y seguridad de taller; empieza con simulación e imágenes de muestras.
Objetivos de aprendizaje / STEAM
Explica cómo influyen la sujeción, el punto central de la herramienta, la aproximación, la trayectoria del cordón y los criterios de inspección en una tarea de soldadura repetible.
Material mínimo
Un plano de la unión, un modelo de celda sin conexión y fotografías etiquetadas de muestras soldadas. Una actividad sin encender el arco permite aprender la secuencia sin soldar.
Hardware opcional
Una celda diseñada para soldadura, un instructor cualificado, un procedimiento de soldadura aprobado y equipos de inspección adecuados. Acuerda estos elementos por separado de la compra del robot.
Actividad guiada
Elige una unión y un criterio de inspección. Modela el útil y el sistema de coordenadas de la herramienta, compara dos aproximaciones sin conexión al robot y documenta un ciclo en vacío sin arco. Evalúa fotografías de muestras y registra los límites de la inspección visual.
Evidencias y debate
Entrega el croquis de la unión, la trayectoria simulada, la lista de condiciones de arranque y el registro de inspección. Explica por qué un cordón vistoso no demuestra por sí solo la resistencia de la unión.
Seguridad y supervisión
La soldadura con arco requiere una evaluación de riesgos específica, extracción de humos, protección frente a la radiación del arco, prevención de incendios, equipos de protección adecuados y supervisión autorizada. Nunca anules enclavamientos ni uses una foto del robot como diseño de seguridad.
Accesibilidad y participación
Proporciona simulaciones reproducibles y registros de inspección accesibles; el alumnado puede evaluar el proceso sin entrar en la zona de soldadura.
Para profundizar
Compara la inspección manual y la asistida por cámara sobre muestras documentadas. Distingue los defectos visibles de las propiedades que requieren otros ensayos.

Investiga · Universidad e investigación

Trata el robot como una plataforma experimental. Define la pregunta, controla las condiciones y conserva evidencias que otro grupo pueda reproducir.

Cámara 3D montada en un robot sobre bandejas con piezas variadas.
La cámara ayuda a localizar piezas. Hay que comprobar la detección y las coordenadas antes de que el robot se mueva. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Proyecto 01

¿Dónde está el error de calibración?

Sigue un objetivo a través de los sistemas de coordenadas y distingue el sesgo de la variación entre ensayos.

Guía docente: ¿Dónde está el error de calibración?
Punto de partida
Para estudiantes con conocimientos de transformaciones de coordenadas, estadística básica y registro experimental.
Objetivos de aprendizaje / STEAM
Aplica matemáticas y metrología: formula una hipótesis, documenta los sistemas de coordenadas y distingue exactitud de repetibilidad.
Material mínimo
Coordenadas sintéticas de imagen y robot, una transformación documentada y una hoja de cálculo o cuaderno de análisis numérico.
Hardware opcional
Sistema robot/cámara compatible, patrón de calibración y un método de medida independiente adecuado. Verifica las versiones exactas del SDK y de las interfaces de cámara.
Actividad guiada
Formula una hipótesis sobre un sesgo conocido de la transformación. Reserva puntos de comprobación independientes. Introduce el sesgo en la transformación sintética y calcula residuos. Compara con ensayos repetidos en condiciones fijas. Informa tanto del desplazamiento medio como de la variación.
Evidencias y debate
Entrega la convención de coordenadas, los datos, el código y su versión, un gráfico de residuos y las limitaciones. Pregunta: ¿puede un sistema muy repetible equivocarse siempre de la misma manera?
Seguridad y supervisión
Prueba primero los cambios de coordenadas sin conexión al robot. Los ensayos físicos requieren un espacio revisado, velocidades autorizadas y supervisión; los límites de software no constituyen por sí solos una protección.
Accesibilidad y participación
Facilita los datos en tablas accesibles y una descripción textual de los gráficos. Separa la tarea de análisis del acceso físico al laboratorio.
Para profundizar
Cambia la iluminación o la posición del patrón, una variable cada vez. Identifica qué fuentes de incertidumbre no puede separar el método de medida.
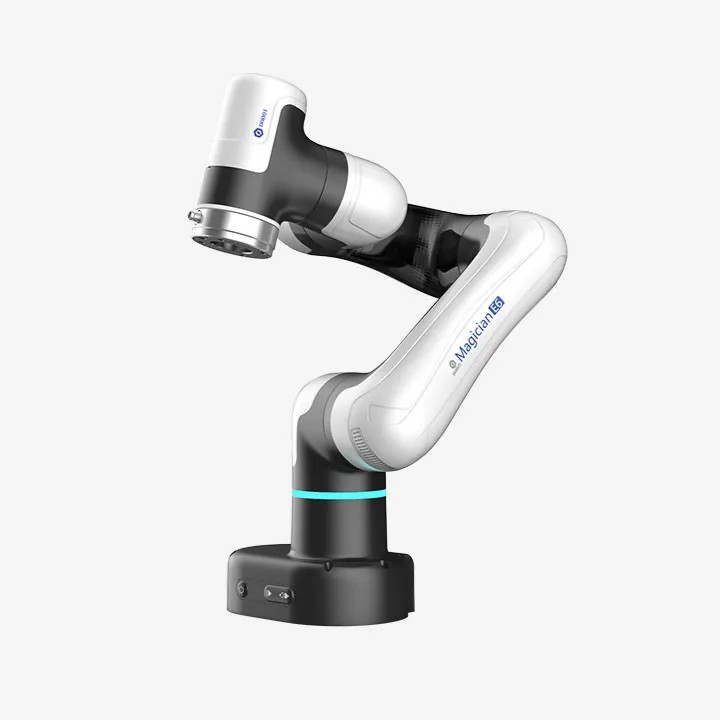
Brazo de sobremesa de seis ejes DOBOT Magician E6.
Un brazo de seis ejes puede cambiar la orientación de la herramienta, además de su posición. Este es el E6, no el Lite. Fuente de la imagen: ReBots

Proyecto 02

Compara trayectorias de forma rigurosa

Diseña una prueba repetible para dos estrategias de movimiento, sin confundir una trayectoria vistosa con un experimento mejor.

Guía docente: Compara trayectorias de forma rigurosa
Punto de partida
Para quienes conozcan cinemática, conceptos de trayectoria, registro de datos y diseño experimental básico.
Objetivos de aprendizaje / STEAM
Relaciona ingeniería y métodos de investigación: elige resultados medibles, controla factores de confusión y registra también los ensayos fallidos.
Material mínimo
Simulador sin conexión o trayectorias registradas, condiciones iniciales y objetivo idénticas y un formato de resultados acordado.
Hardware opcional
Célula de investigación con interfaz de movimiento verificada, sincronización temporal y herramientas adecuadas de medida y registro. La compatibilidad ROS/ROS 2 se comprueba por controlador y driver; no se presupone.
Actividad guiada
Define el éxito y los límites de medición temporal antes de probar. Mantén constantes carga, estado inicial y objetivo. Ejecuta ambas estrategias sobre los mismos ensayos documentados. Registra fallos y reinicios. Compara distribuciones y explica qué no demuestran tus medidas.
Evidencias y debate
Entrega la descripción del experimento, resultados técnicos anonimizados y un análisis reproducible. Pregunta: ¿la trayectoria más rápida cumplió también las mismas restricciones?
Seguridad y supervisión
Compara primero sin conexión. Una trayectoria sin colisiones en simulación no certifica una célula real ni permite superar los límites autorizados.
Accesibilidad y participación
Facilita registros reproducibles y un análisis accesible con teclado. El equipo debe poder reproducir los resultados sin asistir a todos los ensayos físicos.
Para profundizar
Añade incertidumbre controlada en el objetivo o cambia la carga. Identifica qué conclusiones siguen siendo generalizables.

Plataformas experimentales para visión, IA y robótica con interacción física

Elige la pregunta de investigación antes que la plataforma. Los ejemplos distinguen las descripciones del fabricante de los experimentos propuestos; disponibilidad, interfaces, licencias e integración segura requieren una comprobación específica del proyecto.

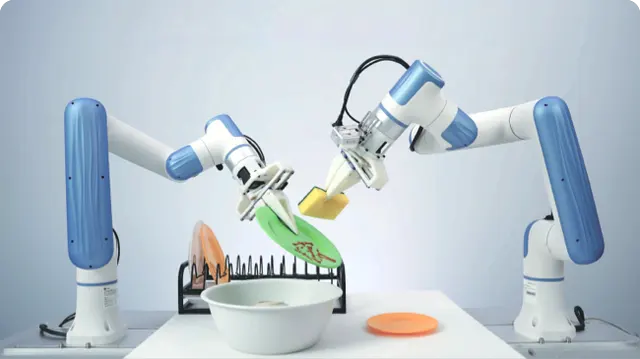
Dos brazos DOBOT X-Trainer manipulando objetos en una demostración del fabricante.
Demostración del fabricante de aprendizaje con dos brazos. La tarea mostrada es un ejemplo, no una prueba de autonomía general. Fuente de la imagen: DOBOT
DOBOT X-Trainer

DOBOT describe un sistema de captura de datos y entrenamiento de IA con teleoperación, datos de articulaciones y pinzas, acceso a imágenes RGB y de profundidad, y un SDK para entrenamiento e inferencia.

Experimento sugerido: registra una demostración de manipulación, reserva posiciones y orientaciones nuevas de los objetos para la prueba y compara la reproducción con una política aprendida. Documenta fallos y recuperación, no solo vídeos de éxito.

Antes de elegir: Verifica los brazos y cámaras suministrados, el formato de los datos, los requisitos de cómputo y la versión del SDK. Demostrar una tarea no prueba autonomía de propósito general.

Información del fabricante
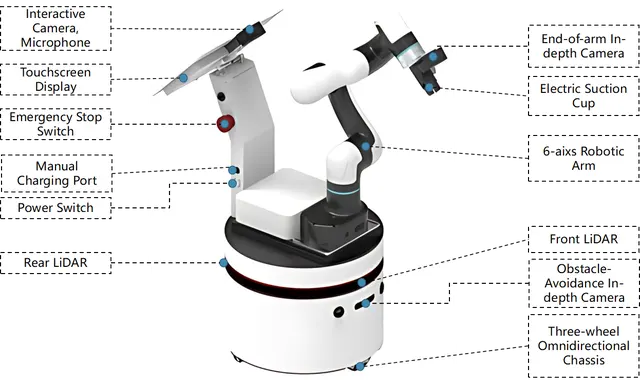
Diagrama del fabricante de un brazo Magician E6 sobre un chasis móvil con cámaras y sensores.
E6 ROS Mobile Platform: un ejemplo concreto de manipulación móvil. Las etiquetas originales están en inglés; aún hay que confirmar la versión de ROS. Fuente de la imagen: DOBOT
Manipulación móvil con ROS 2 / AMM

Un manipulador móvil autónomo combina base móvil, brazo y percepción. DOBOT documenta la plataforma móvil E6 ROS para reconocimiento, navegación y agarre móvil, con desarrollo basado en ROS.

Experimento ROS 2 sugerido: conecta cartografía y navegación con una tarea de planificación del brazo mediante Nav2 y MoveIt 2; después mide el error de posicionamiento en la estación y el éxito de agarre tras cada desplazamiento.

Antes de elegir: La página enlazada del E6 no identifica una distribución de ROS 2. Exige drivers funcionales para base, brazo y cámara, transformaciones y marcas de tiempo antes de elegir una configuración ROS 2.

Información del fabricante
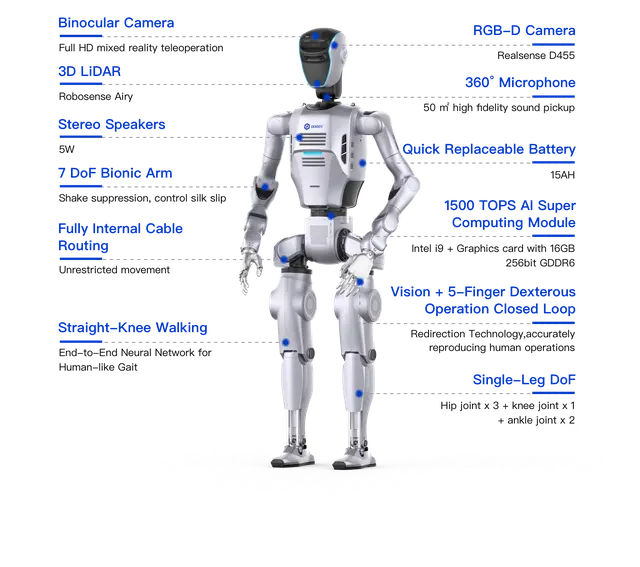
Diagrama del fabricante del humanoide DOBOT ATOM Max y su configuración de sensores.
La configuración ilustrada es ATOM Max. Las etiquetas originales están en inglés; deben concretarse el equipo suministrado y el acceso para desarrollo. Fuente de la imagen: DOBOT
Investigación con humanoides / DOBOT ATOM

DOBOT presenta ATOM para investigar manipulación y locomoción humanoide, con distintas configuraciones para capturar datos y realizar desarrollo avanzado.

Experimento sugerido: estudia percepción y manipulación con el tren superior en una tarea controlada antes de combinarlas con locomoción. Compara teleoperación, reproducción y comportamiento aprendido bajo las mismas condiciones.

Antes de elegir: Confirma la versión exacta de ATOM, el nivel de control permitido, el acceso a datos y las herramientas de desarrollo suministradas. Planifica protección frente a caídas, zona de exclusión y recuperación supervisada; no presupongas una interfaz ROS 2 abierta.

Información del fabricante
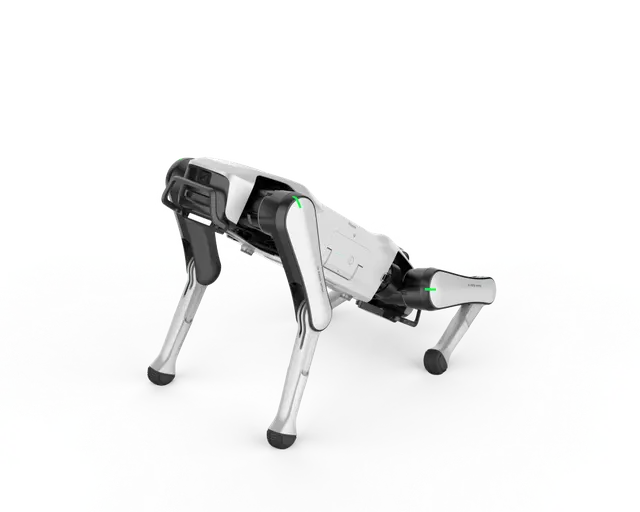
Robot cuadrúpedo INFFNI Rover X1 en una imagen de producto del fabricante.
Rover X1 ilustra una plataforma con patas. Confirma la edición EDU y el acceso de desarrollo antes de planificar tareas de investigación. Fuente de la imagen: INFFNI
INFFNI Rover X1

INFFNI presenta Rover X1 como un robot cuadrúpedo. Plantéate experimentos supervisados de movilidad y percepción solo cuando se suministre el acceso de desarrollo necesario.

Experimento sugerido: registra observaciones de cámara o movimiento durante un recorrido supervisado, compara varias repeticiones y evalúa la recuperación tras un fallo de localización simulado.

Antes de elegir: INFFNI indica que el SDK solo está disponible para las versiones EDU. Confirma edición, licencia, firmware, acceso a sensores y modos de control; no presupongas soporte ROS 2 ni control de locomoción sin restricciones.

Información del fabricante

Descripciones de plataformas revisadas el 14 de octubre de 2026. Los experimentos sugeridos son propuestas didácticas originales, no capacidades garantizadas, cursos acreditados ni ofertas con existencias confirmadas.

De una mesa a un entorno completo de formación

Invierte en la siguiente capacidad de aprendizaje, no solo en un robot mayor.

Explora cinco vías de equipamiento. Diferenciamos productos de catálogo, células configurables e ideas a medida; el presupuesto define qué se suministra.

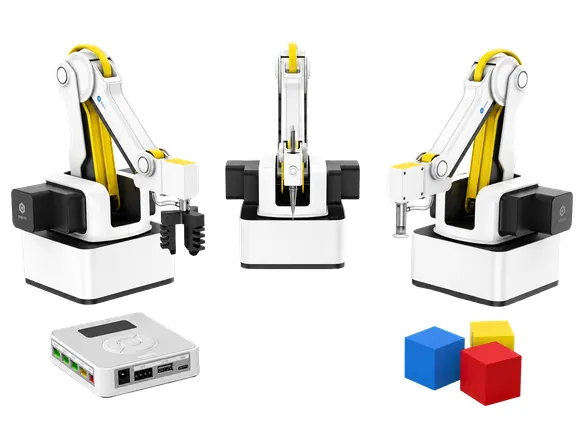
Varias vistas de un robot de sobremesa con un controlador y bloques de colores.
Ejemplo de la presentación: varias vistas de un mismo robot, no tres robots incluidos en un paquete. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

01 / Empieza en la mesa

Robots de sobremesa y kits de iniciación

Trabaja dibujo, coordenadas, programación y manipulación sencilla con un brazo compacto. Magician Lite, Magician y E6 responden a objetivos distintos; no son kits intercambiables.

Pide un alcance desglosado que incluya el robot, herramientas admitidas, requisitos de software y una primera actividad práctica.

Ver robots educativos
Ilustración de robots de sobremesa, transportadores y pequeñas estaciones de trabajo.
Esquema ilustrativo de un demostrador: las piezas pasan de una estación a otra para que el alumnado pueda seguir el proceso. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

02 / Haz visible el proceso

Maquetas didácticas y líneas de producción a escala

Plantea actividades con transportadores, clasificación, sensores, visión y flujo de piezas. Añade un proceso cada vez para que el alumnado entienda qué aporta cada componente.

ReBots ofrece en catálogo accesorios de cinta, rail e IA/visión. La compatibilidad y el conjunto didáctico montado requieren una especificación propia.

Explora accesorios didácticos
Ilustración de una celda con robot, cerramiento, pantalla de operador y equipos de control.
Concepto de celda de la presentación: no es una instalación ejecutada, un esquema eléctrico ni un diseño de seguridad validado. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

03 / Aprende integración

Estaciones de formación con PLC y HMI

Define una estación modular para trabajar responsabilidad de señales, secuencias, alarmas y recuperación. Combina un robot o maqueta de proceso con PLC, interfaz de operador y E/S documentadas.

Es una configuración propuesta, no un kit fijo de catálogo: acuerda versiones del controlador, protocolos, licencias y ejercicios supervisados.

Consulta sobre una estación modular
Robot industrial amarillo dentro de una celda educativa con cerramiento transparente.
Ejemplo real de celda educativa cerrada. El robot, el armario y la protección de acceso forman un sistema, no solo un brazo. Fuente de la imagen: Eurobots

04 / Fórmate con equipos industriales

Células educativas industriales

Eurobots presenta células didácticas configurables con robots industriales nuevos o reacondicionados, controladores y herramientas. Permiten pasar de movimientos aislados a prácticas de puesta en marcha y mantenimiento.

Define cerramiento, protección de accesos, suministros, modos de funcionamiento y pruebas de aceptación para la tarea real. La integración PLC/HMI y la validación de seguridad deben figurar expresamente en el alcance acordado.

Ver la propuesta de célula didáctica industrial
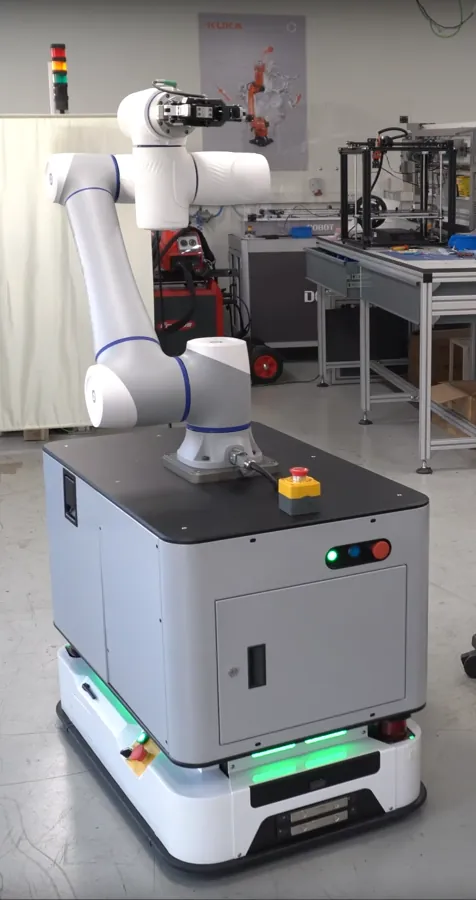
Brazo robótico montado sobre un armario móvil con ruedas en un laboratorio.
Un manipulador móvil combina una base móvil con un brazo. La fotografía no demuestra compatibilidad con ROS 2. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

05 / Investiga una pregunta real

Plataformas de investigación y robótica avanzada

Define una plataforma para visión, calibración, interacción por fuerza, movilidad autónoma o manipulación. Empieza por una prueba de interfaz reproducible y las medidas que necesita tu experimento.

Se trata de una conversación sobre un proyecto a medida: verifica controlador, drivers, acceso a datos y responsabilidades de integración antes de decidir el hardware.

Hablemos de tu plataforma de investigación

Catálogo público y descripciones de células educativas revisados el 14 de octubre de 2026. La disponibilidad, equipos incluidos, servicios y precios deben confirmarse en una oferta vigente.

Tres etapas, un enfoque modular

Empieza con un robot. Crece hacia un laboratorio didáctico.

Adapta el equipo al currículo, al espacio y al presupuesto. Empieza con una base, añade un demostrador o define una celda educativa completa: no todos los proyectos requieren comprar un laboratorio entero.

Varias vistas de un robot de sobremesa con un controlador y bloques de colores.
Ejemplo de la presentación: varias vistas de un mismo robot, no tres robots incluidos en un paquete. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Configuración base

Pon en marcha las primeras prácticas.

Define el robot o cobot y los accesorios necesarios para la primera tarea, con puesta en marcha inicial y primeras prácticas de programación.

Ilustración de robots de sobremesa, transportadores y pequeñas estaciones de trabajo.
Esquema ilustrativo de un demostrador: las piezas pasan de una estación a otra para que el alumnado pueda seguir el proceso. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

Módulo demostrativo

Haz visible un proceso de automatización.

Combina robot, útiles y accesorios de proceso para las prácticas de mecatrónica, electricidad y fabricación. La integración de visión y del circuito de seguridad se define según la demostración.

Robot industrial amarillo dentro de una celda educativa con cerramiento transparente.
Ejemplo real de celda educativa cerrada. El robot, el armario y la protección de acceso forman un sistema, no solo un brazo. Fuente de la imagen: Eurobots

Celda educativa completa

Enseña una aplicación integrada.

Define una celda con robot, útiles, protecciones y PLC, además de HMI y visión cuando se especifiquen. La propuesta de celda completa incluye formación inicial para el profesorado.

Son niveles de solución configurables, no paquetes idénticos listos para comprar. La oferta vigente concreta equipos, formación, integración, protecciones, entrega y responsabilidades de aceptación. Las protecciones necesarias nunca son un extra didáctico opcional.

EduCell y MiniCell

Elige un proceso que tu alumnado pueda reconocer.

Explora estas familias de aplicaciones de ReBots. Las propuestas didácticas sirven para concretar tu proyecto; los equipos, las interfaces y las prácticas se acuerdan en cada caso y no se presentan como cursos acreditados.

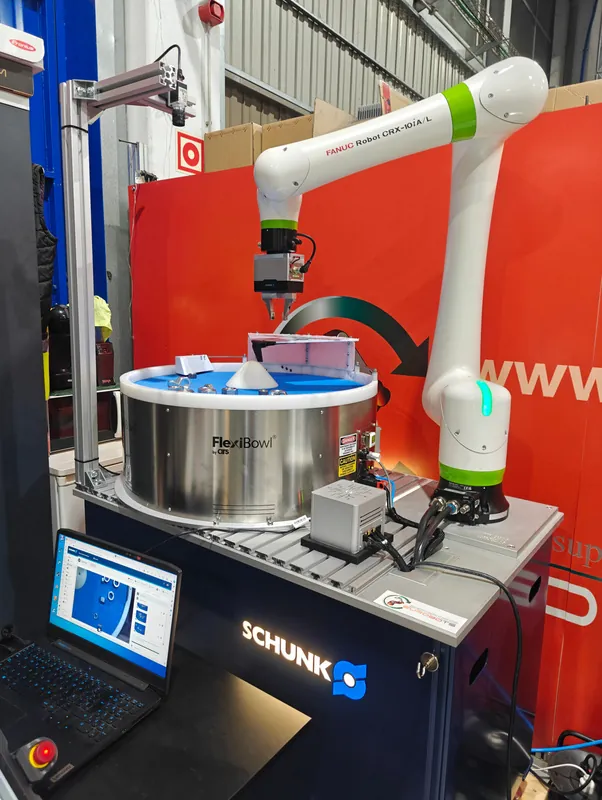
Cobot, alimentador circular, pinza y portátil sobre una mesa demostrativa.
El alimentador presenta las piezas, la herramienta las agarra y el ordenador permite programar y observar el proceso. Fuente de la imagen: ReBots / Eurobots · Presentación educativa
EduCell Manipulación

Propuesta didáctica: relaciona el agarre, la sujeción y los sistemas de coordenadas con una tarea de manipulación repetible.

Robot industrial y pinza sobre piezas en una celda de recogida.
Ejemplo de recogida de piezas en industria: localizar una pieza, aproximarse a ella y trasladarla con la herramienta adecuada. Fuente de la imagen: Eurobots
EduCell Pick&Place

Propuesta didáctica: relaciona la detección de piezas, la secuencia y el traslado; explica qué ocurre cuando falta una pieza.

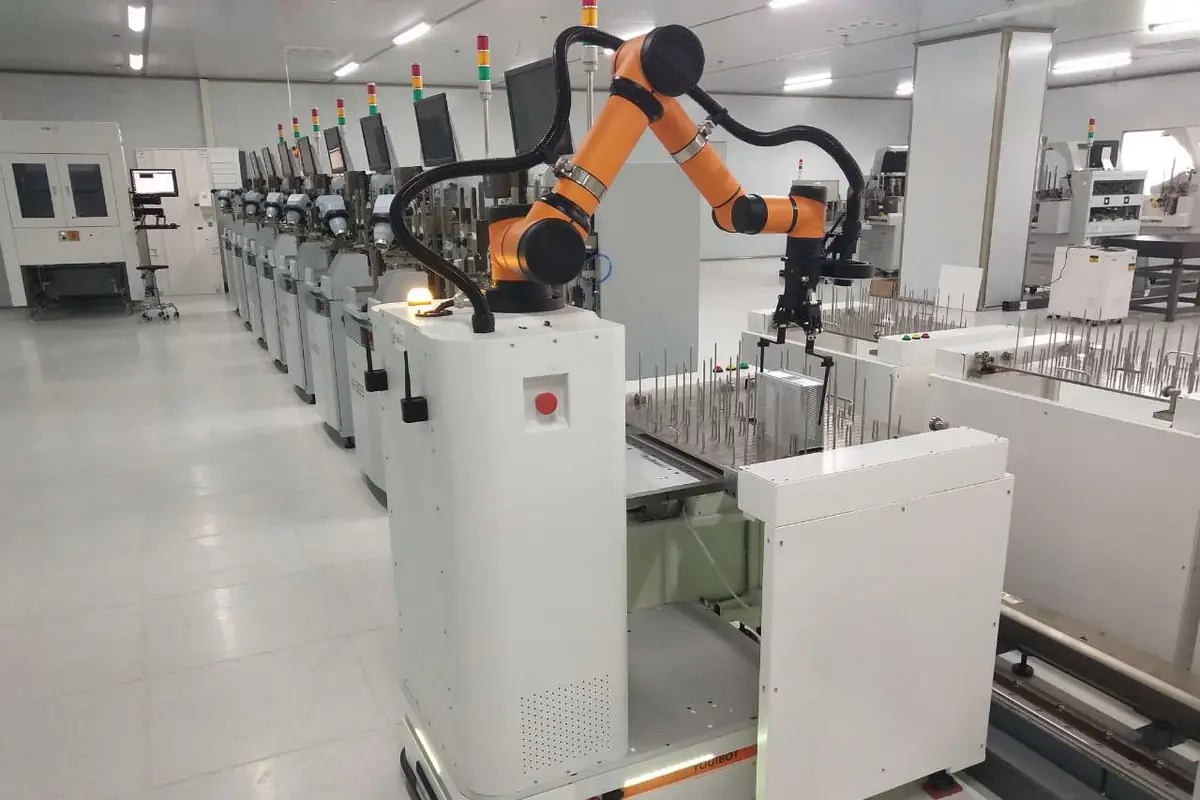
Robot móvil que transporta un cobot junto a máquinas de producción.
Ejemplo de carga y descarga de máquinas de un colaborador, publicado por ReBots; no se presenta como una instalación en un centro educativo. Fuente de la imagen: ReBots / YOUIBOT
EduCell Machine Tending

Propuesta didáctica: modela la carga y descarga con señales de coordinación entre máquina y robot, estados operativos y una recuperación documentada.

Cámara 3D montada en un robot sobre bandejas con piezas variadas.
La cámara ayuda a localizar piezas. Hay que comprobar la detección y las coordenadas antes de que el robot se mueva. Fuente de la imagen: ReBots / Eurobots · Presentación educativa
EduCell Vision

Propuesta didáctica: investiga calibración, reconocimiento e inspección, incluidos los resultados dudosos o rechazados.

Cobot con antorcha de soldadura sobre una mesa de útiles.
Demostración de soldadura industrial. Trabaja primero la planificación de trayectorias en simulación; las pruebas de soldadura real requieren una evaluación de riesgos y supervisión adecuada. Fuente de la imagen: Eurobots
EduCell Soldadura

Propuesta didáctica: empieza por la simulación y la planificación de trayectorias. La soldadura real requiere una evaluación específica del proceso, protecciones y supervisión competente.

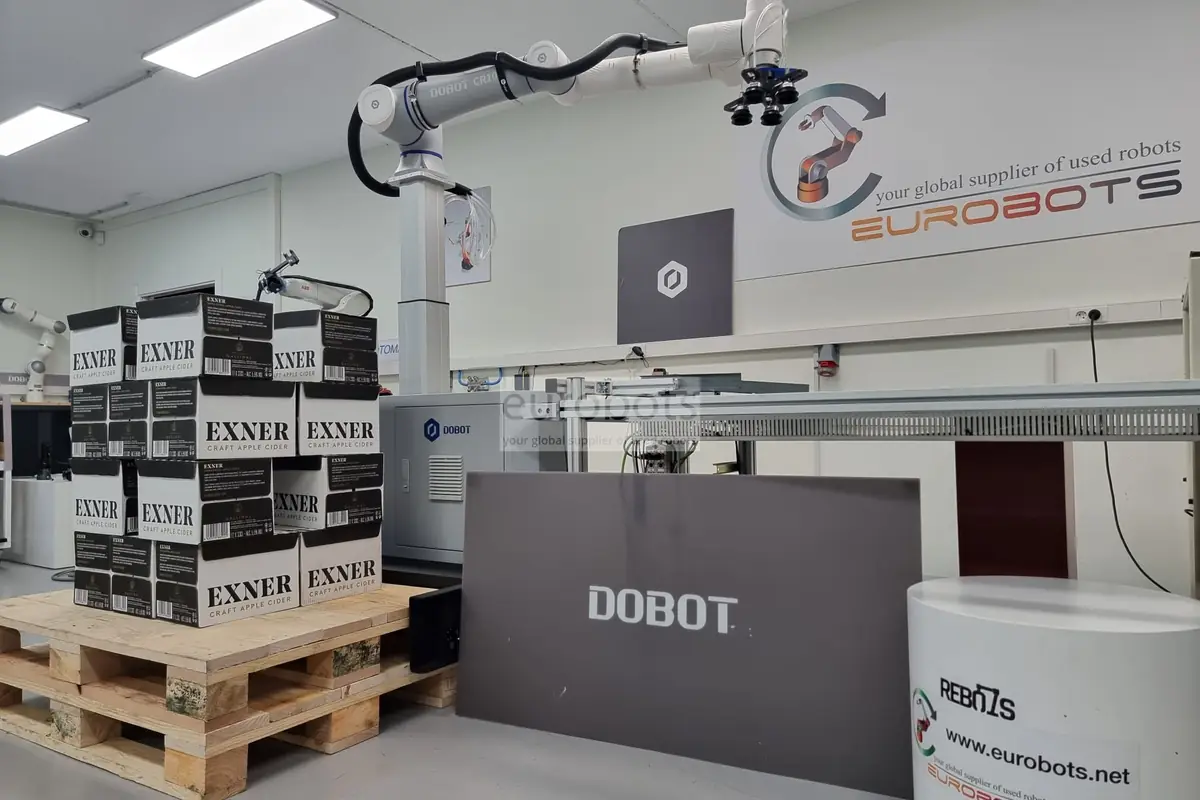
Cobot junto a cajas de cartón y un palé.
El paletizado forma una pila ordenada. El robot, la herramienta de agarre y la disposición dependen de la carga. Fuente de la imagen: Eurobots
EduCell Paletizado

Propuesta didáctica: diseña un patrón por capas, registra las posiciones ocupadas y explica la lógica del ciclo antes de probar un equipo bajo supervisión.

Brazo robótico montado sobre un armario móvil con ruedas en un laboratorio.
Un manipulador móvil combina una base móvil con un brazo. La fotografía no demuestra compatibilidad con ROS 2. Fuente de la imagen: ReBots / Eurobots · Presentación educativa
MiniCell ROS2 / AMR

Propuesta didáctica: define un experimento de navegación o manipulación móvil. Verifica la plataforma suministrada, los drivers y las interfaces ROS 2 antes de elegir la práctica.

Una plataforma. Valor para todo el centro.

FP de grado medio

Introduce electricidad, electrónica, manipulación robótica, seguridad y lógica de taller mediante tareas visuales y comprensibles.

FP de grado superior

Profundiza en PLC, HMI, visión, diagnóstico, simulación y programación de alto nivel, con aplicaciones de IA cuando el proyecto lo permita.

Confianza para el profesorado

Apoya la docencia en la documentación, la modularidad y la formación inicial. Prevé tiempo de preparación y una ampliación por fases para que el equipo siga siendo útil después de la primera demostración.

Un centro conectado con la industria

Aprovecha la misma plataforma para prácticas, demostraciones, puertas abiertas y encuentros con empresas del entorno, no solo como un equipo de exposición.

Práctica industrial pensada para enseñar

Enseña control, seguridad y recuperación como responsabilidades distintas.

Una buena célula de formación permite entender el sistema completo. Define estos bloques al plantear la estación: no son instrucciones para cablear ni anular una máquina en funcionamiento.

Ilustración de una celda con robot, cerramiento, pantalla de operador y equipos de control.
Concepto de celda de la presentación: no es una instalación ejecutada, un esquema eléctrico ni un diseño de seguridad validado. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

La capa de control del proceso

Controlador del robot, PLC, HMI, sensores y actuadores: trabaja modos de operación, intercambios de señales, lógica de ciclo, diagnóstico y recuperación documentada ante fallos.

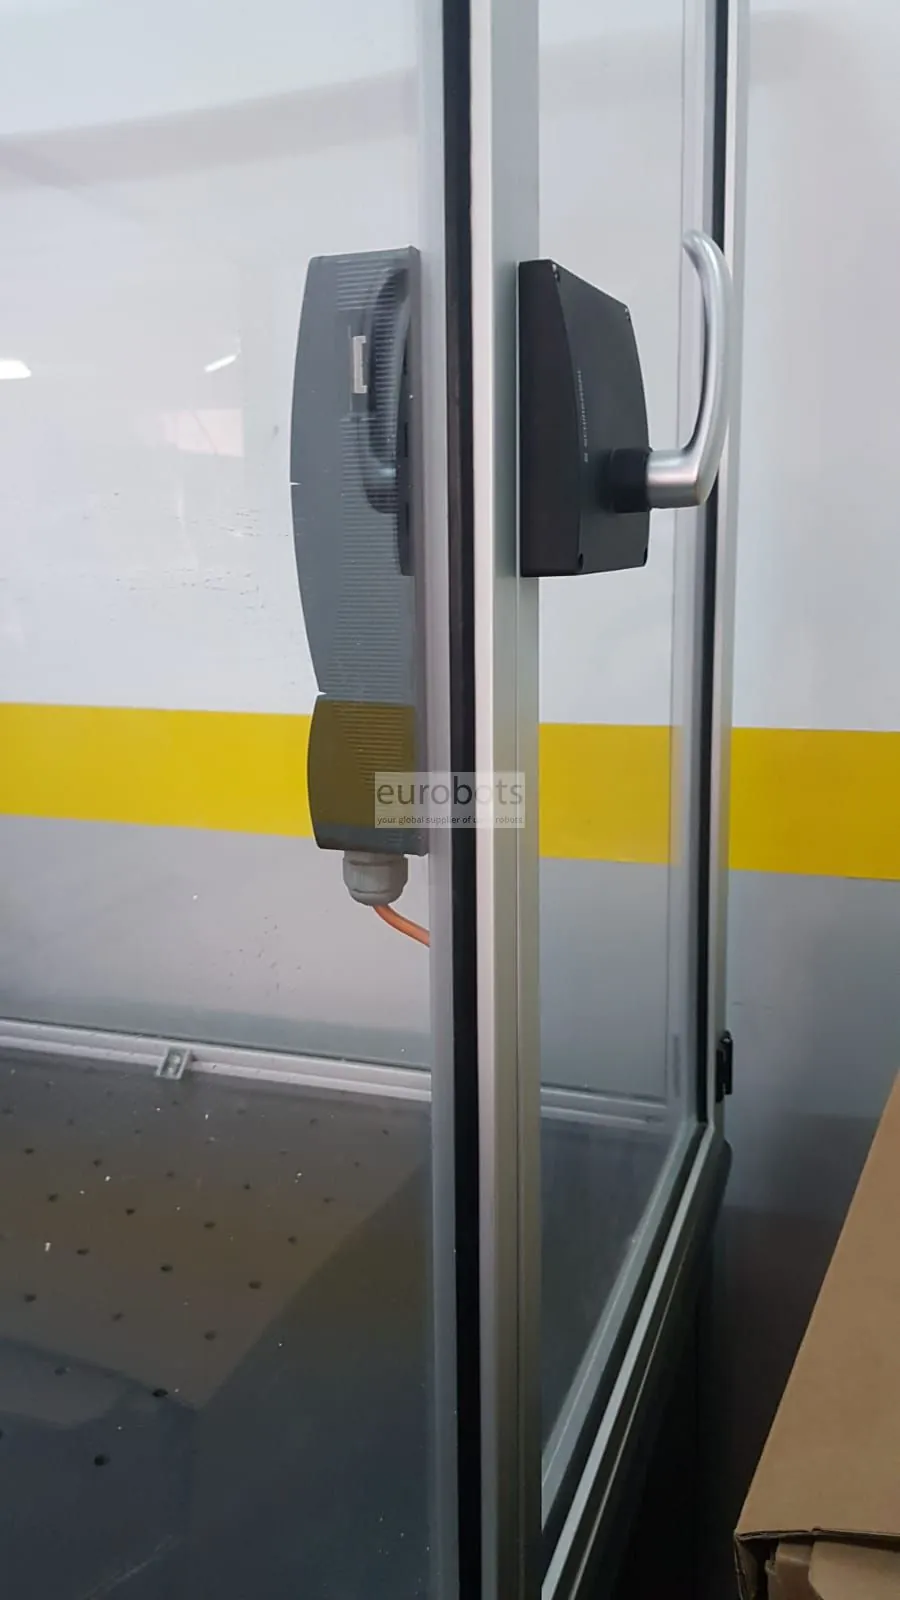
Detalle de la puerta de un cerramiento y sus dispositivos de acceso.
La protección de acceso forma parte del diseño de la celda. Una fotografía no permite comprobar la función de seguridad ni su validación. Fuente de la imagen: Eurobots

Las funciones de seguridad evaluadas

Define resguardos, accesos enclavados, paradas de emergencia, parada segura, prevención del rearranque y aislamiento de energías mediante la evaluación de riesgos. Personal competente debe especificar y validar la detección, lógica y salidas con prestaciones de seguridad adecuadas; el programa de un PLC convencional no las sustituye.

Cobot, alimentador circular, pinza y portátil sobre una mesa demostrativa.
El alimentador presenta las piezas, la herramienta las agarra y el ordenador permite programar y observar el proceso. Fuente de la imagen: ReBots / Eurobots · Presentación educativa

La documentación, formación y entrega

Acuerda documentación eléctrica, listas de E/S, copias de seguridad, instrucciones de uso, prácticas supervisadas, formación docente, mantenimiento y evidencias de aceptación. Simula los fallos; nunca anules las protecciones para preparar una clase.

Son puntos que deben especificarse, no un circuito certificado ni una promesa de que todo esté incluido. El proyecto necesita responsables identificados para integración, evaluación de conformidad y validación final.

Del objetivo de aprendizaje al equipo

Elige una plataforma, no solo un robot vistoso.

Estos ejemplos documentados por los fabricantes responden a necesidades diferentes. Las cifras son referencias técnicas, no pruebas de idoneidad para tu aplicación. Confirma la versión suministrada, los accesorios, el soporte y la disponibilidad.

Brazo de sobremesa Magician Lite sobre una base de dibujo.
Un bolígrafo convierte las coordenadas en un trazo visible. La base de dibujo y la herramienta ilustran una actividad, no un paquete de suministro garantizado. Fuente de la imagen: ReBots

Primeros experimentos en el aula

DOBOT Magician Lite

4 ejes · 250 g de carga útil · 340 mm de alcance

Un brazo de sobremesa para actividades de movimiento, dibujo y clasificación dirigidas por el docente. DOBOT incluye programación por bloques con DobotLab y accesorios opcionales de dibujo, agarre, sensores y visión.

Antes de elegir: Confirma la Magic Box, las herramientas, la compatibilidad del sistema operativo y el contenido exacto del kit educativo. No es un brazo industrial de seis ejes.

Información del fabricante
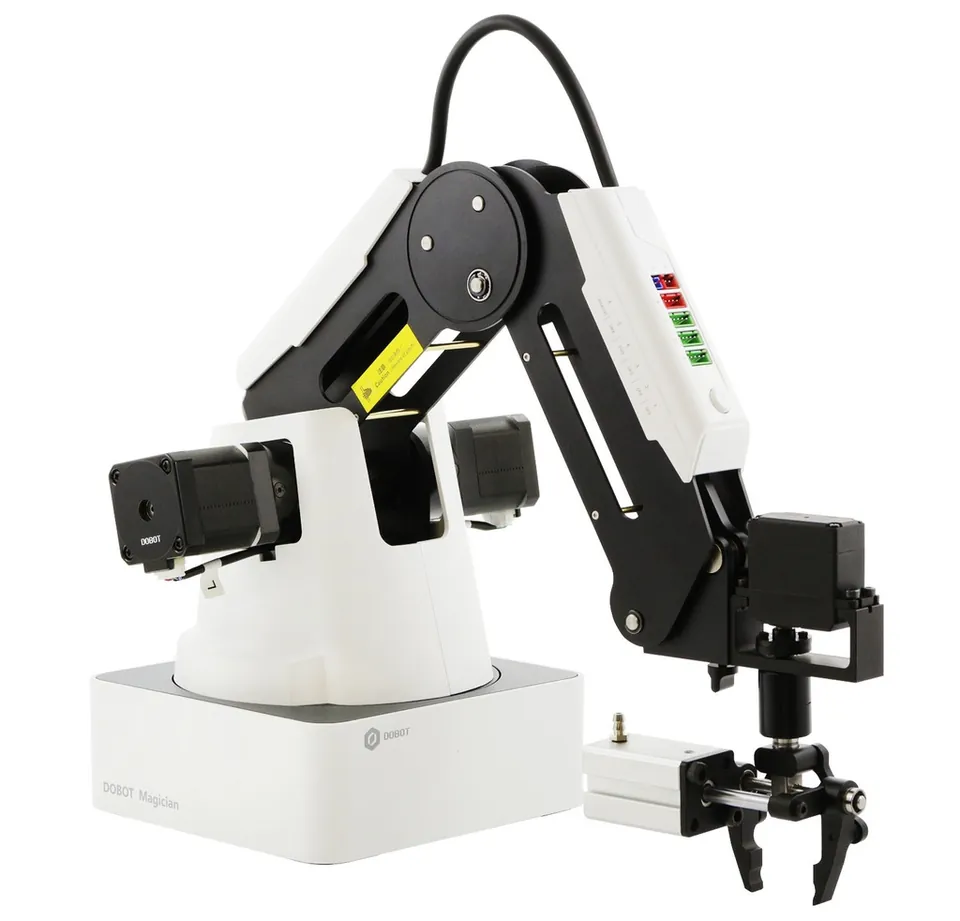
Brazo de sobremesa DOBOT Magician con una pinza pequeña.
La pinza es la herramienta situada en el extremo del brazo. Cada tarea necesita herramientas compatibles. Fuente de la imagen: ReBots

Robótica de sobremesa y proyectos creativos

DOBOT Magician

4 ejes · 500 g de carga útil · 320 mm de alcance

Un brazo didáctico de sobremesa con opciones de dibujo, agarre y accesorios configurables. La documentación del fabricante distingue los entornos de aprendizaje basados en DobotLab y DobotStudio.

Antes de elegir: Comprueba conjuntamente la generación del robot, el contenido del kit y el software. Un ejercicio con cinta transportadora o visión necesita accesorios compatibles propios; no se incluyen por defecto.

Información del fabricante
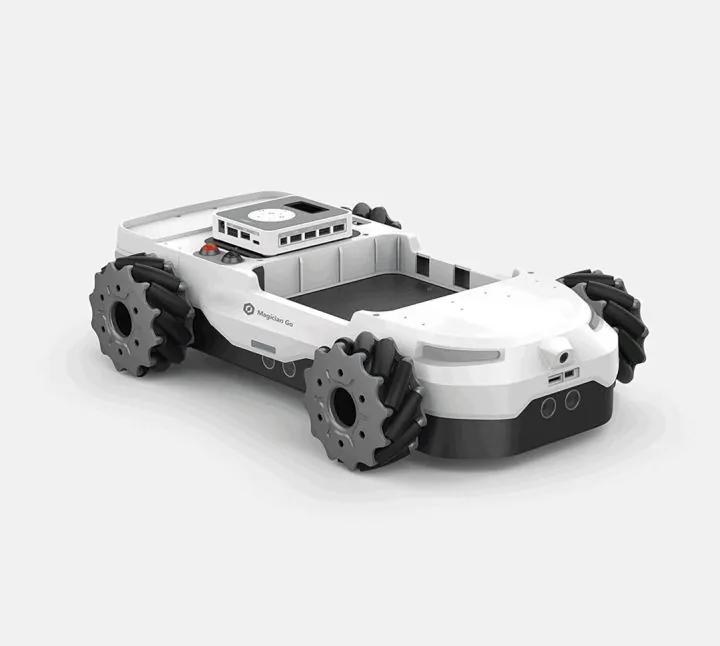
Base móvil Magician GO con rodillos inclinados en las ruedas.
La base móvil desplaza la plataforma; el brazo es un elemento aparte dentro de una configuración definida. Fuente de la imagen: ReBots

Explora la robótica móvil

DOBOT Magician GO

Plataforma móvil con ruedas Mecanum

DOBOT presenta GO como una plataforma móvil que puede combinarse con Magician Lite. Permite abordar la dirección del movimiento, la odometría y la diferencia entre los sistemas de coordenadas del brazo y de la base móvil.

Antes de elegir: Confirma la combinación Lite/base, el paquete de cámara y la versión del software. No presupongas que admite un E6, un brazo CR o cualquier carga.

Información del fabricante
Brazo de sobremesa de seis ejes DOBOT Magician E6.
Un brazo de seis ejes puede cambiar la orientación de la herramienta, además de su posición. Este es el E6, no el Lite. Fuente de la imagen: ReBots

Enseñanza e investigación con seis ejes

DOBOT Magician E6

6 ejes · 750 g de carga útil · 450 mm de alcance

Un cobot educativo de sobremesa para trabajar orientación, sistemas de coordenadas y automatización. DOBOT indica programación gráfica, guiado manual para enseñar movimientos y DobotStudio Pro.

Antes de elegir: Las herramientas, el control externo y la percepción requieren interfaces definidas y un diseño de célula revisado. Confirma las versiones del controlador y del software; no reutilices sin más las instrucciones de Lite.

Información del fabricante
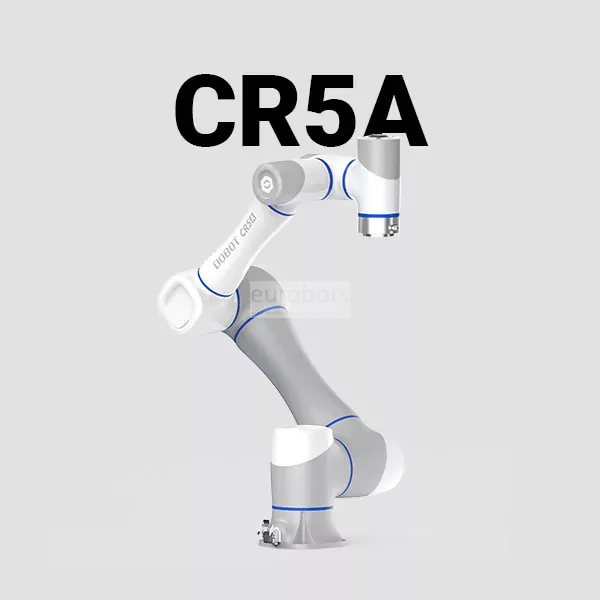
Brazo colaborativo industrial DOBOT CR5A.
Un brazo industrial de mayor tamaño necesita instalación, útiles y protecciones adaptados a la aplicación. Fuente de la imagen: Eurobots

Opción para planificar una célula avanzada

DOBOT CR5A

Familia CRA de 6 ejes · 5 kg de carga útil · 900 mm de alcance

Un cobot industrial documentado por el fabricante, a valorar cuando la formación profesional o la investigación requieren una célula mayor. La documentación CRA describe programación por bloques y Lua en DobotStudio Pro.

Antes de elegir: No es un kit escolar estándar ni una oferta con existencias confirmadas. Define con el equipo del proyecto la fijación, las herramientas, las opciones del controlador y las protecciones; la idoneidad y la disponibilidad deben confirmarse.

Información del fabricante

Fuentes revisadas el 13 de octubre de 2026. Las fichas pueden estar en distintos idiomas. Alcance y carga útil son limitaciones diferentes; las herramientas y piezas deben evaluarse conforme a la especificación real del robot.

Ve el proceso en movimiento

Cuatro demostraciones. Fíjate en el sistema que rodea al robot.

Estos vídeos de sus respectivos canales ilustran equipos y procesos. No sustituyen las instrucciones suministradas, una programación didáctica ni una evaluación de seguridad.

Los vídeos no se cargan hasta que tú lo eliges. Al cargarlos se establece una conexión con YouTube, que puede tratar información del dispositivo. También puedes abrirlos en YouTube. El audio y los subtítulos dependen del canal.

Canal: Top 3D Shop Inc.

Conoce un robot de sobremesa

Observa cómo se mueve un brazo de sobremesa y cambia de herramienta. Compara la demostración con la actividad que quieres enseñar y con el kit real.

Ver en YouTube (pestaña nueva)

Canal: Dobot Robotics

Una línea de producción en miniatura

Observa una línea de montaje didáctica con robots Magician y un PLC Siemens. Fíjate en las estaciones y en la coordinación de señales, no solo en los brazos.

Ver en YouTube (pestaña nueva)

Canal: rebots

De las cajas al palé

Mira una demostración de paletizado de ReBots. La disposición y las protecciones mostradas pertenecen a ese ejemplo, no a todas las celdas propuestas.

Ver en YouTube (pestaña nueva)

Canal: Eurobots

Recogida de piezas guiada por visión, en la práctica

Observa un ejemplo industrial de extracción de piezas de un contenedor de Eurobots. Pregúntate cómo se localiza, agarra y traslada cada pieza.

Ver en YouTube (pestaña nueva)

El entorno de aprendizaje completo

El robot es solo una parte del laboratorio.

Parte de la tarea didáctica y define el conjunto. Es una lista conceptual de planificación, no un esquema eléctrico ni una arquitectura de seguridad aprobada.

  1. 01

    Robot y herramienta

    Manipulador, herramienta, fijación, carga útil y tarea alcanzable; no solo el alcance máximo.

  2. 02

    Piezas y percepción

    Sujeción y presentación de piezas, sensores y visión opcional, con una respuesta definida si falta una pieza.

  3. 03

    Control y software

    Controlador, PLC opcional, E/S o redes verificadas, ordenadores, software y programas reproducibles.

  4. 04

    Personas y protecciones

    Peligros evaluados, protecciones adecuadas, aislamiento de energías, supervisión, procedimientos y puestos accesibles.

La denominación «colaborativo» o «educativo» no elimina la evaluación de riesgos. Las funciones de seguridad, paradas de emergencia y comportamiento de rearranque deben definirse y validarse para la instalación real por las personas competentes responsables.

Antes de comprar

Siete preguntas para una compra bien planteada.

Definir el alcance didáctico y operativo ayuda a distinguir el precio del robot del coste de un puesto de enseñanza realmente utilizable y mantenible.

  1. 01

    ¿Qué sabe hacer ya el alumnado y qué debe demostrar al terminar el curso?

  2. 02

    ¿Cuántos alumnos compartirán cada puesto y con qué supervisión, espacio y condiciones de accesibilidad?

  3. 03

    ¿Qué robot, herramienta, utillaje de sujeción, sensores y componentes de seguridad están incluidos realmente?

  4. 04

    ¿Los ordenadores del centro admiten el software, las cuentas, los permisos y el trabajo sin conexión que se necesitan?

  5. 05

    ¿Son necesarios Python, protocolos PLC, API o ROS, y están verificados para el controlador y las versiones que se suministrarán?

  6. 06

    ¿Qué tiempo y presupuesto se destinan a formación docente, preparación, consumibles, licencias, mantenimiento y repuestos?

  7. 07

    ¿Quién se responsabiliza de la evaluación de riesgos, instalación, protecciones, puesta en marcha, aceptación y soporte posterior?

Convierte una idea educativa en un proyecto bien definido.

Soy Alex Ye Xu. En AYXWORKS comparto ideas prácticas para aprender robótica. Para equipos y proyectos técnicos, trabajo con Eurobots y ReBots para conectar los objetivos de aprendizaje con el robot, las herramientas y el alcance de integración.

Eurobots aporta robótica industrial, reacondicionamiento y soporte técnico; ReBots conecta esa experiencia con la I+D+i, la educación STEAM y los demostradores didácticos modulares.

Cuéntanos qué quieres que el alumnado sepa demostrar. Podemos hablar de selección de equipos, una demostración, un laboratorio por fases, preparación docente y soporte. Antes de acordar una propuesta, definiremos qué servicios se pueden prestar y quién se responsabiliza de instalación, protecciones y aceptación.

Explora equipos con ReBots

Preguntas que merece la pena hacer

Antes de la primera clase o de la primera compra.

La respuesta depende de la actividad, las personas y la configuración concreta del equipo.

¿Para qué edades es adecuado un robot educativo?

No existe una edad mínima universal para todos los robots y actividades. Parte de la capacidad del alumnado, la tarea, las instrucciones del fabricante, la supervisión y la evaluación de riesgos. Los ejercicios en papel y navegador permiten aprender secuencias antes de que resulte adecuado utilizar equipos en movimiento.

¿Un kit robótico equivale a una célula didáctica completa?

No. El brazo puede necesitar además una herramienta de extremo, utillaje de sujeción, sensores, interfaces de control, software, fijación y protecciones. Solicita un alcance desglosado que separe equipos, ingeniería, formación y aceptación.

¿Podemos pasar de bloques a Python?

Es un objetivo didáctico útil, pero el soporte depende del modelo. DOBOT documenta actividades con bloques y Python en parte del ecosistema DobotLab; E6 y CRA utilizan otros entornos de controlador y software. Verifica el robot, sistema operativo, interfaz y ejemplos compatibles antes de elegir el curso.

¿Puede el alumnado aprender comunicaciones industriales?

Sí: primero se puede modelar un intercambio de señales de E/S y después utilizar un puesto de formación verificado. Los protocolos y opciones dependen del controlador y del software. Las E/S estándar, Modbus o una conexión de red no equivalen a una función de control de seguridad.

¿«Colaborativo» significa que no necesita protecciones?

No. Los riesgos dependen de la tarea final, la herramienta, la pieza, los equipos cercanos y las personas usuarias. Se necesitan la supervisión, las protecciones y los procedimientos validados que correspondan; una etiqueta comercial o una simulación en el navegador no aprueban una instalación real en el aula.

¿El robot funcionará con ROS, ROS 2 o nuestro código de investigación?

Confirma el modelo, la generación del controlador, el firmware, la versión del driver y el sistema operativo. Solicita una prueba pequeña y reproducible de la interfaz antes de elegir una plataforma de investigación. No presupongas que el driver de una familia DOBOT sirve para otra.

¿Qué información debemos enviar para consultar sobre un laboratorio?

Indica objetivos de aprendizaje, nivel, tamaño del grupo, equipos y espacio disponibles, software e interfaces necesarios, presupuesto orientativo y plazos. No envíes datos personales de estudiantes. El siguiente paso es una conversación técnica con un alcance definido, no una recomendación automática de compra.

De la curiosidad a un entorno de aprendizaje

¿Qué te gustaría construir o ayudar a aprender?

Para consultar sobre equipos o laboratorios, indica el objetivo, tamaño del grupo, material disponible, espacio, presupuesto orientativo y plazos. La primera conversación sirve para definir el alcance adecuado, no para elegir el robot más grande. No envíes datos personales de estudiantes.