本页内容
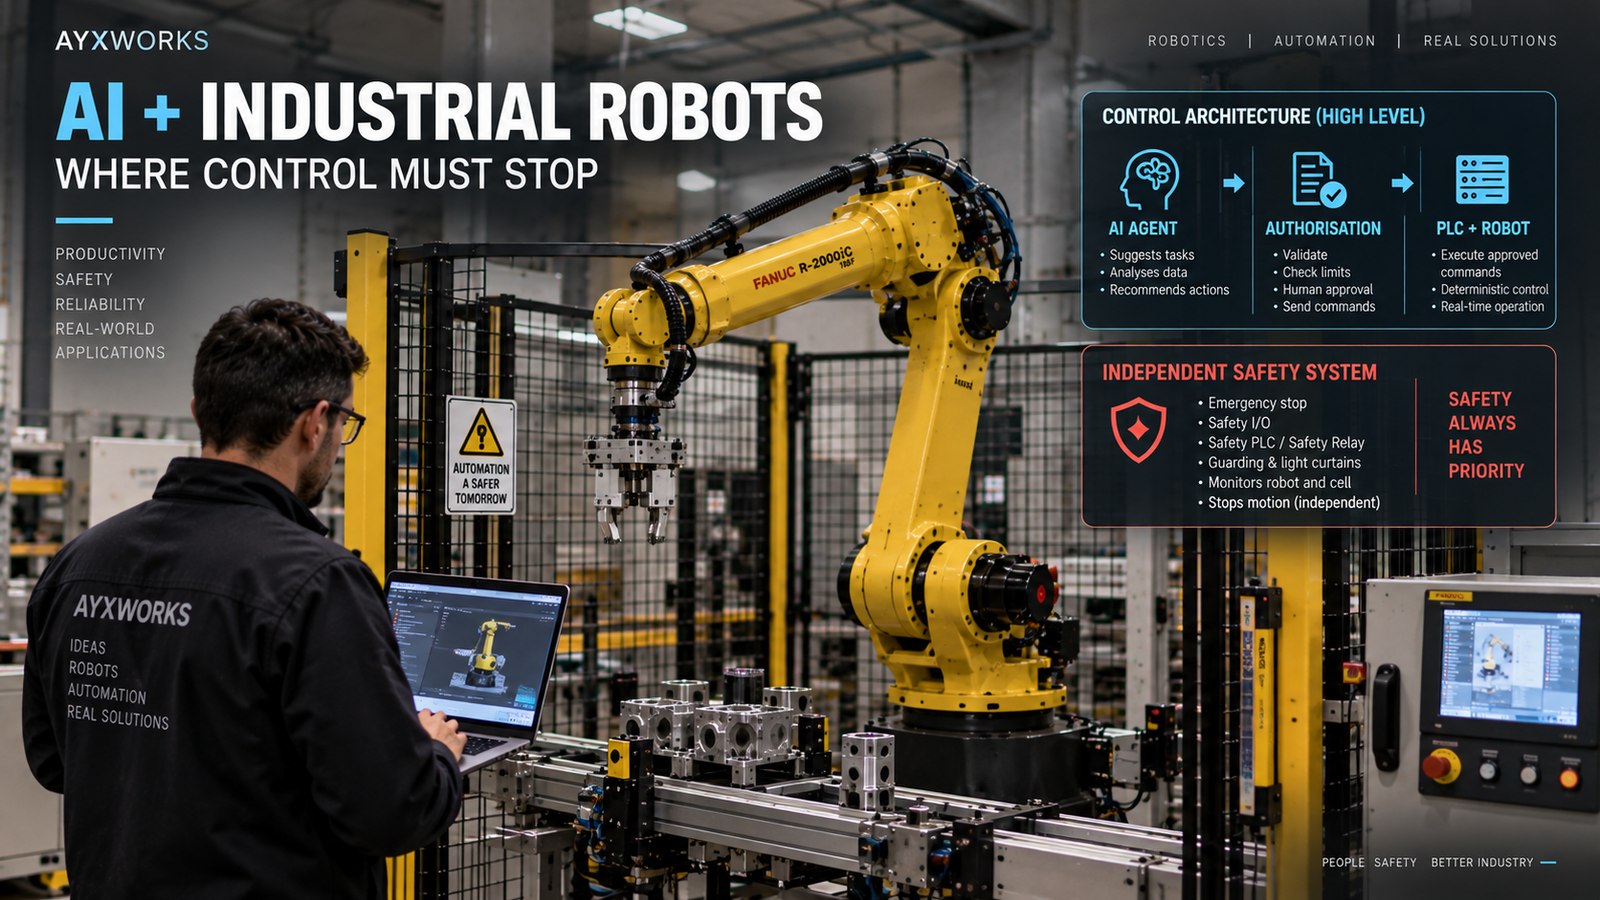
要点:AI 智能体可以提出任务建议、解释报警并协助操作人员,但它的输出绝不能取代确定性控制、安全功能或机器的风险评估。
为什么流畅的回答不等于控制信号
大语言模型生成的是对其输入最合理的续写。同一请求可能得到不同的输出,响应时间没有上限,语气肯定的回答也可能是错的。机器人运动需要的恰恰相反:相同的输入必须在已知时间内产生相同且可验证的行为。因此,问题在于智能体可以影响哪些决策,以及由什么机制逐一检查这些决策。
给智能体有限而明确的权限
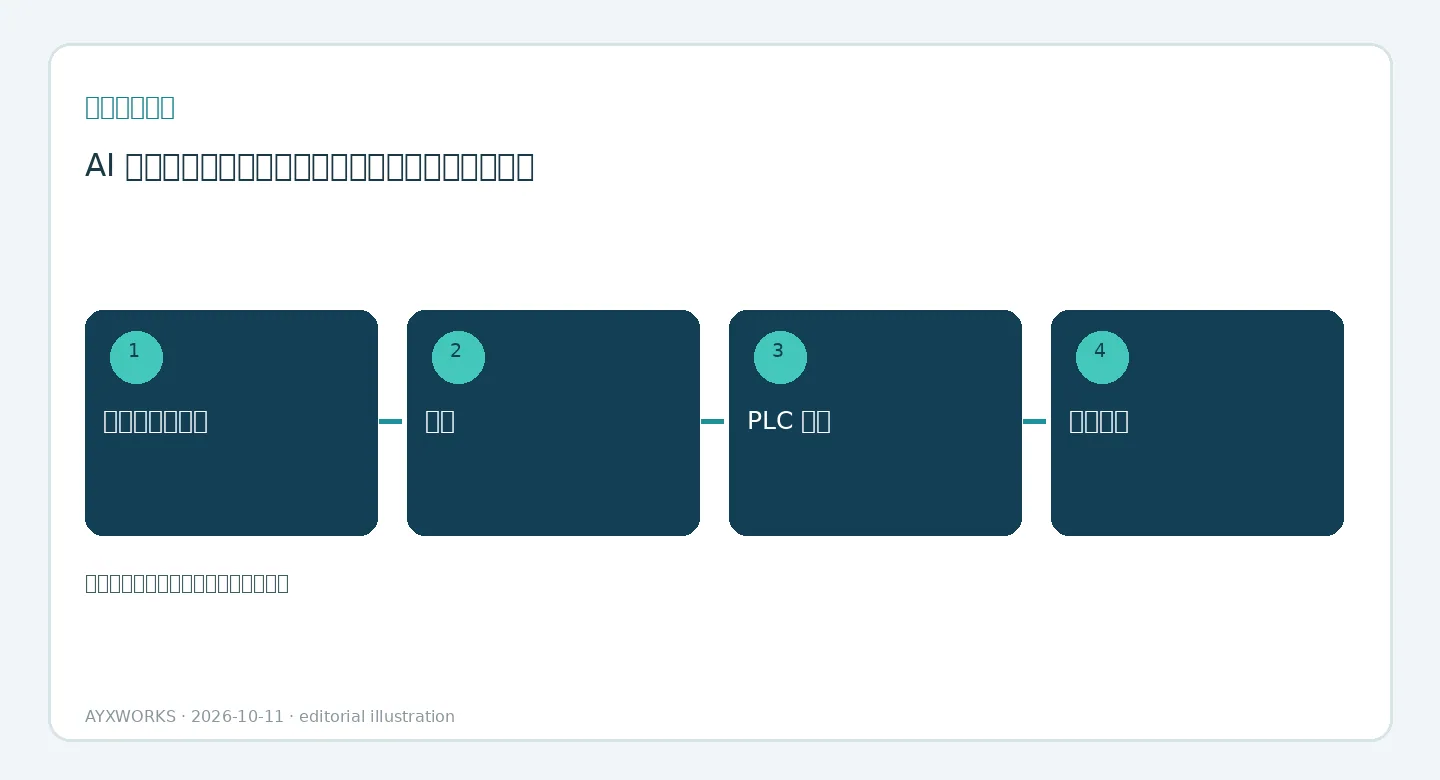
智能体比较站得住脚的角色是:对请求进行分类、从预先批准的配方中选择、起草一组参数,或解释某条报警。在智能体与机器之间应设置一个授权层,它是普通的、可测试的软件:检查请求者是谁、该操作是否在允许操作清单内、每个参数是否处于已验证的范围内,以及工作站当前的状态和运行模式是否允许该请求。未通过检查的请求一律拒绝并记录,绝不经过“理解”后放行。智能体只提出建议,绝不直接写入机器人控制器或 PLC(可编程逻辑控制器)。
让控制和安全保持确定性
与没有 AI 的工作站一样,顺序控制、联锁、运动、超时和故障后的恢复仍由 PLC 和机器人控制器负责。安全功能——急停、防护装置联锁、速度与空间限制——由安全相关的硬件和软件实现,其所需性能由具体应用的风险评估得出。ISO 10218-2 是规定机器人应用和机器人工作站安全要求的国际标准;本文不复述这些要求。任何生成的文本都不是这些功能的输入,任何智能体都不能屏蔽、旁路或重新配置它们。如果引入智能体改变了人员与工作站的交互方式,风险评估必须由其责任人重新审查;智能体不会减少这项工作。
把提示词、文档和工具都视为不可信输入
智能体会读到项目中无人撰写的文本:网页、电子邮件、日志条目、操作人员的备注。其中任何一项都可能无意或有意地夹带指令,这就是所谓的提示注入。应当假定它一定会发生:把检索到的内容与经过认证的指令分开,只向智能体开放尽可能少的工具,每个会产生实际后果的步骤都要求由指定人员批准,并把每条建议连同授权层的决定一并记录。然后,在真实设备上进行任何试验之前,先测试各种失效情形:过期的传感器数值、重复的指令、格式错误的目标、网络中断、相互矛盾的目标,以及有人在循环中途介入。对每一种情形,都要写明预期的拒绝或回退行为,而不仅仅是成功路径。
在确定预算或范围之前的检查清单
- 一份书面清单,写明智能体可以建议什么、绝不能做什么。
- 智能体与 PLC 之间的授权层:身份、允许操作清单、参数范围和状态检查。
- 安全功能的实现和确认独立于任何 AI 组件。
- 智能体响应慢、不可用或出错时的既定行为:超时、回退和操作人员的权限。
- 注入测试和格式错误指令测试,先在仿真中或在断开连接的控制器上进行。
- 建议、批准和拒绝的审计日志,并有指定的负责人审阅。
本指南不能确立的内容
本文是一份规划辅助材料。它不是测试报告、安全确认、法律意见或产品认证,也不能取代您的机器的风险评估。NIST 的《人工智能风险管理框架》是自愿采用的指南,不是机械安全标准。实际工作站的架构和安全功能必须由对其负责的合格人员设计和确认。
资料来源与进一步核实
- ISO — ISO 10218-2:2025, Robotics — Safety requirements — Part 2: Industrial robot applications and robot cells(关于工业机器人应用和机器人工作站的标准;2025-02;访问日期 2026-10-11)。
- NIST — AI Risk Management Framework (AI RMF 1.0), Core: Govern, Map, Measure, Manage(人工智能风险管理框架的核心部分;2023-01;访问日期 2026-10-12)。
- OSHA — Robotics: Overview(机器人与职业安全概述;未注明日期;访问日期 2026-10-12)。
下一步建议
如果您正在考虑为现有或规划中的工作站增加 AI 层,请先写出允许的建议清单以及每一项背后的检查,再连同您的接口清单一起带到机器人与自动化页面。从那里开始的项目通过 Eurobots/ReBots 确定范围并交付,并且从可行性和责任边界入手,而不是预设一套交钥匙安装。AYXWORKS 作品集介绍了这些指南背后的工程背景。
图片来源: ayxworks — Original / rights held.


